Boston Dynamics披露了新版Atlas人形机器人手的更多设计细节。新手部采用四指结构,拥有13个自由度和直接驱动方案,仍可处理超过100磅(约45公斤)的物体。
公司缩小了夹持器尺寸并取消小指,目标是在保持力量和灵活性的同时降低复杂度,使结构更适合规模化制造和维护。
新版手部还从设计阶段就考虑高保真仿真,以支持从模拟到现实的强化学习。行为团队和硬件团队先在仿真环境中评估形态、传感和扭矩分配,再进入详细机械设计,从而减少实物迭代成本。
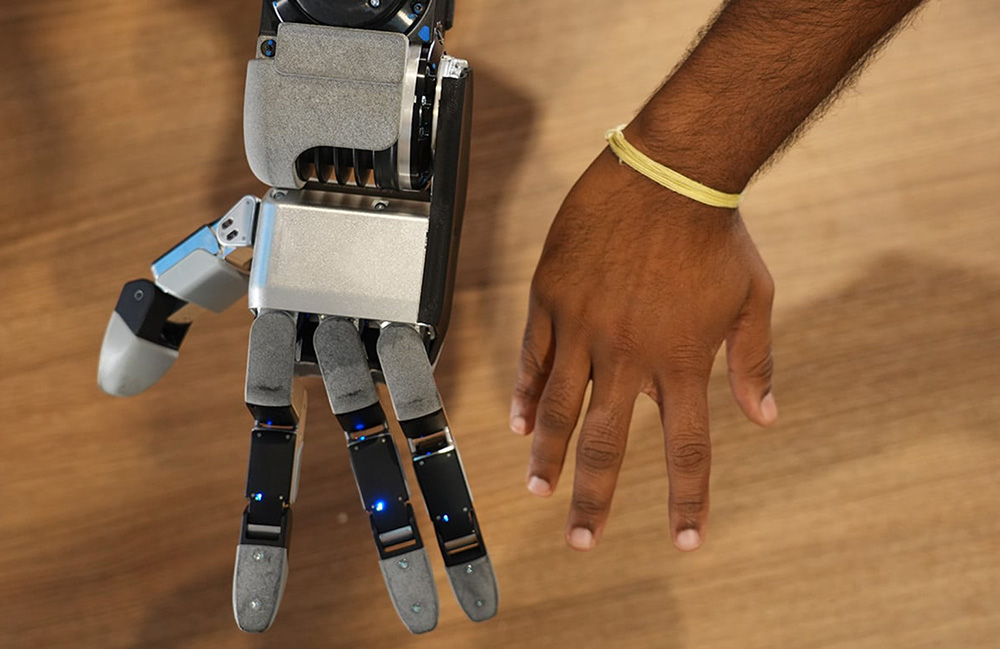
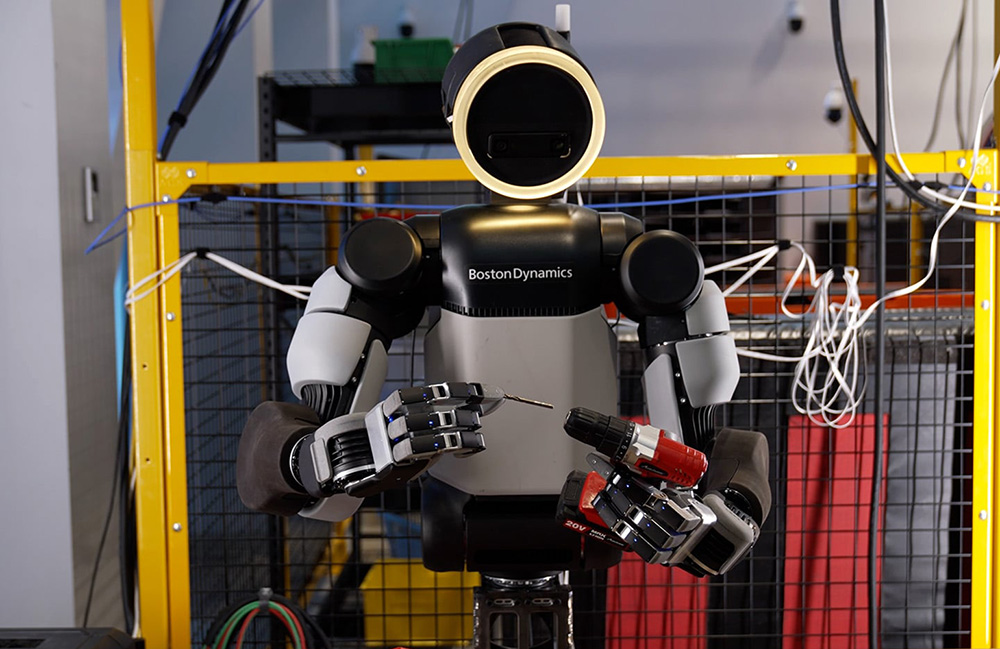


Boston Dynamics披露了新版Atlas人形机器人手的更多设计细节。新手部采用四指结构,拥有13个自由度和直接驱动方案,仍可处理超过100磅(约45公斤)的物体。
公司缩小了夹持器尺寸并取消小指,目标是在保持力量和灵活性的同时降低复杂度,使结构更适合规模化制造和维护。
新版手部还从设计阶段就考虑高保真仿真,以支持从模拟到现实的强化学习。行为团队和硬件团队先在仿真环境中评估形态、传感和扭矩分配,再进入详细机械设计,从而减少实物迭代成本。
0评论2026-11-03
0评论2026-11-01
0评论2026-10-30
0评论2026-10-16
0评论2026-10-15
0评论2026-10-08
0评论2026-10-08
0评论2026-10-07
0评论2026-10-07