“ 力控基因,以及一条从DLR实验室通向产业现场的PhysicalAI路径。
上世纪九十年代,德国宇航中心(简称:DLR)的研究者把注意力放在一个非常新颖的问题上:机器人能不能像人一样感知到它所接触的对象。
彼时的主流工业机器人只认坐标。给定目标位置,控制器就沿着插补轨迹把关节推过去,途中遇到任何接触都视作干扰,轻则轨迹偏移,重则工件报废。要让机器人理解接触这件事,硬件上必须换一套感知底座。
当时DLR的解法相当直接,把力矩传感器装进每一个关节。关节自己知道自己在受多大的力,这个信号被回传后,上层控制不再刚性遵守预设位置,而是改用阻抗控制重塑机器人对外力的反应。机器人被抽象成一套刚度可调的弹簧,外力来时它退让,力撤了它回到原位。
这两项技术分别落在科研和产业不同的层,构成此后二十多年力控机械臂的共同起点,也诞生了多个基于力控的研究机构和企业。
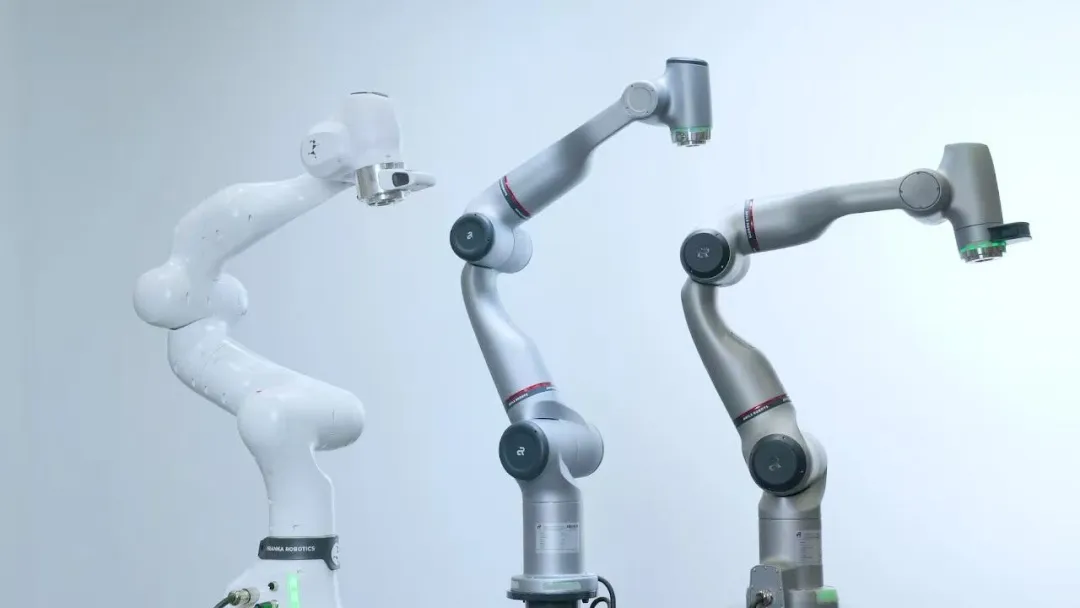
2023年11月,Franka Emika被思灵机器人收购并更名为Franka Robotics。同样源于DLR、总部同在德国的两家公司,此刻走在了一起。一个是深耕工业自动化与精密装配的本体厂商,一个是长期服务高校与科研机构的开放平台品牌。收购把它们放进了同一套研发谱系,也让力控这件事第一次有了从科研到工业的完整产品序列。
因为力控的价值,在具身智能浪潮中正在被学术界到产业界重新定义,力控在今天,已经不是功能清单上的一栏,但从实验室到产线,思灵更进一步看到,在具身智能的浪潮下,真正的问题是力控在哪些场景里不可替代,真实接触产生的数据如何回流为模型迭代,下一轮部署又能否复用同一套接口和力控底座。
思灵机器人的Physical AI方法论,正是围绕这个问题展开。其以力控为物理交互底座,把高价值工业场景作为闭环入口,让真实接触产生数据、数据反哺模型、模型再进入新场景。
01.
力控,为何成为Physical AI的必选项
对产线而言,力控之所以不可或缺,不是因为论文里少了一个变量,而是因为位置控制在接触发生的瞬间就已经失效了,而产线不能等算法补完这一课再开工。
力控在这里的角色,不是“精密装配”那种窄口径的力感知,是让机器人在面对不同的环境下无法预先穷举所有轨迹时,提供接触过程中的实时容错空间。力控平台在这里接入的不是一个孤立的工位,而是一个持续产生数据、与生产系统实时交互的工业节点。
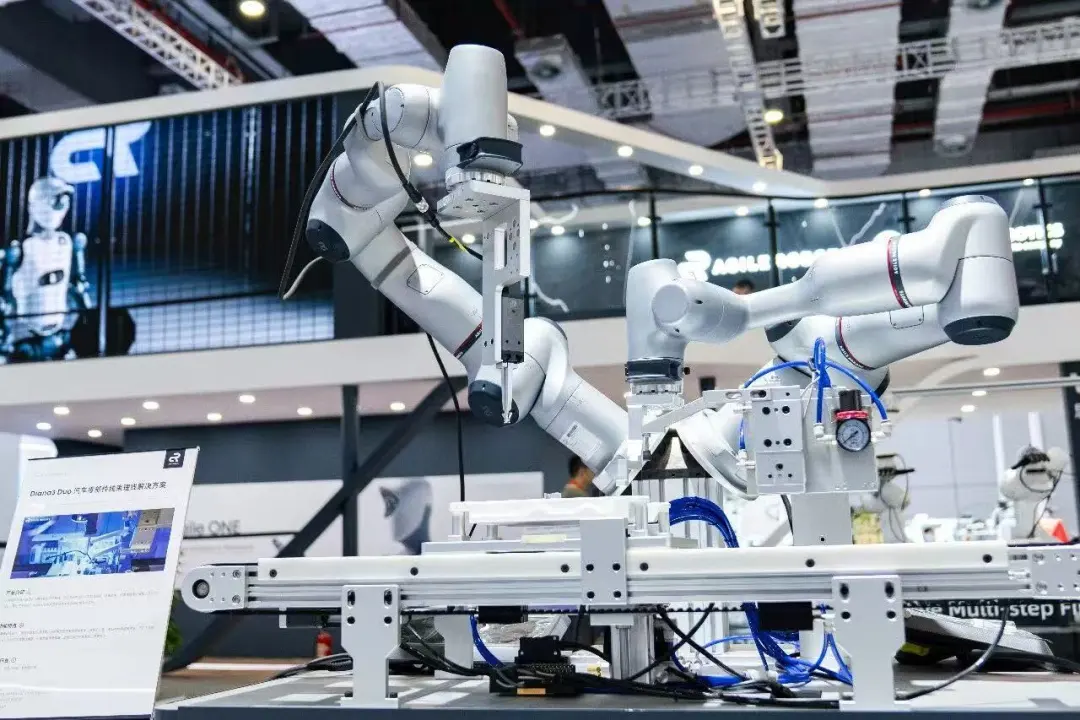
大众汽车的域控制器组装线则把力控推到另一个维度上:量产节拍。思灵为大众汽车打造的汽车电子域控制器柔性组装线,整线配备10台机器人、18个柔性自动化工站,覆盖物料抓取、自动插连接器、自动理线束、零件组装等核心工序,投用后UPH(单位小时产量)相比行业平均水平提升30%。理线单元使用的正是Diana 7。
理线束和插连接器是典型的接触密集型柔性任务,30%的UPH提升意味着思灵的力控能力在真实节拍压力下没有被牺牲,柔顺控制与生产效率可以同时成立。产线还采用模块化设计,产品工装模组可在15分钟内完成整线换型,说明这套力控能力不是为单一型号定制的,具备跨型号复用的柔性。
大众的这个案例,恰好回答了“力控为什么是Physical AI的必选项”这个命题。力控保障的是非结构化环境下的作业可靠性。对于思灵机器人而言,力控因此不再是参数表上的一栏,而是产业闭环中“应用产生数据、数据反哺模型、模型再进入应用”这一循环能够持续转动的物理前提。
这也正是思灵机器人切入Physical AI的核心逻辑。思灵机器人 Agile Robots 创始人兼首席执行官陈兆芃博士的判断是:具身智能并不是简单地把大模型装进一个机器人身体,它需要模型、躯体、执行机构、感知系统和应用场景的协同,更需要通过高价值应用的大规模部署,形成“应用—数据—模型—硬件—再应用”的持续循环。
02.
Diana 7,为Physical AI而生的力控平台
思灵机器人的力控基因,源自DLR。而Diana 7,是这套基因在工业场景中最完整的表达。Diana 7额定负载7kg,工作半径923mm,重复定位精度±0.05mm,力控相对精度0.5N,控制频率1kHz,7自由度冗余结构,全关节力矩传感。这组参数放在工业协作机械臂中属于第一梯队,但真正让它区别于同类产品的,是这些参数背后的设计逻辑。那就是其每一个指标都服务于同一个场景目标,服务于如何让机器人在真实产线上摸得准、拿得稳、干得久。
全关节力矩传感是这套逻辑的起点。Diana 7的七个关节均内置扭矩传感器,这意味着机器人能够实时感知每一个关节上承受的力矩,而不只是在末端安装一个力传感器。此举的区别在于,末端力传感器只能感知手碰到了什么,而全关节力矩传感让机器人能够感知整条手臂在与环境交互时的受力状态。
在精密装配场景中,这意味着机器人可以判断插入力是否过大、零件是否卡滞、姿态是否需要微调。而这些判断,都发生在毫秒级的时间尺度上。
但Diana 7的意义不止于工业。2025年2月,思灵宣布Diana 7全面支持Franka Control Interface(FCI),这使它可以绕过软件抽象层,以1kHz频率直接向关节空间或笛卡尔空间发送位姿、速度和力矩指令,并与ROS 2生态集成。
这意味着Diana 7从一台工业力控设备,变成了Franka科研生态中负载和臂展的向上延伸。 FR3在科研场景中定义了开放控制的基准,Diana 7以同一套FCI接口把这一基准推到7kg负载和923mm工作半径的工业尺度上,两者形成互补关系,科研团队在FR3上验证的算法,可以直接迁移到Diana 7的工业本体上运行,中间不需要重建控制层。
汉堡大学“多模态智能系统”实验室的工作可以作为这条迁移路径的注脚。该团队用Diana 7承担魔方还原、可变形物体操作和人机协作辅助等任务,其中一条评价直接指向平台属性:借助全关节力矩传感采集大量带力觉信息的真实数据,用于多模态模型训练。这种科研端的算法积累,正因为FCI接口的统一,有了通向工业端的现成路径。Diana 7的开放接口和力感知能力,使它在科研场景中同样是一个可被深度开发的数据采集与算法验证平台。
03.
Diana 3,让力控能力覆盖更广的场景
如果说Diana 7是向上拓展力控的能力边界,那么Diana 3则是向下延伸力控生态的覆盖范围。Diana 3的定位非常明确:入门级价格,工业级力控。3公斤负载,772mm工作半径,7自由度冗余结构,全关节力矩传感,柔顺控制,重复定位精度±0.05mm,力控相对精度0.5N。这些核心指标与Diana 7处在同一水准。
在机器人行业,入门级往往意味着在核心性能上做妥协。减少自由度、去掉力矩传感、降低控制频率。但Diana 3保留的是完整的力控基因。同样的关节力矩传感,同样的柔顺控制,同样的FCI接口。它降低的是负载和价格门槛,不是能力门槛。
Diana 3面向的是那些需要力控能力、但对负载要求不高的场景。精密操作研究中的微小零件抓取与装配,实验室自动化中的样本处理与移液操作,医疗科研辅助中的器械递送与定位,以及小型复杂操作中的连接器插拔、电子元件组装。这些任务的共同特点是,负载需求不大,但对力控精度的要求极高。
以样本处理为例。实验室中经常需要机器人完成试管抓取、开盖、移液等操作。试管盖的拧紧力矩、移液器的按压力度、试管夹持的松紧程度,都需要精确的力控能力。
传统位置控制机器人无法胜任这类任务,因为试管盖的拧紧力矩会因批次不同而变化,移液器的按压行程需要根据液体体积动态调整。Diana 3的全关节力矩传感和柔顺控制能力,使其能够实时感知这些力信号并动态调整动作。
接口统一性是Diana 3的另一项关键优势。Diana 3与Diana 7共享同一套开发接口。这意味着研究者在Diana 7上积累的代码、工具链与研究成果,可以直接迁移到Diana 3,不需要重新学习一套接口,也不必为不同本体维护两套控制逻辑。
对于希望高效配置科研资源、快速开展力控研究的团队,Diana 3 提供了更轻量的部署选择,同时兼顾力控精度与系统开放性。04.
建立Physical AI双向闭环
可以发现,三十年前DLR那个追问,在Diana系列上并没有只走出“工业”或“科研”一条路,而是形成了两条相互咬合的路径。一条通向高校与科研机构的力控硬件底座,一条通向大众汽车域控产线这样的工业现场。

两条路径不是并列关系,而是互为协同。科研端提供算法验证和问题暴露,工程端提供产品化与稳定性,工业端提供真实约束和批量数据,再回流为下一轮科研课题和工程迭代。
Diana系列在科研端的角色,不是“演示样机”,而是可开发、可采集、可验证的硬件底座。因为这些在实验室里被反复调试的力控策略、校准方法和数据采集流程,不会停在论文里,而是进入Diana系列的工程迭代,再随着同一套力控底座进入工业场景,接受节拍、良率和长期运行的检验。工业现场的新需求又会以新的科研课题形式回流。科研提供验证场,工业提供真实约束,二者构成的是双向回路,而不是单向的技术输出。
这条双向回路能够成立,还有一个常被忽略的前提:接口统一。Franka和Diana系列共享同一套开发接口和力控基因。对科研团队来说,这意味着从入门级本体到工业级本体之间没有“换一套系统”的断点;对思灵来说,这意味着科研底座的覆盖面被放大,反向回路的输入源也更多。
所以,Diana系列并非仅仅某一项参数领先,本质上是一套力控基因,同时支撑了科研验证、工程迭代和工业落地,并且三者之间的迁移成本足够低、数据回流足够顺、场景复用足够快。参数可以下一轮被追平,单点案例也可以被复制,但一个团队在Diana的接口上做完论文、建好工具链、写出代码,再把同一套控制层迁移到工业本体上跑通,迁移成本就落在了使用者自己的研发流程里。代码、课程大纲、校准方法和数据格式,比参数表更难替换。
这也解释了“双向赋能”、“产业闭环”本身的意义,科研端让Diana保持可开发性和问题敏感度,工业端让力控能力在真实节拍和真实接触中持续产生数据与需求。二者咬合得越久,下一轮场景切换的迁移成本就越低,闭环转动得就越顺。思灵的Physical AI方法论优势,也因此不仅仅在单台机器人的参数里,更在这条双向回路已经转过的圈数里。
05.
一套力控基因,一条开放接口,算法验证到产业落地的完整链路
三十年前DLR研究者追问的那个问题,今天的回答不在论文里,而在大众的理线单元,以及更多正在真机上验证力控算法的团队手里。
如今,力控早已不是功能清单末尾的一栏,而是 Physical AI 从“看见世界”走向“触碰世界”的物理底座,是具身智能闭环中不可或缺的一环。它让机器人拥有接近触觉神经系统的能力,能感知微小外力变化,判断接触状态,执行柔顺控制,并在动态环境中实时修正动作。当算法走出实验室、进入真实产线与复杂现场,力控已然成为连接科研验证、工程迭代与产业落地的底层语言。它决定机器人能否真正从计算世界跨入物理世界,也正因此,成为当下科研界与产业界共同聚焦的关键支点,引领行业走向更远的Physical AI未来。
来源:机器人大讲堂