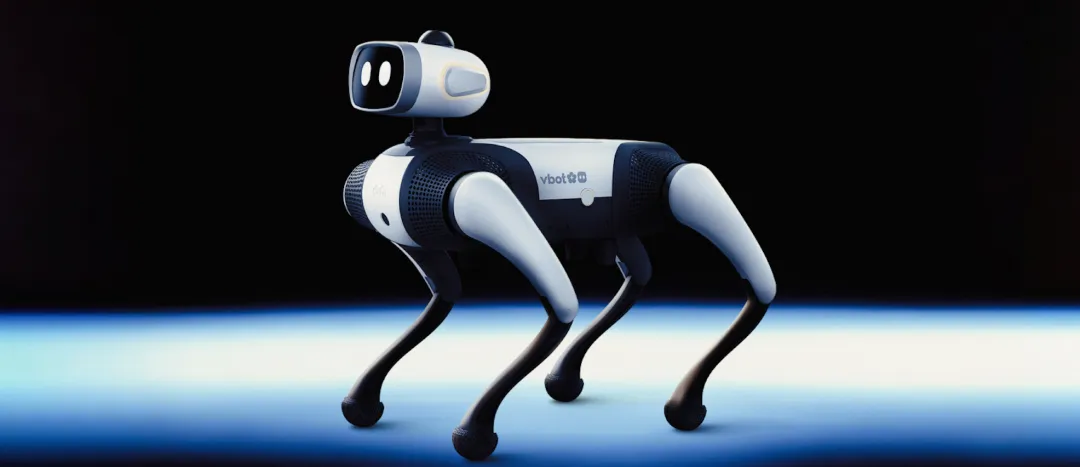
“ Vbot DEV试图把“完整开发环境”装进两万元级
关注机器人大讲堂的读者,对Vbot并不陌生。“大头”是我们社群和线下活动中的常客,不少读者本身就是它的用户。
从外观与交互,到运动能力、感知系统和计算平台,“大头”在消费级机器狗中一直有着鲜明的特点,也获得了市场认可。这些原生能力同样吸引着开发者:如果能够进一步调用和拓展,能不能让它完成更多自己设计的任务?
据Vbot介绍,此前已有开发者希望推出面向极客的开发版本,让“大头”的感知、算力和运动能力得到更充分的利用。对于这群用户来说,机器狗既是可以参与日常生活的智能伙伴,也是能够连接外设、运行代码、实现创意的开发平台。
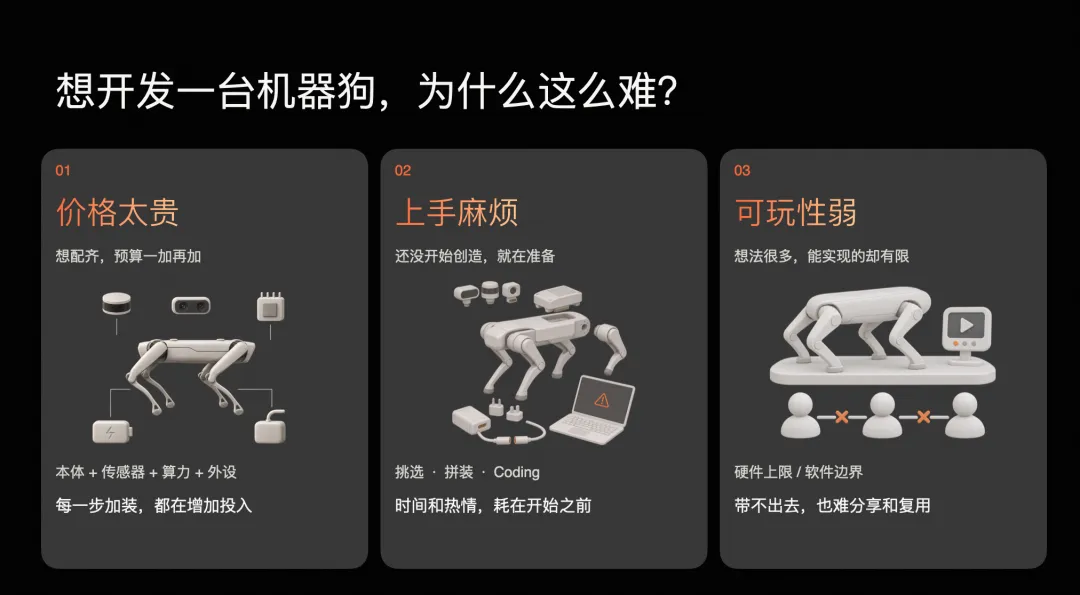
但从想法走到应用,个人开发者仍面临几道门槛。支持二次开发的四足机器人,购买成本往往达到数万元;部分产品还需要额外采购设备、配置环境,完成导航、视觉、语音等基础功能的开发与适配。这些工作需要投入较长时间,而算力、拓展接口和软件开放程度,也影响着创意能够实现到哪一步。
11月10日,Vbot维他动力正式发布面向个人开发者和极客用户的超能机器狗DEV极客开发版,官方指导价22,988元,双十一限时特惠价20,988元,优惠时间为11月10日至11月20日。
DEV延续了“大头”在运动、感知和计算方面的原生优势,进一步提供完整的软件功能基座、开放接口与AI原生开发工具,让开发者能够基于成熟的产品能力开展深度创造。从调用导航、跟随等已有能力,到连接外设、编写应用,开发者可以更快开始实现自己的想法。
对Vbot而言,这是一次回应开发者需求的产品延展;对个人开发者而言,大约一台MacBook Pro的预算,就能获得一套软硬件较为齐全的四足开发平台,减少额外采购设备、搭建环境和开发基础功能的投入,把更多时间留给自己的应用创意。
两万元级,究竟配齐了什么?Vbot DEV又凭什么成为“具身领域最超值的四足开发平台”?需要从它提供的配置、能力和开发方式说起。
01.
两万元级,软硬件一次配齐
一台四足机器人能不能成为开发平台,硬件配置决定了它能感知什么、运行什么,也决定了开发者还能在它身上做多少拓展。
那么,2万元能买到什么配置?机器人大讲堂发现,DEV的配置按一台开发平台来看都算得上是旗舰级。
DEV首先提供了一套覆盖空间感知、视觉识别、定位和语音交互的硬件组合。它标配360°16线激光雷达、1080P深度双目视觉、UWB定位和四麦克风阵列。激光雷达帮助机器狗感知周围空间,双目视觉提供深度信息,UWB补充定位能力,麦克风阵列则为语音交互提供硬件基础。
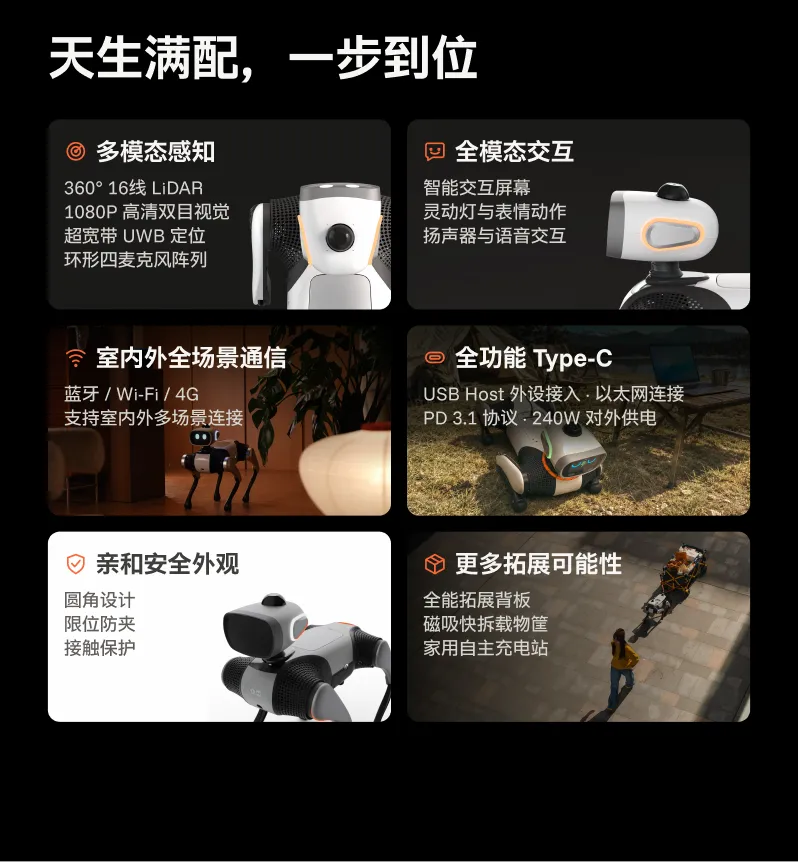
从整体配置来看,这意味着开发者可以围绕这些设备开展环境感知、目标识别、空间定位和人机交互等应用开发,不必再为搭建一套基础感知系统单独采购设备。
算力配置同样是DEV的重要组成部分。它搭载128 TOPS AI算力,采用双平台12+4GB内存配置,能够为端侧视觉识别、本地VLM应用和多模态交互提供计算支持。对于希望在机器狗上运行AI模型的开发者而言,端侧算力直接关系到应用能否在机器人本体上运行,以及交互响应能否更加及时。
续航方面,DEV配备594Wh电池,运动续航为3至5小时,约10公里。较大的电池容量,为户外测试、长时间调试和连续任务运行提供了更多可玩性空间。
从同类产品配置来看,DEV的组合具有非常强的竞争力。
宇树Go2 X定位偏消费体验与轻量开发,二次开发为部分开放,官网含税价29,999元,算力为6 TOPS,电池容量236.8Wh;越疆Rover X1旗舰版售价44,999元,采用40 TOPS Orin Nano算力平台,电池容量201.6Wh;宇树Go2 EDU旗舰版面向科研教育,含XT16套餐售价89,999元,算力为128 TOPS,电池容量432Wh。
可以发现,DEV在相近算力水平下,DEV价格显著低于Go2 EDU套餐;此外,与Go2 X相比,DEV在算力和电池配置上更高,同时把感知、交互和开发配套包含在整机中。
虽然不同产品在芯片平台、传感器组合和定位上有所区别,但对于预算有限、希望直接开展丰富应用开发的个人开发者,DEV同时提供高硬件配置、现成的软件能力和开发配套,并且仅两万元级的价格,无疑在同类四足开发平台中展现出突出的质价比。
硬件之外,DEV还为开发者预留了丰富的拓展空间。
机身配备全功能Type-C接口,支持USB Host、以太网、PD 3.1以及最高240W对外供电;同时预留物理拓展螺口,可以安装相机支架、背板、载物筐及其他DIY配件。无论是增加一套视觉设备,还是接入音箱、投影仪和其他外部装置,都能围绕现有平台继续扩展。
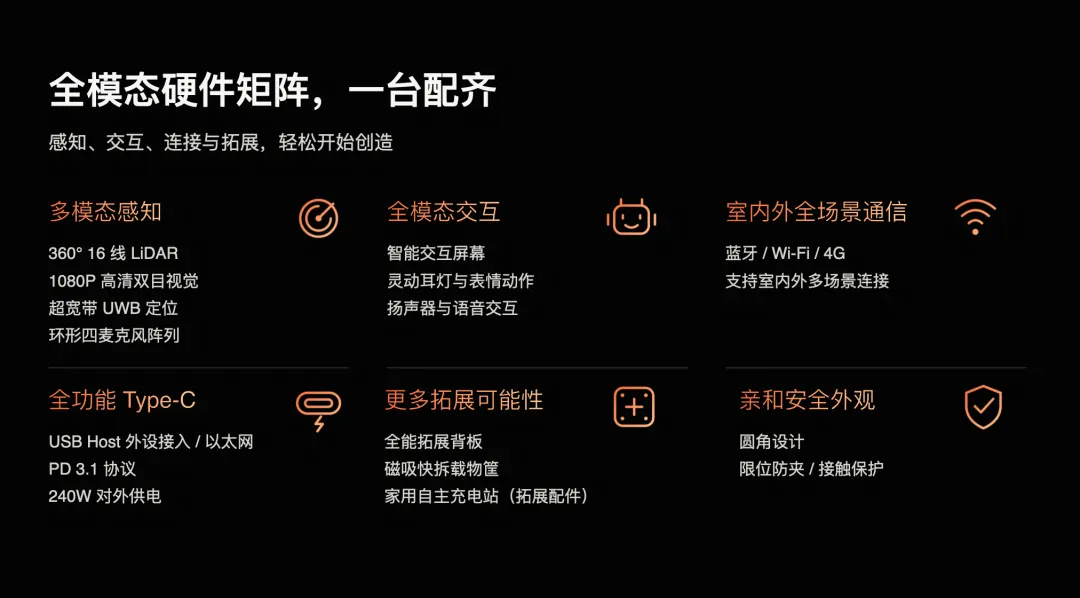
对极客用户来说,这些接口意味着机器狗不再只是一个封闭的运动产品。开发者可以根据自己的创意更换外设、改造外观,甚至重新设计它的使用方式。
如果说硬件决定了机器狗能够连接多少设备,那么软件则决定了开发者能否直接调用这些能力。
DEV预置了六大功能基座,包括空间记忆与导航、牵引和跟随、本地视觉识别、语音交互、RCP机器人控制平台以及动作包仓库。开发者可以直接使用已有的导航和跟随能力,再叠加自己的视觉算法、语音指令和任务逻辑。动作包仓库还提供50余种动作与表情资源,让机器狗具备更加丰富的动作表达。
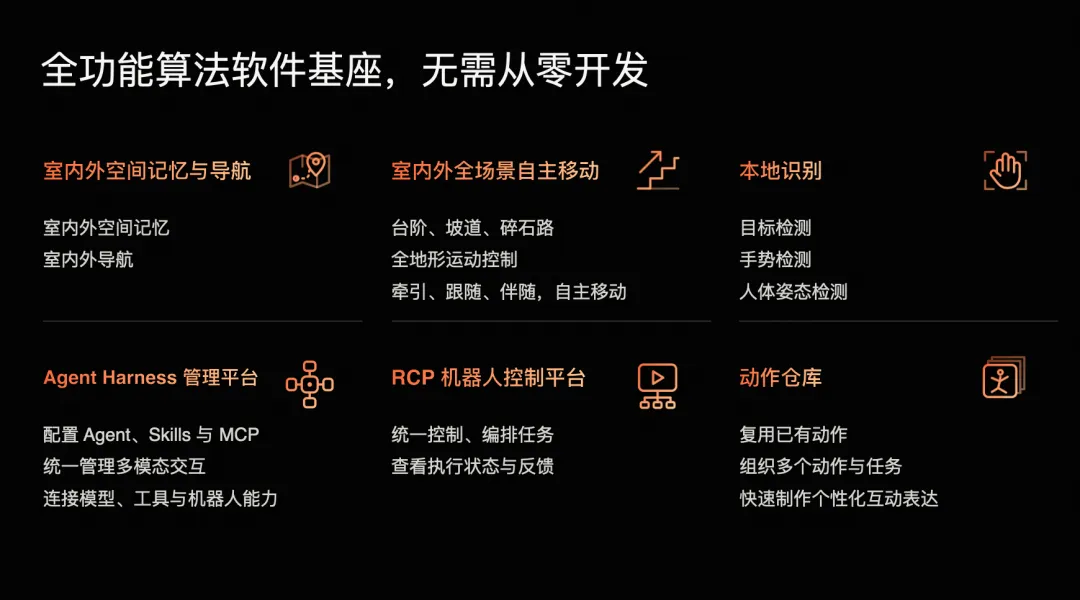
在软件开放性方面,DEV兼容ROS 2,并开源自研分布式中间件Aorta。配合SDK、MCP、Skills、开发文档、模型资产和仿真Studio,开发者可以根据自己的技术路线选择工具,也可以通过仿真环境验证功能,再部署到真实机器狗上。
从硬件到软件,DEV把原本分散在不同环节的开发条件整合到一起。开发者不必先花一笔钱采购传感器,再花时间搭建导航和交互系统,拿到设备后就能围绕已有能力进行二次开发。
02.
从写代码到说需求,机器狗开发开始更轻松
DEV最值得关注的能力,是它的开发方式。硬件决定开发平台的下限,开发工具链和开发范式决定它的上限。
对于希望尝试具身智能的个人开发者来说,DEV想做的,是让开发者不必先花大量时间和资金搭建基础设施,就能把更多精力放到自己的创意上。
过去,开发一台机器人,往往需要开发者熟悉操作系统、通信协议、传感器接口和运动控制。即便只是实现一个简单功能,也要经历环境配置、接口学习、代码编写和功能调试等多个环节。这套流程对机器人专业开发者来说相对熟悉,但对更多跨专业的个人开发者而言,门槛并不低。
DEV试图用一套组合工具降低这条链路的摩擦。在开发支持上,DEV提供SDK、MCP、Skills、ROS2兼容、Aorta中间件和仿真Studio。ROS2兼容让开发者可以衔接已有机器人开发生态;Aorta作为自研分布式中间件,为更高性能和拓展性提供底层支撑;仿真Studio则让开发者在真机部署前进行验证,降低试错成本。
一个容易被忽略的细节是Wi-Fi直连能力。很多四足机器人在户外调试时仍依赖网线连接,移动范围受限,调试体验割裂。DEV支持Wi-Fi直连,开发者可在户外场景中直接连接设备、访问软件版本和资料入口,这对真实场景开发尤为重要。户外调试不是实验室里的补充环节,而是很多应用从原型走向可用的必经阶段。
真正的差异化在于AI原生开发与Vibe Coding。
DEV面向Agent优化开发流程,开发者可以借助AI Agent查找接口、编写代码、调试程序。Vbot团队演示的智能家居管家案例,展示了这一链路的可行性。用户说“大头,我感觉环境有点干”,机器狗需要完成语音理解、需求解析、设备连接、任务编排和动作执行,自动开启加湿器;用户说“我要出门了”,它则检查灯光状态、关闭未关的灯并语音回应。
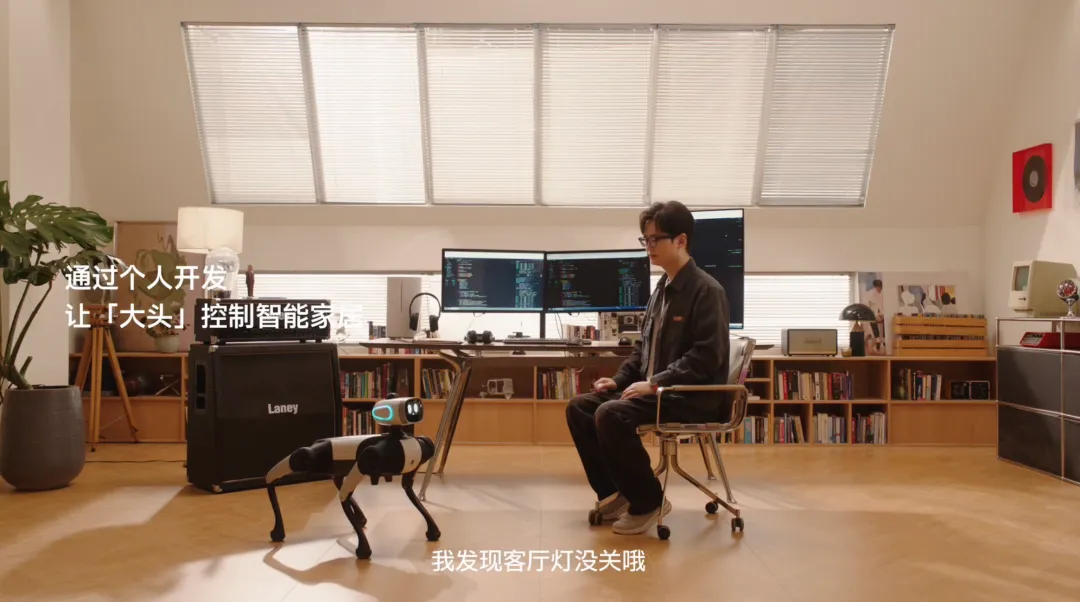
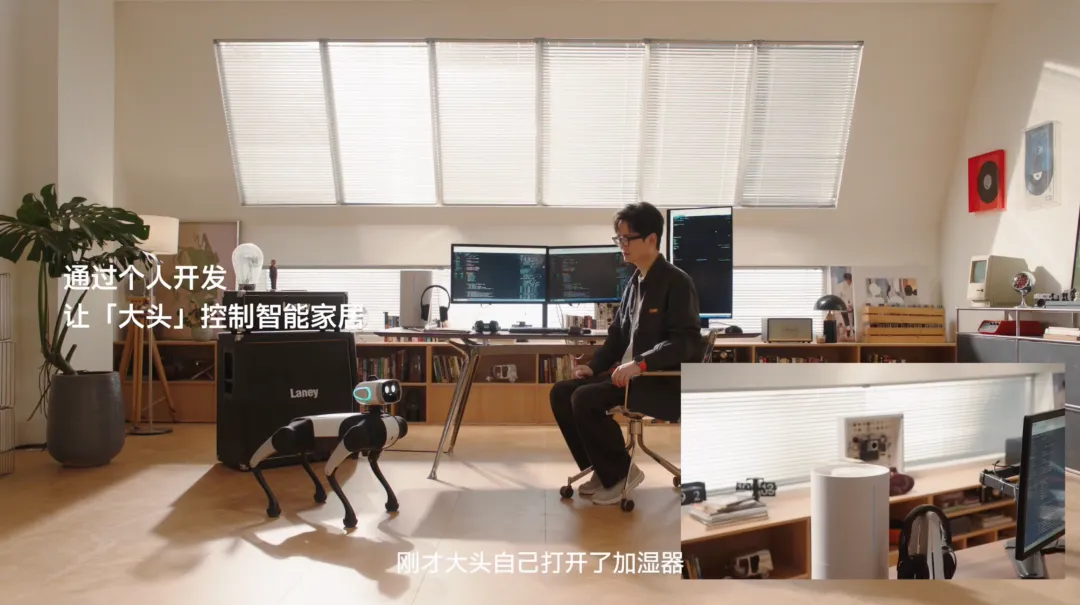
看似简单的交互,背后是语音理解、设备联动、任务编排与机器人动作执行的协同。开发者通过自然语言向AI Agent描述需求,Agent协助读取代码、SDK、MCP与Skills,完成部署,再根据真机反馈迭代。
过去,开发者需要自己把这些环节逐一打通。借助DEV提供的功能基座和AI开发工具,开发者可以把更多精力放在应用逻辑上,再通过Agent辅助完成接口查找、代码生成和调试。
从技术趋势看,这代表了一种新入口。
AI编程正在改变机器人开发的参与方式,过去开发者需要先掌握编程语言和机器人框架,才能把创意翻译成代码;现在,门槛正从语法能力转向需求表达与系统集成能力。

但这并不意味着工程能力不再重要。恰恰相反,AI原生开发要真正可用,平台必须提供稳定的原子能力、清晰的接口边界、可复用的Skills和可靠的仿真验证闭环。否则,AI生成的代码只会把调试成本转移给开发者。DEV将导航、视觉、语音、动作等能力封装为可调用模块,并配套仿真Studio和真机部署工具,实际上是在为Vibe Coding提供工程化基座。
对非机器人专业背景的开发者而言,这种变化尤其重要。例如一个熟悉智能家居的人,可以尝试让机器狗成为家庭管家;一个擅长视觉算法的人,可以开发新的识别功能;一个对互动娱乐感兴趣的极客,也可以把语音、动作和外观改装组合起来。
AI编程正在让机器人开发从专业工程师的专属技能,变成更多创作者可以参与的技术实践。
机器狗也因此有机会成为AI应用进入物理世界的一个新载体。
03.
从医院陪诊到瑜伽搭子,开发者正在重新定义机器狗
在DEV极客开发版推出之前,Vbot已经通过黑客松等活动,支持开发者探索四足机器人的更多应用方式。
机器人大讲堂发现,2026年8月的SheNicest黑客松上,不同专业背景的极客已经开发了不少创意探索作品,其中三件让我们眼前一亮。
例如“聆灵”项目尝试将机器狗带进医院,探索打造一款AI医院陪诊机器人,项目结合自主导航、语音交互和跟随能力,能为患者提供院内带路和流程提醒。为了让陪伴过程更加自然,团队还设计了距离监测机制:患者与机器狗距离超过3米并持续2秒,机器狗就会停下来等待,待患者重新进入安全距离后再继续导航。团队还在背部加装定制药篮、AED装置和高位广角摄像头,探索药品运送、急救设备联动和视觉监测等功能。
例如“伽伽狗”项目则探索把机器狗变成了居家瑜伽搭子。它能够主动邀请用户运动,通过YOLO Pose提取人体关键点,识别用户的瑜伽姿态,再调用和重组机器狗动作库,完成动作模仿。配合语音唤醒、运动区域识别和安全避障,机器狗可以参与用户的运动过程,提供更有互动感的陪伴体验。
例如“牛来芭比”选择了更具创意的IP方向,团队通过3D打印制作牛头外壳、服装和装饰,将影视IP形象与四足机器人结合,再加入AI对话和动作交互,让虚拟角色拥有了能够移动、表达和互动的实体形态。针对大模型响应延迟还加入眨眼、头部微动等过渡动作,让IP角色更像活的,探索了更具吸引力的创意玩法。
从医院陪诊到居家运动,再到IP实体化,这些作品呈现了四足机器人开发的不同创意与可能。开发者可以根据具体需求,调用导航、视觉、语音和动作能力,再通过外设拓展与外观改装,打造属于自己的机器人应用。
三件作品,同一个机器狗底座,不同的外设组合和软件逻辑,未来有望成为医院里的陪诊助手,也能够成为客厅里的运动伙伴,还可以变成一个拥有独特性格的互动角色。
由此可见,开放性决定了应用创新的空间,机器狗的能力边界,很大程度上要看能有多少种东西装得上、有多少种玩法跑得通。但毫无疑问,开发者的想象力,正在一款超值的机器狗上,打开更多创新创意的空间。
据悉,基于这款更“超值”的产品,Vbot还在持续建设开发者生态。例如围绕「千人共创计划」,Vbot面向全球招募1000名具身智能开发者,支持开发者在平台上运行自己的机器人算法。同时,其还通过黑客松、开发者社区和技术支持,连接不同专业背景的创作者,让开发经验、应用作品和技术资源能够在社区中交流与共享。此前其与地瓜机器人等生态伙伴的合作,也进一步拓展了开发工具和生态资源。
因为创新的开发者生态并不是简单地把一批人聚集起来。工具链需要持续完善,接口需要保持稳定,开发案例需要能够复用,优秀作品也需要获得展示和进入真实场景的机会。只有当开发者能够持续获得工具、资源和反馈,平台才会不断长出新的应用。
而参与者一旦扩大,变化不会只发生在销量上。更多不同专业背景的人进入,会带来更细分的需求、更意外的创意和更贴近生活的应用探索。例如前文提到的医院陪诊、瑜伽陪伴、IP实体化这些创意探索作品已经说明,同一台机器狗可以通过软件和外设组合进入不同场景;当开发者数量继续增加,机器狗的能力边界也会从厂商定义的产品功能表,转向由更多开发者共同书写的应用清单。
四足机器人的下一阶段竞争,不会只围绕本体参数展开,本质上将会围绕谁能把开发环境、工具链和生态入口做得更完整,而Vbot无疑是其中佼佼者。
04.
当更多人参与,机器人的创新才刚刚开始
一台机器狗的价值,过去主要由它能完成多少预设任务来衡量。随着开发入口逐渐开放,随着Vbot DEV这种更超值产品的出现,它还可以由另一群人重新定义。
当更多开发者能够把自己的想法变成机器人的新技能,机器狗的应用边界,也就不再局限于制造商最初设定的那张产品功能表,不只在于出厂时具备多少功能,也在于它还能被多少人重新创造。
当一款机器狗搭载着创意,数天就能开始跑起来的时候,这才是真正的“超值”。
来源:机器人大讲堂