工业机器人减速时会产生可回收能量。传统设备通常通过制动电阻将这部分能量转成热量,无法再利用。
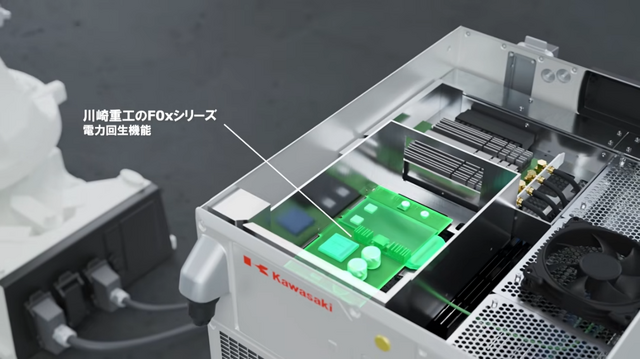
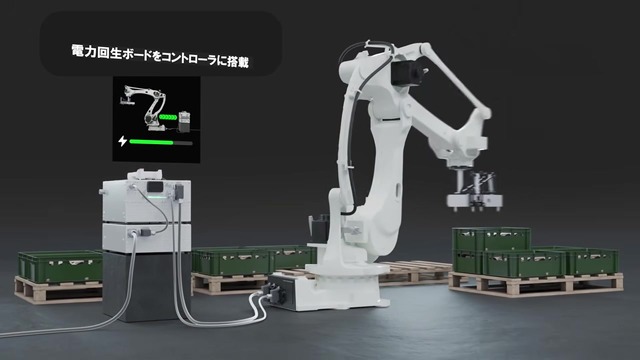
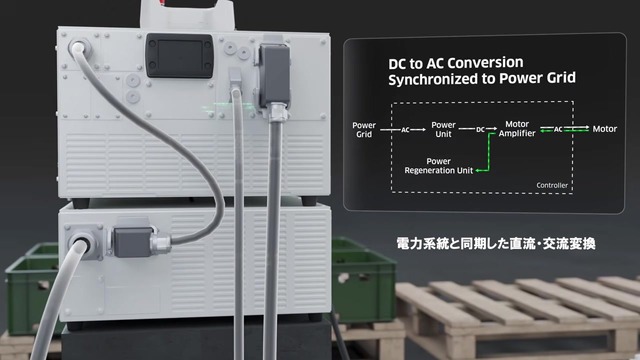
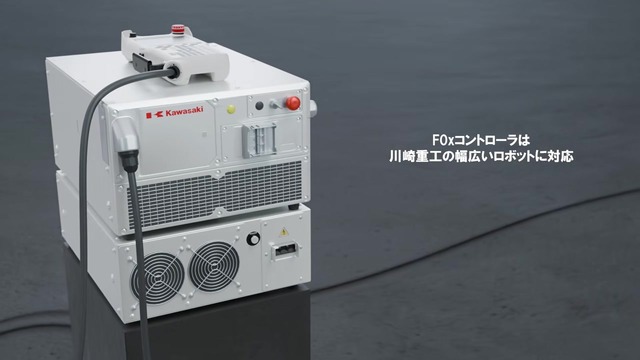
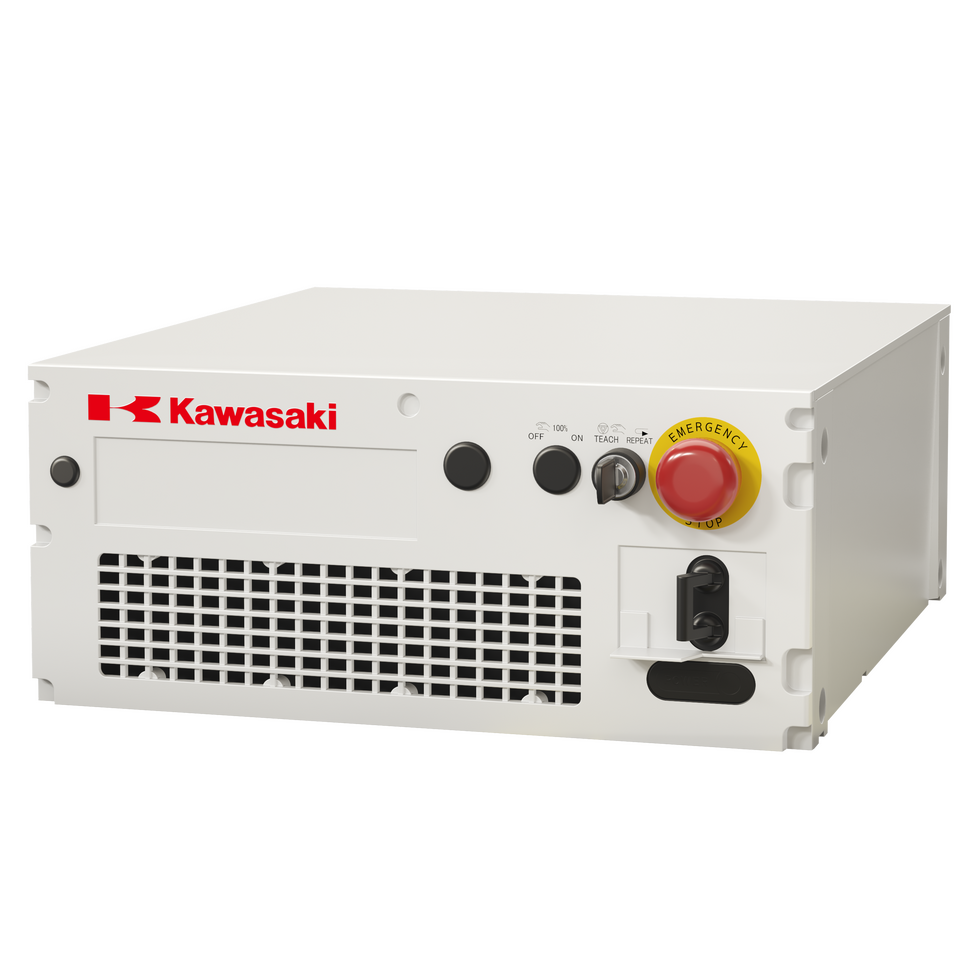
川崎重工的F0x控制器增加电力再生板,将回收的直流电转为与电网同步的交流电,再送回工厂内部电力系统。
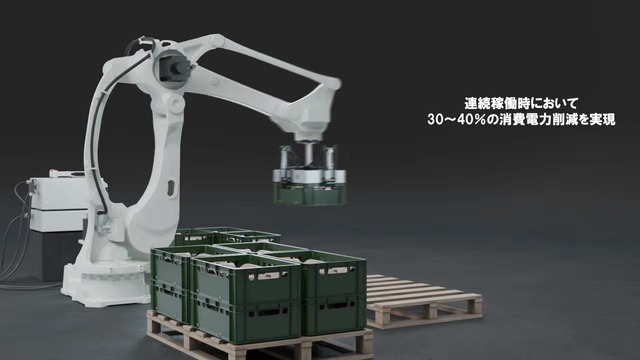
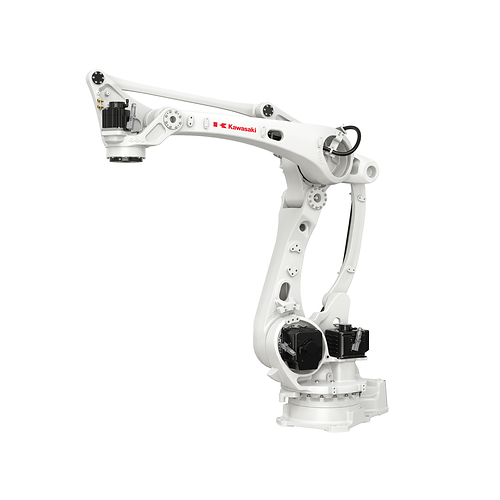
川崎表示,在连续运行条件下,该功能可将消耗电力降低约30%至40%,同时减少散热和运行成本。F0x控制器可适配川崎多款工业机器人。
电力再生与机器人自身的节能动作控制不同:它主要回收减速制动阶段已经产生的电能。当机械臂频繁加减速、负载较高或节拍紧密时,可回收能量会更明显。
再生板需要将驱动系统回传的直流电处理为与工厂交流电网同步的电能。这一过程要同时满足电压、频率与安全保护要求,因此由控制器内的专用硬件完成。
回收电能返回厂内系统后,可由同一设施中其他用电设备消耗。除了降低购电量,还可减少制动电阻将能量转为热量后带来的散热负担。
30%至40%是川崎在视频中给出的连续运行条件下节电幅度。实际收益会受机器人型号、负载、动作轨迹和停启频率影响,导入时仍需结合现场节拍测算。
在多机器人生产线中,若不同机器人的加减速时段能够错峰,再生电能还可在厂内被其他设备就地消纳。导入时应结合电网容量、回馈条件和安全规范进行工程评估,不能只按单机理论比例估算整线节能效果。