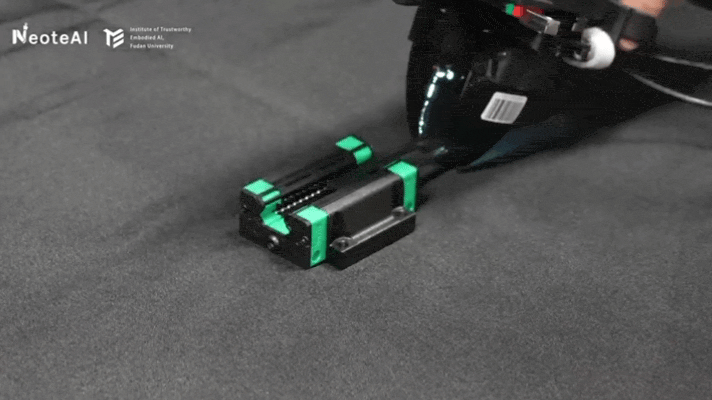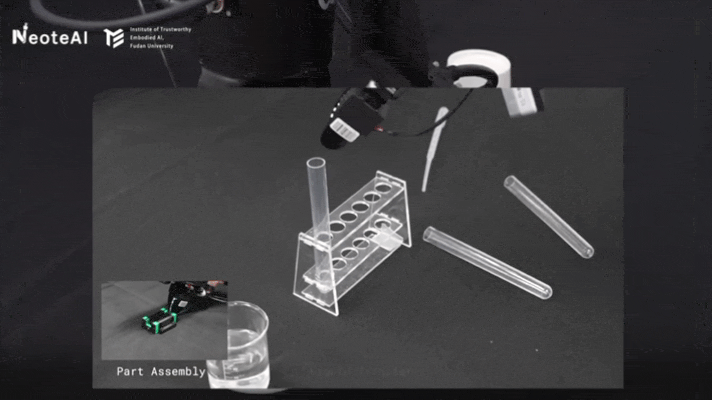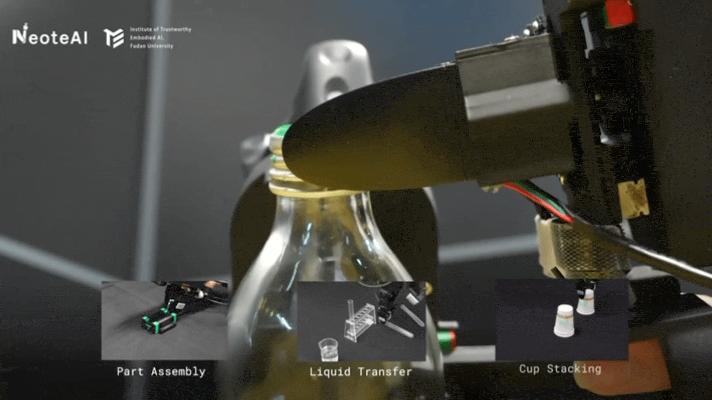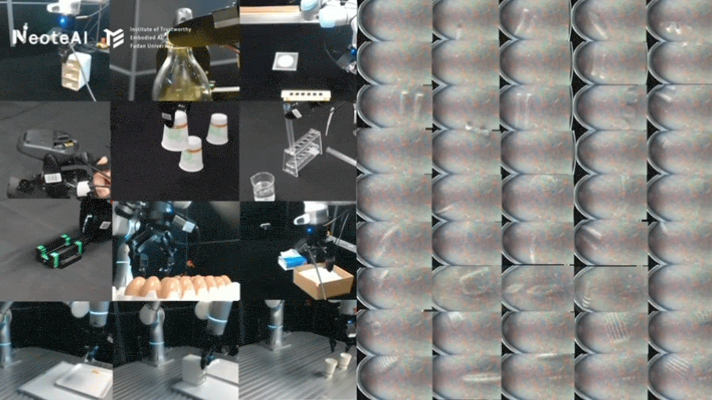
80 亿帧 RGB + 10 亿帧触觉,他们把 “摸” 录成了数据集
——以触觉为中心的具身操作基础
近日,蚂蚁灵波正式开源触觉基础模型LingBot-Touch,围绕跨传感器触觉表征与通用灵巧操作展开探索,让“如何让不同传感器的触觉数据被同一个模型理解”成为行业关注的焦点。
事实上,面对触觉传感器类型多样、数据形式异构、跨硬件复用困难等共性挑战,具身智能领域已有多项研究尝试从不同技术路径寻找解决方案。
其中,一条值得关注的思路是:能否先将不同传感器的原始信号转换为具有统一物理含义的表示,再让模型从中学习可复用的接触特征?
2026年7月发布的𝒩₀-Foundation研究成果便围绕这一思路展开。
该研究由上海新智具身智能科技有限公司(NeoteAI)与复旦大学可信具身智能研究院联合完成,通过NeoForce统一触觉表征,将异构触觉信号映射至标准化三轴力场,为跨设备触觉数据的融合与表征学习提供了另一种技术路径。
不同传感器的“方言”,如何形成共同语言?
当前,机器人触觉感知涉及多种技术路线。
压阻式传感器通过电阻变化反映接触压力,磁触觉传感器通过磁场变化感知受力,视触觉传感器则通过图像捕捉弹性体表面的接触形变。
不同传感器能够反映相似的物理接触过程,却采用不同的数据形式、空间布局与测量方式。同一次按压,在不同设备上可能表现为完全不同的原始信号。
如何让这些数据跨硬件共享、为模型所用,是构建通用触觉智能的重要基础。
围绕这一问题,蚂蚁灵波的LingBot-Touch与新智具身的𝒩₀-Foundation分别探索了不同的统一表征路径。
据公开技术资料,LingBot-Touch通过标准化几何接口、传感器专用编码器及共享Transformer,将不同类型的触觉信号转换为统一的触觉Token,让下游动作模型能够利用跨传感器的接触特征。
𝒩₀-Foundation则将统一工作进一步前移至物理量层面,通过传感器标定与信号转换,把不同硬件的原始读数映射为标准化三轴力场,再由NeoForce学习统一触觉表征。
两种路径的共同目标,是减少触觉数据与特定硬件之间的绑定,使物理交互经验能够被更多模型和机器人系统复用。
区别在于:前者主要通过编码器与共享模型学习不同信号之间的共性,后者则强调先建立可比较的物理表示,再开展统一建模。
从原始信号到统一力场,让触觉拥有自己的“RGB”
𝒩₀-Foundation的核心思路,是将不同传感器产生的原始触觉信号转换为具有统一物理含义的力场表示。
在传感器侧,通过相应的标定与转换方法,将接触信号映射为包含法向力与两个切向分量的三轴力场;
在模型侧,NeoForce以统一力场为输入,结合视觉信息,学习接触位置、受力分布及其随时间变化的特征。
其技术路径可以概括为:
原始触觉信号→传感器标定与转换→统一力场→共享触觉表征→下游操作任务
这一设计可以类比计算机视觉中的RGB表示。
视觉领域的一个重要基础,是不同硬件可以通过约定明确的图像表示,为上层视觉模型提供可复用的输入接口。不同相机虽然采用不同的图像传感器与成像系统,但通过统一的色彩空间及相关标定处理,能够形成相对一致的数据表示。
RGB的核心价值不在于三个通道,而在于建立了一套共同的数据表示与接口约定。触觉领域同样需要探索类似的统一表示,使不同硬件采集的物理交互信息能够在共同的基础上被理解与利用。
新智具身探索的三轴力场,正是这一思路的体现。
不同触觉传感器的测量原理各异,但接触力具有共同的物理定义。通过统一单位、坐标与空间采样约定,力场有望成为连接异构触觉硬件与上层具身模型的共同表示。其核心价值同样不在于三个数值本身,而在于为不同触觉硬件建立具有共同物理意义的数据接口。
这并不意味着消除不同传感器之间的性能差异,而是尝试将硬件适配与模型学习解耦,使传感器标定、数据积累和模型训练能够相对独立地持续迭代。
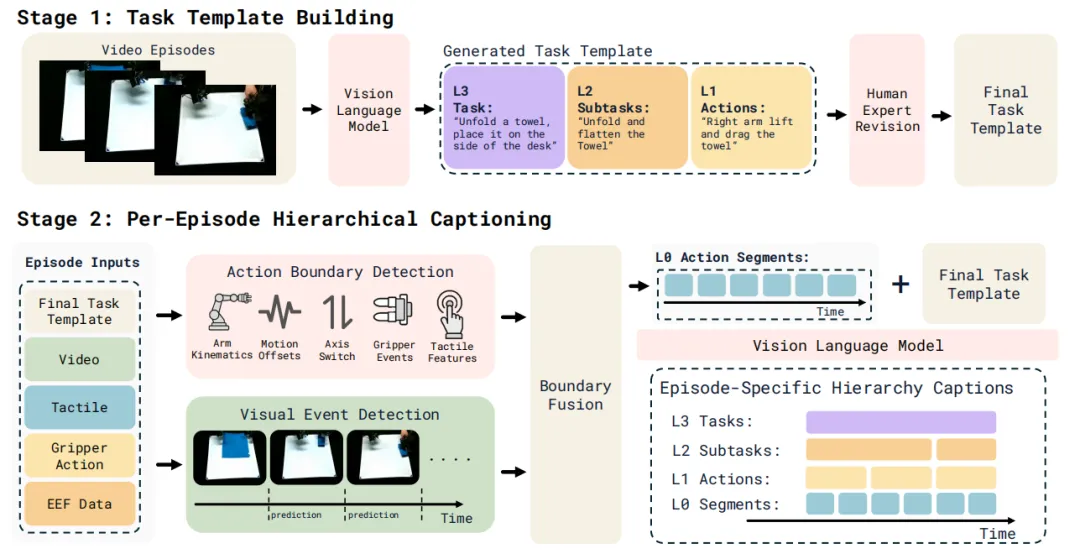
共享表征之外,触觉模型如何真正理解物理接触?
将不同信号转化为统一输入只是第一步,更重要的是让模型理解其中蕴含的物理交互信息。
在模型训练层面,蚂蚁灵波的LingBot-Touch与新智具身的NeoForce均关注潜在空间中的表征学习,而非仅仅处理原始触觉读数。
LingBot-Touch采用基于遮蔽预测的自监督学习方法,让模型根据可见触觉信息及上下文,预测被遮蔽部分的特征,从而学习接触状态在空间与时间上的关联。
NeoForce则在统一力场基础上结合视觉信息开展表征学习,并引入力场重建等训练目标,使模型能够从视觉与触觉的协同信息中提取物理交互特征。
两者从不同角度探索同一个关键问题:如何让触觉数据从传感器读数转变为能够支持机器人理解接触、判断状态与生成动作的有效信息。
对于新智具身而言,统一力场不仅是实现触觉数据标准化与跨硬件表征复用的重要基础,更为触觉具身模型理解物理交互、学习接触规律提供了具有明确物理含义的信息支撑。
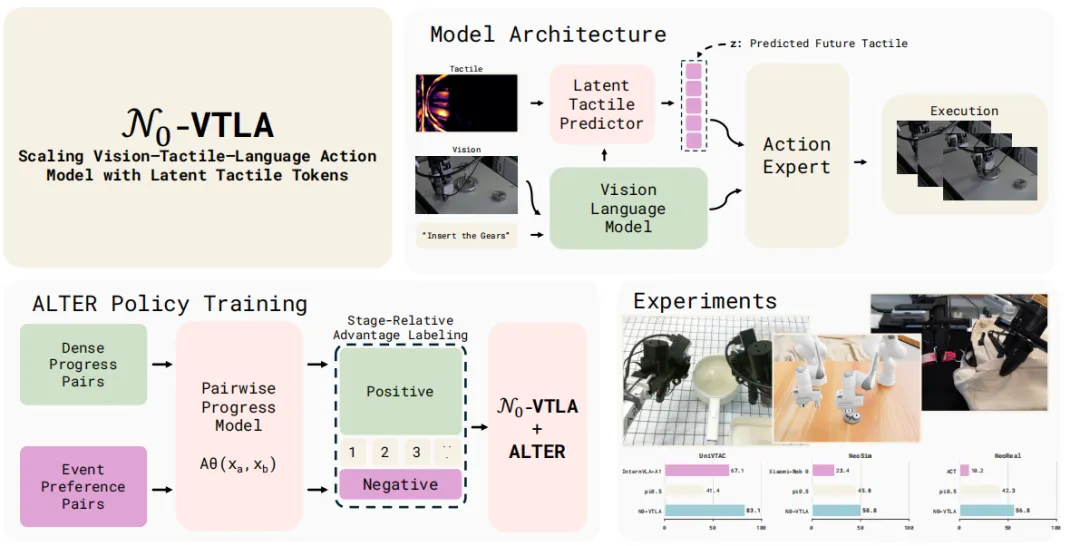
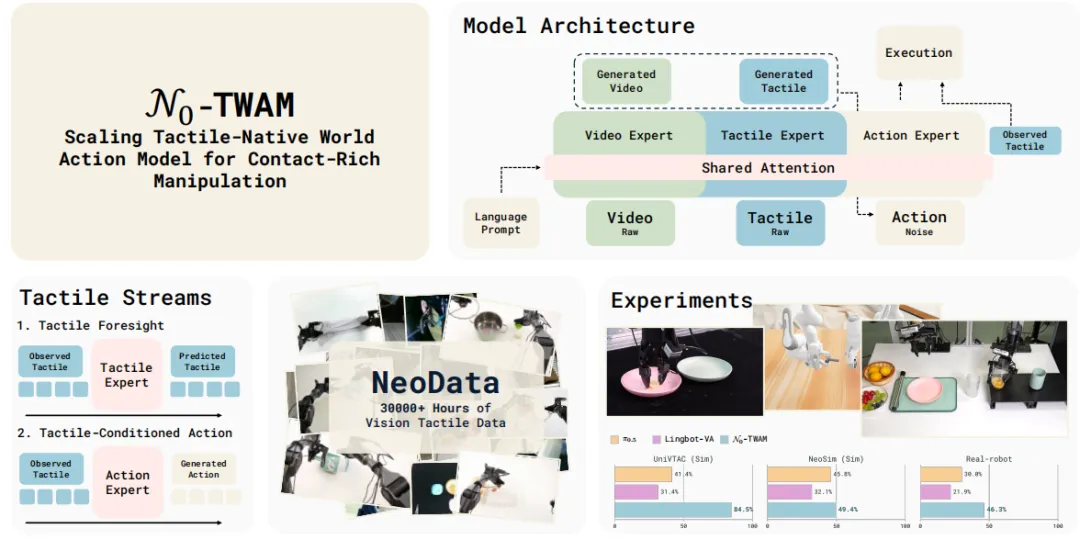
在此基础上,新智具身进一步推出𝒩₀-VTLA视觉触觉语言动作模型与𝒩₀-TWAM世界模型,分别聚焦复杂操作策略学习与未来物理交互状态预测,推动触觉信息从感知表征向动作决策与交互预测延伸,逐步构建从“感知接触”到“理解交互”,再到“预测与行动”的触觉具身智能技术体系。
从统一表征到开放数据,构建可复用的触觉研究基础
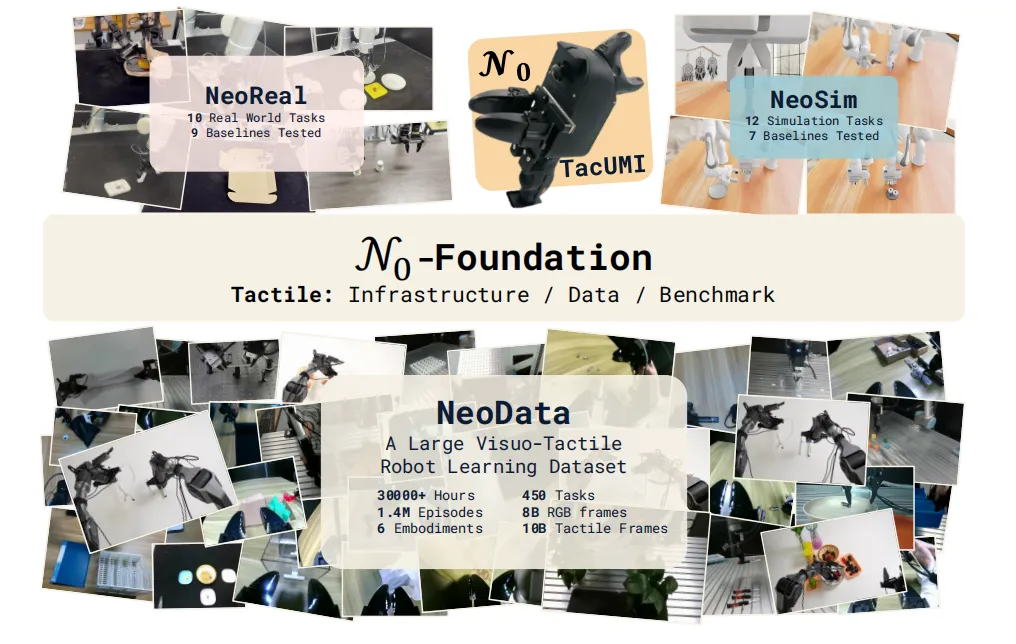
统一触觉表征的实际价值,需要通过不同硬件、不同任务及真实操作场景持续验证。围绕𝒩₀-Foundation,新智具身同步构建了数据、模型与评测资源体系,为触觉基础研究及跨设备验证提供支持。
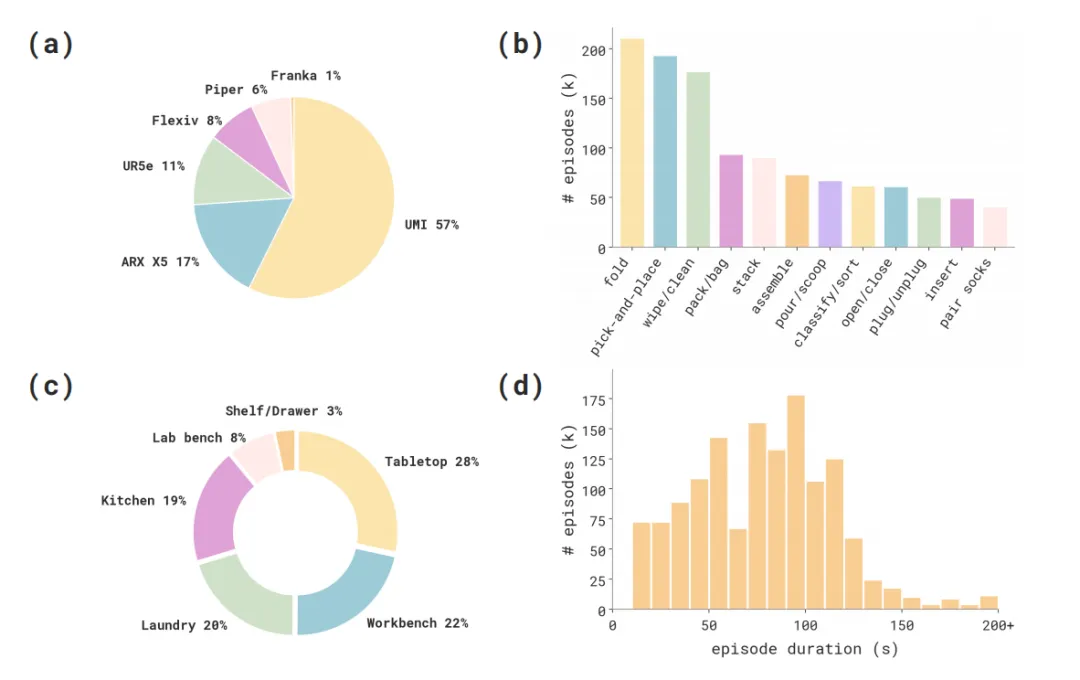
其中,NeoForce提供统一触觉表征模型及相关训练评测资源;NeoSim提供12项接触操作仿真任务;NeoReal提供10项真实任务的定义与评测协议;OpenNeoData则开放约5000小时、覆盖250余项任务的真实视觉—触觉交互数据。
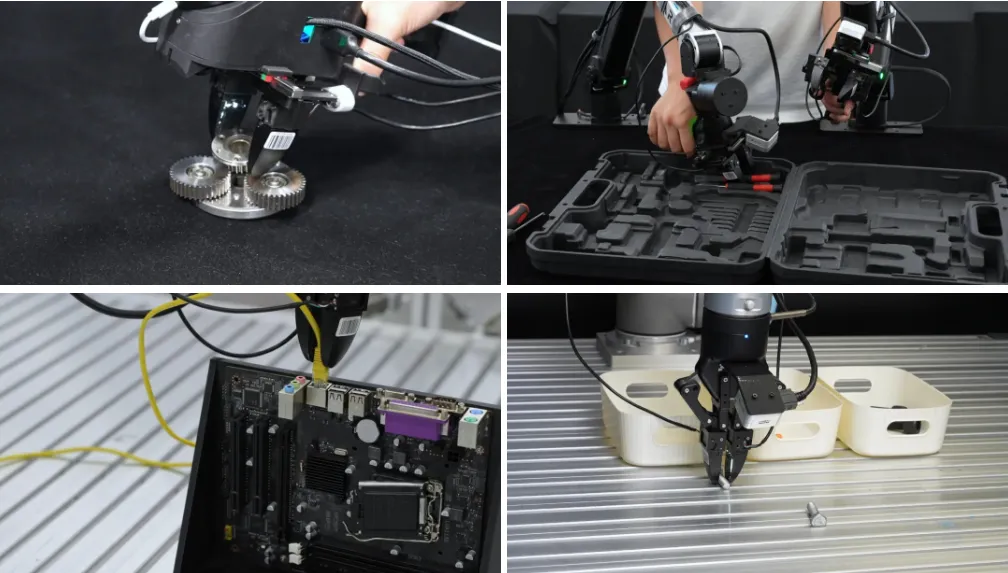
这些资源为研究者探索不同传感器之间的表征迁移、统一编码与下游操作能力提供了实验基础。
截至此前公布的统计数据,OpenNeoData在全网累计下载量已突破100万次。
随着真实数据持续积累与模型体系不断完善,新智具身也在探索将跨设备触觉数据转化为长期可复用的具身智能训练资源。
从触觉的“RGB”出发,探索物理智能的更多可能
无论是蚂蚁灵波的LingBot-Touch探索的通用触觉Token,还是新智具身的𝒩₀-Foundation 提出的统一力场表征,都指向同一个目标:
打破异构触觉数据壁垒,让物理交互经验成为可共享、可复用的智能基础。
新智具身提出的“先标定,再学习”,为触觉统一表征提供了一条以物理量为共同接口的技术路径。通过将硬件适配与模型学习解耦,探索跨设备数据复用与触觉模型持续迭代的可能性。当然,这一路径仍需在更多硬件与真实任务中持续验证。
随着触觉与视觉、语言、动作等模态的深度融合,机器人有望从感知接触进一步走向理解交互、预测变化与自主操作。让触觉真正成为具身智能的原生能力,或许正是机器人迈向复杂物理世界的重要一步。
Ref
论文名称:𝒩₀-Foundation: Towards the Age of Tactile Intelligence
论文地址:
来源:深蓝具身智能