“ 具身智能最贵的数据,在履约现场?
机器人行业最不缺的,是让人惊呼“未来已来”的视频;最缺的,是让客户愿意连续买单的今天。
真正在物理世界里干活这件事,像一个被推迟到明天的技术债务。机器人能否先在真实商业场景中,完成任务、交付订单,并让数据随着商业价值一起回流?
这或许比任何关于“通用智能”的宏大想象,都更接近行业“叫好不叫座”的症结。
在概念泡沫翻涌的赛道里,零次方选择了一条更为务实的路径——以真实商业场景为起点,软硬件全栈协同发展,把Picking做成物理世界的入口。
01.
一条反方向的路
真正的通用人工智能(AGI),绝不仅是屏幕里无所不知的旁观者,它必须能够进入物理世界去改变现实。
这是Physical AI的核心命题。过去几年,大模型在数字空间高歌猛进,几乎穷尽了人类积累的文本与图像资产,模型面对的是二维像素和符号,训练者打开互联网,就有取之不尽的语料。
但一旦进入物理世界,规则便天差地别。关于接触、摩擦、滑动、形变、抓取、推动、旋转、装配,以及大量失败过程的数据,历史上从来没有被以足够大的规模、足够标准的方式记录下来。既没有现成的语料库,也没有能够持续生产这些数据的基础设施。
这些看似琐碎的细节,恰恰是当前具身智能最大的软肋,同时也是物理智能真正要跨过的门槛。
换句话说,物理智能的瓶颈,是真实物理数据的生产机制与可持续Scaling路径尚未建立。
面对物理交互层的数据稀缺,大部分公司选择“补课”。数采中心、数据采集团队、遥操作平台,如雨后春笋般冒出。但成本没有因此下降,采集到的数据质量也参差不齐,Scaling似乎成了一句空话。
更关键的问题在于,人工遥操作采集数据的生产函数本身没有变化。获得一小时新的机器人交互数据,仍然需要投入接近一小时的人类操作时间。数据规模增长意味着人力成本同步增长,边际数据成本无法随着系统规模扩大而显著下降。
症结在于提问方向出现了偏差。大家都在追问“怎么弄到更多数据”,却很少思考“数据应该从哪来”。真实机器人系统真正需要学习的,往往是偶发失败、长尾物体、非预期接触、滑动、形变、恢复,以及环境持续变化。这些信息,大量存在于长期真实运行之中。
遥操作记录的是人想象机器人应该如何工作,真实履约记录的则是机器人实际上如何作业。
零次方的解法便从这里切入,让机器人先去干活,而数据只是干活的副产物。起点,就放在零售、仓储等真实商业场景的履约上。让客户的订单,成为数据工厂的能源;让数据采集,从主营业务变成履约的副产品。
Picking之所以被零次方定义为“具身原子能力”,恰恰因为它足够底层。整理房间、货架补货、商品分拣、厨房收纳,这些看起来各不相同的长程任务,拆到物理执行层,反复出现的都是“识别—抓取—搬运—放置—再抓取”的循环。
Picking不是某一个垂直场景的专属技能,而是大量复杂操作任务中最高频、最可复用的Physical Primitive。谁能在真实环境中把“抓取”这件事的泛化能力做到极致,谁就在事实上掌握了一把通向更广泛物理智能的钥匙。
谁就在事实上掌握了一把通向更广泛物理智能的钥匙。从这个角度看,要把这把钥匙磨出来至少涉及三个层次:对物理变化的预测与动作生成、复杂任务的组织与持续优化,以及真实物理交互经验的积累。
零次方机器人近期发布的三项开源成果,正是围绕这三个层次展开。
02.
三项开源成果,将Picking 拆成三层能力
在零次方的技术栈里,模型是Picking能力的上限支撑。
(1)ZERITH-V2.5:先预测变化,再学习控制
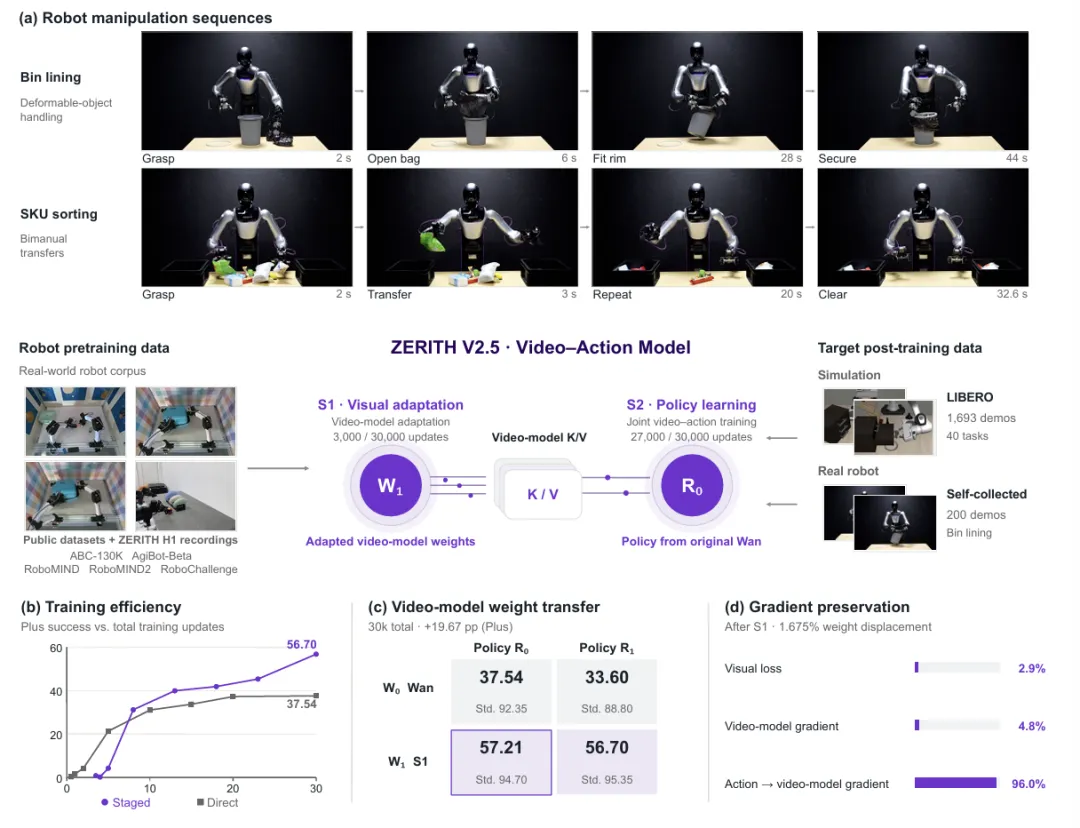
其最新开源的新一代具身动作模型ZERITH-V2.5,采用的是一条并不常见的训练路径:先预测变化,再学习控制。ZERITH-V2.5基于Wan2.2视频分支,通过覆盖不同噪声水平的时序预测训练,学习场景与物体的动态演化表征,并融合VGGT提供的空间几何信息。
这套“预测与控制解耦、分阶段协同优化”的双分支架构,让模型具备了动作前瞻性,能够先预判环境与物体将如何变化,再转化为实际操作。
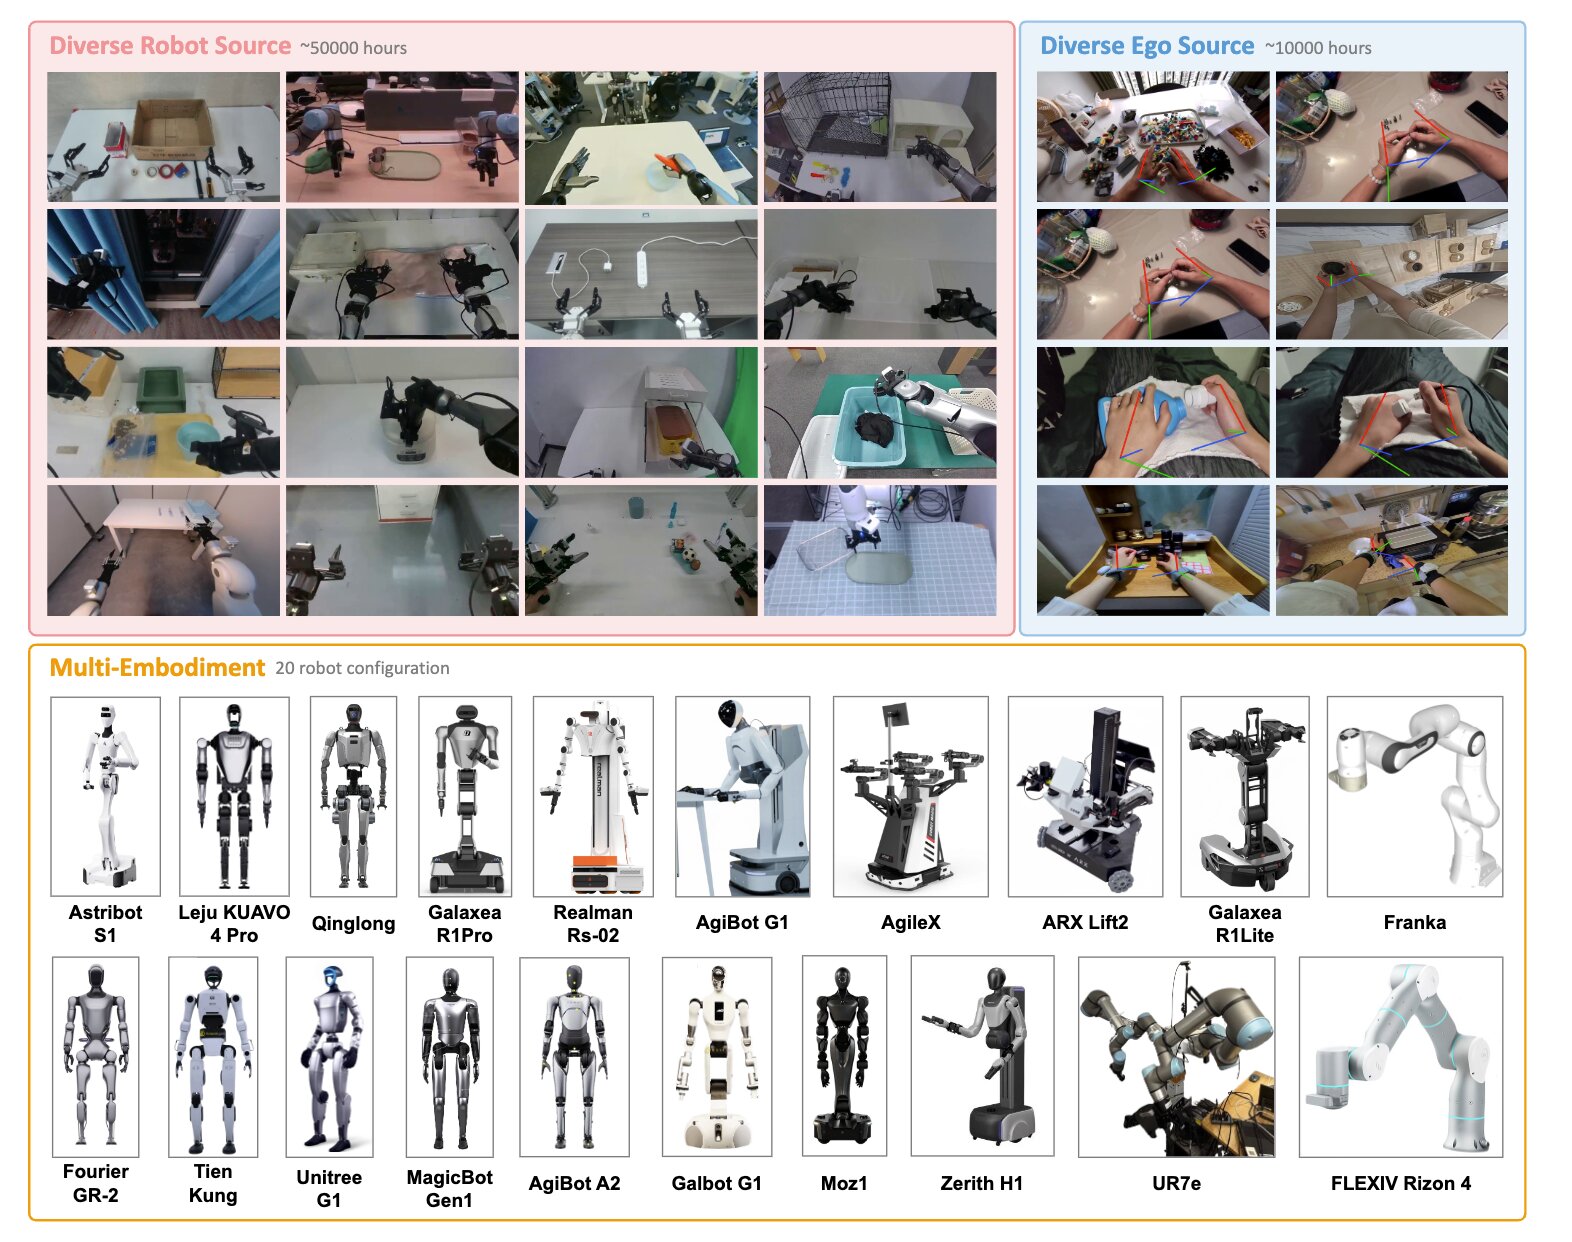
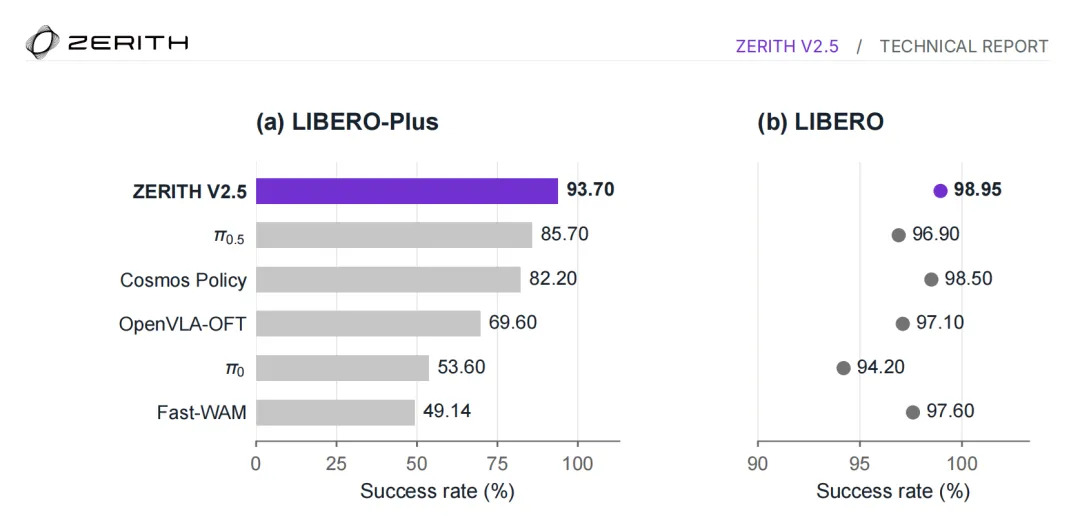
据零次方披露,ZERITH-V2.5经过10000小时真机数据预训练及下游适配,在LIBERO、LIBERO-Plus以及Meta-World MT50任务上取得SOTA成绩:单模型在标准LIBERO任务成功率达98.95%,在侧重扰动泛化的LIBERO-Plus上达到93.70%,Meta-World MT50多任务成功率为92.3%,优于多项主流基线方案。
视频模型学到的动态先验,可以被动作策略有效利用的优化起点。对Picking而言,这意味着机器人在伸手之前,已经对物体滑动、包装形变、堆叠连锁等,有了一层预判。
(2)ESI:让长程任务在回合中进化
模型之外,零次方同期开源的Agentic自进化框架ESI,解决的是长程任务的组织问题。
在ESI框架中,多模态大模型负责高层认知与任务组织,生成当前子任务的执行意图;具身动作模型负责底层动作生成与物理执行。执行完成后,多模态大模型再对结果进行复核,根据实际情况接受当前结果、修改任务意图或纠正后续策略。
这一过程构成了回合内的执行闭环:任务意图生成、动作执行、结果复核与策略调整。
但ESI的价值并不止于单次任务中的协同。
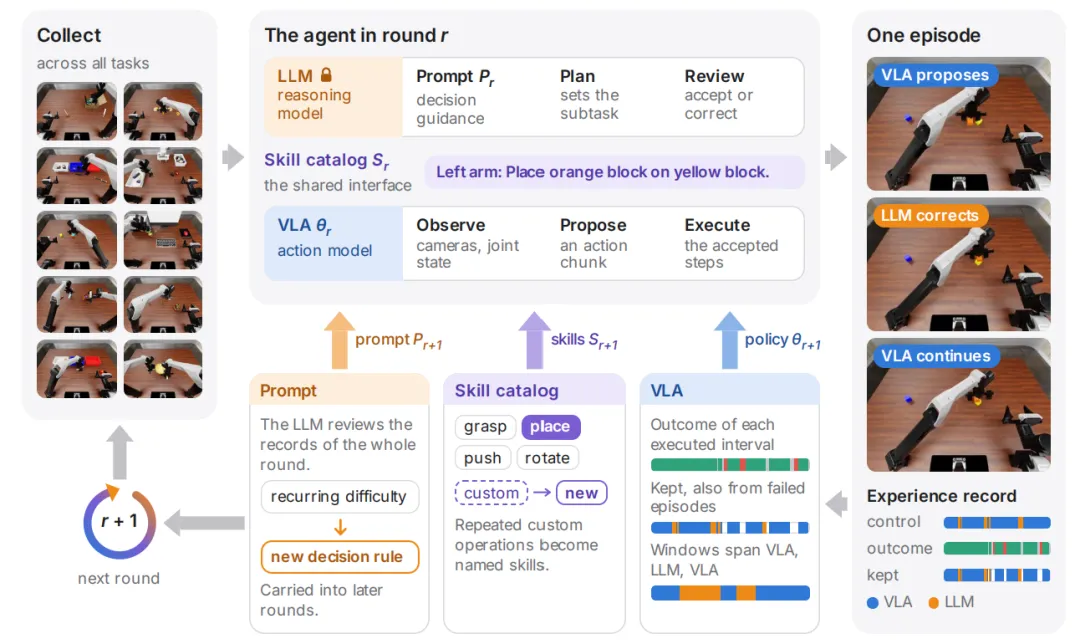
在跨回合的自进化机制中,框架会复用此前积累的完整交互轨迹,持续优化提示词体系、技能接口与具身动作模型权重,而多模态基座模型保持冻结。
这意味着,机器人每完成一次任务,不仅产生一次执行结果,也为下一次任务提供了可复用的经验。模型可以根据历史执行表现调整任务组织方式、优化技能调用,并进一步改善底层动作策略。
据零次方披露,在RoboDojo仿真评测套件的10项挑战性机器人操作任务中,ESI取得平均任务得分62.03、平均任务成功率49.41%的成绩。超越GPT6-Astra近24个百分点,同时超越GO-3 Nano Preview、HexaShell-Preview等全部已公开双系统具身智能基线。
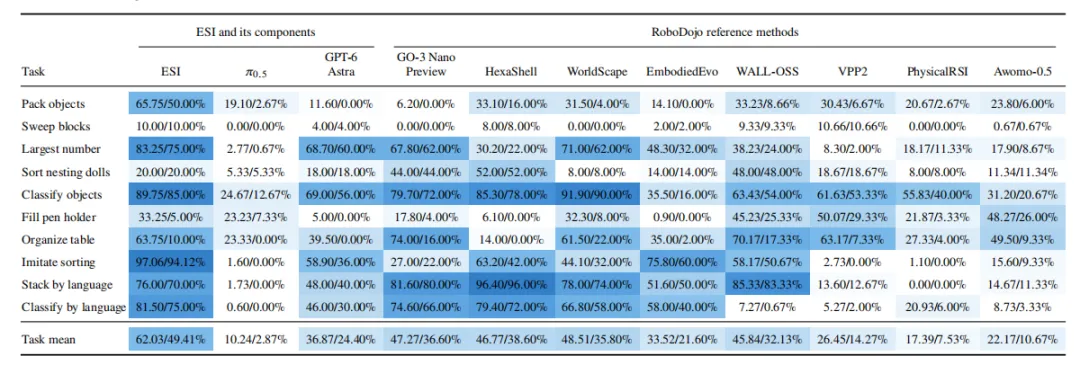
从技术路径来看,ZERITH-V2.5重点提升单次物理操作中的预测与控制能力,ESI则进一步将这些动作能力组织进长程任务,并通过执行反馈推动策略持续优化。两者分别对应具身智能的底层动作能力与上层任务协同能力。
(3)ZERITH-H1-1K:把真实交互过程变成数据资产
物理世界中的很多操作经验,并不体现在物体的静态外观上,而是隐藏在动作发生的连续过程中。接触前后的状态变化、施力过程中的物体位移、抓取过程中的姿态调整,以及任务失败后的恢复轨迹,都是模型理解物理交互的重要依据。
但这类数据并不是简单增加图像数量就能获得的。它需要记录机器人在真实环境中的动作、状态变化与完整交互过程,并尽可能保留不同执行环节之间的时序关系。
零次方此次同步开源的ZERITH-H1-1K,正是面向这一方向建设的千小时级真实机器人交互数据集。

该数据集涵盖双臂、底盘与腰部协同操作,保留完整的时序交互信息,为模型学习多部位协同与长序列操作提供数据基础。
与单帧图像或孤立动作样本不同,连续交互数据能够呈现动作执行前后的状态变化,使模型有机会从完整操作过程中学习物体与机器人之间的动态关系。
这也是物理交互数据对具身模型的重要价值:它不仅记录机器人做了什么,更记录动作发生后,物理世界产生了怎样的变化。
在零次方的技术体系中,ZERITH-V2.5负责从数据中学习动态表征与动作策略,ESI负责组织任务执行并积累跨回合经验,ZERITH-H1-1K则为真实物理交互学习提供数据支撑。三者共同构成从数据积累、动作学习到任务优化的技术链路。
03.
零次方将“数据工厂”建在了履约现场
模型能力最终要落到场景里检验。零次方选择的高压考场,是零售、仓储等真实操作场景。这条路径可以分为三个层次:验证操作能力,建立数据与部署网络,推动技能泛化与复用。
第一层,立足当下,让操作能力真正进入生产系统,交付真实的商业价值。
前置仓是一个典型的复杂长程作业环境,空间逼仄、货架高耸、SKU繁杂且高频流转。在这里,评估标准不再是单次抓取成功率,而是连续作业稳定性、失败恢复能力与人工干预频次。
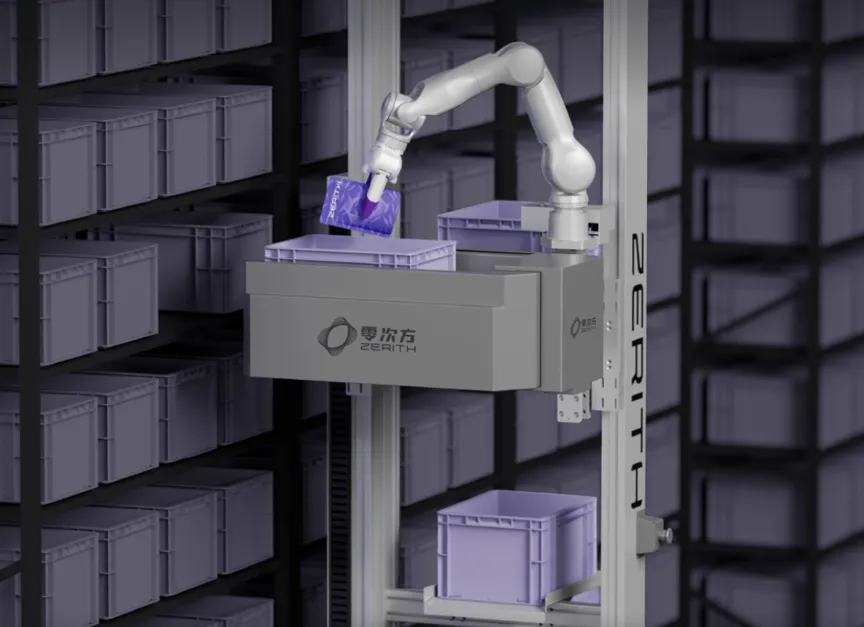
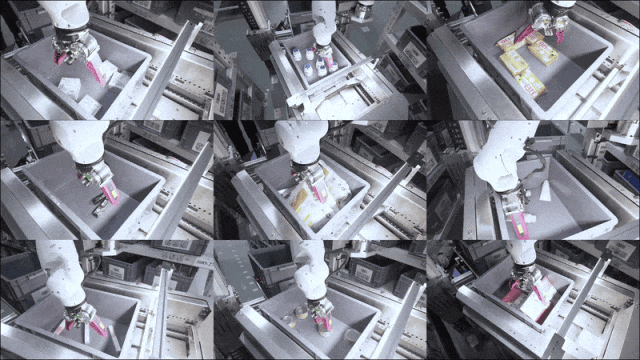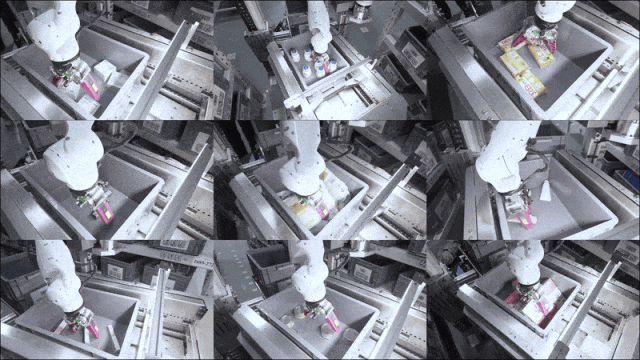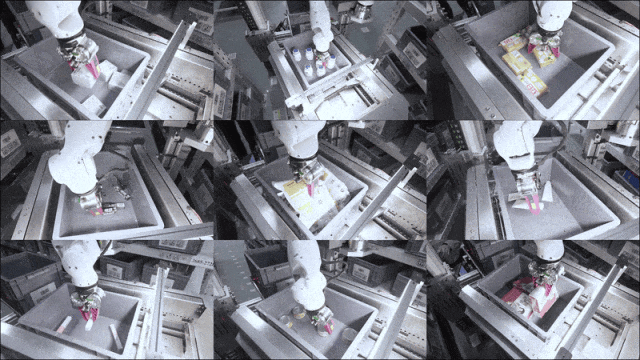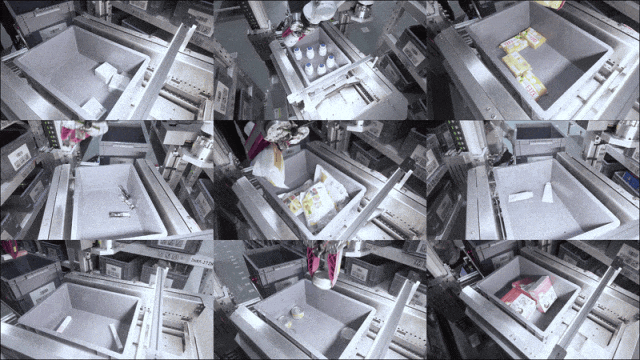
针对这一场景,零次方推出了面向仓储拣选的Zerith R1库位直拣机器人,以及可规模化复制的「具身万能仓解决方案」。据零次方披露,在合肥某头部即时零售前置仓,4台R1实现多机联调并行作业,订单接入、导航到架、抽箱、拣选、归箱、打包交接全流程真实跑通。这意味着,模型与机器人不再停留于实验室中的单次任务验证,而是进入了连续、复杂的真实作业环境。
第二层,布局中期,建立真实物理数据的持续生产机制,并铺设一张短期难以复制的场景部署网络。
当前置仓里的R1昼夜不息地高频作业时,每一次成功的抓取,每一次对非预期形变的纠正,都在产生真实数据。这些数据通过Zerith Data具身一站式数据平台回流,经过记录、筛选与训练,驱动模型持续迭代,让机器人增强对新SKU与不同包装形态的适应能力。
零次方数据飞轮的核心正在于此:商业履约产生数据,数据回流训练模型,模型提升能力,能力扩大部署,部署产生更多数据。每一笔订单,既是收入事件,也是数据事件;每一次失败,既是履约问题,也是训练样本。商业与研发由此形成自我强化的闭环。
在这条闭环中,软硬件全栈协同是底座。只有机器人本体、夹爪、控制系统、模型与场景部署协同一体,真实履约中的数据才能被有效采集、筛选、训练与再部署。
比商业逻辑更深一层的壁垒在于,物理世界具有天然的空间性和「萝卜坑效应」。数字世界的边际成本可以无限趋近于零,一款App可以迅速复制给数亿用户,但真实场景中的部署与交付网络,不可能靠一段代码瞬间复制。每一个真实履约节点,都意味着场景适配、设备部署、运营磨合与持续的数据积累。谁先在真实场景里扎下根,谁就有机会形成短期难以复制的数据与交付壁垒。
零次方正在全国范围内布下一张真实物理数据回流网络的雏形。这张网络目前也许还不够密、不够快,但它每一天都在运转,每一秒都在积累。随着部署节点增加,真实交互数据持续丰富,场景经验与交付能力也在不断沉淀。每多一个真实作业点位,就多一个持续产生物理交互数据的入口,也让这张网络的价值进一步累积。

第三层,放眼长期,推动Picking从单一操作技能走向跨任务、跨场景的泛化与复用。
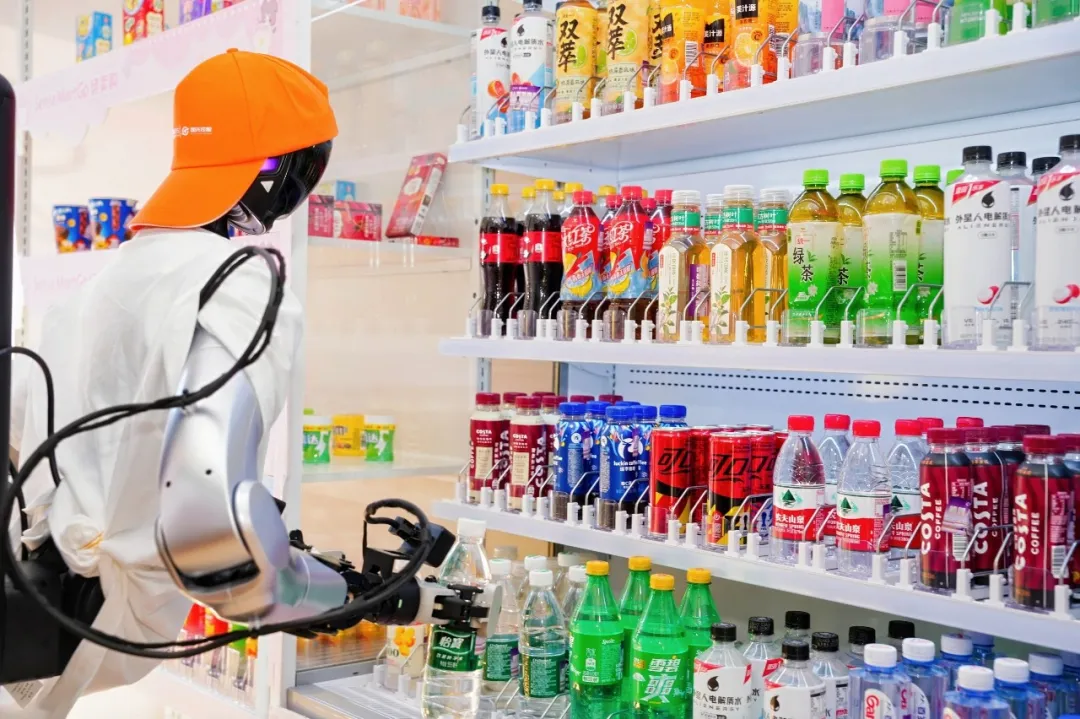
Picking作为具身原子能力,广泛存在于不同物理任务之中。在零售商超、机器人小店、工业、家庭等场景,都存在物品识别、抓取与取放需求。零次方根据不同场景的物品特征、空间布局与作业流程,将Picking技能与相应机器人本体及执行系统适配,推动同一套核心操作能力在不同场景中复用。
从技术演进来看,零次方希望将经过真实任务验证的高可靠抓取能力,进一步沉淀为标准化的物理抓取API与Physical Skill API。先将单项操作能力做深,再通过技能组合与跨任务迁移,逐步拓展机器人的能力边界。
这条路能否最终通向Agentic Physical Intelligence,没有人能打包票。但从真实履约中的能力验证,到物理交互数据的持续积累,再到核心技能的泛化与复用,零次方正在尝试建立一条从具体物理操作走向更广泛物理智能的演进路径。
04.
结语与未来
具身智能竞赛走到今天,“仰望星空”的公司太多,愿意“一路挖井”的太少。
但至少目前,零次方用一条差异化的路线证明了,在具身智能的数据困局里,除了“烧钱采数据”,还有其他选择——让机器人先去干活,让数据跟着商业价值一起回流。
这条路不轻,也不快。但它给具身智能换了一道题,将行业目光从一场关于“通用大脑”的军备竞赛,移回一次抓取这样最小单位的真实物理动作上。
先学会把活干完,才有资格谈通用。物理智能的Scaling,终究不能只靠实验室里的精心设计,而要靠真实世界里那些不完美、不可预测、但每天都在发生的接触与交互。
来源:机器人大讲堂