美国加利福尼亚大学圣地亚哥 (UC) 雅各布斯大学的研究小组开发了一款可以在没有电子设备的情况下以每秒高达4.72米的速度跑的软机器人.它可以在沙子,石,草,混凝土等各种地形上移动.还可以在水中游泳或在水中行走.
这项研究成果发表在国际学术期刊科学机器人论文中.
这台机器人采用单一材料制造,3D打印机,有六条腿,没有电路或传感器等电子设备,只需要压缩机来移动.
领导这项研究的Michael T. Tolley教授团队在2022年开发的空压式软机器人基础上开发了这项技术.当时机器人只能以每秒4厘米的速度移动,因为内部结构可以承受的空气压力和流量有限.
这款机器人内部有相互连接的空气室,门,管道.压缩空气通过类似的结构移动腿部.但随着空气压力增加,机器人的移动变得快,而不是节能下降的问题出现了.因为高压供应的空气没有使用足够的能量排出.
研究小组为了解决类似的问题,将复合蒸汽机的运行原理应用于机器人.复合蒸汽机是蒸汽轮流经过多个气以有效利用能量的方式.
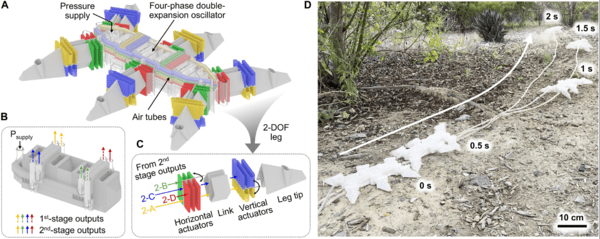
研究小组在机器人内部实现了这一原理,将空气室和门分为两个阶段.压缩空气首先通过小,高压空气室,使门工作,然后移动到更大,低压空气室,使腿部运动.通过此,实现了比2022年开发的初始模型快100倍以上的速度.研究小组确定了机器人在混凝土,煤炭,草,叶片,沙等各种地面上的主动性能.还实现了在水中游泳的动作.
研究小组希望这项技术可用于强辐射或磁场等电子设备正常运行困难的环境,特别是在科学探索,灾害应对,太空探索等领域.
目前,这款软机器人连接到外部空气压缩机,供应压缩空气运行.研究小组计划在未来减少压缩机使用量,利用小型压缩机片等可移动供应器自主运行机器人.