分享好友
场景与应用首页
场景与应用分类
切换频道
您的浏览器不支持 HTML5 视频播放,可
下载视频
观看。
JS01 四足机器人全栈自研一体化关节
2026-08-26 00:59
简介
16
0
engineai
加关注
0
人形机器人主数据补建
JS01 四足机器人的全栈自研一体化关节模组可在高负载条件下提供稳定动力输出,并通过主动冷却系统支持持续高强度运行,降低过热造成的效率衰减或故障风险。
点赞
0
举报
收藏
0
评论
0
分享
8
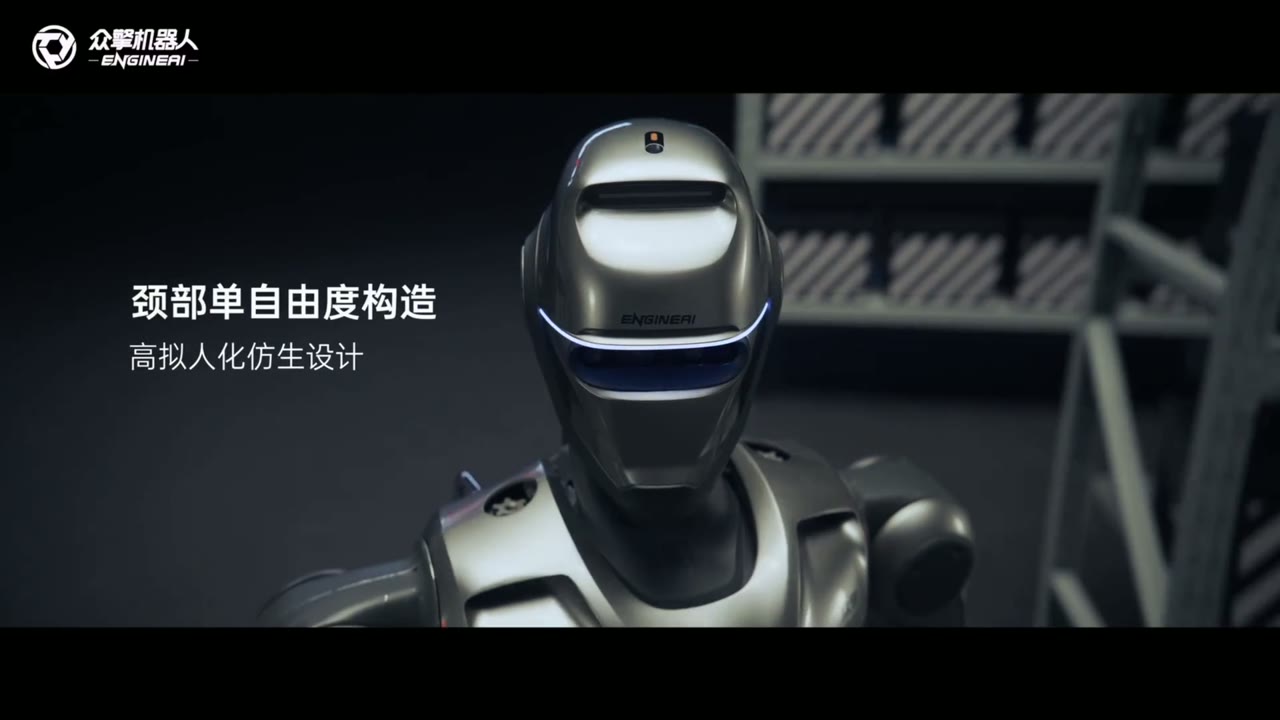
PM01 头部自由度展示
0评论
20播放
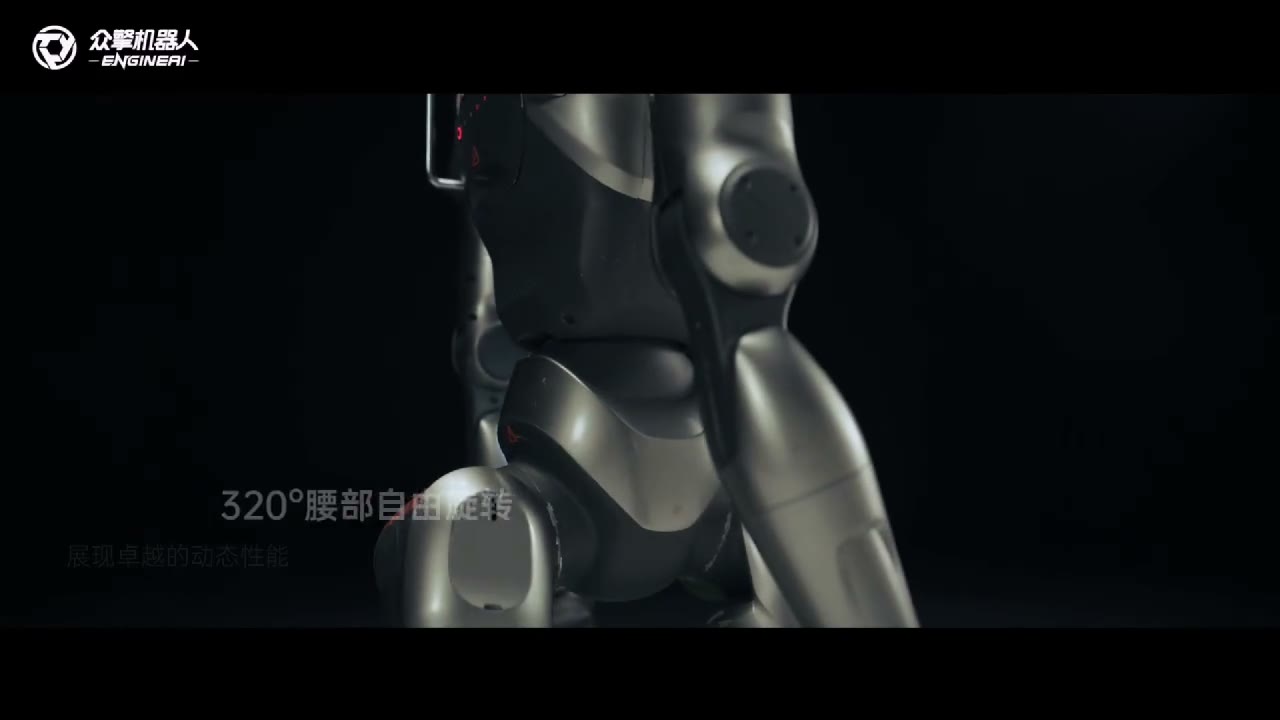
PM01 腰部旋转能力
0评论
15播放
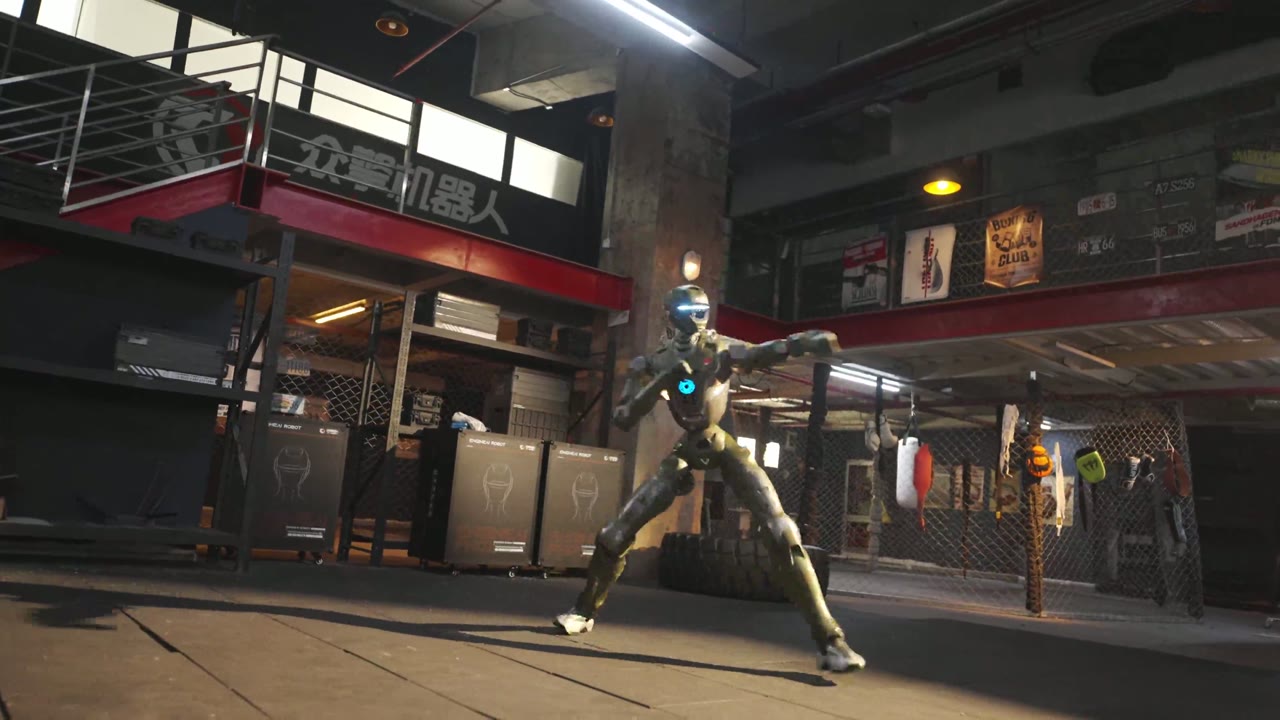
T800 人形机器人,为突破而生
0评论
16播放
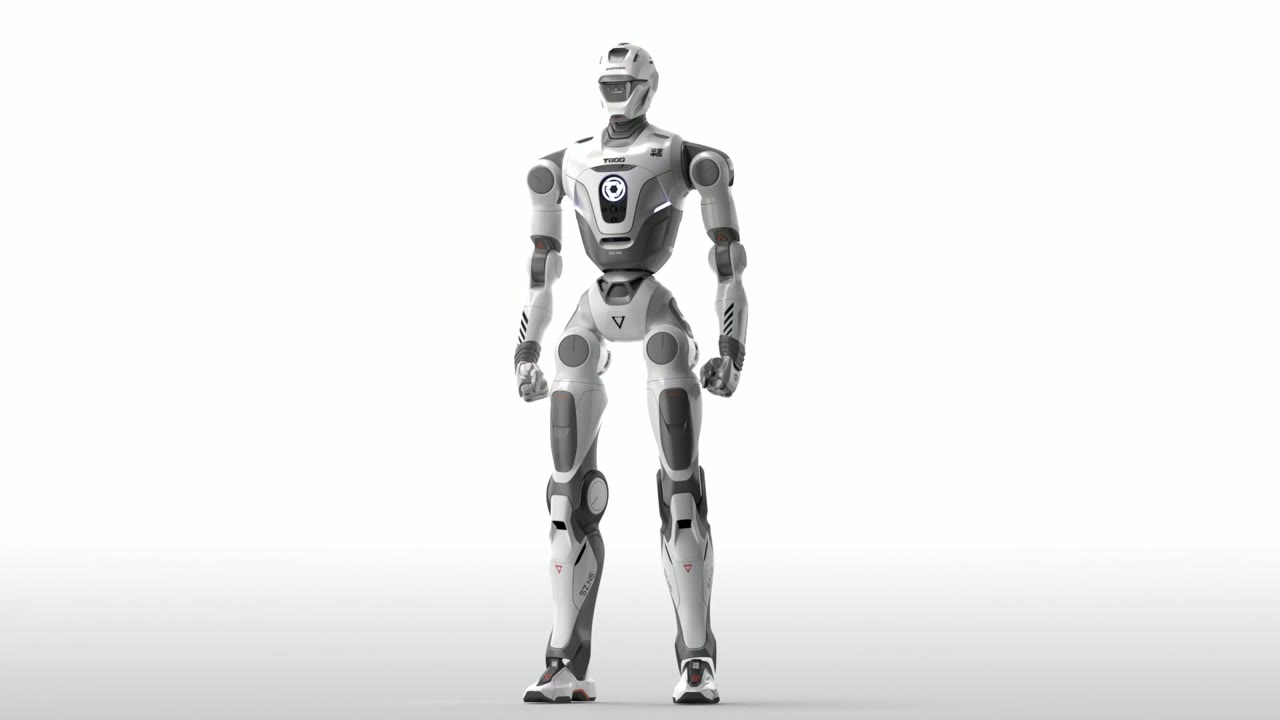
T800 流线美学与高强度合金机身
0评论
20播放