分享好友
场景与应用首页
场景与应用分类
切换频道
您的浏览器不支持 HTML5 视频播放,可
下载视频
观看。
魔法原子四足机器人抗冲击稳定性
2026-08-26 00:59
简介
16
0
magiclab
加关注
0
人形机器人主数据补建
魔法原子四足机器人通过平衡控制算法抵抗外力冲击,在关键任务和复杂环境中保持姿态稳定。
点赞
0
举报
收藏
0
评论
0
分享
7
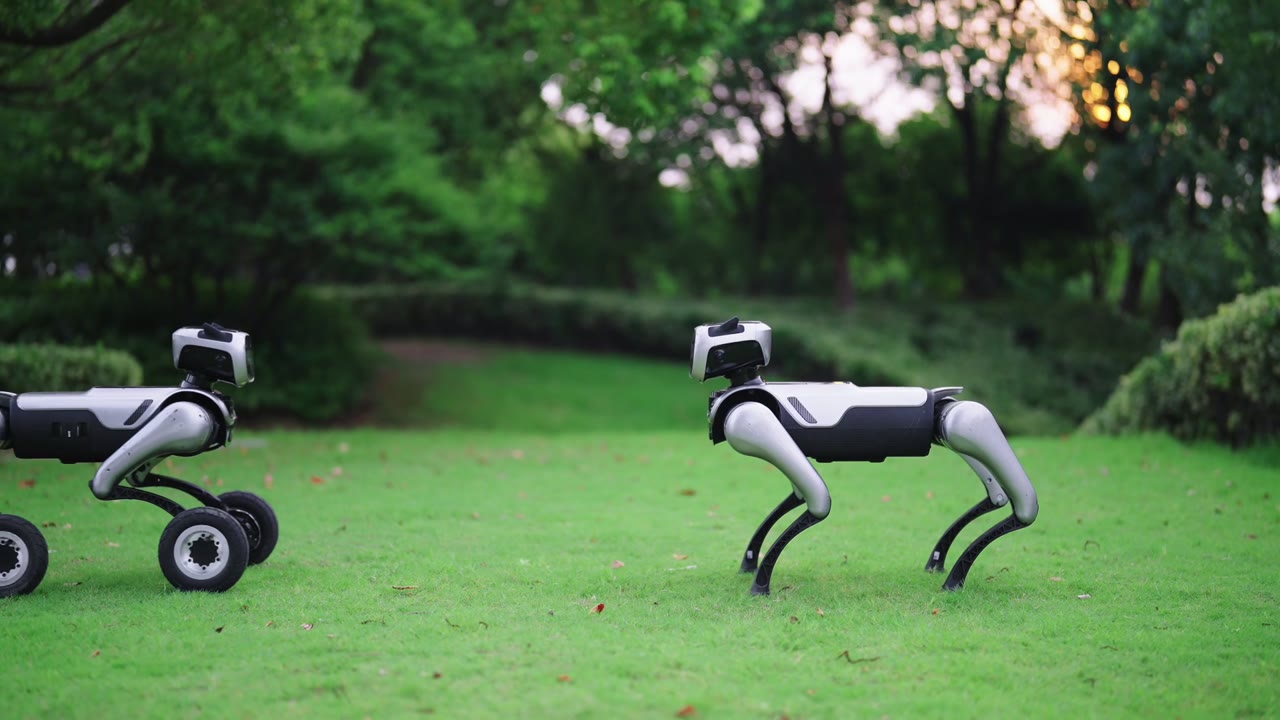
魔法原子 MagicDog-W 双形态智能控制
0评论
12播放
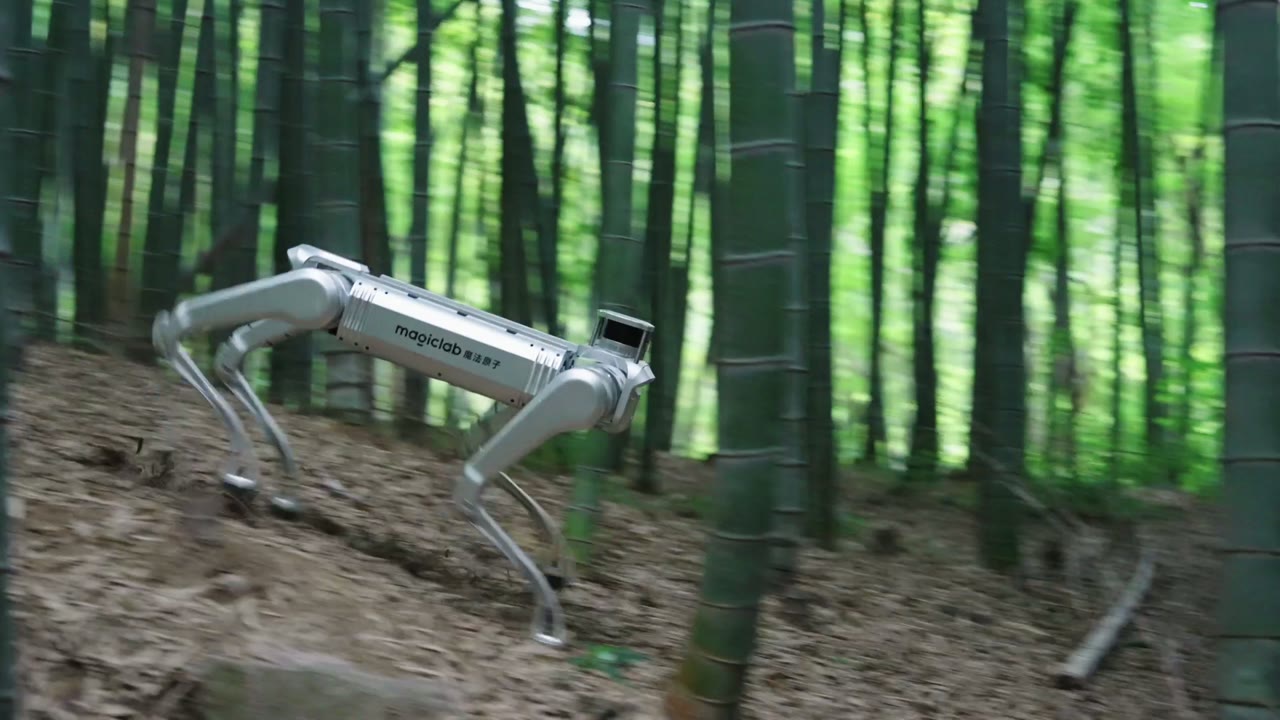
魔法原子四足机器人全地形越障
0评论
17播放
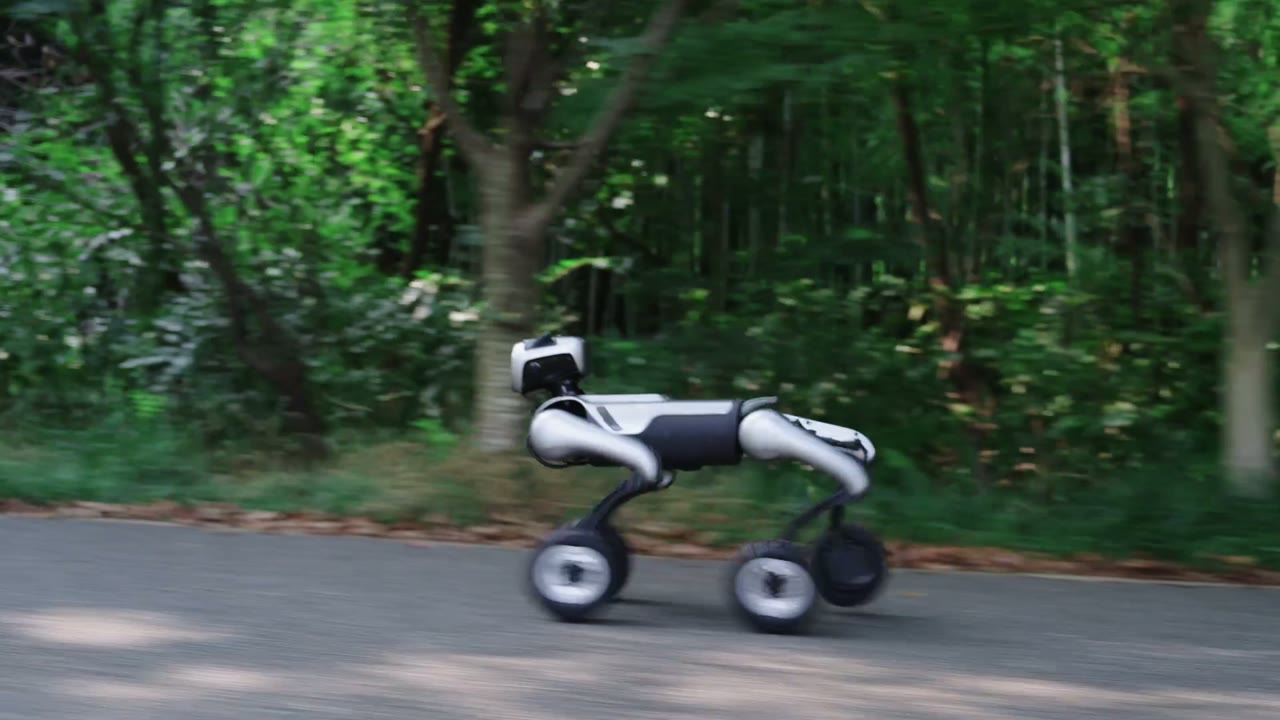
魔法原子 MagicDog-W 轮足机器人全地形通行
0评论
15播放
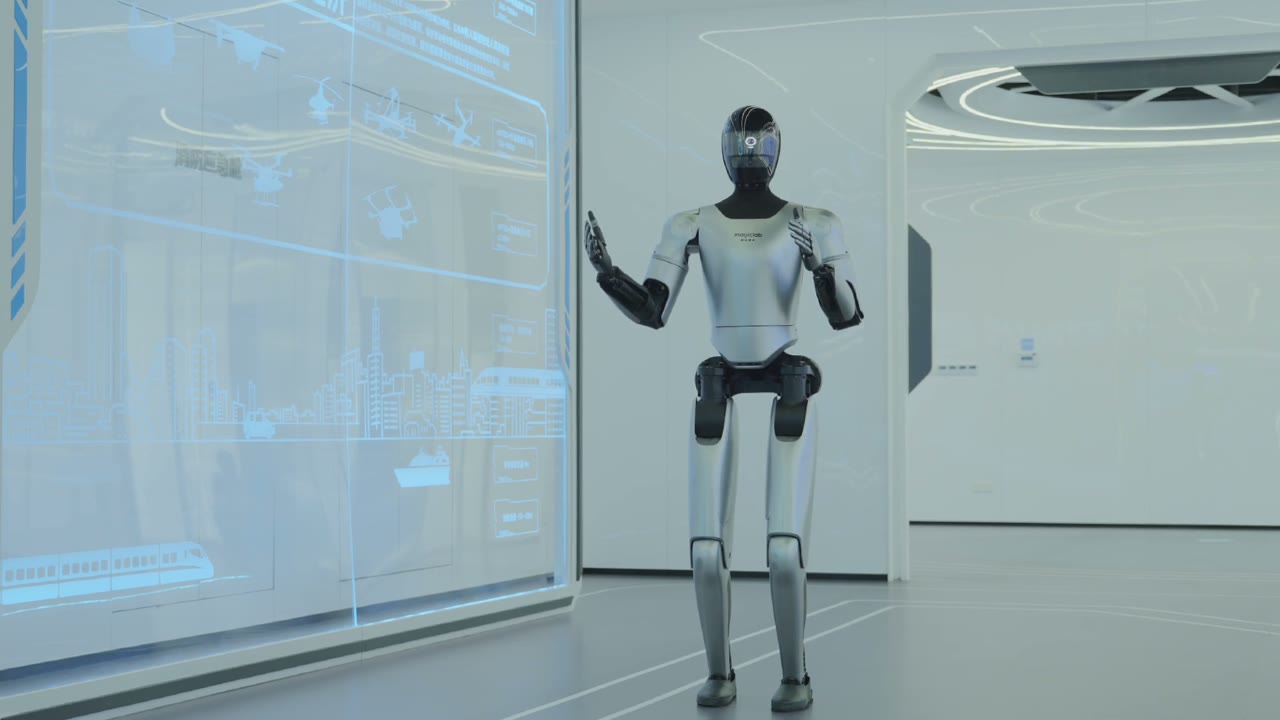
魔法原子人形机器人智慧导览解决方案
0评论
21播放