


产品规格型号
| 类型 | 关节型、协作型 |
|---|---|
| 轴数 | 6轴 |
| 安装方式 | 移动式 |
| 其他特性 | 视觉系统 |
| 最大载荷 | 0.5 kg, 0.7 kg (1.102 lb, 1.543 lb) |
| 工作半径 | 342.5 mm, 385 mm (13.48 in, 15.16 in) |
| 重复定位精度 | 0.05 mm (0.002 in) |
产品介绍
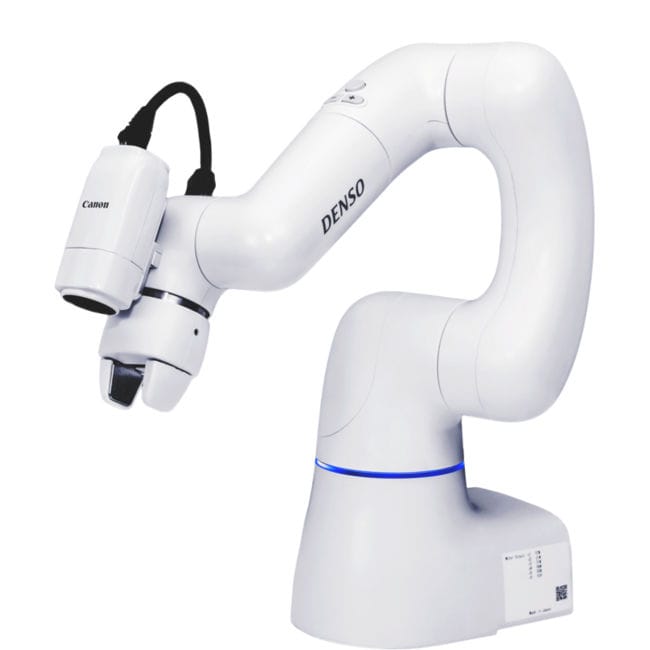
协作机器人COBOTTA——随时随地,永远安全。
安全
本质安全的设计 - 无锐利或夹点
功能安全 - 安全级监控功能(所有轴)
功率和力限制概念相关。至 ISO / TS15066 和 ISO 10218-1
安全等级 PL d / Cat 3 (ISO 13849)
德国莱茵 TÜV 认证 acc.至 int。工业机器人安全标准
内置控制器集成
仅含控制器的机械臂重量 4 kg
所需空间小:约。 200平方厘米
交通便利
分机。通讯:以太网 TCP/ IP、2 x USB,现场网络:EtherCAT、ProfiNET、EtherNet IP 外部 I/ O:20 输入/ 20 输出
开放平台
使用 COBOTTA 的广泛可能性 - 从初次用户到机器人专家
个人开发环境(Linux+ROS)
适用于所有 TCP/IP 设备
便携式机身
随时随地运输和安装 COBOTTA 非常简单。
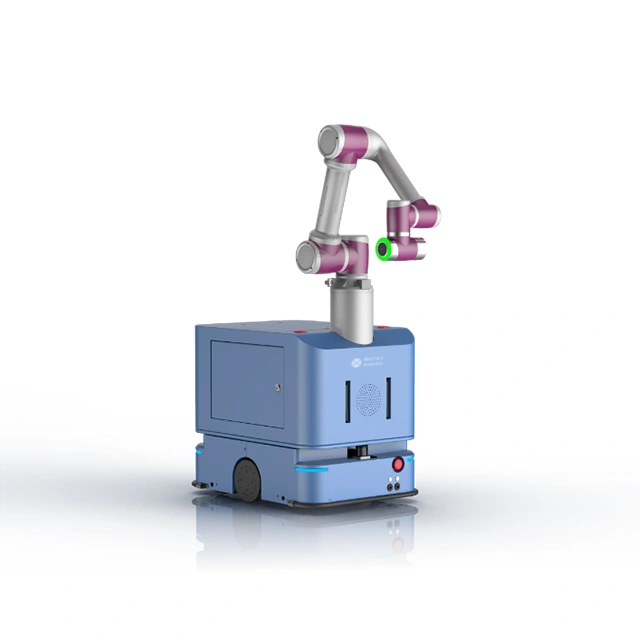
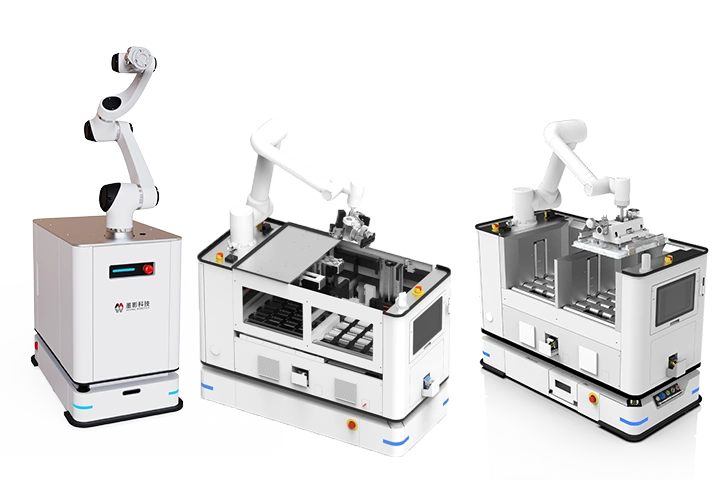
易于安装,例如手推车或AGV/移动机器人
手臂和控制器之间无需额外接线
便于使用
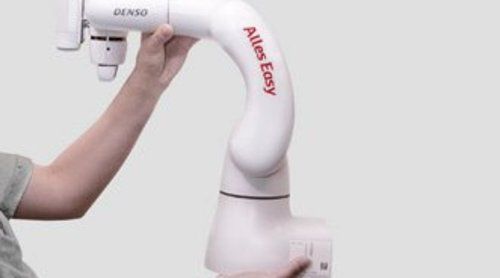
直接示教,轻松示教动作
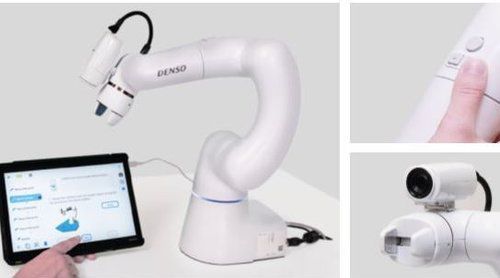
通过远程 TP 或 COBOTTA 世界轻松操作
通过内置电动夹具和内置 AF 摄像头功能轻松调节
轻松编程
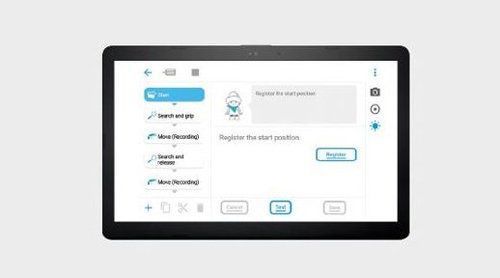
使用基于平板电脑的 App Cobotta World 轻松编程
在几分钟内设置一个新程序
通过直接移动 COBOTTA 并从预设作业项目中选择任务来进行示教