



产品规格型号
| 类型 | 关节型、协作型 |
|---|---|
| 轴数 | 6轴 |
| 功能 | 搬运, 用于组装, 机器维护 |
| 安装方式 | 落地式 |
| 应用行业 | 用于工业应用 |
| 防护等级 | IP54 |
| 其他特性 | 紧凑型、高精度、安全型 |
| 最大载荷 | 最大: 20 kg (44.092 lb) 最小: 3 kg (6.614 lb) |
| 工作半径 | 最大: 170 cm (66.93 in) 最小: 70 cm (27.56 in) |
| 重复定位精度 | 最大: 0.05 mm (0.002 in) 最小: 0.02 mm (0.0008 in) |
| 速度 | 最大: 2 m/s (6.6 ft/s) 最小: 0 m/s (0 ft/s) |
| 重量 | 最大: 65 kg (143.3 lb) 最小: 16 kg (35.3 lb) |
产品介绍
概述
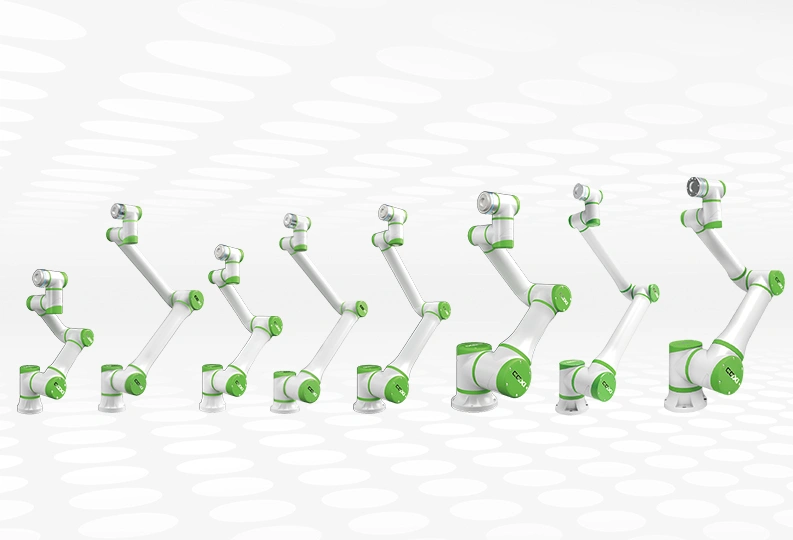
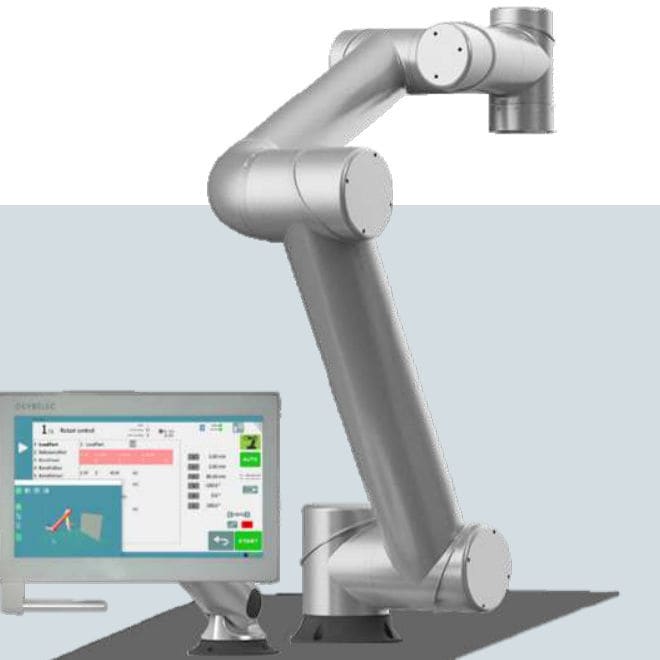
INFRANOR 通过 DCR 系列工业机器人和协作机器人扩展了其自动化产品。这些 6-axis 机器人为从机器维护到装配和物料搬运的各种应用提供灵活、安全且易于集成的自动化。紧凑的设计可在小型车间中使用,同时支持工业周期时间。
好处
提高生产力和流程优化
一致、准确的性能和操作灵活性
调试方便、安装快捷
优化编程——机器人通过 CNC 自动编程
通过集成传感器安全可靠地运行
延长生产正常运行时间
投资回报快
型号对比(表)
型号:DCR-700-3-6 | DCR-1000-5-6 | DCR-1100-8-6 | DCR-1300-10-6 | DCR-1000-15-6 | DCR-1700-20-6
重量(公斤):16 | 24 | 30 | 38 | 32 | 65
有效负载(公斤):3 | 5 | 8 | 10 | 15 | 20
工作范围(毫米):700 | 1000 | 1100 | 1300 | 1000 | 1700
自由度:6(所有型号)
重复定位精度:±0.02 | ±0.03 | ±0.03 | ±0.03 | ±0.03 | ±0.05
IP 类别:IP54(所有型号)
传感器:六维扭矩传感器(所有型号)
I/O:2 输入、2 输出(所有型号)
末端执行器速度:<2 m/s(所有型号)
现场总线:EtherCAT(所有型号)
电压:48 V DC(所有型号)
安装方式:落地式、倒置式、悬臂式(所有型号)
轴/关节范围和最大速度(每个型号)
关节1工作范围:±180° — 最大速度:±180°/s(DCR-700-3-6)、±125°/s(DCR-1000-5-6)、±125°/s(DCR-1100-8-6)、 ±125°/s (DCR-1300-10-6)、±125°/s (DCR-1000-15-6)、±125°/s (DCR-1700-20-6)
关节2最大速度:±180°/s(DCR-700-3-6),±125°/s(所有其他列出的型号)
关节3最大速度:±180°/s(DCR-700-3-6和DCR-1000-5-6),±125°/s(其余型号)
关节4最大速度:±200°/s(DCR-700-3-6和DCR-1000-5-6),±180°/s(DCR-1100-8-6和DCR-1300-10-6),±200°/s(DCR-1000-15-6), ±180°/s (DCR-1700-20-6)
关节5最大速度:±200°/s(DCR-700-3-6和DCR-1000-5-6和DCR-1000-15-6),±180°/s(其他)
关节6最大速度:±200°/s(DCR-700-3-6和DCR-1000-5-6和DCR-1000-15-6),±180°/s(其他)
技术规格
系列名称:DCR系列(型号:DCR-700-3-6;DCR-1000-5-6;DCR-1100-8-6;DCR-1300-10-6;DCR-1000-15-6;DCR-1700-20-6)
有效负载范围:3 kg 至 20 kg,具体取决于型号
工作范围:700 mm 至 1700 mm,具体取决于型号
重量:从 16 kg 到 65 kg,具体取决于型号
自由度:6
重复定位精度:从±0.02 mm到±0.05 mm取决于型号
保护:IP54
传感器:六维扭矩传感器
I/O:2 输入,2 输出
末端执行器速度:小于2 m/s
现场总线:EtherCAT
电源电压:48 V DC
安装方式:落地式、倒置式、悬臂式
关节工作范围:±180°(所有关节)
关节最大速度:取决于型号(某些型号的选定关节最高可达 ±200°/s)