



产品规格型号
| 类型 | 关节型、协作型、平行型 |
|---|---|
| 轴数 | 6轴 |
| 功能 | 测试 |
| 应用行业 | 应用 |
| 其他特性 | 定制 |
| 最大载荷 | 2 kg (4.409 lb) |
| 工作半径 | 960 mm (37.8 in) |
| 重复定位精度 | 0.1 mm (0.0039 in) |
产品介绍
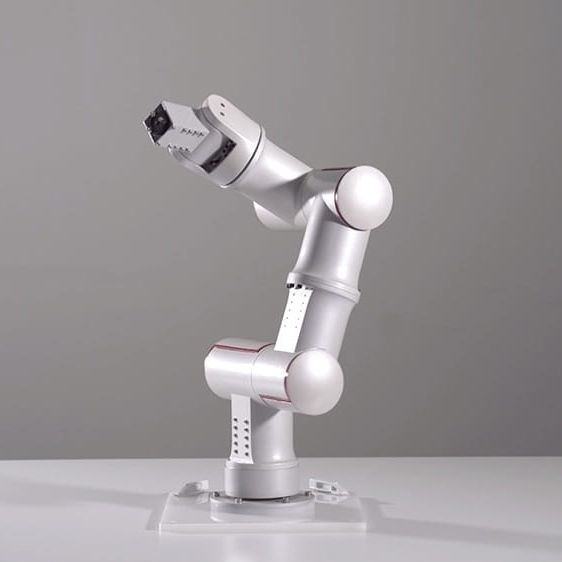
ACROME Acrobot 是一款具有自定义关节选项的机器人手臂系统,可用作协作机器人、智能控制系统和工业 4.0 的测试台。
OVERVIEW
ACROBOT 6-DOF 机器人手臂配有高科技关节执行器,是一项动手实验,缩小了真实工业系统与 DIY 方法之间的差距。用户可以了解复杂的逆运动学算法,并快速为工业并联运动机器人构建新的运动控制架构原型。 ACROBOT 使学生和研究人员能够设计复杂的应用程序,并让他们进入 4.0 的工业世界。完全开源的软件使研究人员可以修改和测试他们开发的算法。
SOFTWARE OPTIONS
LabVIEW,实时(可选),FPGA(可选)
MATLAB/Simulink
PLATFORM OPTIONS
本地 PC (Windows)
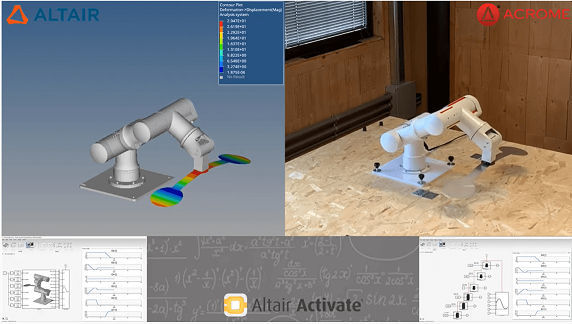
数字孪生
FEATURES
组装好的6 DOF串联运动臂机器人
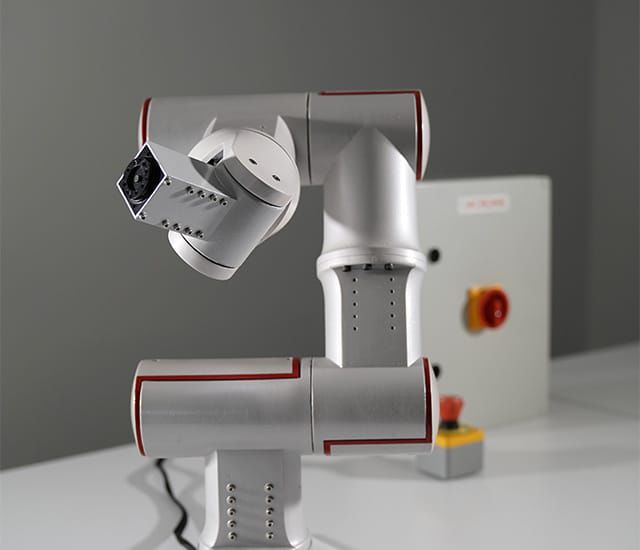
铝铸接头结构
每个关节经过齿轮减速后都有一个高分辨率绝对编码器。 +/- 0.1 毫米重复性
通过高精度智能伺服执行器驱动机器人(3.5 – 4.5 arcmin 间隙)
2 最大工作范围内的有效载荷为 kg。 960 毫米工作空间
可以控制位置、速度和扭矩(电流感应)
与 MATLAB®/Simulink® 和 LabVIEW™ 完全兼容
MATLAB®/Simulink® 和 LabVIEW™ 中串行运动臂机器人的 Denevit-Hartenberg 约定模型
使用户能够创建自己的实时算法
开源软件架构,具有丰富的课件,适合机器人与控制系统本科生和研究生课程