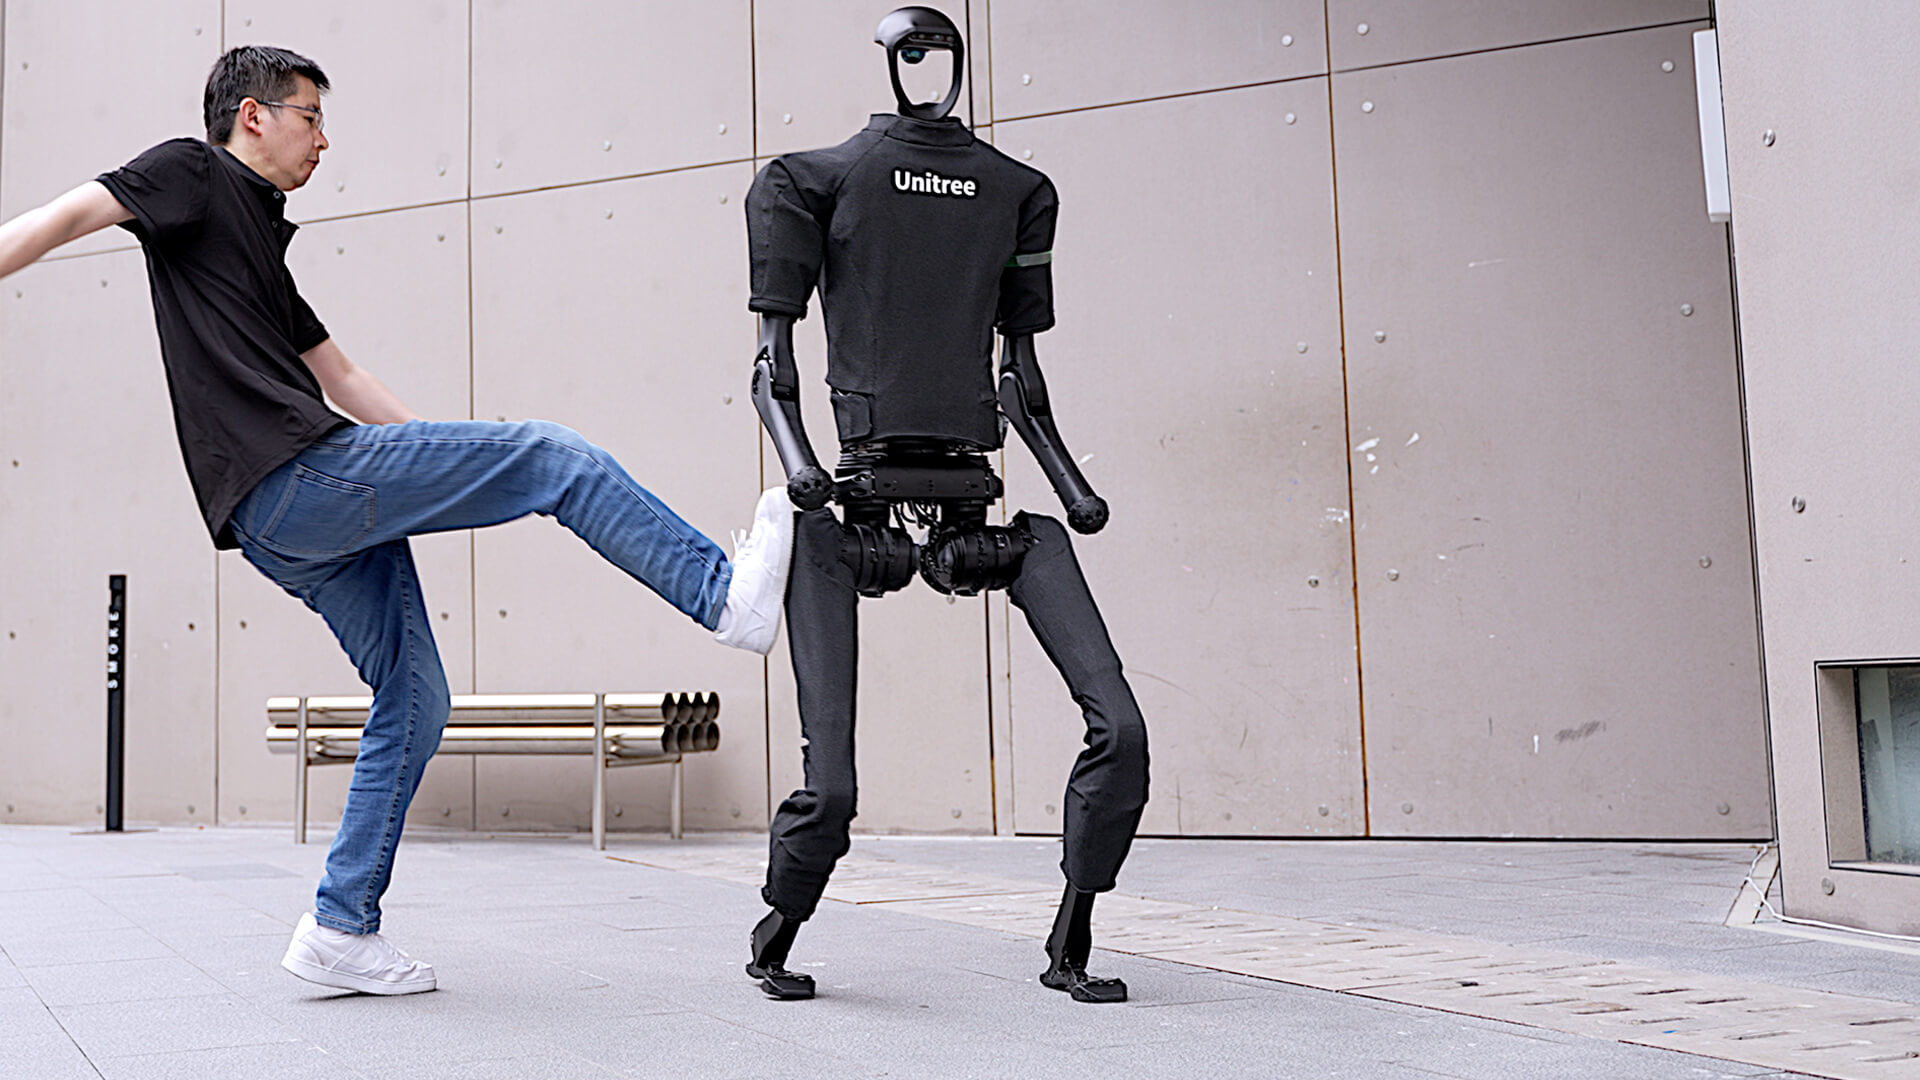


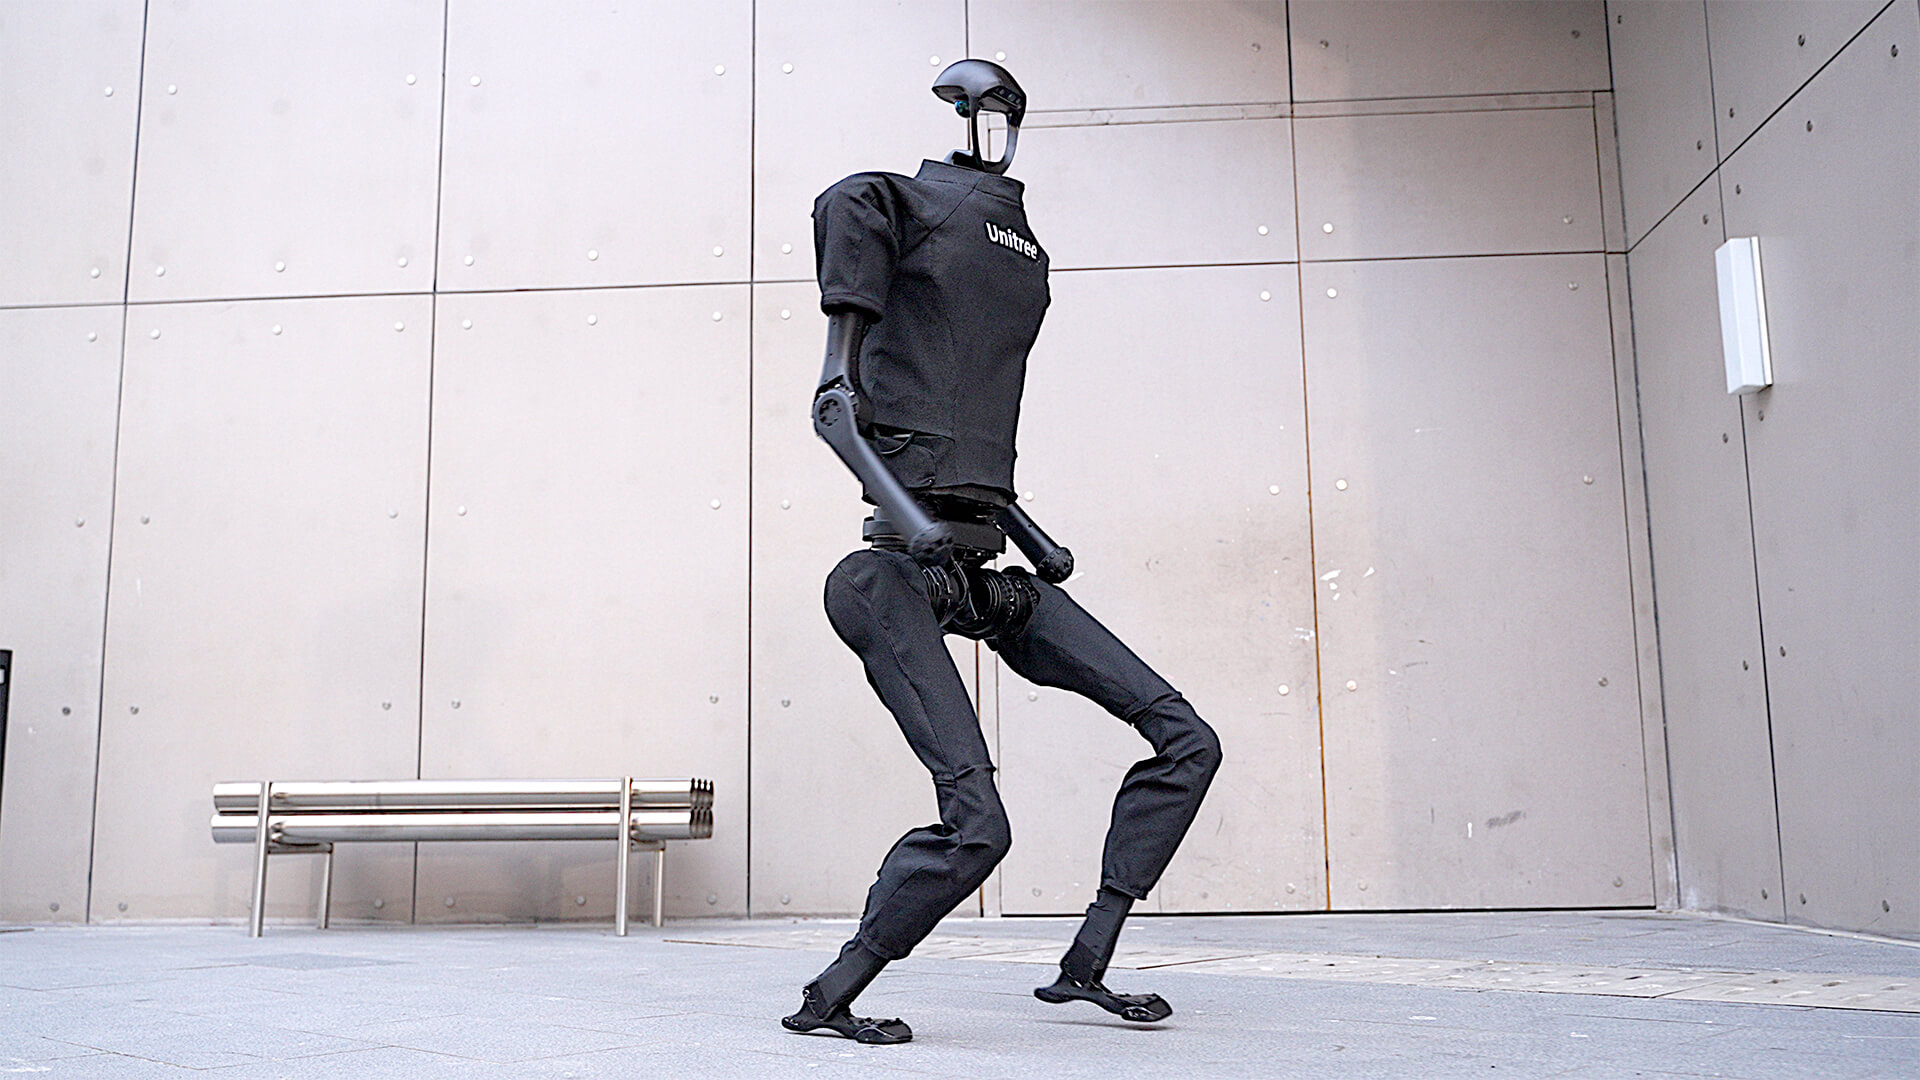


Full-size general-purpose humanoid robot
Official Claims
- Official H1 page describes H1 as Unitree's first general-purpose humanoid robot.
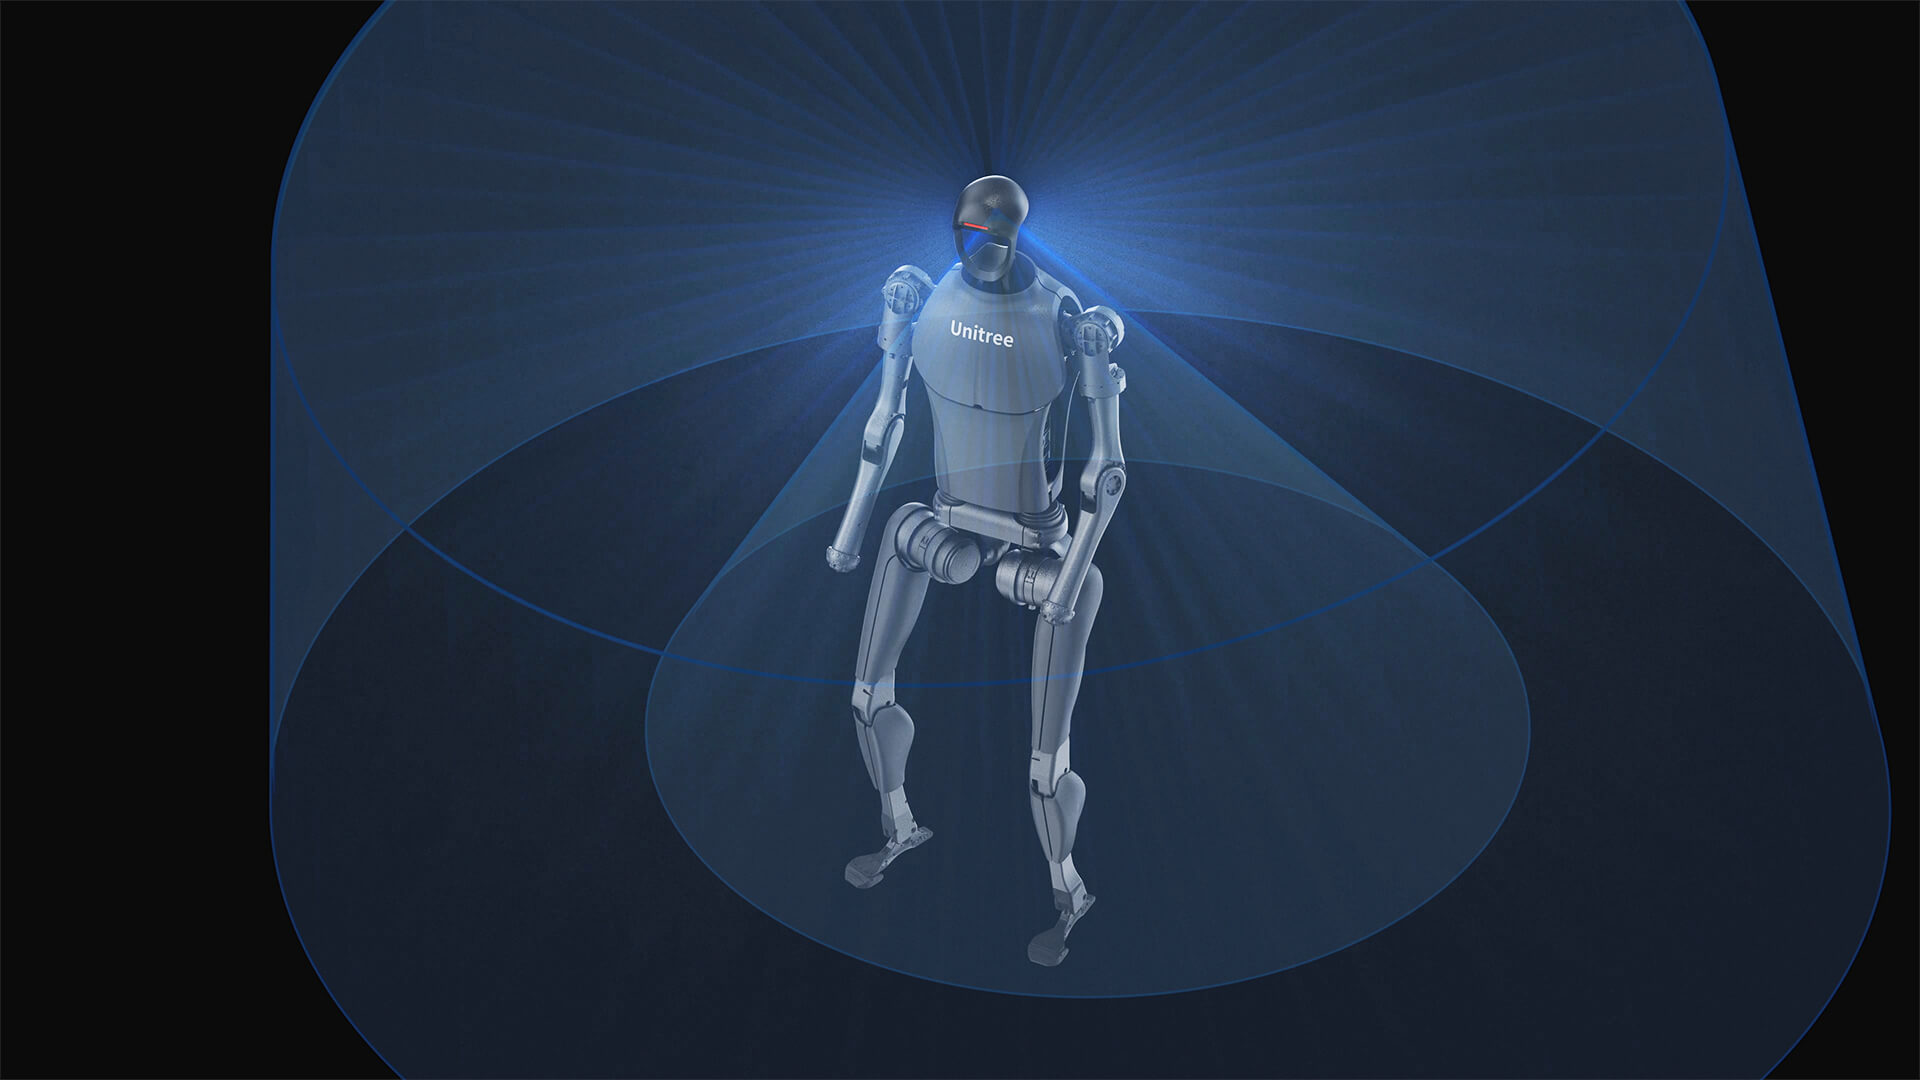
- Official page publishes body size, weight, speed, battery, sensor and actuator claims.
官方详细参数(宇树中文官网)
| 关键尺寸 | (1520+285)mm × 570mm × 220mm |
|---|---|
| 大腿和小腿长度 | 400mm × 2 |
| 手臂总长度 | 338mm × 2 |
| 单腿自由度 | 5(髋关节 × 3 + 膝关节 × 1 + 踝关节 × 1) |
| 单手臂自由度 | 4(可拓展) |
| 整机重量 | 约 47kg |
| 关节输出轴承 | 工业级交叉滚子轴承(高精度,高承载力) |
| 核心关节电机 | 低惯量高速内转子永磁同步电机 (更好的响应速度和散热) |
| 关节单元极限扭矩 | 膝关节约360N.m,髋关节约220N.m, 踝关节约59N.m,手臂关节约75N.m |
| 运动能力 | 移动速度3.3m/s(世界纪录), 潜在运动性能>5m/s |
| 电池 | 容量15Ah(0.864KWh),最大电压67.2V |
| 控制和感知算力 | 标配:Intel Core i5(平台功能) Intel Core i7(用户开发) 选配:多品牌多型号可选,Intel Core i7 或 Orin NX 等 |
| 感知传感器配置 | 3D激光雷达 + 深度相机 |
| 灵巧手 | 选配 |
| 手臂关节性能 (峰值扭矩) | / |
| 手臂常规负载 | / |
来源:https://www.unitree.com/cn/h1/
Official Detailed Specs
| 关键尺寸 | (1520+285)mm × 570mm × 220mm |
|---|---|
| 大腿和小腿长度 | 400mm × 2 |
| 手臂总长度 | 338mm × 2 |
| 单腿自由度 | 5(髋关节 × 3 + 膝关节 × 1 + 踝关节 × 1) |
| 单手臂自由度 | 4(可拓展) |
| 整机重量 | 约 47kg |
| 关节输出轴承 | 工业级交叉滚子轴承(高精度,高承载力) |
| 核心关节电机 | 低惯量高速内转子永磁同步电机 (更好的响应速度和散热) |
| 关节单元极限扭矩 | 膝关节约360N.m,髋关节约220N.m, 踝关节约59N.m,手臂关节约75N.m |
| 运动能力 | 移动速度3.3m/s(世界纪录), 潜在运动性能>5m/s |
| 电池 | 容量15Ah(0.864KWh),最大电压67.2V |
| 控制和感知算力 | 标配:Intel Core i5(平台功能) Intel Core i7(用户开发) 选配:多品牌多型号可选,Intel Core i7 或 Orin NX 等 |
| 感知传感器配置 | 3D激光雷达 + 深度相机 |
| 灵巧手 | 选配 |
| 手臂关节性能 (峰值扭矩) | / |
| 手臂常规负载 | / |
Source: https://www.unitree.com/cn/h1/
产品介绍
The Unitree H1 is a full-size, general-purpose humanoid robot that stands approximately 1.8 meters tall and is capable of dynamic bipedal locomotion, including running. It features high-torque joint actuators, real-time balance control, and a modular architecture designed for rapid development and deployment.
Unitree Robotics was founded in 2016 by Xingxing Wang , whose early work on legged locomotion began during his graduate studies with the development of a low-cost quadruped robot called XDog . That prototype featured custom-designed actuators, brushless motors, and a control system architecture that emphasized affordability without sacrificing mobility. Building on that foundation, Unitree introduced commercial quadruped robots like Laikago and later the Go1 , gaining attention for offering dynamic, research-grade robots at a fraction of the cost of competitors.
资料来源:ROBOTS Guide
 企业会员