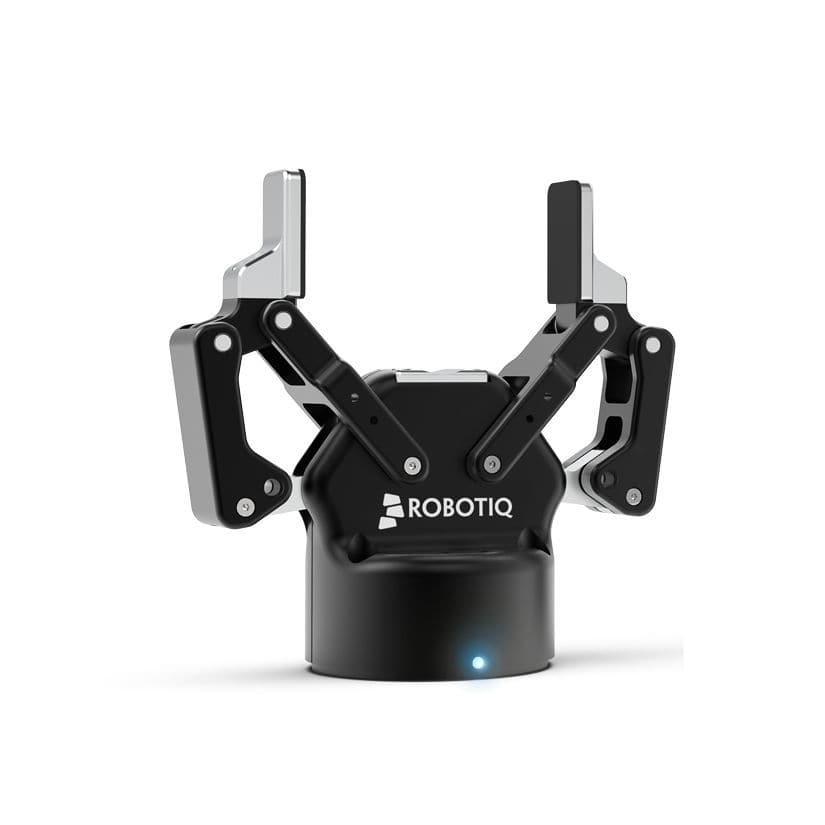



产品规格型号
| 驱动方式 | 电动 |
|---|---|
| 类型 | 角型 |
| 夹爪数量 | 双爪 |
| 夹持力 | 最大: 220 N 最小: 5 N |
| 行程 | 85 mm, 140 mm (3.346 in, 5.512 in) |
产品介绍
夹爪
协作机器人即插即用
消除转换并降低模具成本
选择不同尺寸和形状的零件
用一个夹具实现所有应用的自动化
只需几分钟即可完成您的应用程序编程
应用领域
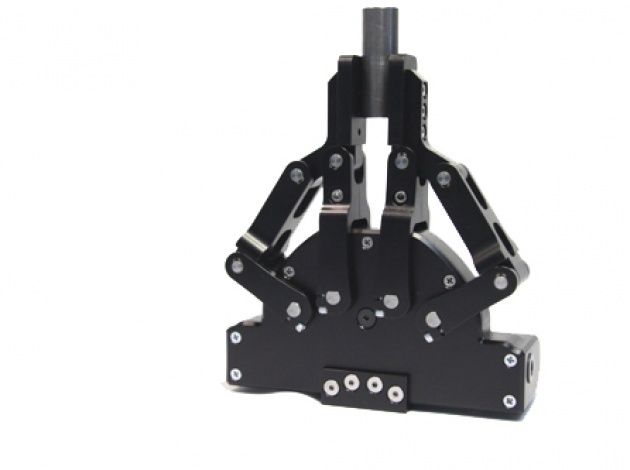
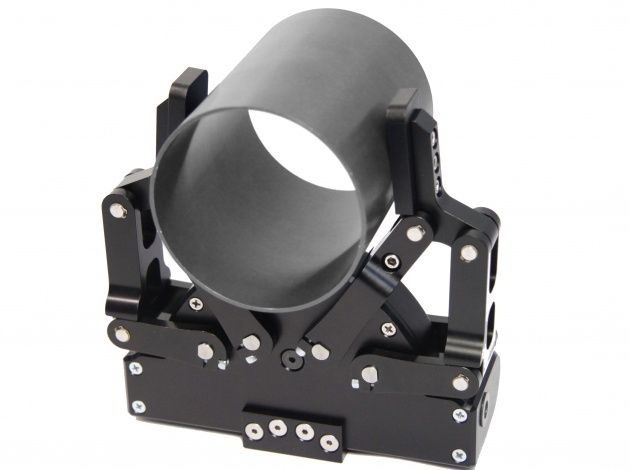
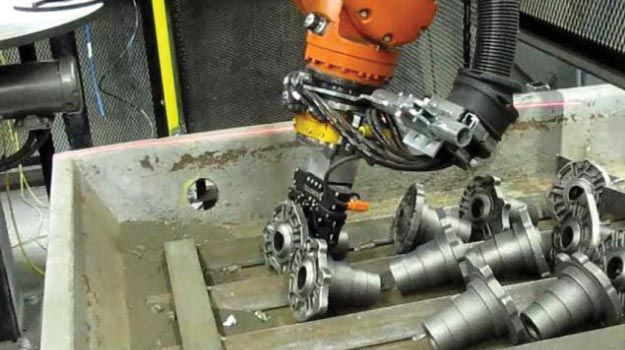
2F-85 和 2F-140 自适应抓手是协作机器人的抓手。使用它们可以快速完成一系列完整的应用,并且无需机器人专业知识即可投入生产。它们是高度灵活且可靠的机器人单元的关键。
夹具特点
专为协作机器人打造
- 两种宽行程选项
- 获得专利的手指设计可实现内部和外部平行抓握,以及独特的环绕抓握模式
编程简单
- 一个易于使用的软件界面,适用于所有自适应夹具型号
- 内置抓地力和尺寸验证
- 自动零件检测和位置反馈
适合工业需求
- 坚固耐用、经过工厂验证的硬件
- 高夹紧力和有效负载