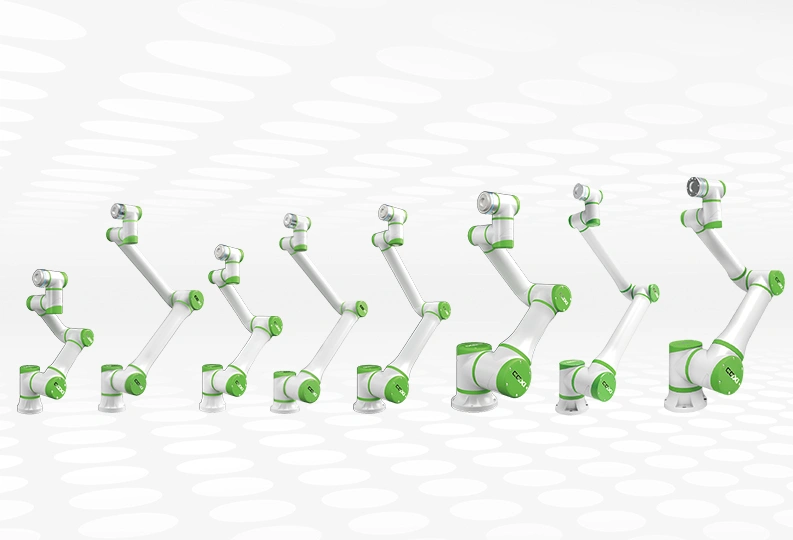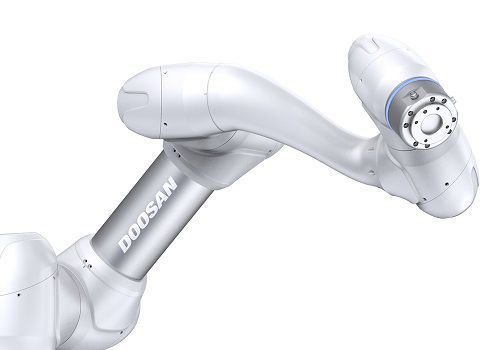


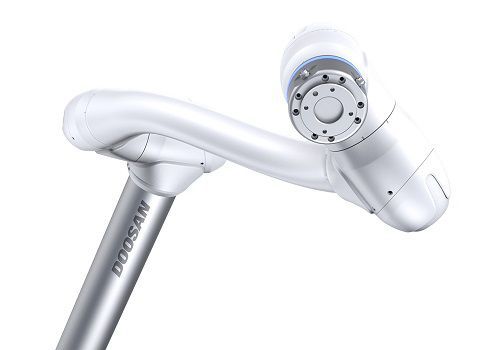
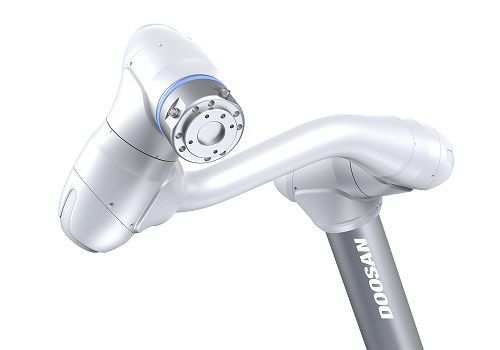
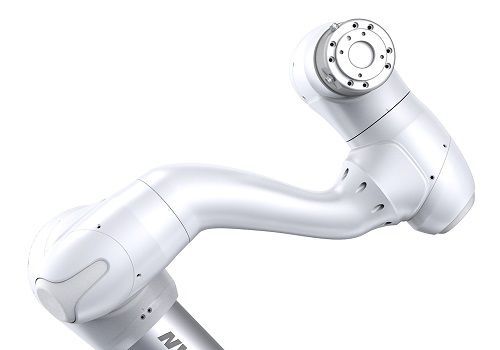


产品规格型号
| 类型 | 关节型、协作型 |
|---|---|
| 轴数 | 6轴 |
| 功能 | 搬运 |
| 最大载荷 | 6 kg, 10 kg, 15 kg (13.228 lb, 22.046 lb, 33.069 lb) |
| 工作半径 | 0.9 m, 1.3 m, 1.7 m (2'11" , 4'03" , 5'06" ) |
| 重复定位精度 | 0.05 mm, 0.1 mm (0.002 in, 0.0039 in) |
产品介绍
M0609
手臂有效负载能力:6kg
手臂到达半径:0.9m
重复性:±0.05mm
协作机器人手臂上的 6 扭矩传感器
最先进的控制器
示教器
M0617
手臂有效负载能力:6kg
手臂到达半径:1.7m
重复性:±0.1mm
协作机器人手臂上的 6 扭矩传感器
最先进的控制器
示教器
M1013
手臂有效负载能力:10kg
手臂到达半径:1.3m
重复性:±0.05mm
协作机器人手臂上的 6 扭矩传感器
最先进的控制器
示教器
M1509
手臂有效负载能力:15kg
手臂到达半径:0.9m
重复性:±0.05mm
协作机器人手臂上的 6 扭矩传感器
最先进的控制器
示教器