本体完整技术参数
| 负载 | 3 kg | 重量 | 约13.8 kg | 工作半径 | 705 mm |
| 自由度 | 6 | IP防护等级 | IP54 | 供电电源 | 48VDC |
| 重复定位精度 | ±0.03 mm | 工作温度范围 | 0~50°C | 力感应,工具法兰 | 力, x-y-z | 力矩, x-y-z |
| 工具端最大速度 | ≤1.5 m/s | 笛卡尔刚度可调范围 | 0~3000N/m | 力控相对精度 | 0.5N | 0.1Nm |
| 机器人安装 | 任意角度安装 | 0~300Nm/rad | |
| 运动参数 | 轴 | 工作范围 | 最大速度 |
| 轴1 | ±360° | 180°/s |
| 轴2 | -155°~+140° | 180°/s |
| 轴3 | -175°~+135° | 180°/s |
| 轴4 | ±360° | 180°/s |
| 轴5 | ±360° | 180°/s |
| 轴6 | ±360° | 180°/s |
控制系统参数
| 控制柜 |
| 名称 | xMate SR Cab(简称MSC控制柜) | xMate Control Cab(简称MCC控制柜) |
| 防护等级 | IP20 | IP54 |
| 工作温度范围 | 0°C~50°C | 0°C~50°C |
| 湿度 | ≤93%相对湿度(无冷凝) | ≤93%相对湿度(无冷凝) |
| 输入电源 | 48VDC | 单相90V~264VAC,频率47-63Hz;单相180V~264VAC,频率47-63Hz(CR20系列) |
| 外形尺寸 | 203mm×175mm×42mm | 450mm×250mm×350mm |
| 重量 | 约1.2kg | 约15kg |
| 通用数字IO | 5路数字输入,5路数字输出 | 16路输入,16路输出(标配) |
| 安全IO | 2路安全输入,1路安全输出 | 5路安全输入,4路安全输出,均为双冗余通道 |
| 通信接口 | RS232*1;RS485*1;USB3.0*2;EtherCAT*1;千兆以太网RJ45*2 | RS232*1;千兆以太网RJ45*1;USB3.0*2;HDMI*1;EtherCAT*1 |
| 可选配扩展 | 通用数字IO模块;模拟IO模块;增量式编码器信号采集模块等 | 通用数字IO模块;模拟IO模块;增量式编码器信号采集模块等 |
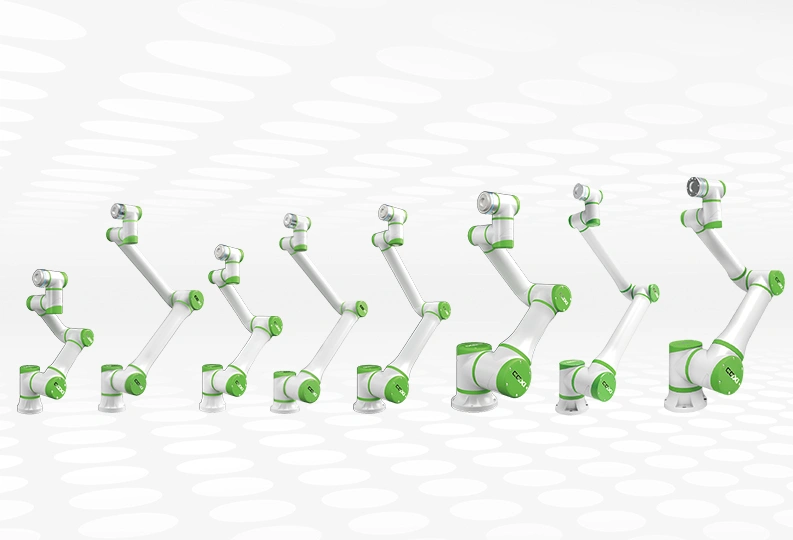
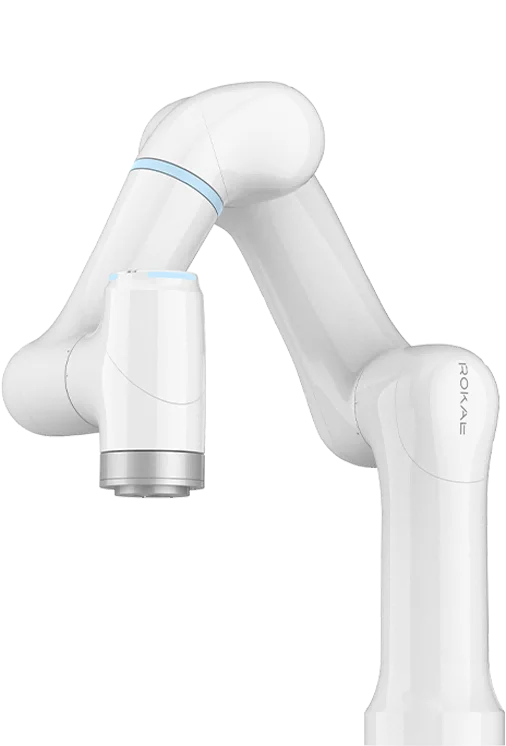
珞石机器人 SR3-3/0.7C 协作机器人。负载:3 kg;重量:约13.8 kg;工作半径:705 mm;自由度:6;IP防护等级:IP54。
规格参数
| 负载 | 3 kg |
|---|
| 重量 | 约13.8 kg |
|---|
| 工作半径 | 705 mm |
|---|
| 自由度 | 6 |
|---|
| IP防护等级 | IP54 |
|---|
| 供电电源 | 48VDC |
|---|
| 重复定位精度 | ±0.03 mm |
|---|
| 工作温度范围 | 0~50°C |
|---|



 企业会员