本体完整技术参数
| 手腕负载 | 10 kg | 本体质量 | 约53 kg | 工作半径 | 906 mm | |
| 自由度 | 6 | IP防护等级 | IP67 | 驱动方式 | 交流伺服驱动 | |
| 重复定位精度 | ±0.03 mm | 作业温度 | 0°C~+40°C | 储藏温度 | -10°C~+55°C | |
| 噪音水平 | ≤70 dB(A) | 集成气源 | 4-Φ4气管(5bar) | 集成信号源 | 12路(30V,0.5A) | |
| 安装方式 | 地面,悬挂 | |||||
| 运动参数 | 轴 | 工作范围 | 最大速度 | |||
| 轴1 | ±170° | 355°/s | ||||
| 轴2 | -96°~+130° | 355°/s | ||||
| 轴3 | -195°~+65° | 355°/s | ||||
| 轴4 | ±200° | 480°/s | ||||
| 轴5 | ±120° | 360°/s | ||||
| 轴6 | ±360° | 705°/s | ||||
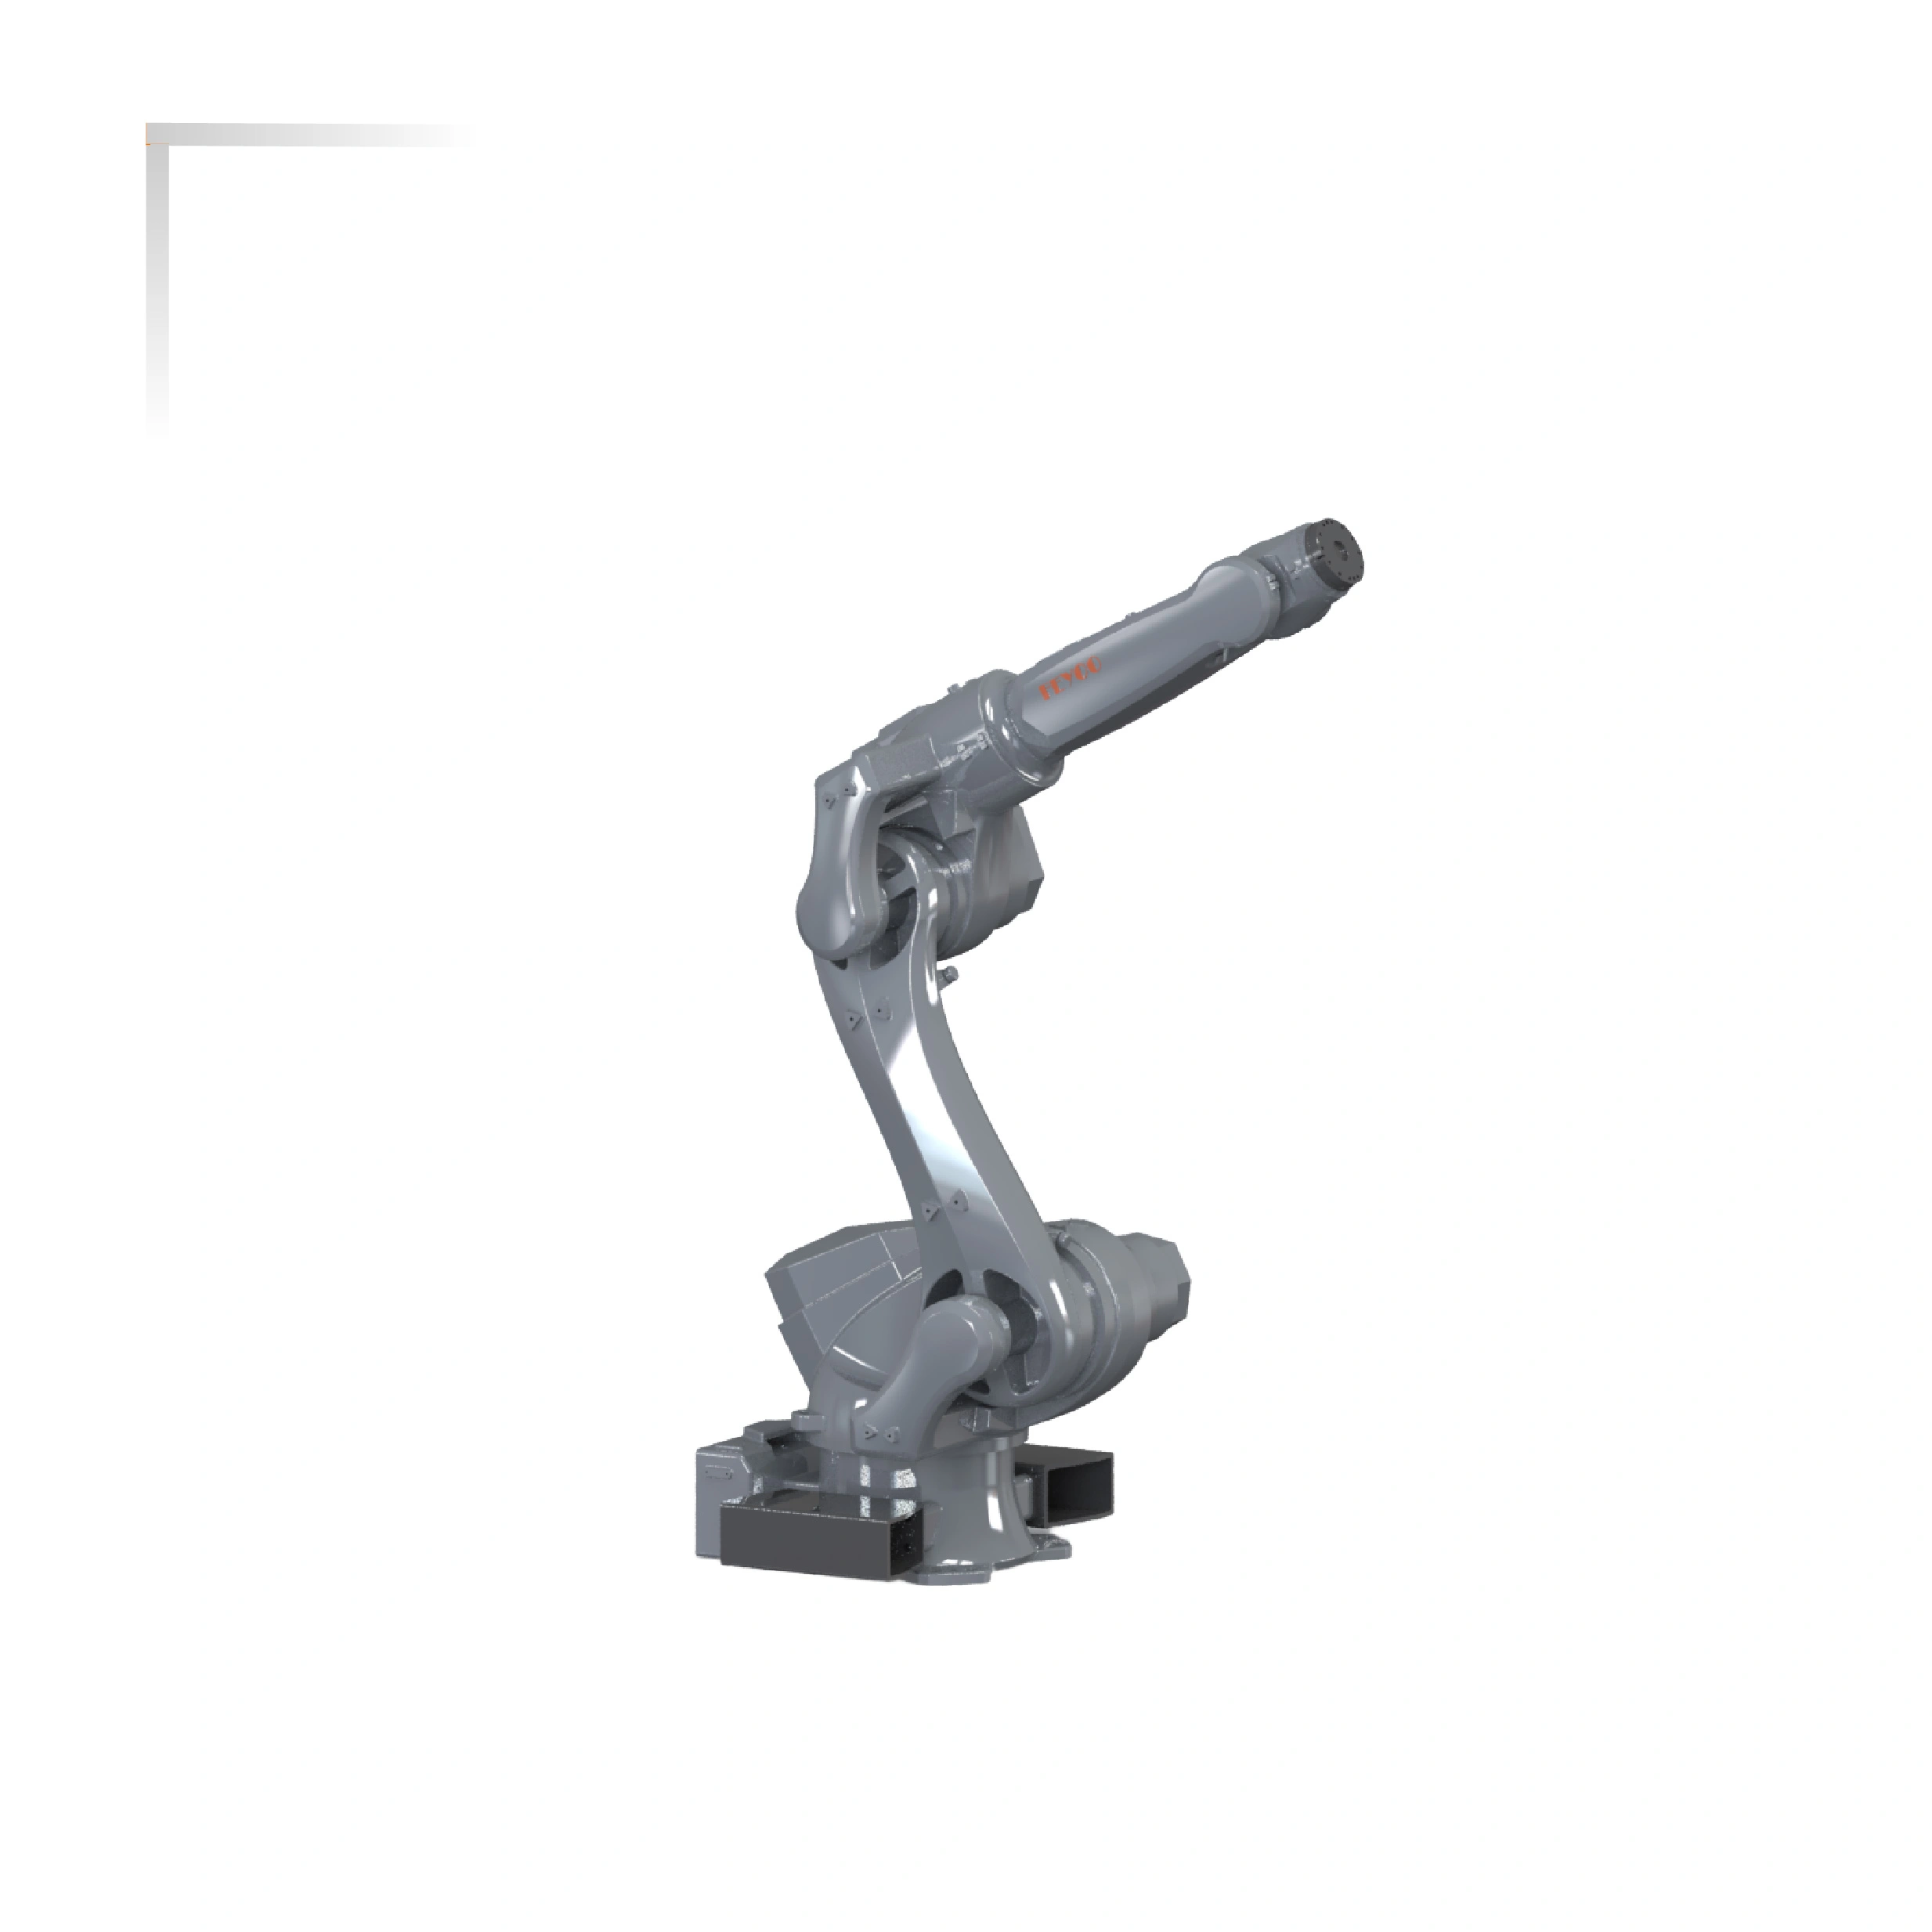
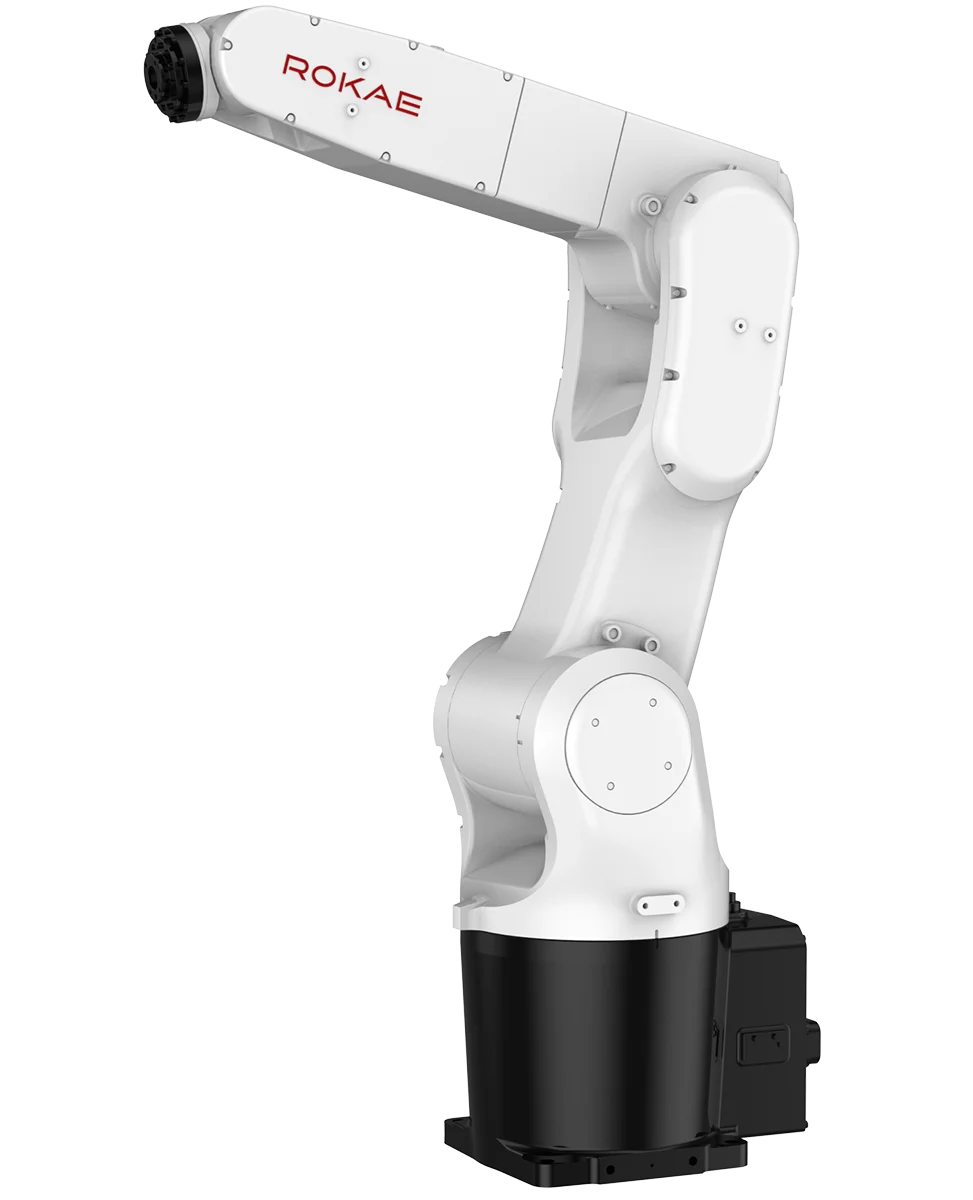
珞石机器人 NB10-10/0.9 关节机器人。手腕负载:10 kg;本体质量:约53 kg;工作半径:906 mm;自由度:6;IP防护等级:IP67。
规格参数
| 手腕负载 | 10 kg |
|---|---|
| 本体质量 | 约53 kg |
| 工作半径 | 906 mm |
| 自由度 | 6 |
| IP防护等级 | IP67 |
| 重复定位精度 | ±0.03 mm |
 企业会员