主要技术参数
| 官网参数表型号 | CRP-RH14-06-W(Nynhan)/CRP-RH14-06-W(LH) |
|---|---|
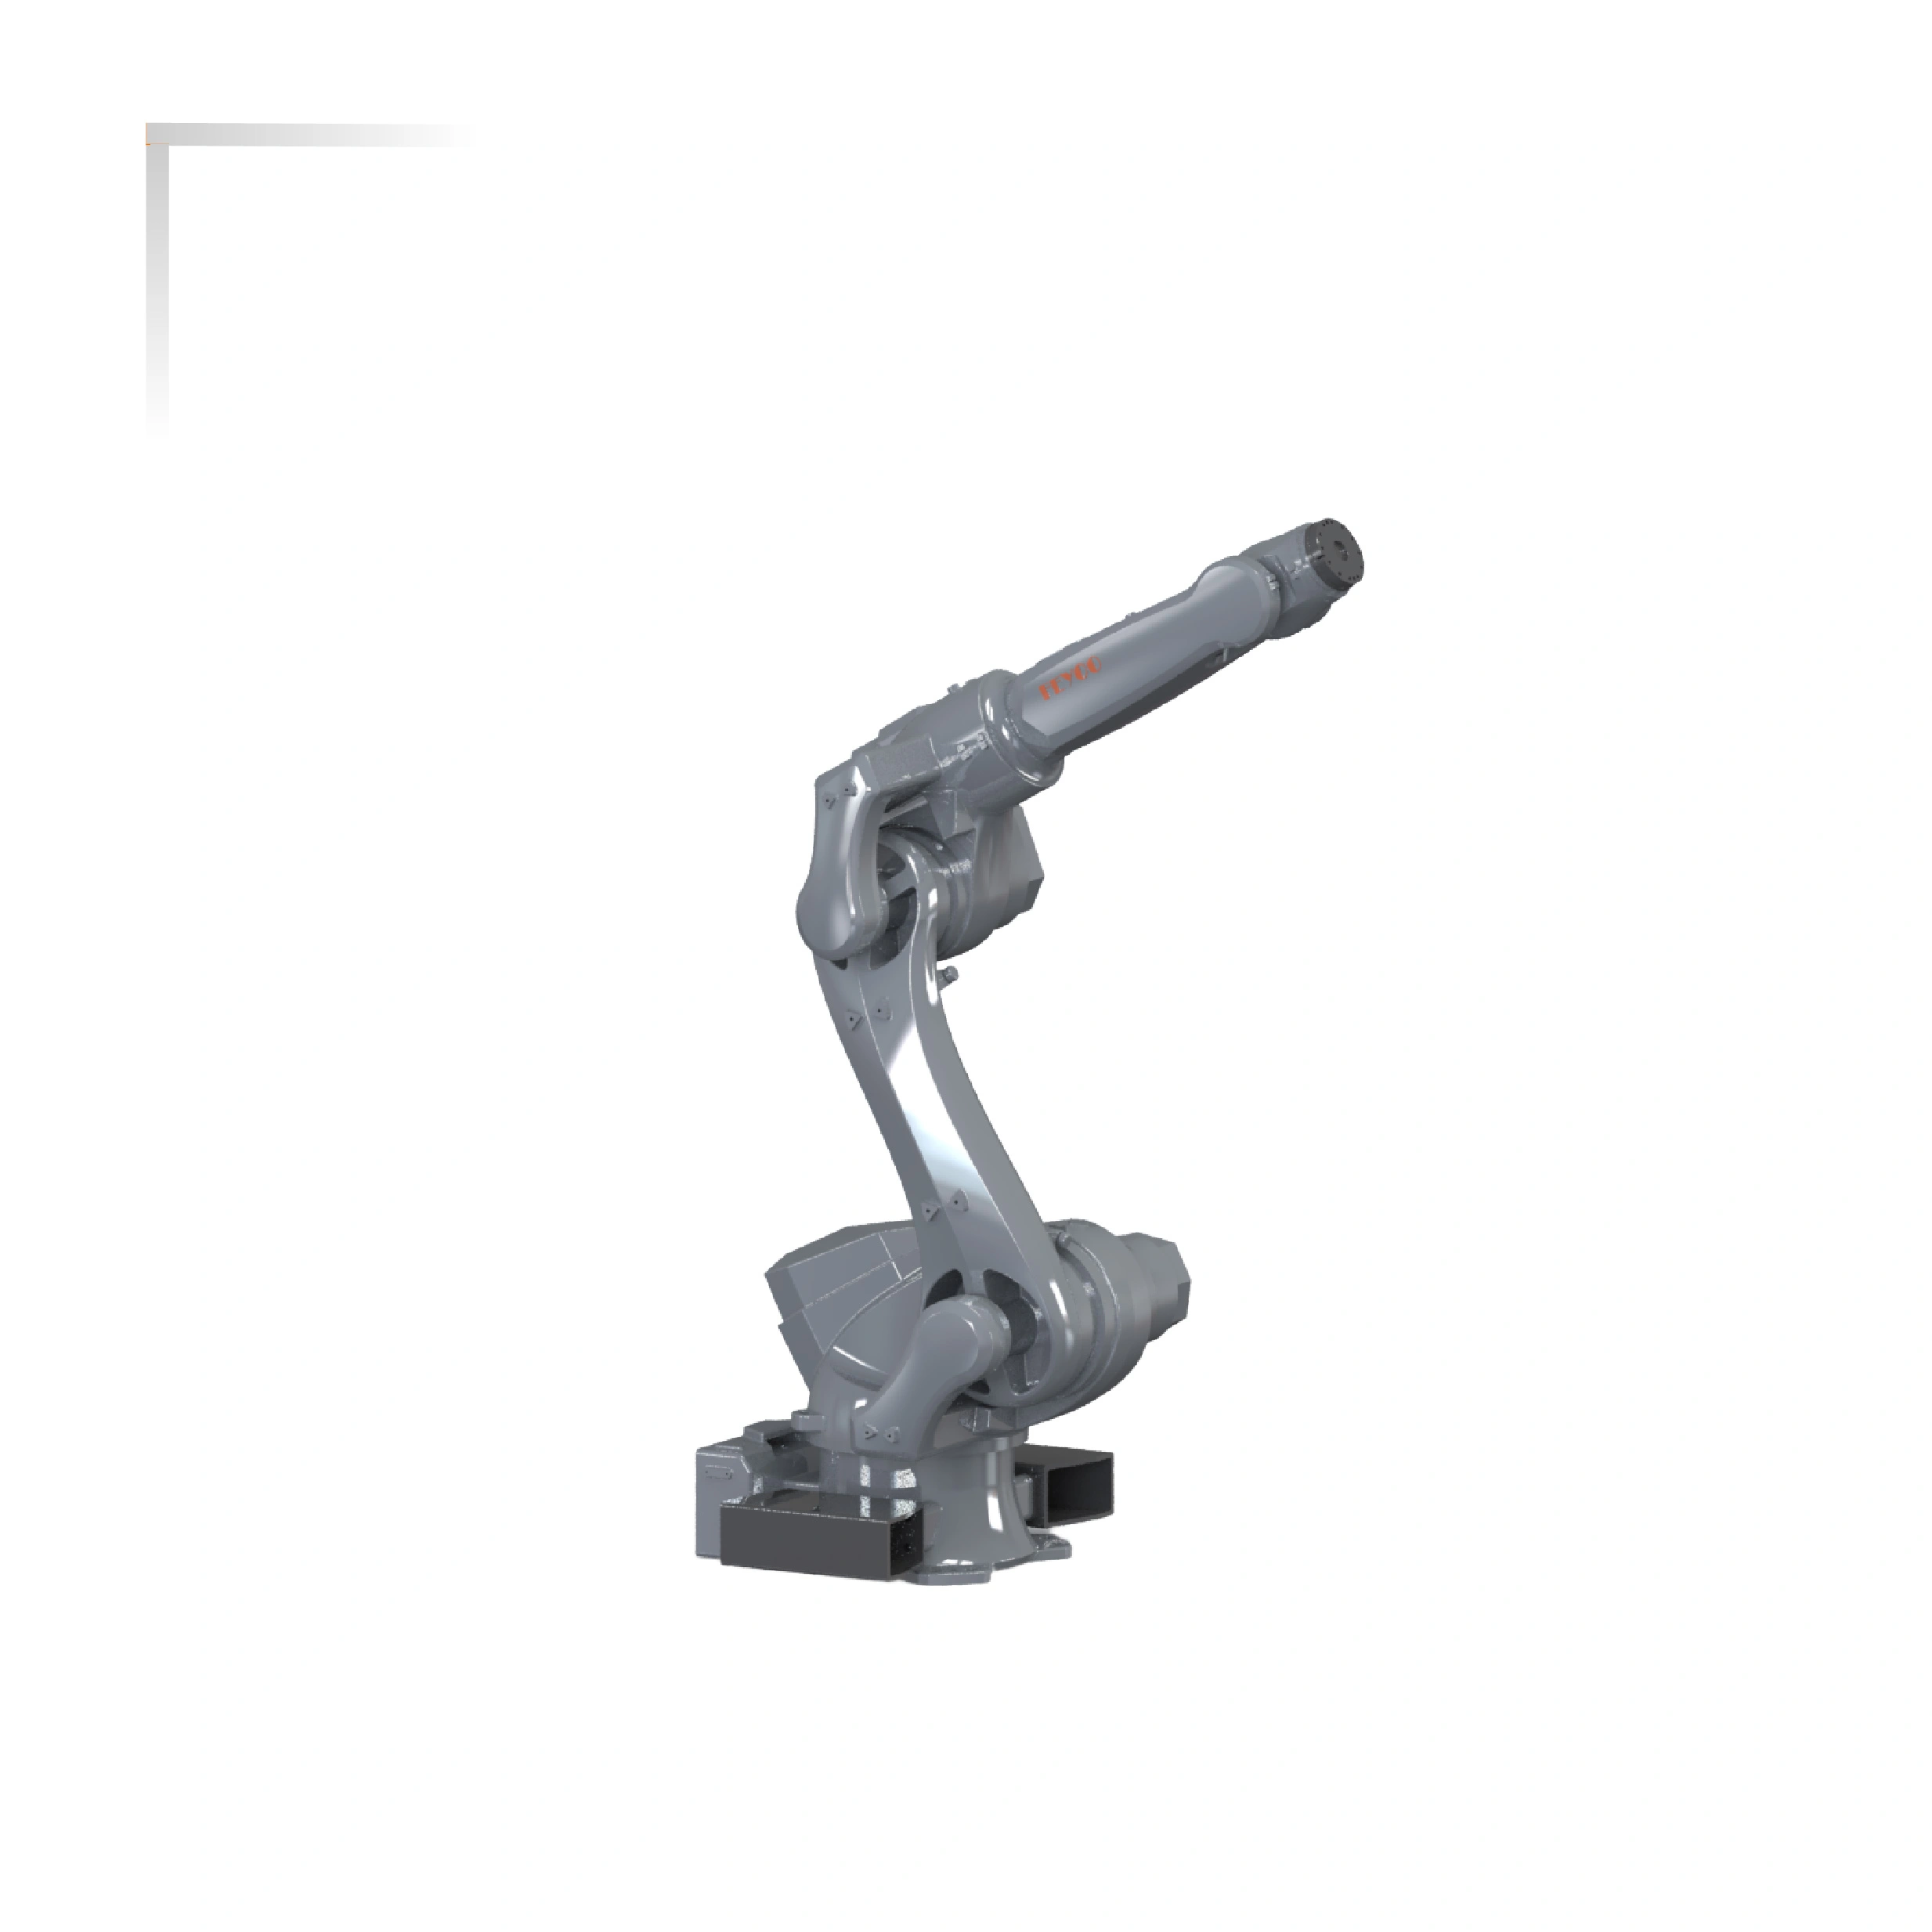
| 手臂形式 | 垂直多关节 |
| 动作自由度 | 6轴 |
| 最大负载 | 6 kg |
| 最大覆盖范围 | 1468 mm |
| J1运动范围 | 正装/倒装:-168°~168°;侧装:-30°~30° |
| J2运动范围 | -50°~170° |
| J3运动范围 | -78°~150° |
| J4运动范围 | -190°~190° |
| J5运动范围 | -110°~130° |
| J6运动范围 | -190°~190° |
| J1/J2/J3最大速度 | 230°/s |
| J4/J5最大速度 | 430°/s |
| J6最大速度 | 630°/s |
| J4/J5容许力矩 | 10 N·m |
| J6容许力矩 | 3 N·m |
| J4/J5容许惯性力矩 | 0.25 kg·m² |
| J6容许惯性力矩 | 0.05 kg·m² |
| 重复定位精度 | ±0.08 mm |
| 本体重量 | 155 kg |
| 安装方式 | 正装、倒装、侧装 |
| 预留IO | 16Pin |
| 预留气管 | 2×φ8 mm |
| 安装环境温度 | 0~45℃ |
| 相对湿度 | 20%~80%RH(无结露) |
| 振动 | 0.5G以下 |
| IP等级 | IP56 |
| 应用场合 | 焊接 |
| 标配电柜 | G9/G9A电柜 |
功能特点
使用高速电机,并做软件优化,整体节拍比上一代快20%。
更轻量化,小臂尺寸更小,可达性更好。
高防护:J1、J2轴加装防尘罩,同时使用全包围焊枪。
J4、J6轴中空结构,可使用中空焊枪。
内置用戶线、气管、焊接电缆,通体流畅,外观整洁。
本体技术指标
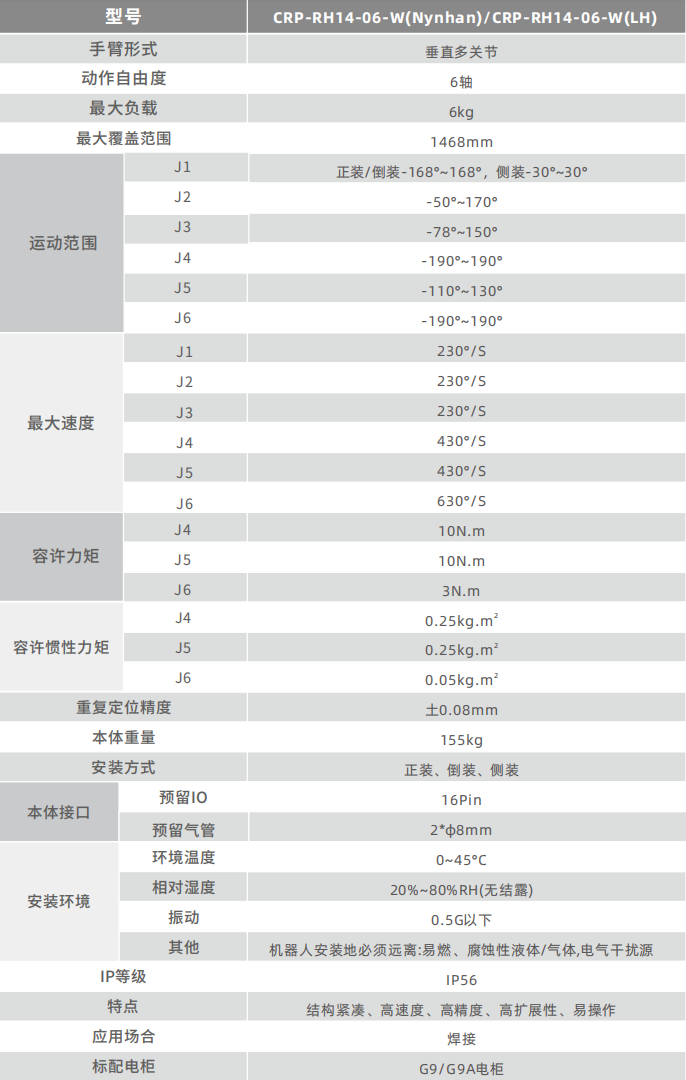
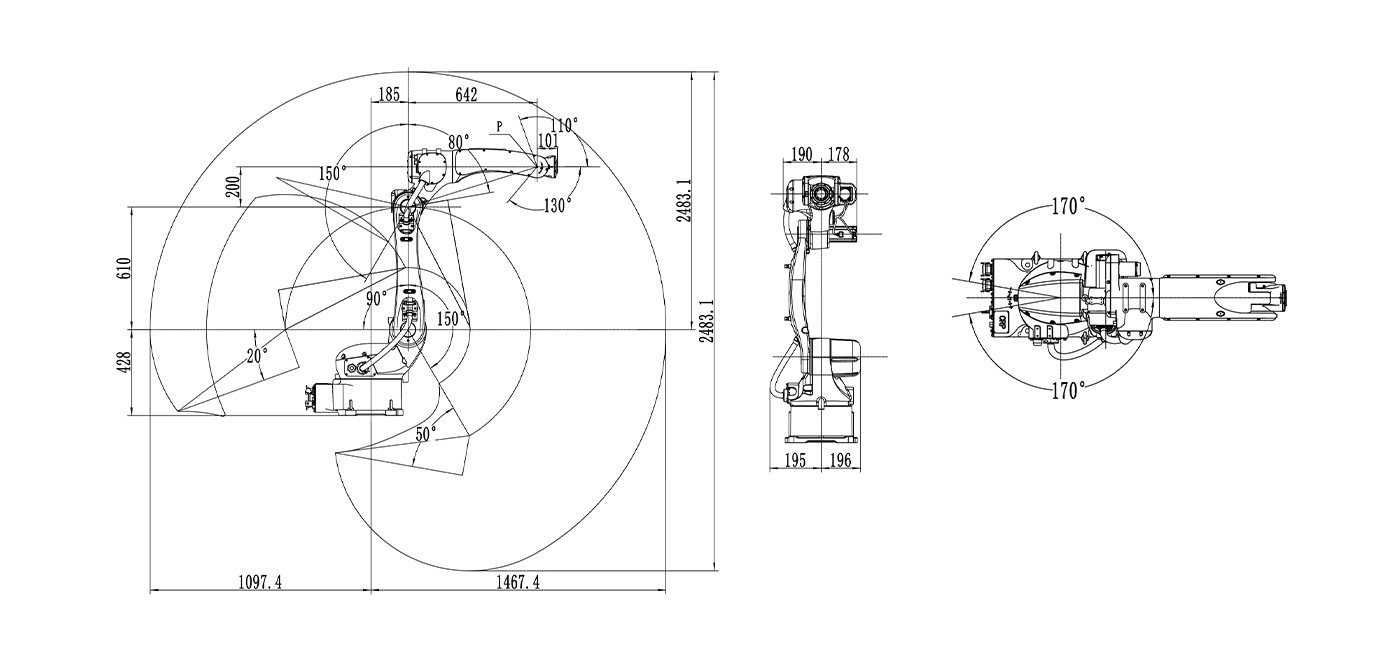
安装接口图
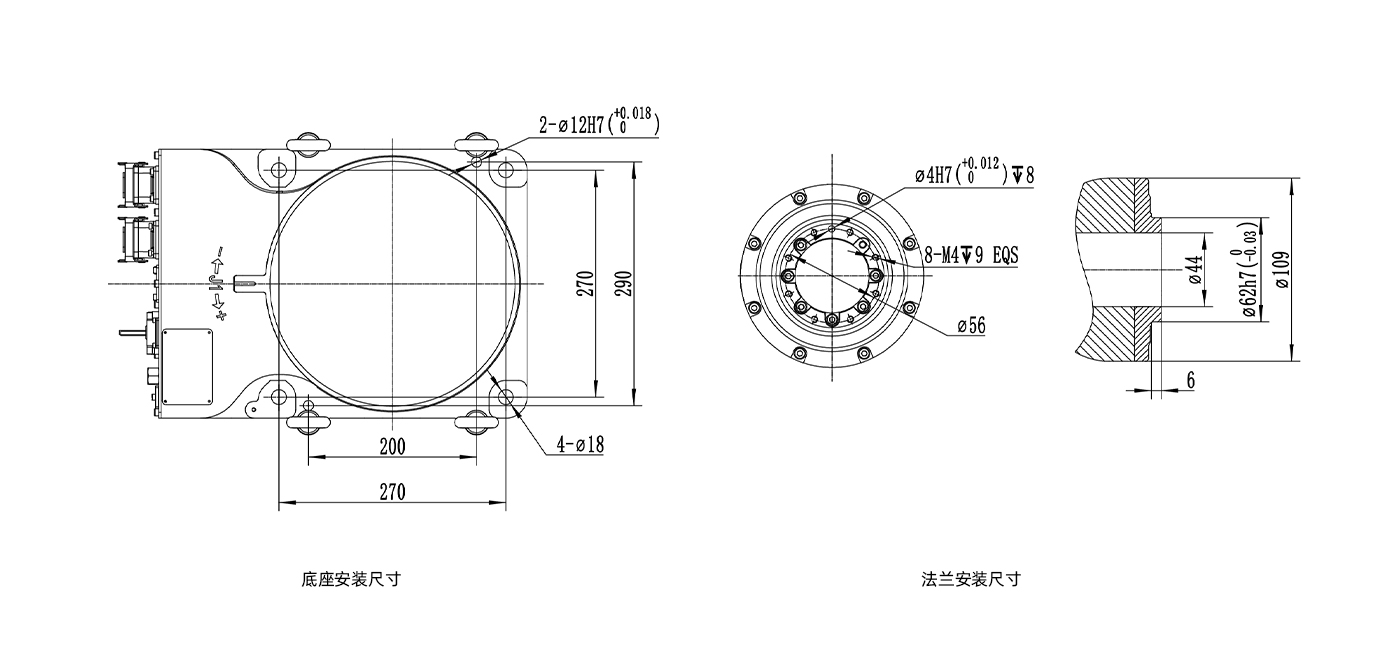
运动范围图
产品手册下载
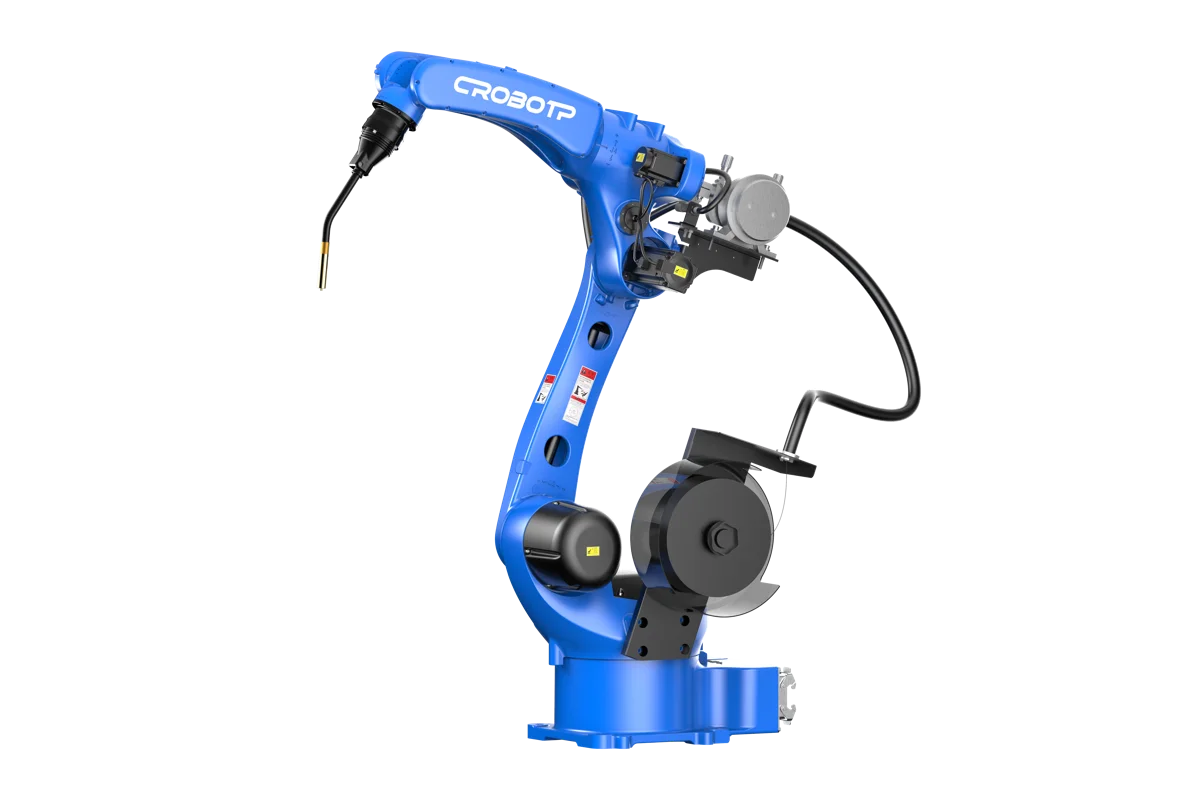
卡诺普 CRP-RH14-06-W,官网归入六轴工业机器人。工业机器人焊接用途。

 企业会员