产品系列说明
iWMC系列产品专为移动机器人、AGV/AMR 打造的四合一高度集成化行走动力核心部件,也是步科深耕工业自动化与机器人核心部件领域,针对移动具身智能设备 “降本、保质、提效” 核心诉求推出的标杆级产品。该产品将伺服驱动器、伺服电机、高精度行星减速机、高耐磨聚氨酯轮胎深度集成,彻底解决了传统分离式方案布线复杂、安装繁琐、空间占用大、系统可靠性低等行业痛点,为各类轮式移动设备提供了高集成、高性能、高可靠的一站式行走动力解决方案
官网系列介绍(iWMC集成式伺服轮模组)
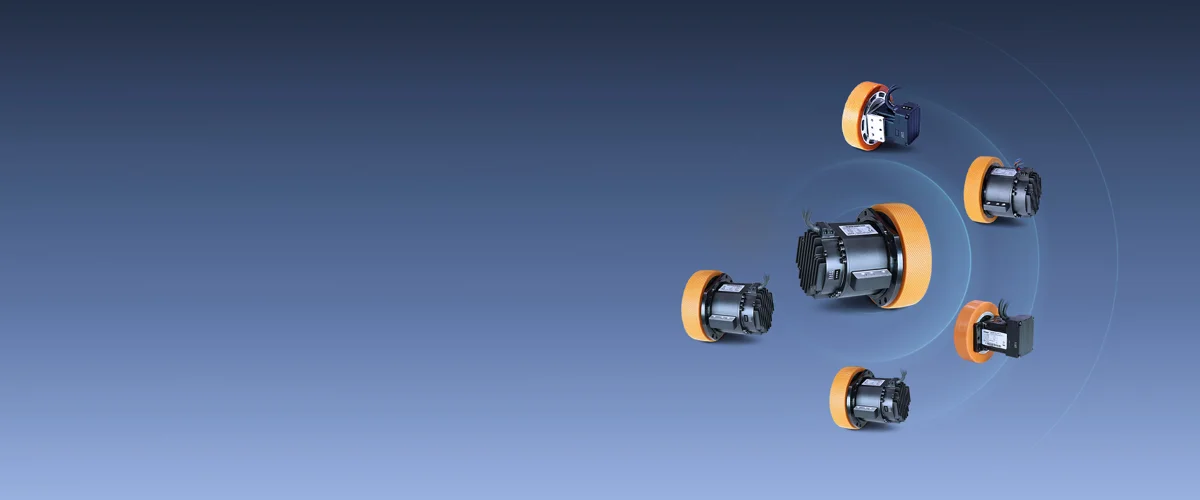
驱动、电机、减速机、轮体四合一, 极简部署,极致性能
iWMC集成伺服轮模组
iWMC系列产品专为移动机器人、AGV/AMR 打造的四合一高度集成化行走动力核心部件,也是步科深耕工业自动化与机器人核心部件领域,针对移动具身智能设备 “降本、保质、提效” 核心诉求推出的标杆级产品。该产品将伺服驱动器、伺服电机、高精度行星减速机、高耐磨聚氨酯轮胎深度集成,彻底解决了传统分离式方案布线复杂、安装繁琐、空间占用大、系统可靠性低等行业痛点,为各类轮式移动设备提供了高集成、高性能、高可靠的一站式行走动力解决方案
不支持此文件类型的预览
型号规格参数
| 动力电源(VDC) | 24V~60V |
|---|---|
| 逻辑电源(VDC) | 24V,1A |
| 电机轴输出功率(W) | 1050 |
| 额定转速nN(rpm) | 2500 |
| 额定转矩Tn(N.m) | 4 |
| 额定电流In(Arms) | 25 |
| 最大电流Im(Arms) | 69 |
| 抱闸保持扭矩T(N.m) | 4 |
| 整机 / 速比 | 15 |
| 整机 / 额定功率(W) | 950 |
| 整机 / 额定线速度(m/s) | 1.57 |
| 整机 / 最大线速度(m/s) | 1.82 |
| 整机 / 额定转矩Tn(N.m) | 54 |
| 整机 / 最大转矩Tm(N.m) | 150 |
| 整机 / 最大径向力Fr(N) | 7000 |
| 整机 / 最大轴向力Fa(N) | 1500 |
| 轮子 / 轮胎直径(mm) | 180 |
| 轮子 / 轮胎宽度(mm) | 50 |
| 轮子 / 轮胎材质 | 聚氨酯 |
| 轮子 / 轮胎硬度等级 | 93A±2 |
| 能耗制动 | 需要外接制动电阻(根据运行情况而定,主要应用在急速起停的场合) |
| 能耗制动电压吸收点 | DC63V ± 2V |
| 过压报警电压 | DC68V ± 2V |
| 欠压报警电压 | DC18V ± 2V |
| 冷却方式 | 自然冷却,车体辅助散热 |
| 输入规格 | 2路DI,共COMI;高电平12.5V~30VDC,低电平0~5VDC;最大频率1KHz最小开通电压<11V,最大关断电压>5V,最大输入电压30V |
| 输入功能 | 根据需要自由定义,功能如下:驱动器使能、驱动器错误复位、驱动器工作模式控制、速度环比例控制、正限位、负限位、原点信号、指令反向、内部速度段控制、内部位置段控制、紧急停止、开始找原点、指令激活、电子齿轮比切换、增益切换 |
| 输出规格 | 1路数字输出,开集电极输出,最大带载电流100mA,最大控制电压30V |
| 输出功能 | 根据需要自由定义,功能如下:驱动器就绪、驱动器错误、电机位置到、电机零速、电机抱闸刹车、电机速度到、索引 Z 信号出现、力矩模式下达到最大限制速度、电机锁轴、电机限位中、原点找到 |
| 编码器输出 | 无 |
| 抱闸 | 内置抱闸及控制电路 |
| STO | 无 |
| 强制解抱闸接口 | 1路强制解抱闸接口,仅限伺服轮无电源输入时使用。 |
| 保护功能 | 驱动过热保护,电机过热保护,过流保护,短路保护,I2T保护,过压保护,欠压保护 |
| Modbus/RS485 | 最大支持115.2Kbps,可使用Modbus RTU协议与控制器通讯 |
| CAN BUS | 最大支持1Mbps,可使用CANopen协议与控制器通讯 |
| 噪音 | <65dB |
| 使用环境 / 工作温度 | 0°C~ +40°C |
| 使用环境 / 保存温度 | 短期存储(1个月内):-20°C ~ +65°C,长期存储(超过 1 个月):-10°C ~ +55°C |
| 使用环境 / 湿度(不结露) | 90%RH以下 |
| 使用环境 / 防护等级 | IP54 |
| 使用环境 / 高度 | 额定工作海拔1000m以下,工作海拔在1000米以上时,每上升100米,需降额1.5%使用,最大工作高度海拔3000米。 |
| 使用环境 / 大气压力 | 67kpa~106kpa |
型号中的选配符号按官网保留,具体配置以厂家选型资料为准。
 企业会员