产品介绍
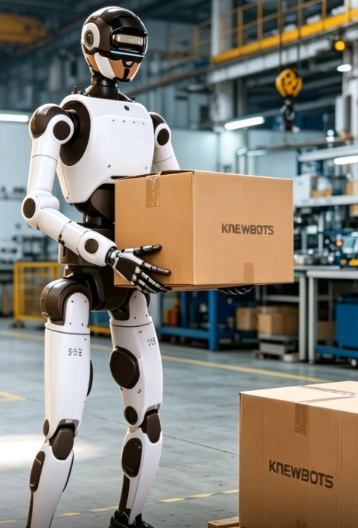
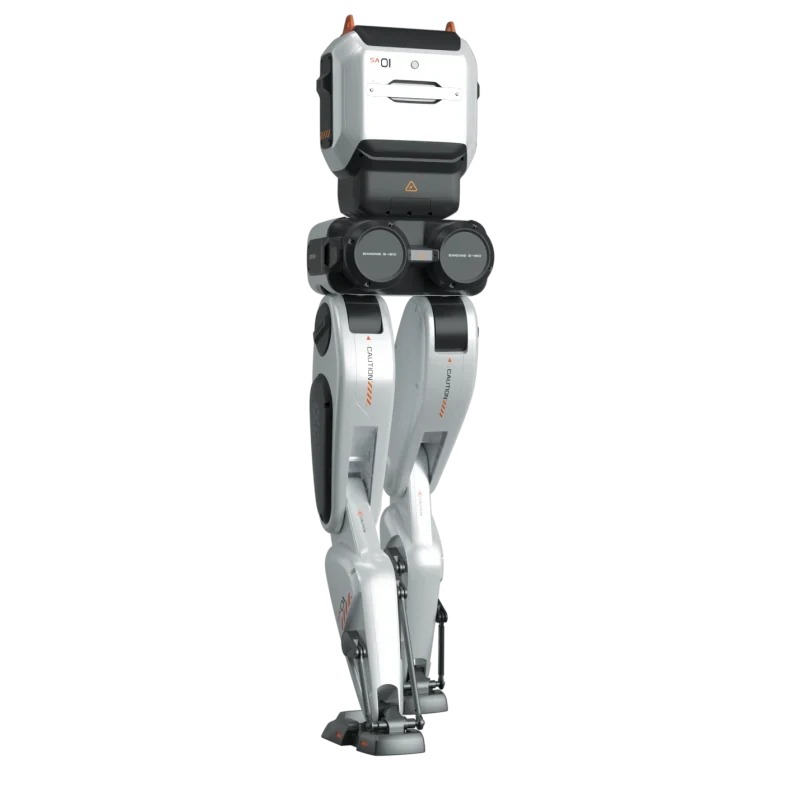
晓悟人形机器人面向工业操作、商用服务与科研探索,结合大模型任务规划和高频实时运动控制,实现感知、决策及操作协同。支持双臂分拣、料箱搬运、导览零售、配电室巡检和产线对接。
型号规格参数
| 基本参数 / 产品高度(mm) | 1280-1630 |
|---|---|
| 基本参数 / 手臂臂展(mm) | 600 |
| 基本参数 / 产品颜色 | 白色+黑色 |
| 基本参数 / 产品材料 | 铝合金+工程塑料 |
| 基本参数 / 自由度 | 35个一体化关节 |
| 基本参数 / 产品净重(kg) | 88 |
| 基本参数 / 机械臂 | 7自由度*2,单手臂末端最大负载4.5KG机械臂 |
| 基本参数 / 灵巧手 | 单手负载3KG |
| 产品配置 / 高精度六维力 | 有 |
| 产品配置 / 摄像头 | 头部:RGBD*1底盘:RGBD*2,RGB*1 |
| 产品配置 / 语音模块 | MIC阵列:线性MIC*4 扬声器*1声卡*1 720P RGB单目相机*1 |
| 产品配置 / 运控计算单元 | Intel x86 i7-1355U |
| 运动环境 / 开发计算单元 | 型号:OrinAGX*1,275TOPS |
| 运动环境 / 系统平台/软件 | Ubuntu |
| 运动环境 / 外部通讯能力 | WiFi6,Ethernet,Bluetooth3.3 |
| 运动环境 / 充电时间 | 2 |
| 运动环境 / 综合续航时间(h) | 4 |
产品特点及说明
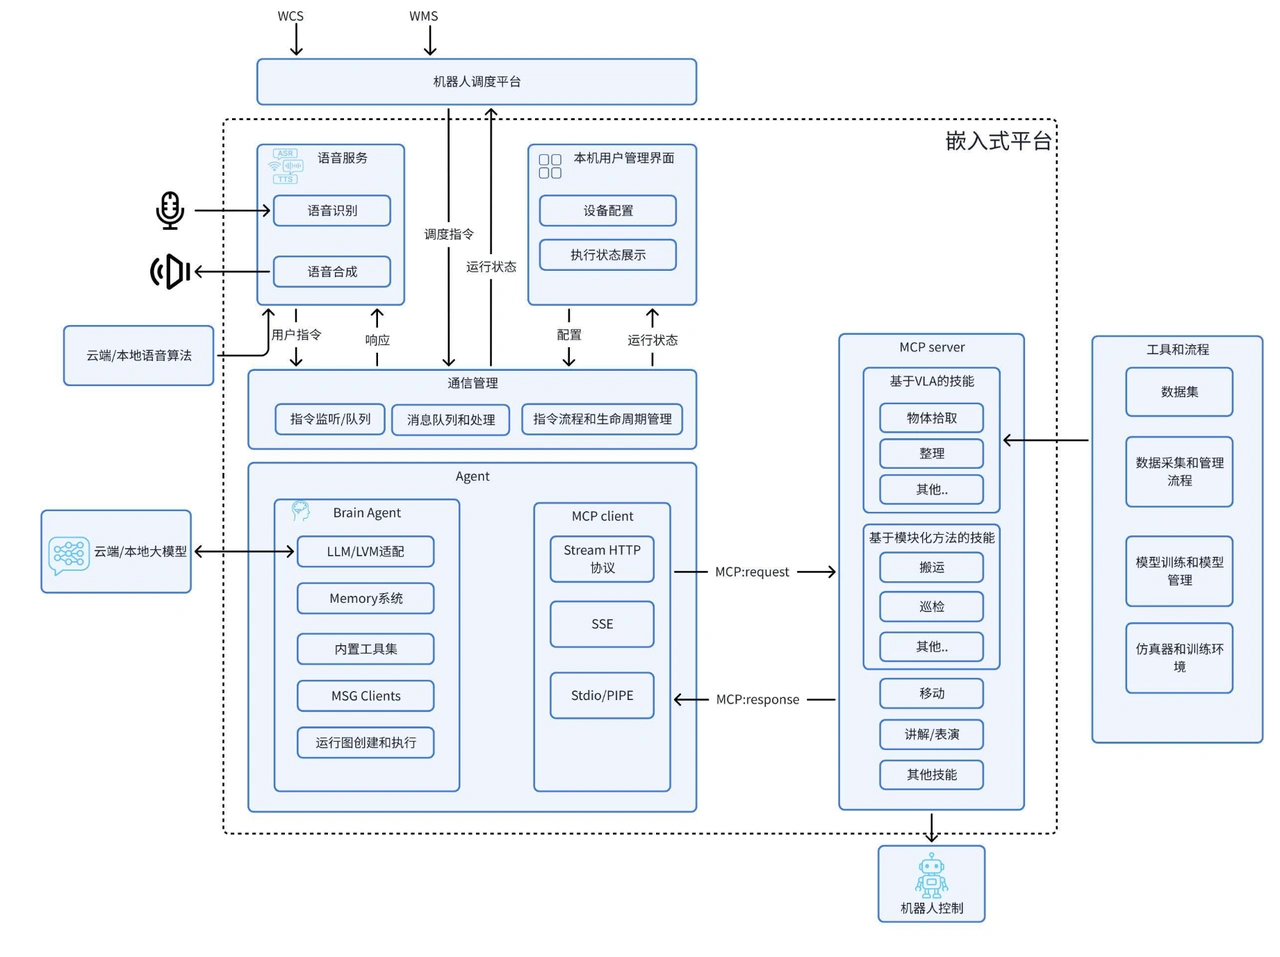
采用“一脑多机、一脑多能”架构,构建跨构型共享的原子技能库。决策层负责自然语言、多模态感知和长程任务规划,执行层负责全身协调与容错控制。SDK提供技能调用、智能体配置和部署工具。
通过MCP协议将高层认知与底层控制解耦,混合管理VLA端到端技能及传统模块化控制;支持数据采集、模型训练和仿真验证。部署可采用固定流程技能编排,或通过数据采集与微调实现VLA泛化操作。
应用包括展厅导览和知识库问答、料箱分拣和产线物料流转;配电室方案支持仪表视觉巡检、热成像、环境监测、远程遥操及异常分级告警,具体应用须配置相应传感器及软件。
产品图片与技术资料