产品介绍
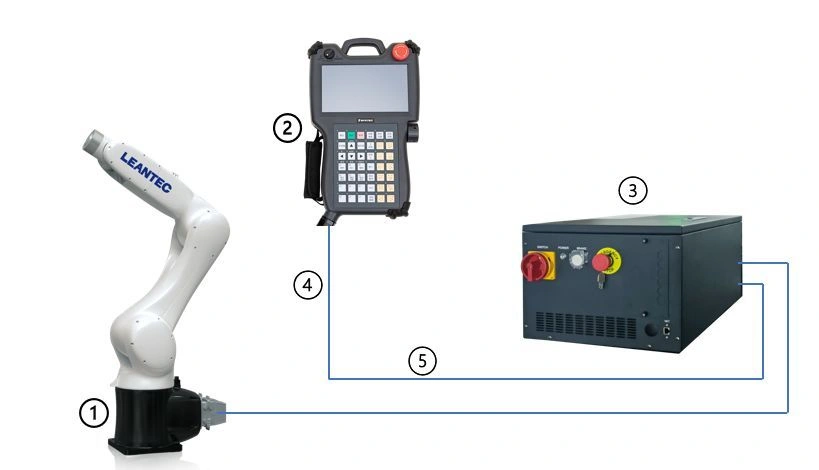
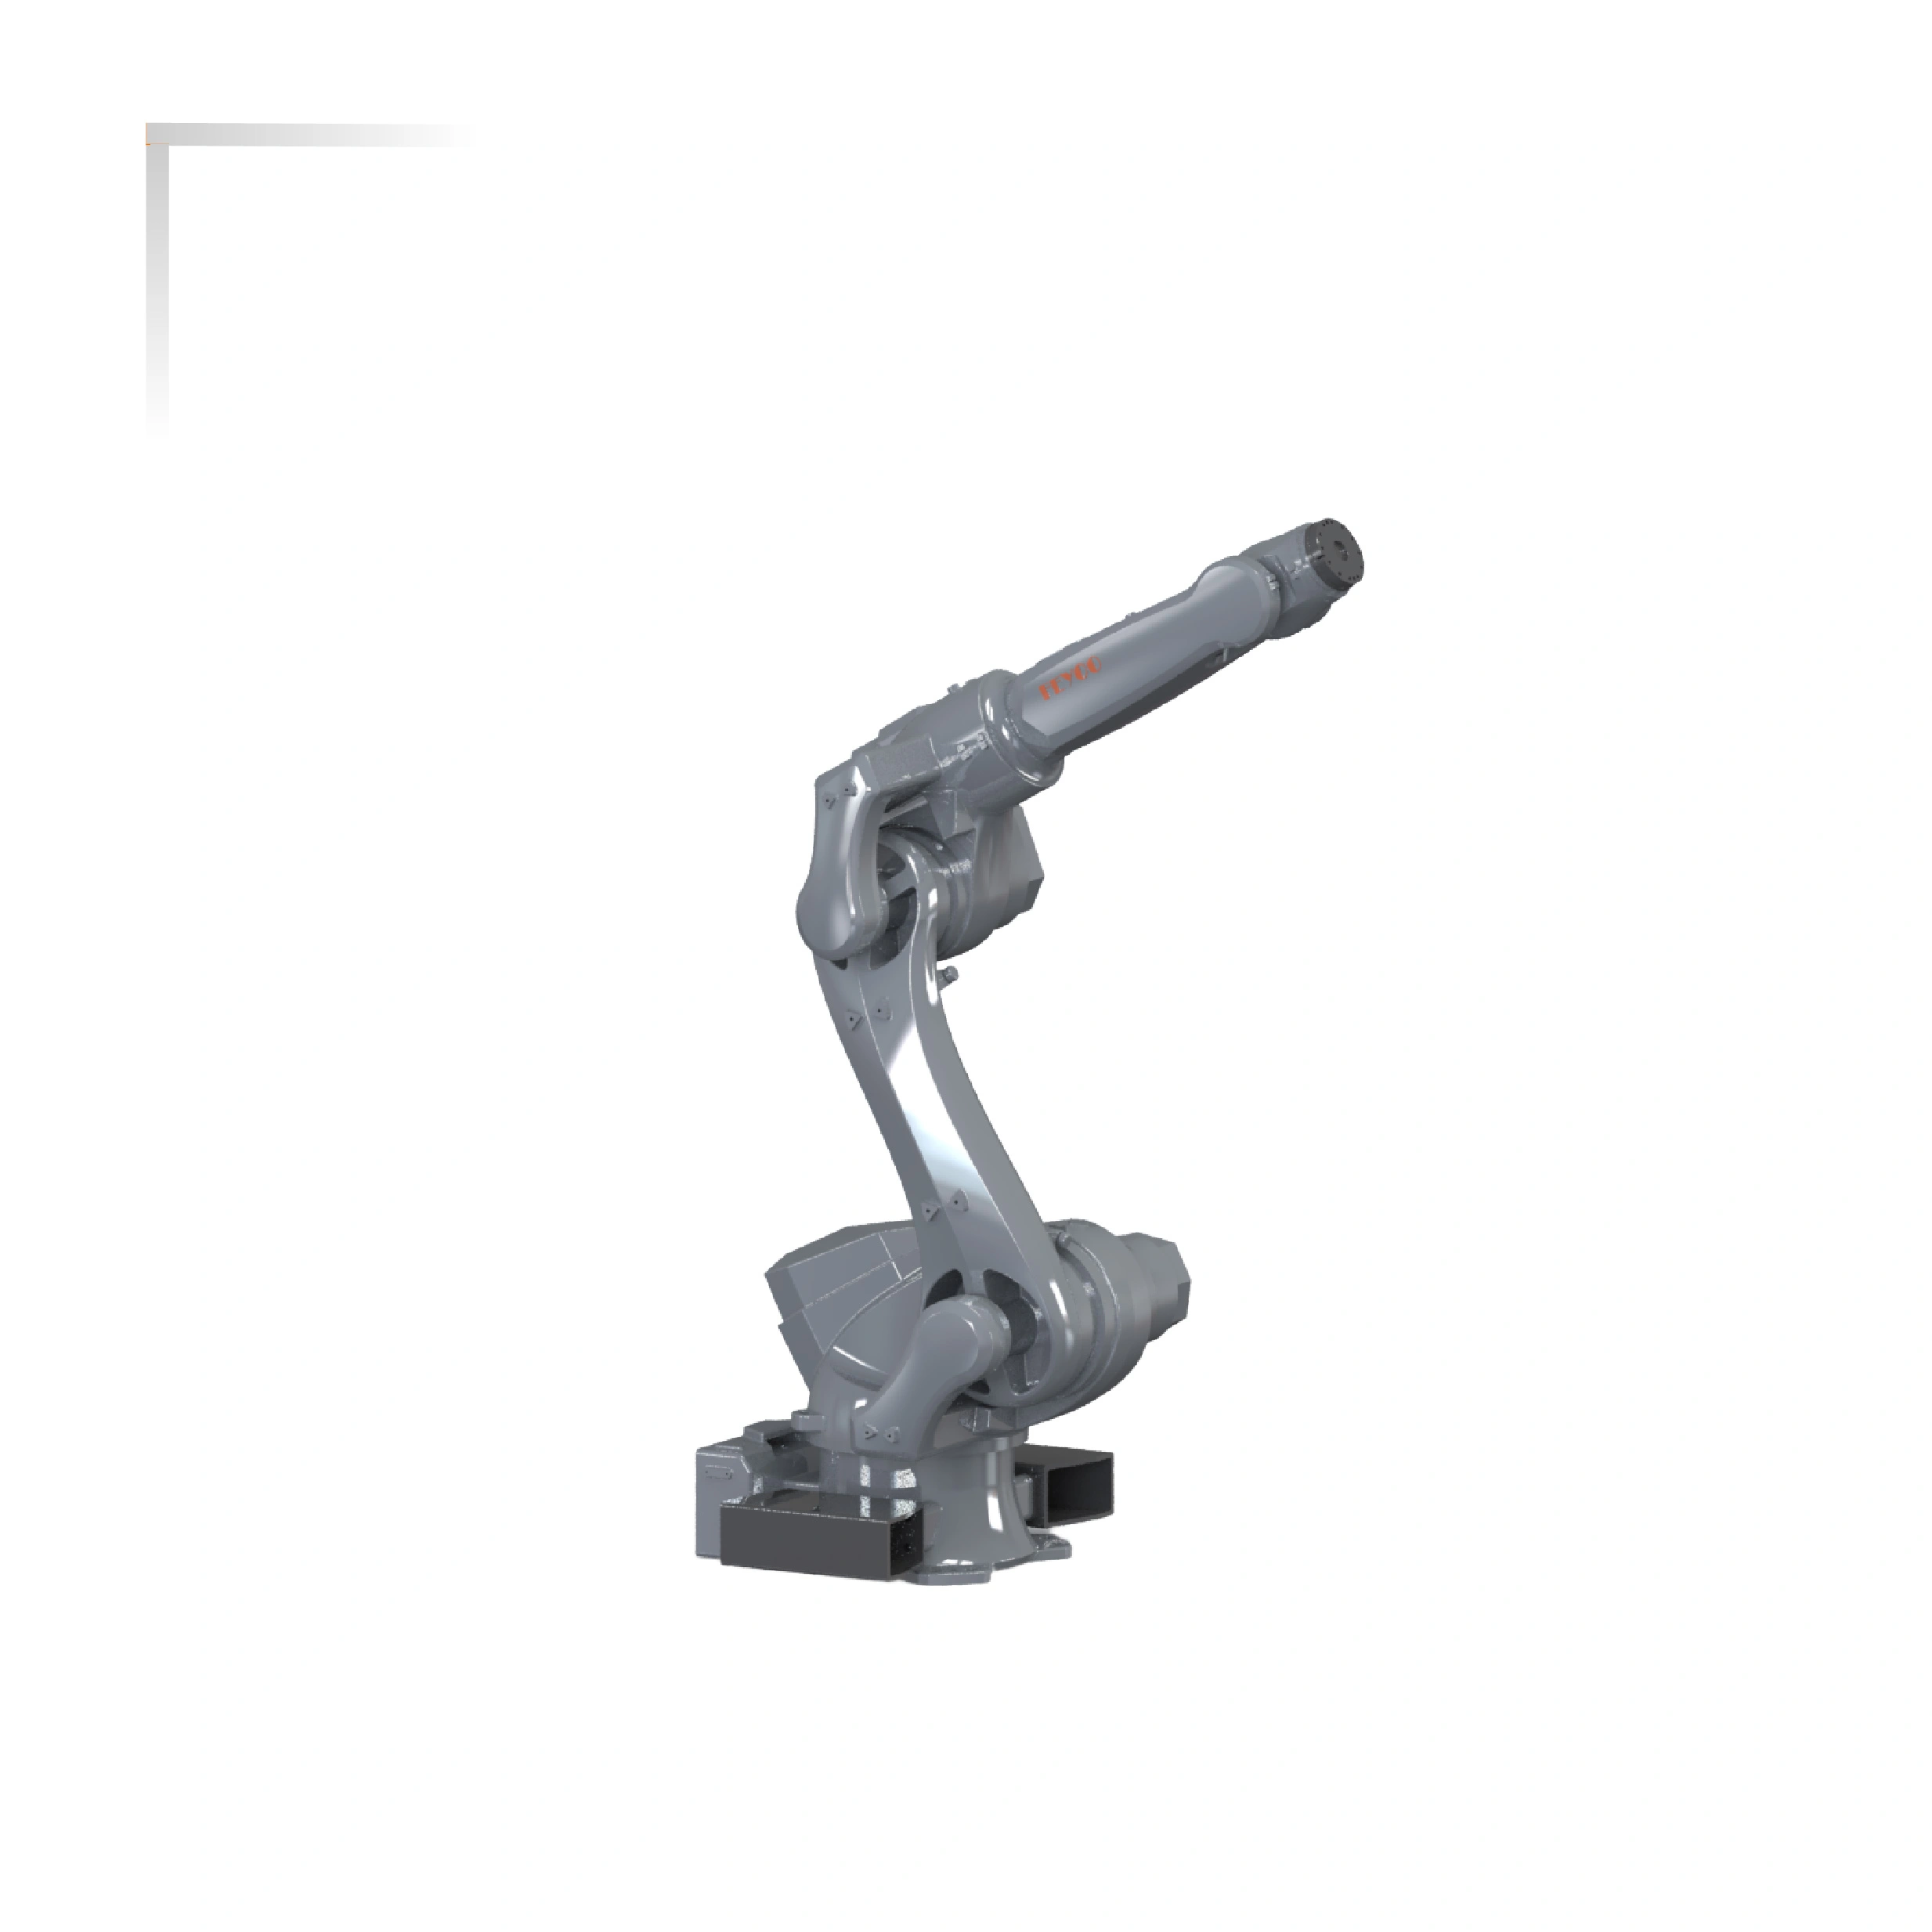
联达 LA917-6 是一款六关节工业机械臂,采用交流伺服驱动,工作半径917mm,手腕最大负载6kg。机器人系统由本体、控制器、手持示教器及连接电缆组成,可结合末端工具集成到工业搬运、机床取放和装配等作业中。
型号规格参数
| 自由度 | 6 |
|---|---|
| 驱动方式 | 交流伺服驱动 |
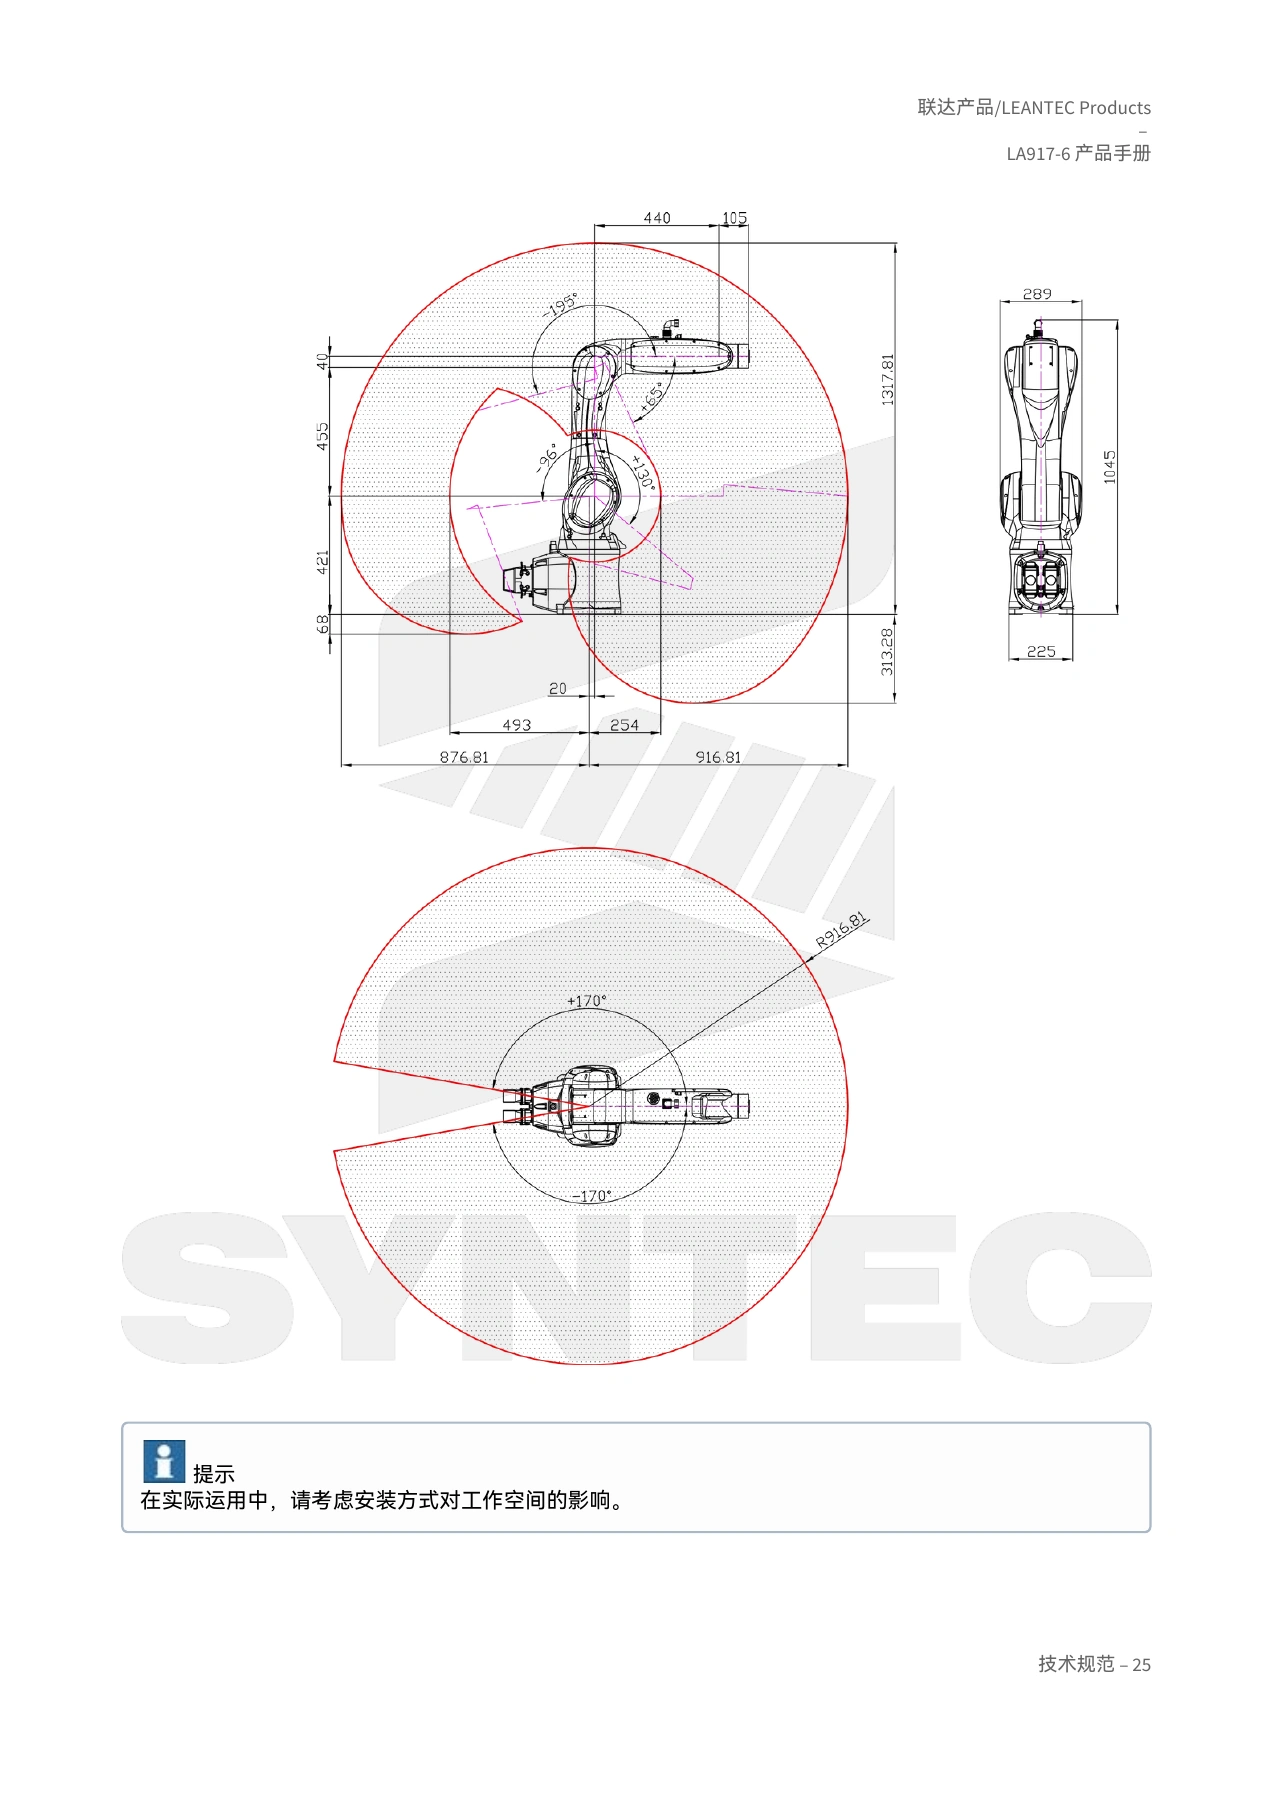
| 最大工作半径 | 917mm |
| 重复定位精度 | ±0.03mm |
| 手腕最大负载 | 6kg |
| 轴1运动范围 | -170°至+170° |
| 轴2运动范围 | -96°至+130° |
| 轴3运动范围 | -195°至+65° |
| 轴4运动范围 | -170°至+170° |
| 轴5运动范围 | -120°至+120° |
| 轴6运动范围 | -360°至+360° |
| 轴1最大速度 | 337.5°/s |
| 轴2最大速度 | 270°/s |
| 轴3最大速度 | 375°/s |
| 轴4最大速度 | 300°/s |
| 轴5最大速度 | 375°/s |
| 轴6最大速度 | 468°/s |
| 作业温度 | 0–45℃ |
| 储藏温度 | -10–55℃ |
| 防护等级 | IP54 |
| 安装方式 | 地面、悬挂、倾斜 |
| 底座尺寸 | 225×225mm |
| 底座安装孔间距 | 185×185mm |
| 噪声水平 | ≤70dB(A) |
| 本体质量 | 约60kg |
产品特点及说明
六个关节分别实现整体旋转、大臂俯仰、小臂俯仰、小臂旋转、腕部摆动及腕部旋转。新代控制与驱动技术用于运动规划和伺服执行,支持通过手持示教器编写与调试动作程序。
规格按新代官网托管的联达LA917-6产品手册第23–24页逐项核对。工作空间受安装方式影响,负载选型需同时考虑工具质量、重心和负载曲线。系统配图含示教器和控制柜,交付配置需按实际方案确认。
官方技术资料:LA917-6产品手册。
产品图片与技术资料