产品介绍
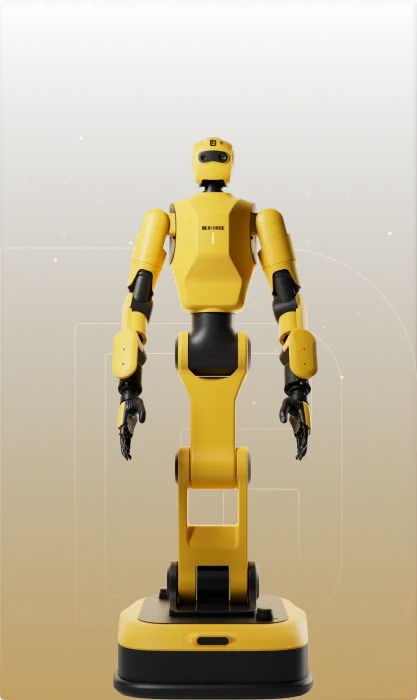
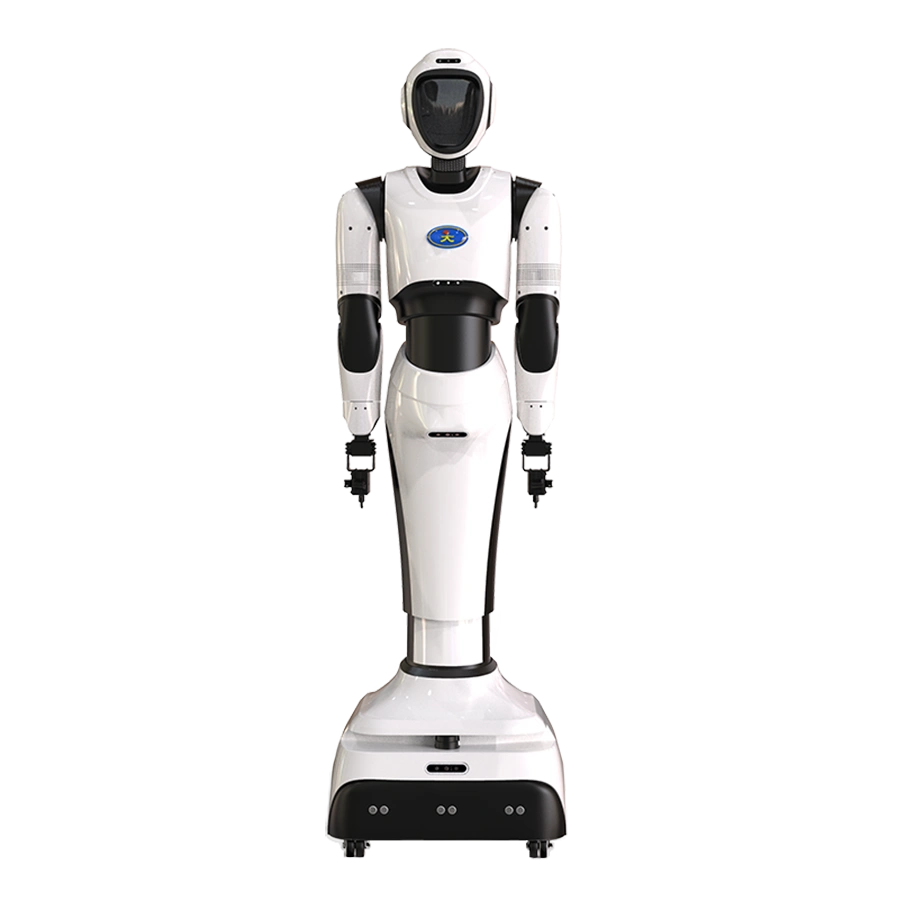
DexForce W1 Pro 是面向数据采集、科研教育、商业服务及智能制造的轮式双臂人形机器人。结合双目感知、双计算机架构与Sim2Real VLA开发流程,支持遥操作、二次开发和自主移动作业。
型号规格参数
| 尺寸 | 682×550×1636mm |
|---|---|
| 重量 | 110kg |
| 标准差速配置最大自由度 | 34 |
| 全向底盘方案最大自由度 | 40 |
| 单臂自由度 | 7 |
| 单臂最大负载 | 10kg |
| 机械臂重复定位精度(不含手) | ±0.5mm |
| 标准末端 | 五指灵巧手 |
| 单只灵巧手主动自由度 | 6 |
| 颈部自由度 | 2 |
| 腰部自由度 | 2 |
| 腿部自由度 | 2 |
| 导航方式 | 激光SLAM |
| 最大直线速度 | 1.5m/s |
| 额定直线速度 | 1.2m/s |
| 导航重复定位 | ≤±20mm、±2° |
| 头部双目基线 | 6cm |
| 导航激光雷达 | 2个 |
| 导航避障相机 | 2个 |
| 续航 | ≥8小时 |
| 电池容量 | 40Ah |
| 标准计算架构 | 双PC,≥300TOPS |
| 运动控制频率 | 1kHz |
| 末端选项 | 灵巧手或二指夹爪 |
| 底盘选项 | 差速或全向 |
产品特点及说明
标准参数表对应差速移动W1 Pro,40自由度为全向方案,未混用W1 Core上半身固定操作配置。腕部RGBD相机和六维力传感器为选配;双目与导航设备依实际配置交付。
产品图片与技术资料