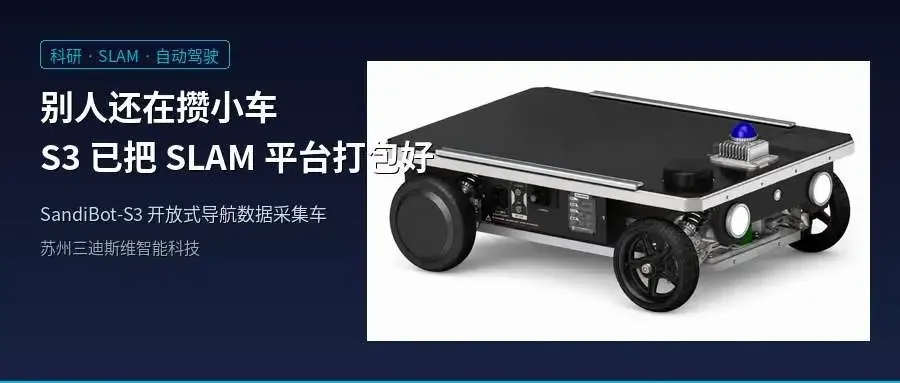
苏州三迪斯维把高校和开发者最头疼的「传感器选型 + 时间同步 + 底盘适配」三件事,打包成了一辆能直接上手的开放式导航数据采集车。
做机器人、SLAM、自动驾驶方向的团队,基本都经历过这个阶段:先买底盘,再挑雷达,再配工控机和相机。最后发现各传感器时间戳对不上,ROS 驱动各写各的,调通一套能跑的原型车要两三个月。
SandiBot-S3 的思路很简单:把这些脏活累活先替你做完。它不是一台只能跑的玩具车,而是一辆出厂就带算力、带传感器、带同步、带 ROS 开发环境的开放式科研平台。
先看参数,再看价值
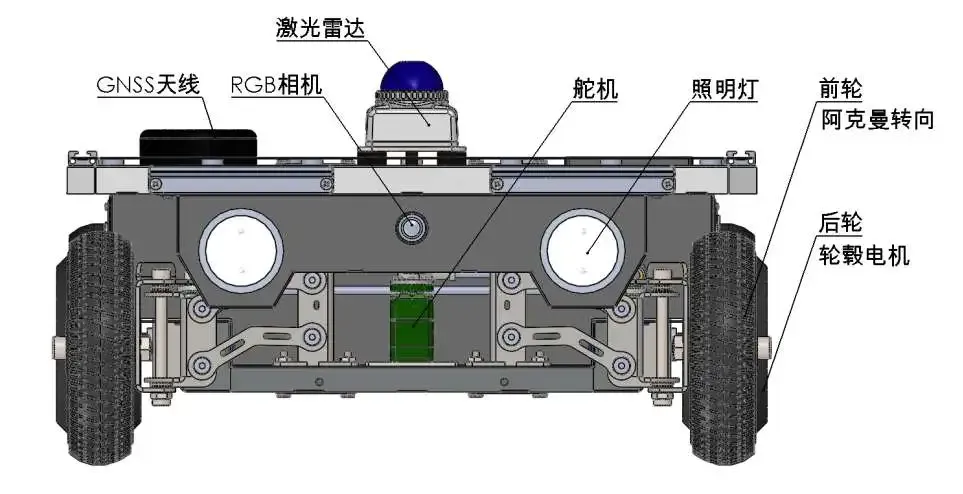
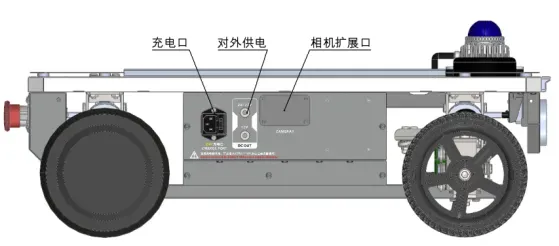
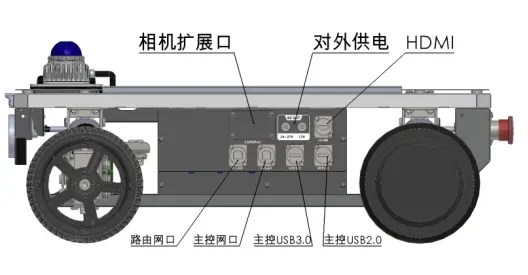
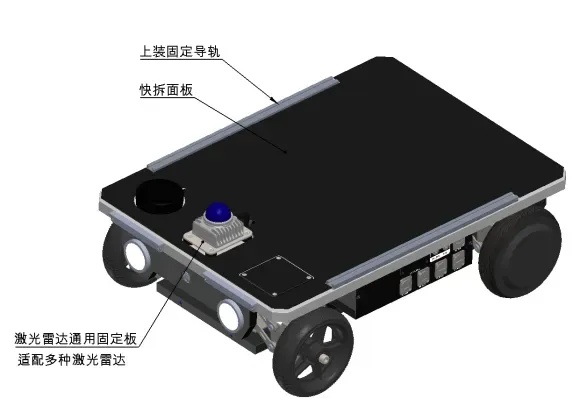
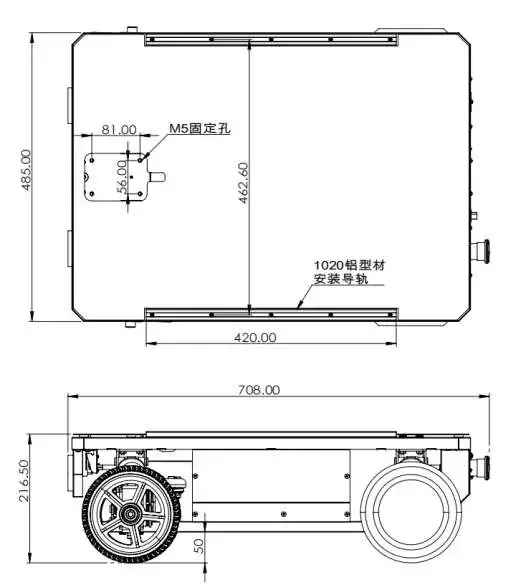
SandiBot-S3 是苏州三迪斯维智能科技推出的线控底盘级导航数据采集车。后轮驱动 + 前轮阿克曼转向,车身 707×500×286 mm,自重 38kg,最大负载 65kg,最小转弯半径 1m,能爬 20° 坡、越 50mm 障碍。IP21 防护,-20℃ 到 65℃ 都能工作,室内外通用。
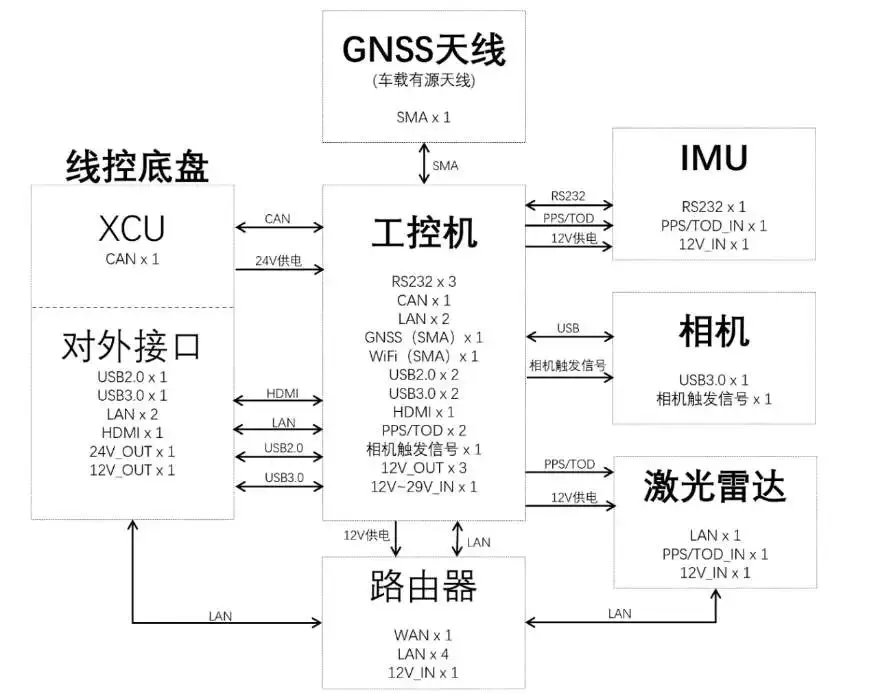
底盘只是载体,真正值钱的是它身上这套传感器和计算平台:
- 瑞芯微 RK3588S 工控机,八核 CPU + Mali-G610 GPU + 6 TOPS NPU,16GB 内存、32GB+256GB 存储;
- 等效 32 线激光雷达,360° 水平视场、40m 测距、20 万点/秒;
- 双频 GNSS/RTK 模组,支持 BDS/GPS/GLONASS 等系统,RTK 输出 1Hz,厘米级定位;
- 1080P 工业相机、内置 IMU、4G/5G 工业路由器、高精度有源车载天线;
- 24V 12Ah 磷酸铁锂电池,典型续航 6 小时以上,满载也能跑 16km。
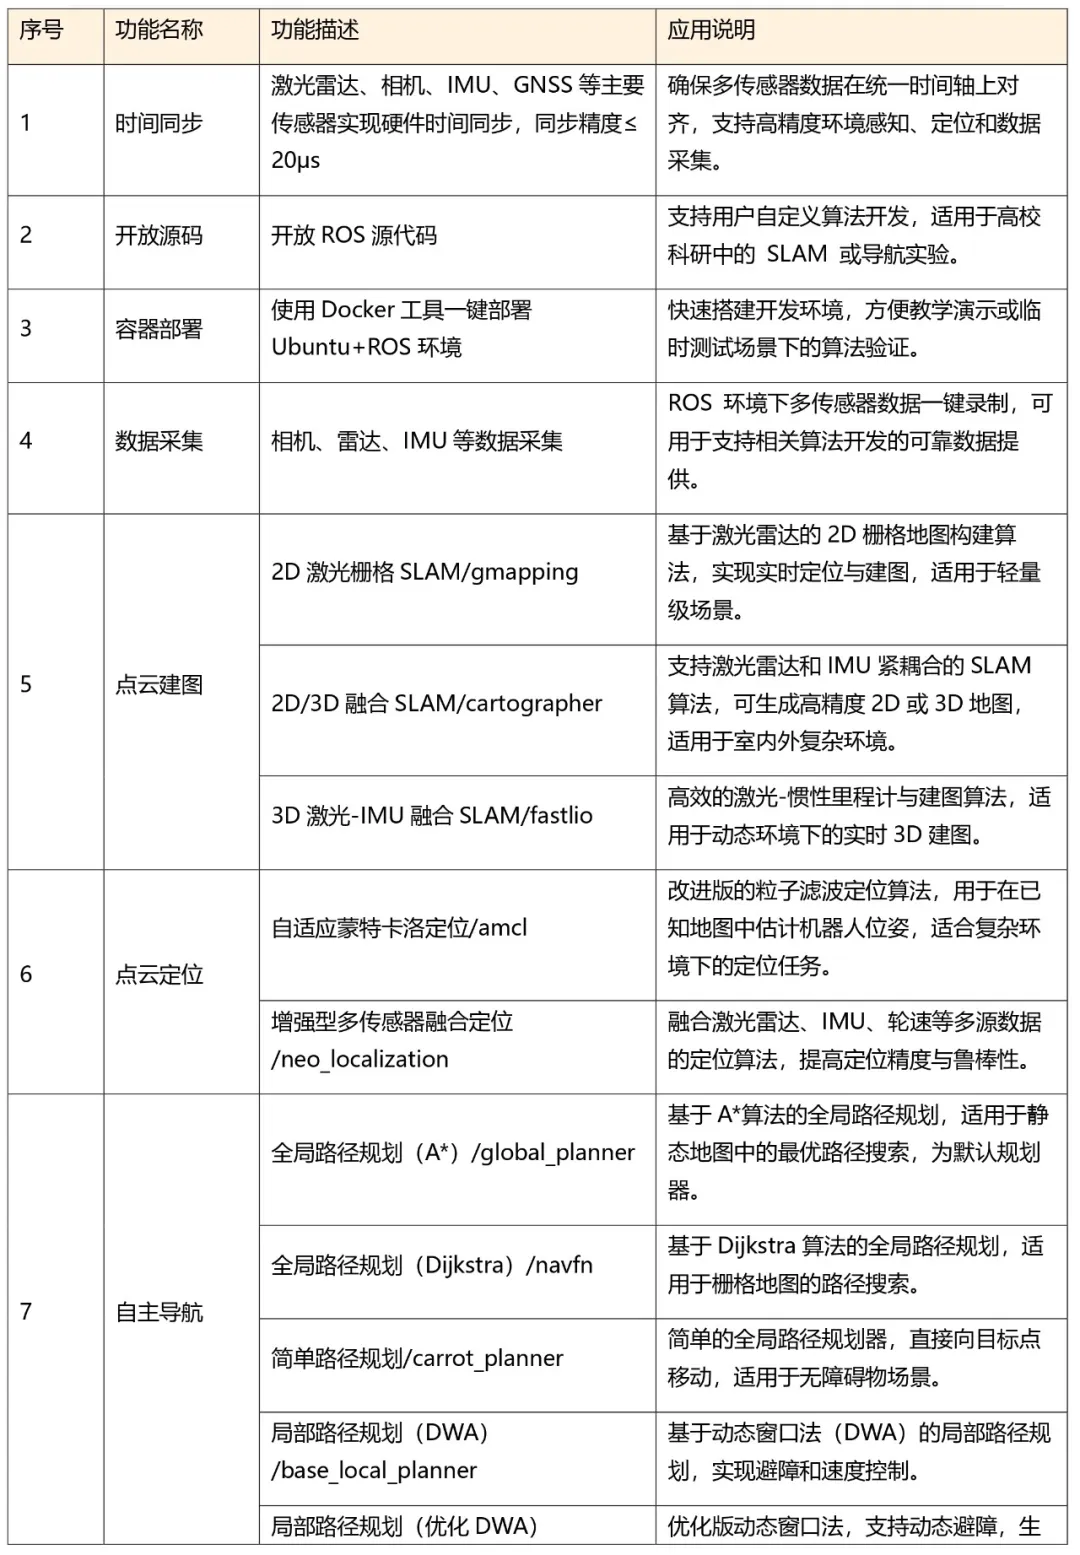
这些参数不稀奇,稀奇的是它们的时间戳被统一了。SandiBot-S3 把激光雷达、相机、IMU、GNSS 做了硬件时间同步,精度 ≤20μs,还对外提供 PTP、NTP、PPS+TOD 授时接口。做过多传感器融合的人都知道,这一步能省多少事。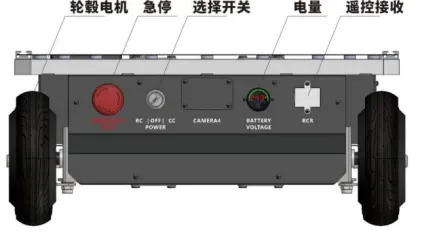
软件链才是科研平台的底牌
硬件堆料谁都会,科研平台能不能真正用起来,要看软件链顺不顺。
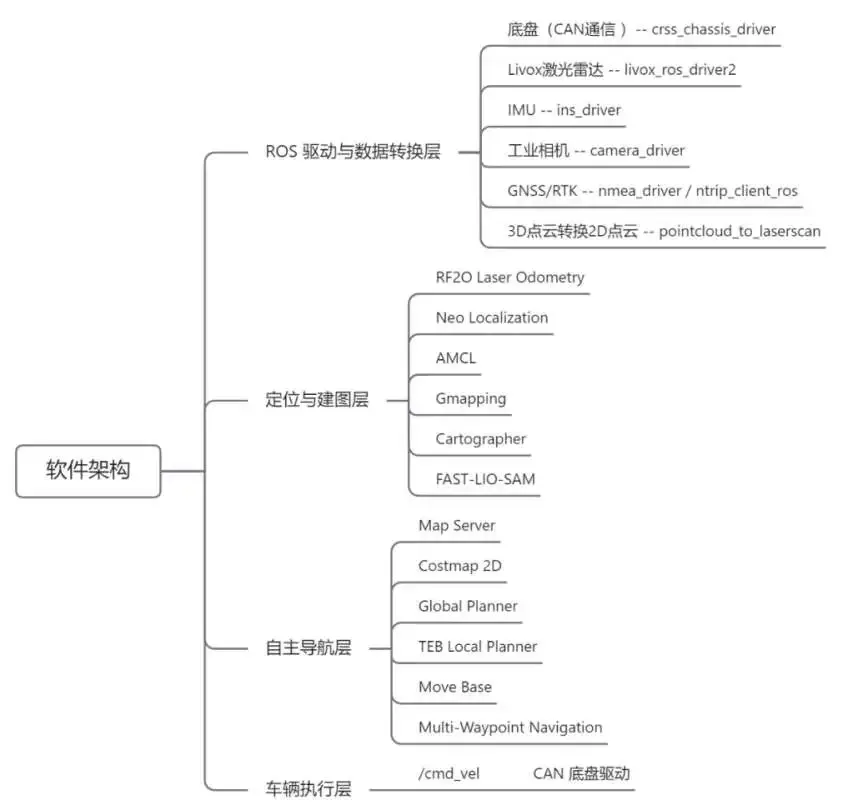
SandiBot-S3 搭载的是三迪斯维自研的 Tinycar_ws ROS 软件系统,基于 Ubuntu 20.04/22.04,支持 Docker 一键部署。底盘驱动、激光雷达、IMU、相机、GNSS 的 ROS 驱动已经接好,并提供标准化的 /cmd_vel 控制接口、TF 坐标树、URDF/Xacro 模型。
更难得的是算法层面的预集成:
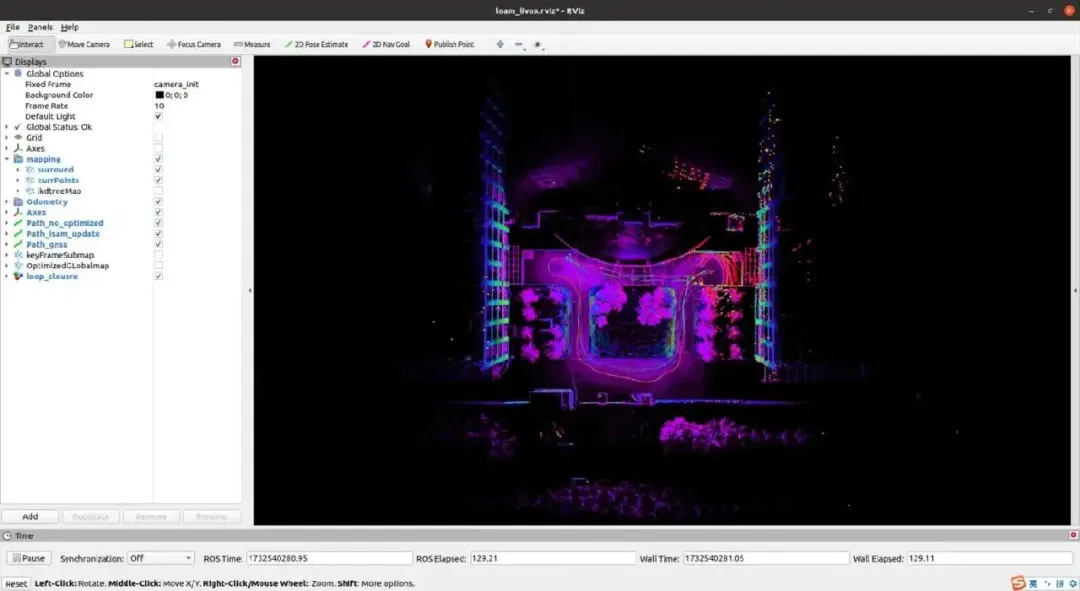
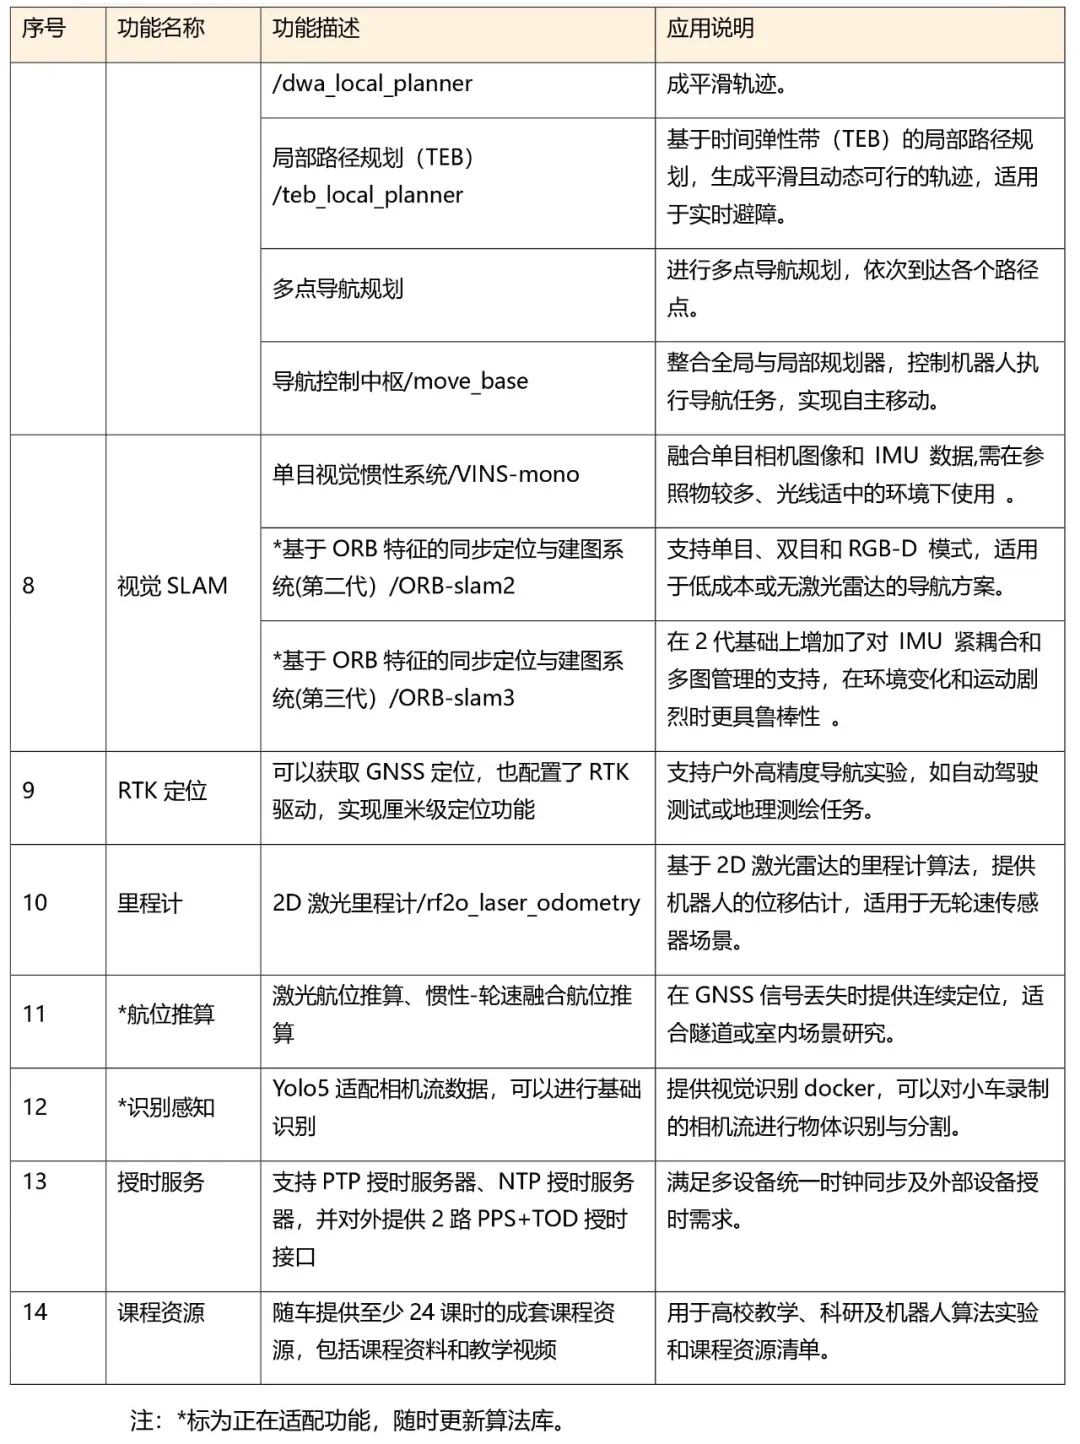
- 建图:Gmapping、Cartographer(2D/3D)、FAST-LIO-SAM;
- 定位:AMCL、Neo Localization、Cartographer 定位;
- 导航:move_base + global_planner / navfn / carrot_planner + DWA / TEB 局部规划,支持多航点巡航;
- 视觉:VINS-mono、ORB-SLAM2 / ORB-SLAM3、Yolo5;
- 里程计:RF2O 激光里程计;
- 授时:PTP/NTP 服务器、PPS+TOD 对外输出。
- 工程目录
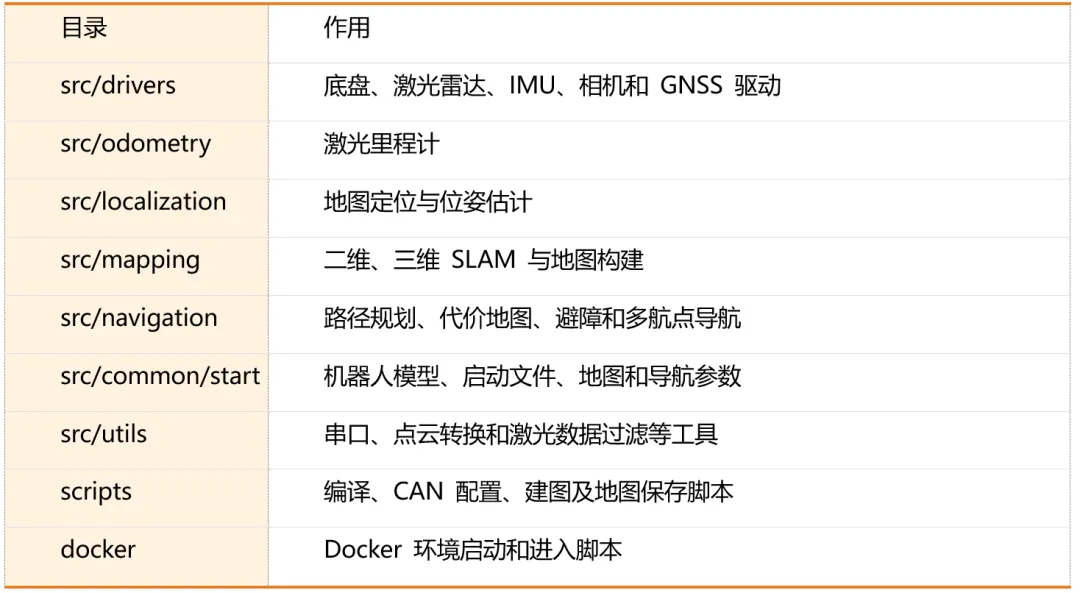
也就是说,到手之后你不是从零写驱动,而是直接调参、改算法、跑实验。研究生做毕设、老师做课程实验、团队做算法验证,最枯燥的部分都被省掉了。
四类团队可以直接对号入座
三迪斯维给 S3 的定位很清晰:高校科研、机器人开发者、智能装备制造商。具体落点大概有这些:
- 高校教学实验室。随车提供至少 24 课时的课程资源,包括 ROS 基础、传感器系统、SLAM 建图、RTK 定位、路径规划与控制,配套教学视频、示例代码和实验数据。
- 算法验证团队。做新的定位、导航、感知算法时,不需要自己搭车,直接以 SandiBot-S3 为基准平台做对比和迭代。
- 自动驾驶/低速无人车预研。配送车、巡检车、清扫车等场景的底盘控制、线控接口和上层决策算法,都可以用 SandiBot-S3 做原型验证。
- 智能装备制造商。需要二次开发底盘做 AGV、服务机器人样机的企业,SandiBot-S3 的开放接口和标准化安装平台能显著缩短样机周期。
如果你现在还在用木板 + 玩具电机 + 零散传感器自己攒小车,SandiBot-S3 这种一体化的方案会是一个明显的升级。
几个容易忽略但很重要的细节
- 接口足够开放。底盘 CAN 控制、传感器 ROS 接口、建图/定位/导航脚本全部开源,支持二次开发。
- 远程调试友好。出厂预装 SSH 和 NoMachine,PC 连上车内 WiFi 就能远程登录工控机。
- 多车协作不打架。每辆车的路由器 WiFi 命名带编号,默认 IP 也是出厂配好的,实验室一次上几台也不容易冲突。
- Docker 容器化。算法环境可以一键迁移,换机器、复现实验都更容易。
从攒零件到开箱即用
科研和工程最大的成本,很多时候不是设备本身,而是把人卡在环境搭建和硬件调试上的时间。SandiBot-S3 的价值在于:它把一台科研小车从「攒零件」变成了「拆箱即用」,让你把精力放回算法本身。
产品特点
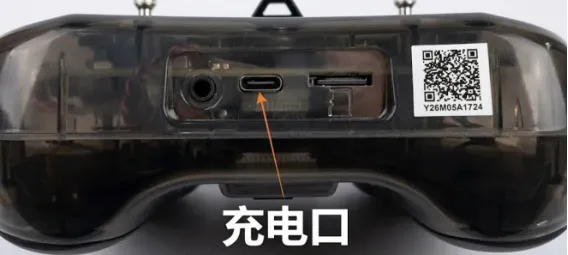
配套课程
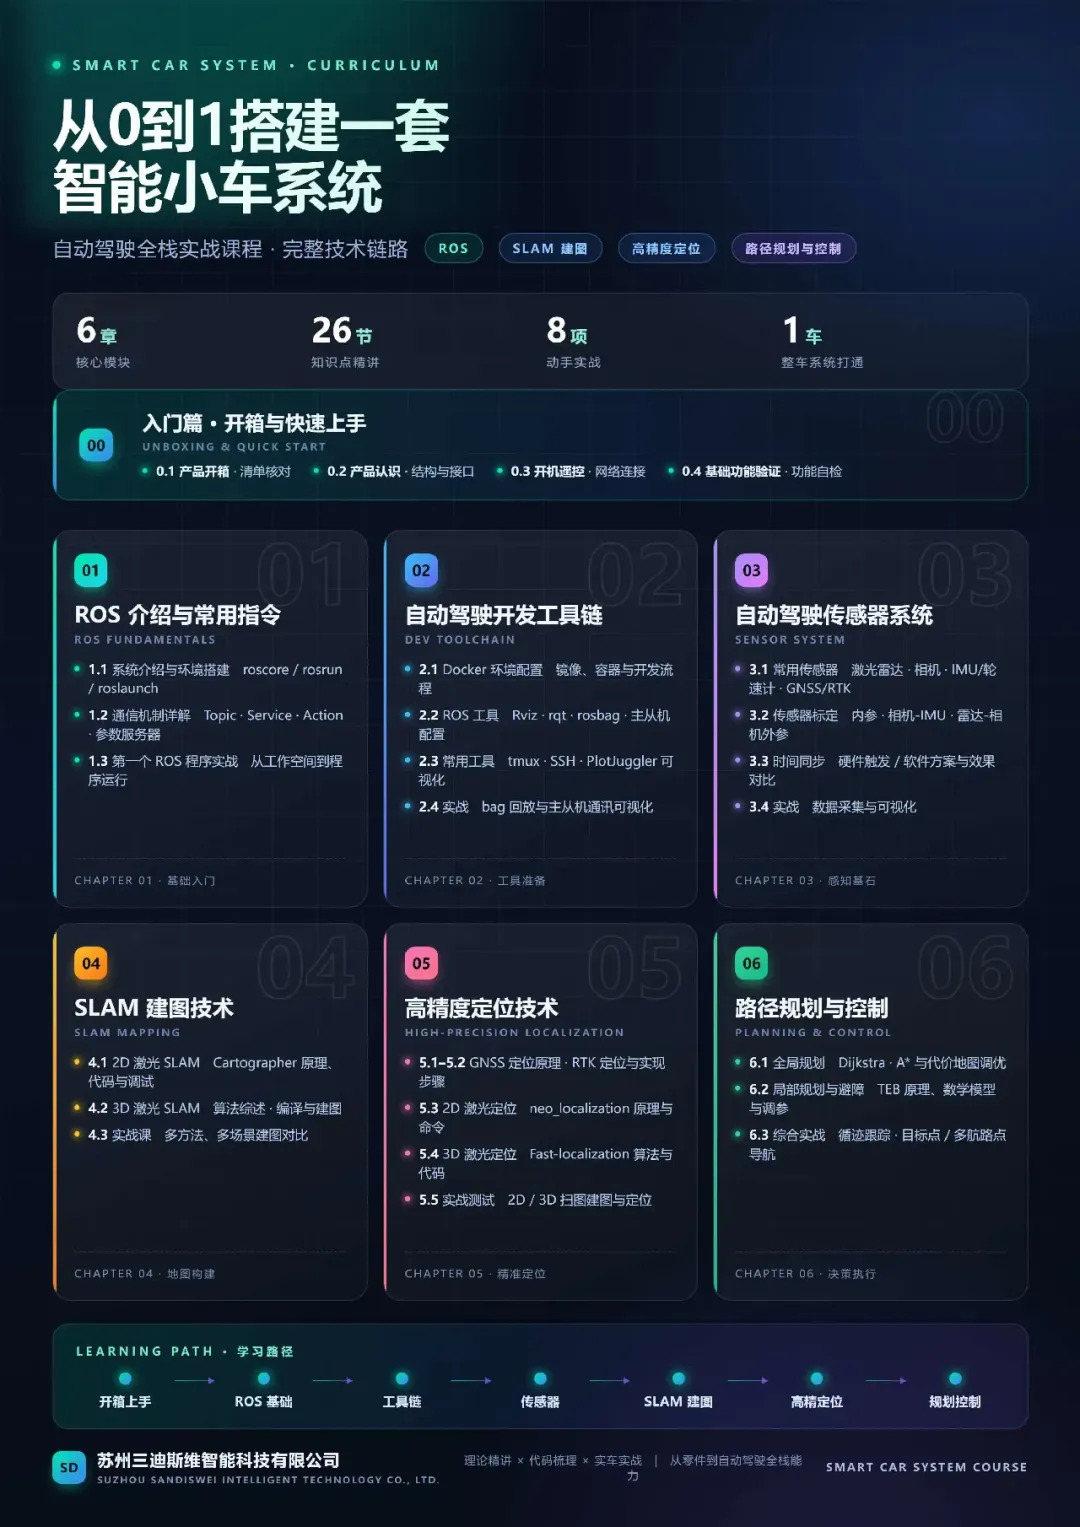
如何联系
来源:3D视觉工坊