新系统识别并纠正机器人内存存的不可靠物体描述,提高机器人与环境互动的能力
报告和程序麻省理工学院
图片:
麻省理工学院的研究人员开发了一个系统,可以识别和纠正机器人的记忆中存储的错误标签对象的描述.该方法可以使家庭或工业机器人更好地执行复杂的多步骤任务.
查看更多评价: 卢卡·卡尔隆,哈利·张和尼古拉斯·戈洛
在紧急情况下,人类可能有一天会要求机器人助理带来一个位于走廊下的墙上安装的灭火器.但如果机器人在存储的内存中错误地标记了灭火器为灭火器,它可能不知道在哪里找到拯救生命的设备.
这位机器人助理可以从麻省理工学院研究人员创建的新内存系统中受益.该系统识别了机器人内存中的可能错误的输入,并纠正了错误标记的对象的描述.
未来,这种方法可以使家庭或工业机器人能够更好地执行复杂的多步骤任务,例如清理餐厅桌子或与人类合作者一起组装机器.
称为UQ-DAAAM (代表描述任何东西,任何地方,任何时刻的不确定性定量),该系统比较了同一物体的多种描述,从不同的角度来看,以量化机器人对所看到的不确定性.
然后它选择了额外的视图,以减少不确定性,并将这些标题结合到对象的更准确的描述中,
研究人员还采用了一种特殊的技术来简化这个过程,
与基线方法相比,UQ-DAAAM提高了机器人的信心,并提高了对对象,它们的位置和当它看到它们的问题的答案的准确性.
与ChatGPT相反,当我们想到物理AI时,不够简单地放出声明警告说,有时机器人可能是错误的.让机器人知道它不知道的东西是必不可少的,让这项技术能够安全部署并对社会产生积极影响. 纸 提出UQ-DAAAM.
他加入了 纸 这项研究将在神经信息处理系统会议上介绍.
修改记忆
这种新方法建立在研究人员以前的工作基础上, DAAAM机器人使用视觉语言模型 (VLM) 来丰富地描述机器人使用机器人内置摄像头拍摄的场景中的物体.这些描述被存储为基于3D地图的描述机器人环境的详细标题,后者可以使用它们来回答问题.
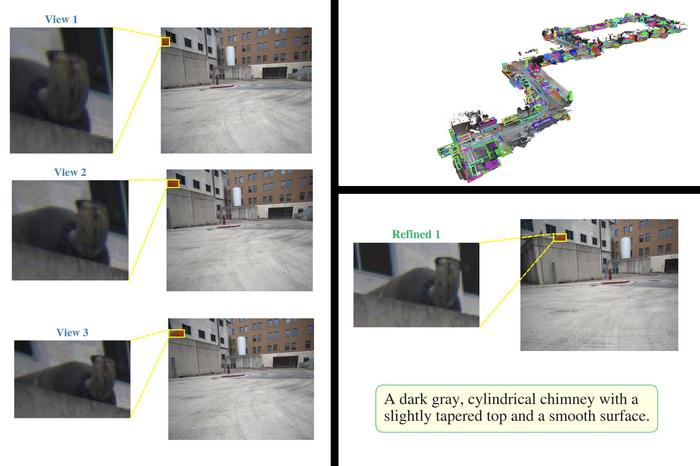
但机器人有时只看到部分或远处的物体,或者它的摄像头可能会拍摄模糊或不清楚的图像.在这些情况下,DAAAM可能会错误地描述这些物体,例如误认为灰色的烟是在屋顶上.
如果没有办法纠正自己,机器人在环境中继续前进时,这种错误记忆会持续存在,这可能会影响下游应用,张说.
UQ-DAAAM将不确定性定量化集成到DAAAM框架中.它允许机器人测量对对象描述的准确性,并在它穿越环境时纠正错误的标题.
在移动时,机器人不断收集和存储其周围世界的图像.其中许多图像都显示出从不同的角度捕获的相同物体.UQ-DAAAM使用这些额外的视角来识别和纠正不可靠的描述.
首先,它计算了VLM的信任水平,以描述一个潜在的错误标签的对象所生成的单词.然后,它通过将这个描述与不同视角描述相同对象的图像标签来测量一致性.
我们将两种不确定性来源融入一个单一的数字,
如果这个数字超过一个特定的门,那么不确定性太高了,UQ-DAAAM将通过使用对象的额外图像来完善标题.
它使用一个简单的规则来确定哪些额外的观点会减少机器人对物体的不确定性.例如,它可能会选择几后拍摄的图像,清楚地显示烟中发出的烟雾.
研究人员通过数学证明,这种论可以识别选择最好的框架,而不需要重新运行VLM,
尼科和哈利不得不克服的关键挑战是如何将VLM与不确定性定量化结合在一起,
怀着信心记住
一旦它确定了其对象的其他标题,将减少对象的不确定性,该系统使用LLM将它们合并到单个对象描述中.为了提高准确性,LLM将更多的重量放在新标题和更少的模糊性上.
这一步可以解决机器人环境中约92%的对象的模糊性,同时只需要每个对象的两个额外标题.与技术状态相比,对象描述的准确性增加了5%.
UQ-DAAAM还比基准方法更准确地回答有关它观察到的物体,它在哪里看到它们,以及最后何时遇到它们的问题.
通过在整个机器人生成的地图中执行这种不确定性量化程序,
接下来,研究人员希望使用UQ-DAAAM引导不同类型的机器人, 比如移动机器人操纵器,
此外,他们正在研究使用UQ-DAAAM来识别机器人可以重新访问高不确定性区域,以提高其对环境的理解.他们还在探索预测机器人环境未来状态的系统中不确定性量化.
这项研究部分由美国陆军研究实验室和美国海军研究办公室支持.卡尔隆目前作为亚马逊学者休假;本文描述了在麻省理工学院的工作,并不是与亚马逊相关的.
###
作者: 美国麻省理工学院新闻
文章标题
自信地记住:具有概率性保证的空间时间记忆的不确定性定量化
免责声明: AAAS和EurekAlert!不负责捐款机构向EurekAlert!发布的新闻稿的准确性或通过EurekAlert系统使用任何信息.
来源:EurekAlert