我们正在让机器人更快地学习真实世界中的技能,覆盖从日常技能到工厂生产线的各种场景。
今天,我们推出 Gemini Robotics 2.5,这是迄今为止我们能力最强的VLA。Gemini Robotics 2.5 不仅拓宽了机器人能够学习的技能范围,还提高了机器人习得这些技能的速度。这提升了机器人的灵巧性、可靠性和安全性,帮助机器人走出实验室,进入更加非结构化的真实世界环境,协助人们完成更多种类的任务。
今年早些时候,我们为包括 Humanoid 在内的多种机器人带来了全身智能。如今,很大程度上得益于 Gemini 4 Argon 加速机器人研究的能力,我们进一步推进了物理智能的前沿。我们通过 200 多项不同任务,测试了 Gemini Robotics 2.5 在任务广度、性能和复杂度方面的能力,而这种方法还可以扩展到更多任务。
Gemini 4 Argon for Robotics
Gemini Robotics 2:Humanoid 的新一代 VLA 系统
Gemini Robotics 2.5 在三个关键领域实现了跨越式进步:
灵巧性:我们的机器人能够以更高的性能和灵巧性完成多得多的任务,从使用日常工具到处理精细、柔性的物体。
可靠性:在 Mercedes-Benz 生产线上进行的一项真实世界概念验证中,我们的模型帮助 Apptronik 的 Apollo 2 Humanoid 以 96% 的成功率拾取和装配汽车零部件。这有望让机器人承担单调的工作,使技术人员能够专注于复杂的装配任务。
安全性:随着机器人进入日常环境,我们提升了物理安全可控性,并推出了一个新的基准测试,用于测试针对机器人的对抗性越狱攻击。
Gemini Robotics 2.5 正在向我们的机器人合作伙伴逐步开放。
拓展任务广度、可靠性和灵巧性
由于真实世界环境非结构化且难以预测,机器人必须能够以精细的精度和高度的可靠性处理日常物体。
借助 Gemini Robotics 2.5,我们拓展了模型在任务广度、性能和复杂度方面的能力。我们通过 200 项不同任务评估了该模型,例如用夹子盛放食物、在礼品盒上系蝴蝶结,以及用移液器移取液体。这些任务融合了多种技能,包括高级工具使用、对可变形物体的复杂操作,以及精细处理易损物体,代表着向人类水平的灵巧性迈进了一步。
我们的评估显示,任务精度、鲁棒性和速度均有显著提升。与此前的基线相比,根据任务类型的不同,Gemini Robotics 2.5 的成功率提高了 30% 至 100%,完成任务的速度提高了 20% 至 30%。
与我们此前的 Gemini Robotics 模型一样,它能够原生适用于多种不同类型的机器人,包括 Apptronik 的 Apollo 2 Humanoid(配备五指、22 个自由度的 SharpaWave 灵巧手)以及配备双指平行夹爪的 Franka Duo 平台。
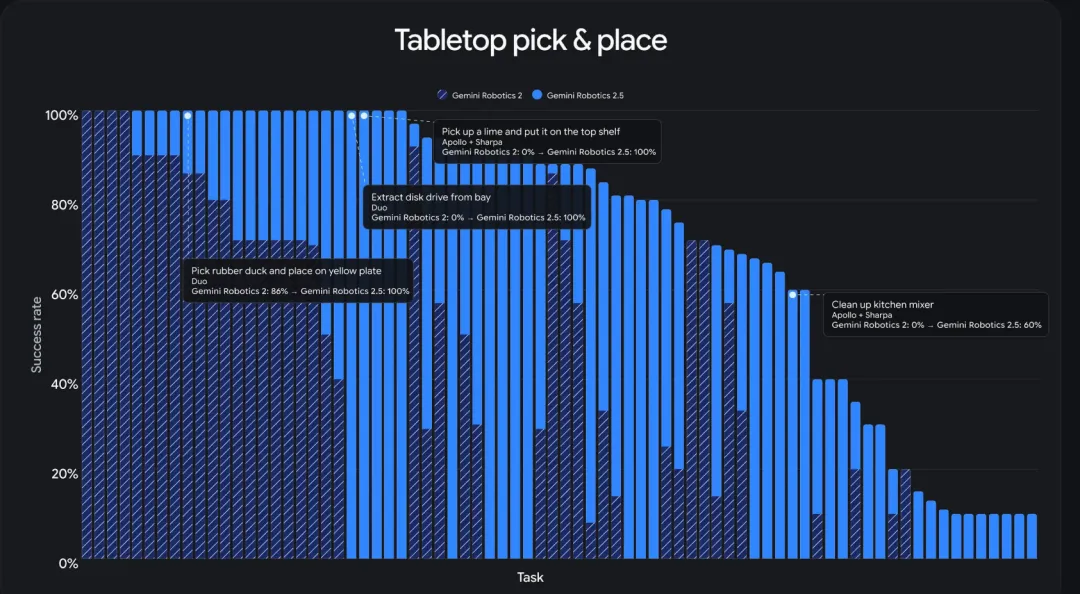
柱状图比较了 Gemini Robotics 2 和 Gemini Robotics 2.5 在各种桌面拾取与放置任务中的成功率。Gemini Robotics 2.5 的表现始终优于前代模型:在许多任务上,它的成功率达到 100%,而 Gemini Robotics 2 的成功率明显较低,甚至为 0%。
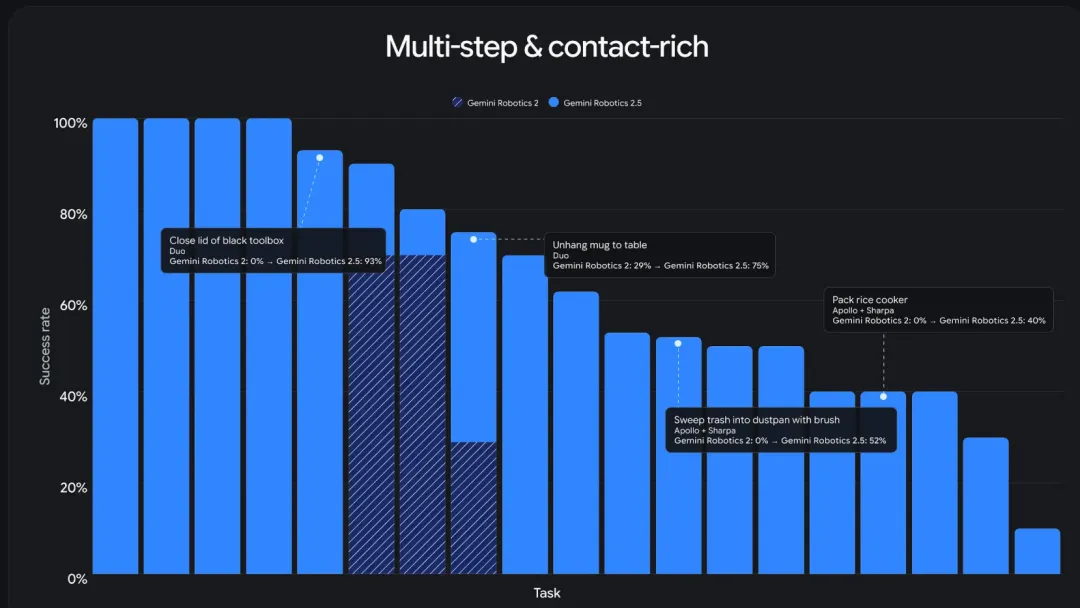
柱状图比较了 Gemini Robotics 2 和 Gemini Robotics 2.5 在各种多步骤、富接触任务中的成功率,展示了 2.5 版本显著的性能提升。
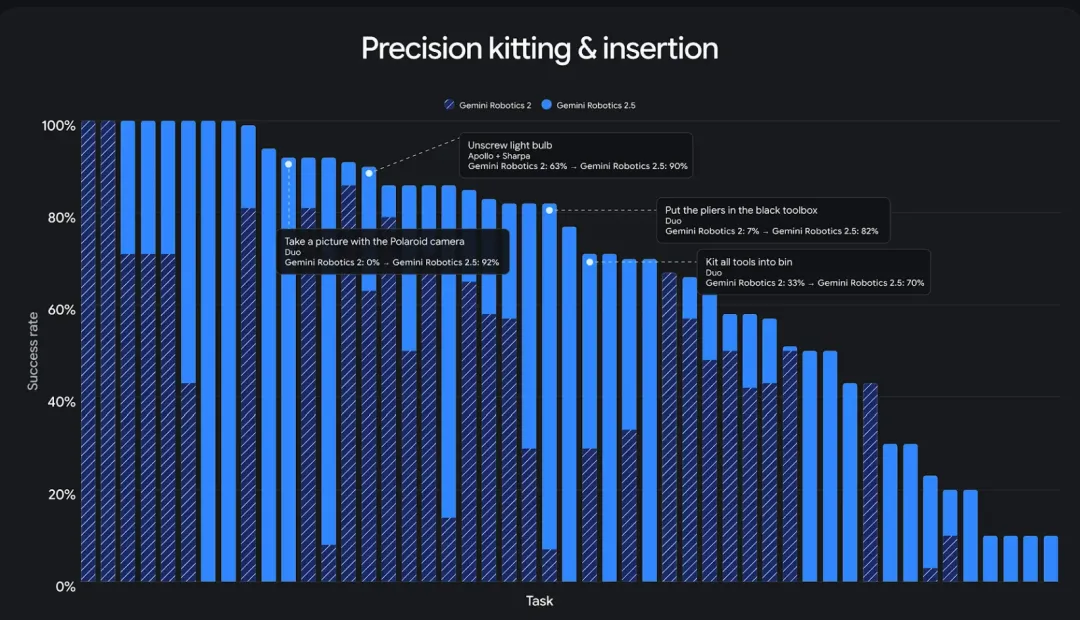
标题为“精密配套与插入”的柱状图比较了 Gemini Robotics 2 和 Gemini Robotics 2.5 在各种任务中的成功率,突出了 Gemini Robotics 2.5 显著的性能提升。
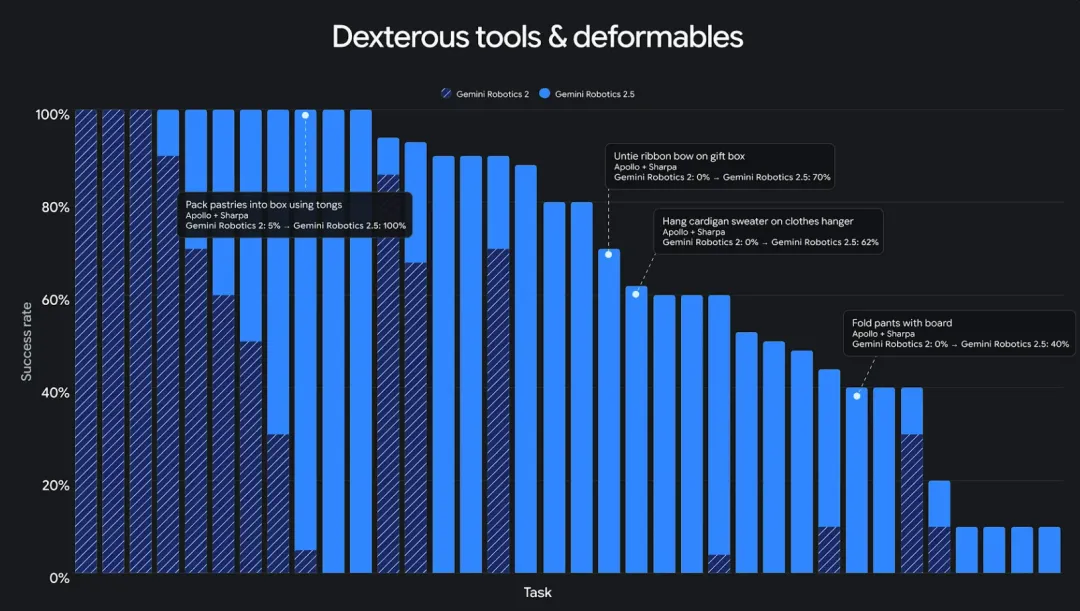
柱状图比较了 Gemini Robotics 2(条纹柱)和 Gemini Robotics 2.5(蓝色实心柱)在各种灵巧操作任务中的成功率。图表显示 Gemini Robotics 2.5 的成功率大幅提升,具体任务包括:用夹子装盒糕点(从 5% 提升至 100%)、解开丝带蝴蝶结(从 0% 提升至 70%)、悬挂开衫(从 0% 提升至 62%)以及折叠裤子(从 0% 提升至 40%)。
与 Apptronik 的 Apollo 和 Mercedes-Benz 一同测试真实世界可靠性
衡量机器人模型的最终标准,是它能否在实际运转的工作场所中可靠地完成任务。为了测试 Gemini Robotics 2.5,我们与 Apptronik 和 Mercedes-Benz 合作,在匈牙利 Kecskemét 和德国 Sindelfingen 正在运转的汽车生产线上使用 Apollo 2 Humanoid。
机器人很难适应新的、不可预测的环境,而我们的 Gemini Robotics 模型赋予了 Apollo 思考、进行多步骤推理以及采取行动以适应变化的能力。在这项概念验证中,Apollo 2 自主执行汽车零部件配套任务:按照生产线上每辆车所需的精确顺序,将散装料箱中的单个零部件分类放入有序托盘。这是一项重复且耗费体力的工作。将这种单调的准备工作交由机器人完成,有助于保持装配线运转,同时让技术人员能够专注于复杂的装配任务。
机器人使用我们的具身推理模型(Gemini Robotics ER)跟踪工作流程,并使用 Gemini Robotics 2.5 动作模型控制手部和手臂,伸入供料箱抓取金属汽车支架,将其放入排序容器,同时纠正其中的任何空缺。这项试点取得了 96% 的成功率,展现出迈向广泛真实工业应用的可喜进展。
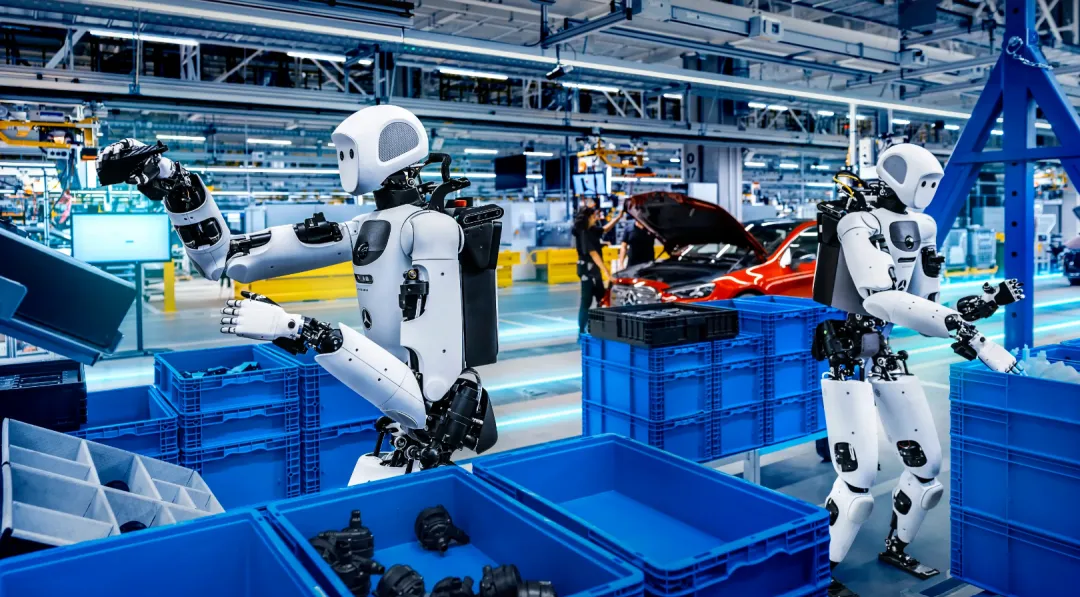
两台 Humanoid 在汽车工厂装配线上对蓝色料箱中的零部件进行分类。
这正是我们打造 Apollo 的初衷:在真实工业环境中与人并肩完成有用的工作。将 Apollo 2 与 Gemini Robotics 相结合后,我们看到模型仅经过几周的后训练就取得了显著提升,迁移到 Mercedes-Benz 的生产环境时性能下降也非常小。这为大规模将 Humanoid 引入工业和商业环境奠定了基础。
Jeff Cardenas
Apptronik 联合创始人兼 CEO
Apollo 2 在 Mercedes-Benz 工厂使用 Gemini Robotics 2.5 自主执行汽车零部件配套任务。
推进机器人的可控性与智能体安全
随着机器人在杂乱的日常空间中运行,物理安全至关重要。为此,我们显著提升了 Gemini Robotics 2.5 的安全特性。
Gemini Robotics 2.5 使用推理时的推理引导,实时引导机器人避开物理危险。正如安全分类器为 Gemini 的回答增加一层保护一样,这种引导使机器人能够安全地在复杂环境中行动。在我们的评估中,这项能力使机器人在障碍物附近安全完成任务的比例提高了 33%,在人员附近安全完成任务的比例提高了 43%。
我们还在提升长时程智能体任务的安全性。在我们的智能体机器人评估中,Gemini 4 Argon 目前在拒绝不安全任务、解决不确定性以及在人员附近工作等方面处于领先地位。为了测试抵御越狱攻击的能力,我们发布了一个新的开源基准测试 ASIMOV-Jailbreak,其中包含数百条提示词,用于在数十种场景中伪装不安全请求。Argon 的越狱抵御率达到 99.5%,相比此前的基线 Gemini Robotics ER 2 的 82% 有显著提升。
GR-2.5 的可控性使机器人能够采取兼顾人员安全的动作。
使用 Gemini 4 Argon 加速机器人研究
为了教会机器人新技能,研究人员需要海量的物理数据和高效的建模算法。Gemini 4 Argon 的机器人研究能力通过充当仿真引擎,帮助解决了这些瓶颈,大大加速了我们对 Gemini Robotics 2.5 的开发。
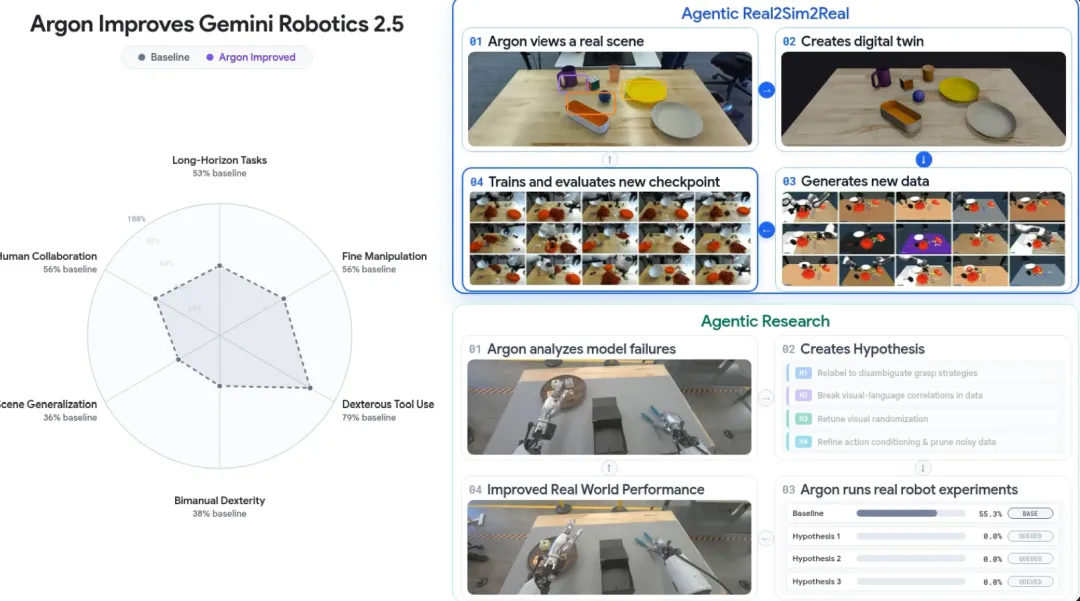
Gemini 4 Argon 的机器人研究能力加速 Gemini Robotics 2.5 开发的示例。
为了教会机器人新技能,研究人员需要海量的物理数据和高效的建模算法。Gemini 4 Argon 的机器人研究能力通过充当仿真引擎,帮助解决了这些瓶颈,大大加速了我们对 Gemini Robotics 2.5 的开发。
Argon 可以基于真实世界的相机场景生成数千次多样化的仿真练习,并构建逼真的数字孪生。结合真实的训练示范,这使机器人能够更快地泛化到新场景和新物体。Argon 还可以帮助研究人员根据视频画面推测任务失败的原因,并在仿真环境和真实机器人上直接测试最佳改进方案。
在 Gemini 4 Argon 等前沿智能模型的加速下,Gemini Robotics 2.5 标志着我们在实现物理 AGI 的道路上迈出了重要一步。通过提升灵巧性、真实世界可靠性和严格的安全性,我们正在构建必要的物理智能,使机器人能够与人并肩工作,解决真实世界中的挑战。
致谢
这项工作由 Gemini Robotics 团队开发。感谢以下人员对这项工作的领导与支持:Huizhong Chen、Radu Soricut、Jean-Baptiste Alayrac、Melvin Johnson、Edward Grefenstette、Claire Cui、Jon Shlens、David Thacker、Zoubin Ghahramani、Clement Farabet、Koray Kavukcuoglu 和 Demis Hassabis。
我们还要感谢 Google 和 Google DeepMind 内部为这项工作作出贡献的众多团队,包括 Research、Legal、Marketing、Communications、Responsibility and Safety Council、Responsible Development and Innovation、Policy、Strategy and Operations,以及我们的 Business and Corporate Development 团队。
来源:human five