科技股份公司于2026年10月30日,官方在YouTube上发布了宇树科技制造的人类机器人"H2 Plus"国内第一机号到达的视频.
公司代表董事重光贵明先生讲,技术部技术第三队领袖李先生负责实验和模拟使用示范的解释.
现在,我们已经开始了.
重光先生提到作为引入的决定者,是手.Sharpa公司制造的五指手"Sharpa Wave"可安装在H2 Plus上,自由度为22DoF,可以显示指头可以移动的方向数量.尺寸接近人手,重约1.3kg,还配备触觉传感器.
20度自由度的手已经存在;但只能放在大,重,固定式的手臂上.因此,人类的传统手,即使可以抓住物体的动作,也无法达到细微的工作.
这是一只带着相机的手.
在H2 Plus上安装的Sharpa Wave手腕上安装了面向手掌的摄像头.
让我们来看看.
在全身运动的示范中,使用了换手的H2 Plus.
对于全身运动,使用全身控制模型"英伟达 GEAR-SONIC ((以下,SONIC) ".SONIC传统上用于宇树科技"G1".对H2 Plus的应对,TechShare正在进行.
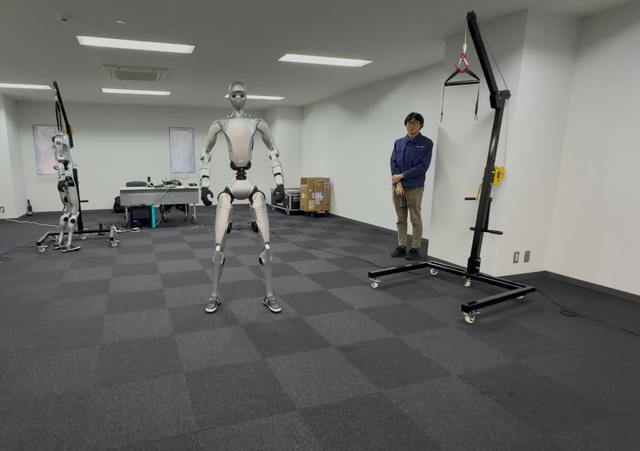
动作生成的示范
在动作生成示范中,我们用语音指令进行模拟,令人印象深刻. "向前走", "跳", "跳舞",
他们的手是远程控制的
手单独进行了示威;手套式装置读取操作员手的运动,手实时跟踪.当作者经历时,几乎没有感觉到延迟.
我们可以通过模拟来增加数据.
TechShare使用英伟达的模拟环境"Isaac Sim",以实机相同的控制方式运行模拟上的H2 Plus.作为并行学习环境,Isaac Lab也提供.机器人模型由宇树科技提供,开发环境由英伟达提供.
模拟中学到的运动,在原状下会与实验室相差.在没有额外数据运行的零射中,平衡的处理方式会出现差异,往往不行.在现实机上添加数据的工作,将来也会需要.
数据收集的方法正在分为三个层次:人视频,模拟,现实实体的远程操作.人视频大量,但与机器人有很大的差异.现实实体的数据质量高,但成本和时间耗费.模拟位于中间,有助于增加接近现实的数据.
李先生说,客户现场的元素也计划在模拟上复制. 仅仅简单的工作就不接近所要求的"替人工作的机器人".
现在,我们要做什么?
到目前为止,我们所看到的宇树科技H2 Plus被定位为英伟达 Isaac GR00T Reference 人形机器人采用的,用于物理AI研究和开发的人类化平台.英伟达 Isaac GR00T开发基础的合作,可以通过统一的工作流进行数据收集,学习和模拟到实际部署.
在演示结束后,重光先生表示,他将再次回顾这次H2 Plus上装的手的故事.
也就是说,人类手的工作已经进入实验验证阶段的认识.迄今为止,体和腿部研究的开发者也可能进入包括手工操作在内的全身实验的阶段,重光说.
英伟达以Isaac GR00T为中心,通过公开基础模型,模拟环境,学习工作流程,推动开放生态系统战略,扩大开发者社区.SDK也积极公布宇树科技,强化学习环境,模拟学习框架等,同时自主开发硬件,在软件开发基础的公开方面可以说是有着强烈的开放倾向的公司.
官方的YouTube视频
编辑后
在这次采访中,令人印象深刻的不仅是22度自由的手本身,而且还将其动作与学习联系起来. 遥控器可以捕捉人手的动作,用相机记录工作情况,进行模拟和实践. H2 Plus的引入将扩大人类机器人的"动作"以及"用手做什么"的机会.
接下来,我们要关注从实验到实践的过程.