

通用机器人 (UR) 和移动工业机器人 (MiR) 背后的泰瑞达机器人公司 (Teradyne Robotics) 将在 6 月 22 日至 25 日于芝加哥举行的 Automate 2026 展位上展示物理人工智能如何改变工业自动化第1250章泰瑞达机器人集团总裁 Jean-Pierre Hathout 表示:“在 Automate 上,我们的机器人解决方案充分展示了物理人工智能。” “我们展示的演示是真实且可部署的。制造商可以购买我们展示的物理人工智能应用程序,包括我们今天通过我们的全球系统集成商和合作伙伴生态系统交付的首款物理人工智能产品 MiR1200 托盘搬运车,以自动执行传统上对机器人来说困难或不切实际的任务,包括动态和非结构化环境中的任务。”
PolyScope X 引入了用于多个工作单元控制的 PLC 式逻辑
物理人工智能进步的基础层是 PolyScope X,UR 的下一代软件平台:PolyScope X 仍然依赖于数十年来定义 UR 的强大运动控制基础,同时在最先进的技术堆栈上实现操作员体验的现代化。这包括现代网络技术、容器化应用程序和原生 ROS 2 支持,使开发人员和工程师能够以最舒适的方式对自动化应用程序进行编程。
PolyScope X 还引入了逻辑程序,即与主机器人程序并行执行的连续运行的多线程程序。这种原生的 PLC 风格的后台逻辑使程序员能够协调和控制多个工作单元组件、交换数据,并在许多部署中减少或替换外部 PLC,独立于安全防护停止、程序暂停和机器人电源状态运行。
Teradyne Robotics 的 Automate 展位将举办演示ion 舞台每小时展示 PolyScope X 如何作为面向未来、网络安全和人工智能就绪机器人的技术堆栈。 Hathout 表示:“当今的自动化需要的不仅仅是一个机器人,它需要一个能够适应、集成并随着现代制造的需求而发展的平台。”
数据中心和人工智能培训的新时代
Teradyne Robotics 的展位突出了该公司对未来基础设施的战略重点,专门满足电子制造商和人工智能数据中心的需求:
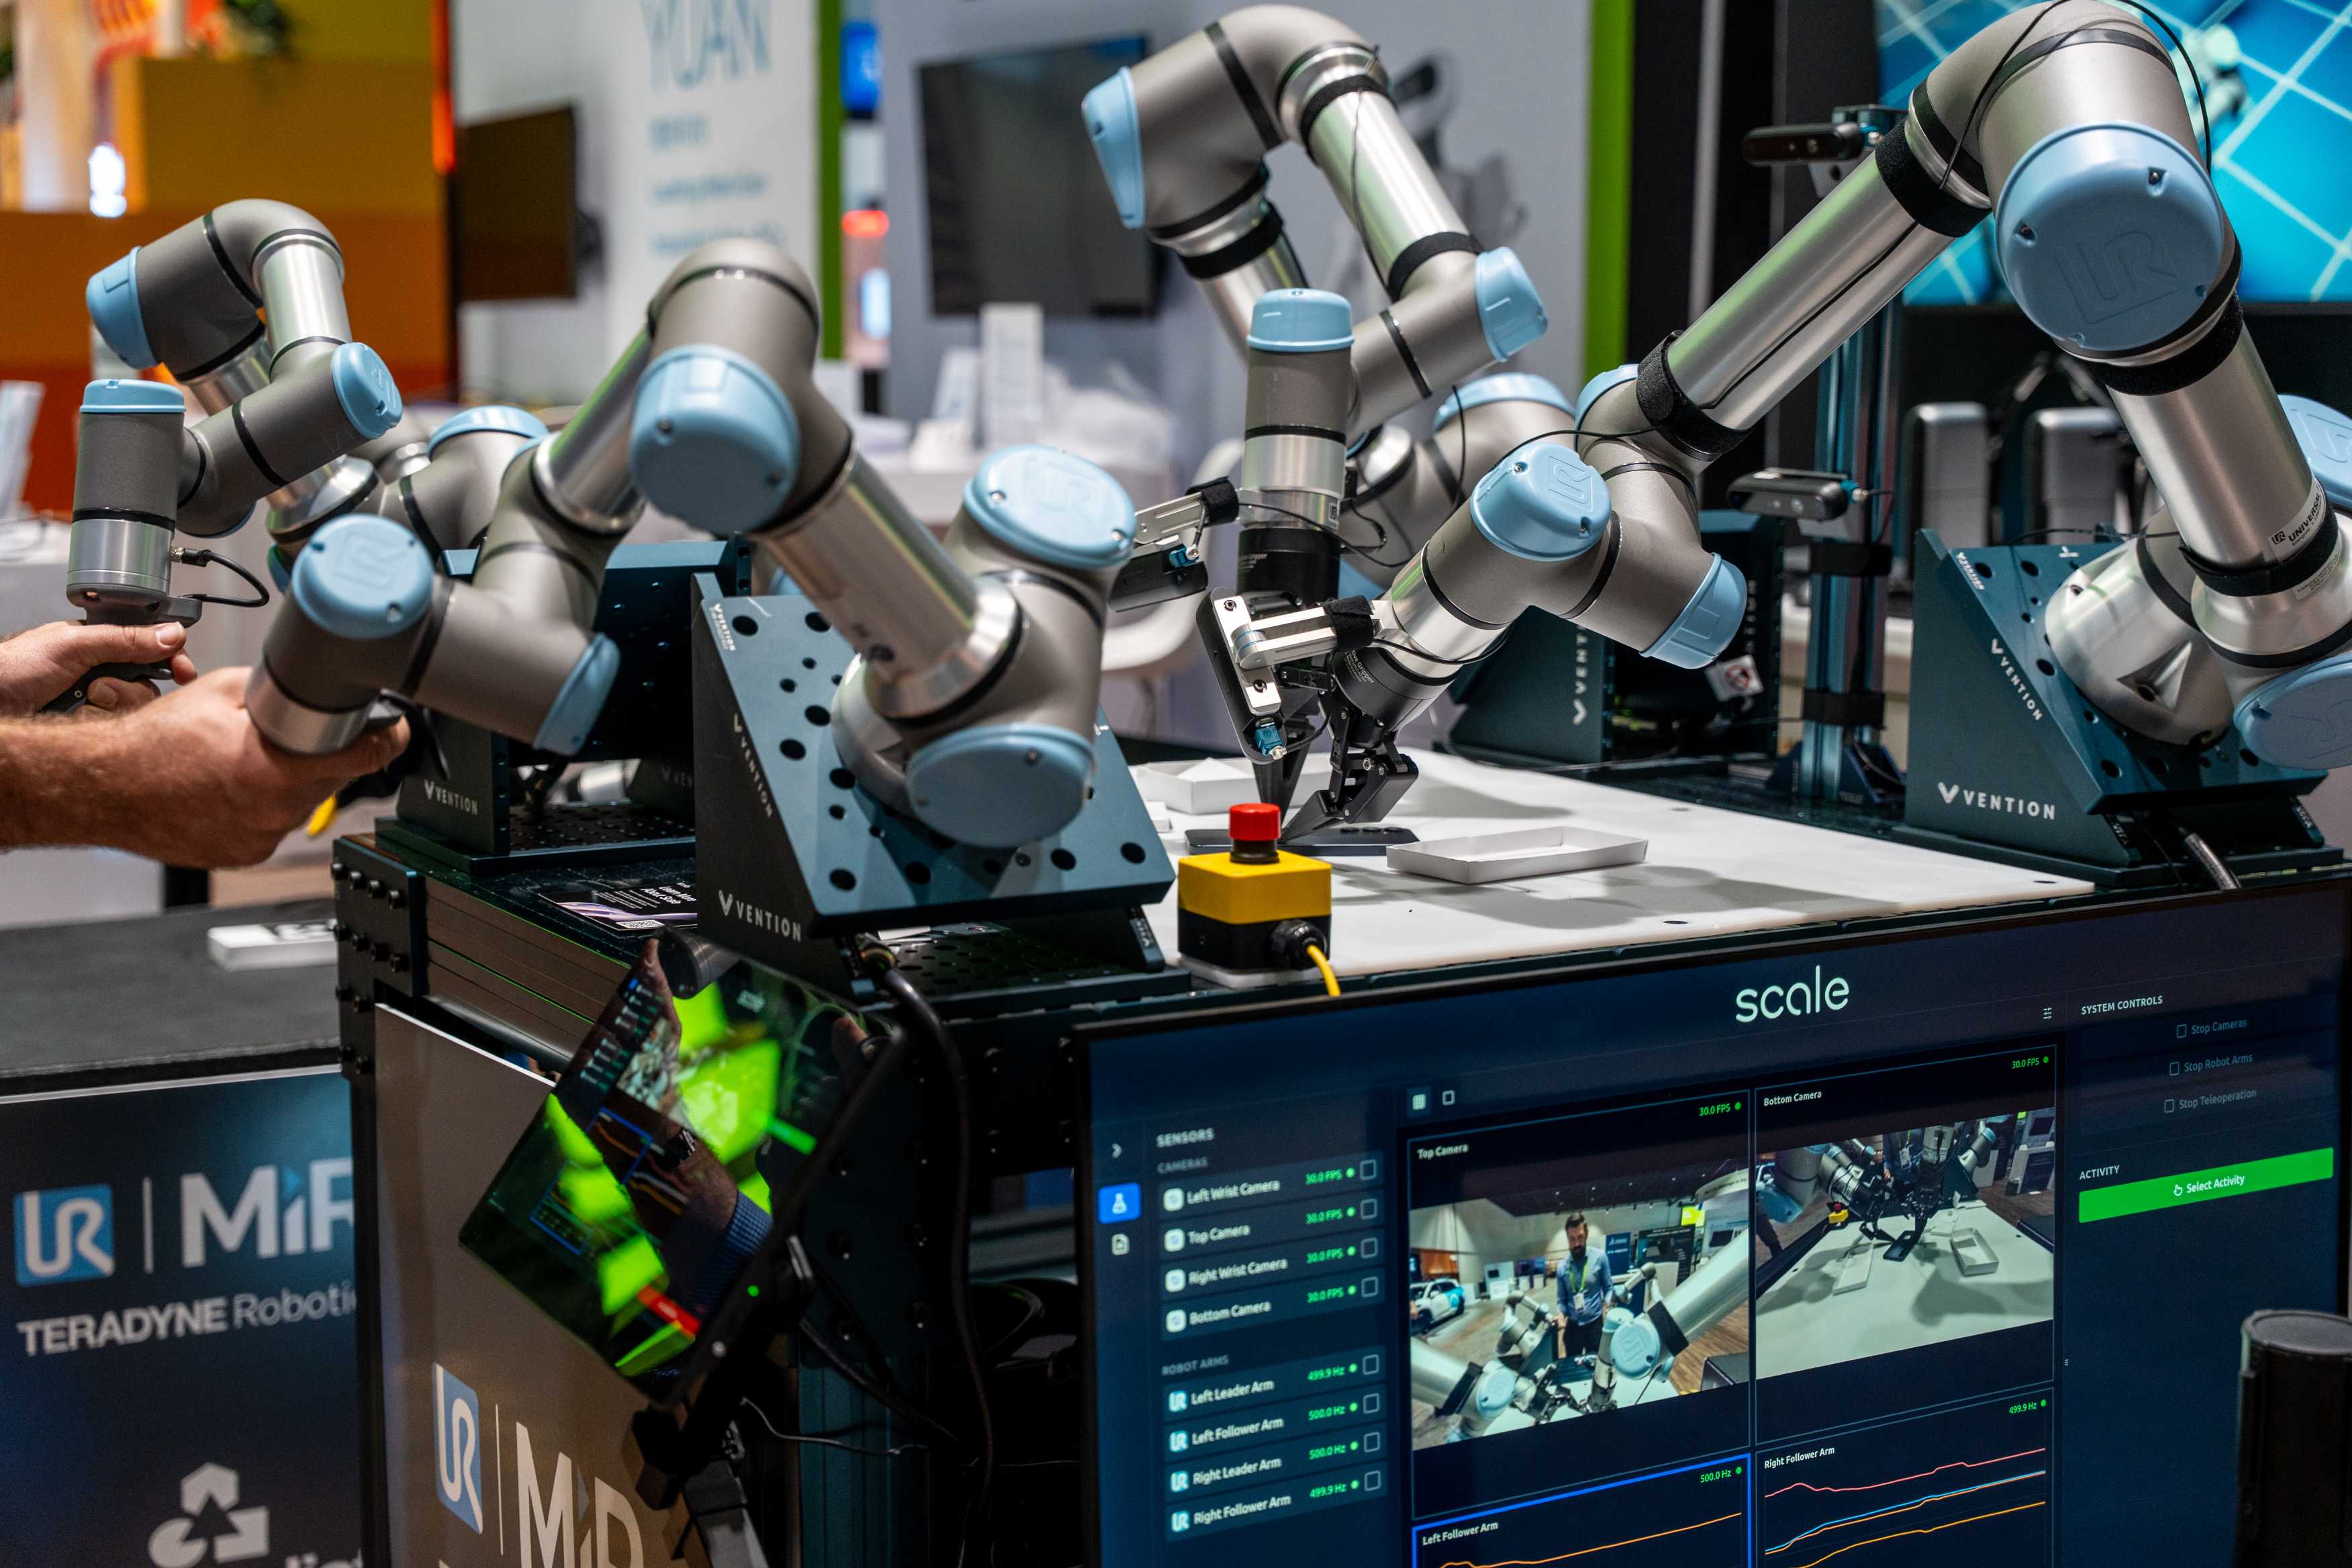
- UR AI培训师: UR 的模仿学习平台采用 Scale AI 开发,允许用户实际引导 UR 机器人完成智能手机包装等任务,捕获高保真、力感知数据,以训练复杂的视觉-语言-动作 (VLA) 模型,以便直接在工厂部署。 AI Trainer还支持与云端集成服务,并举例说明用户如何从 Trainer 获取数据来训练 NVIDIA GR00T 开放式 VLA 模型,或使用 NVIDIA Isaac Sim 开放式模拟框架来验证和测试机器人行为。
- Generalist: 两个 UR12e 机器人在 Generalist 的 GEN-1 模型上自主运行,展示了复杂灵巧的操控能力。这里展示的是利用优傲机器人平台的高质量运动和可靠性,GEN-1 是一类通用机器人基础模型,以速度和可靠性水平提供来自物理世界的通用智能,展示了对实际部署所需的实际阈值的牵引力。
- Cambrian: 直接支持人工智能基础设施的全球建设,该演示使用双臂 UR7e 机器人和 Cambrian 的 AI 视觉系统来识别铜电缆并将其插入到高密度服务器机架,这一过程传统上受到手动错误的困扰
即时学习:物理人工智能的实际应用
展位上展示了来自生态系统合作伙伴的各种演示,利用 UR 机器人和 MiR AMR 来感知工业世界的“混乱现实”并做出反应:
- AICA: 展示 UR7e 机器人如何执行从人类那里学到的轨迹自适应和力感应的演示。机器人拾取金属零件,然后用抛光轮对其进行抛光,只需一次演示即可匹配操作员的速度和施加的力。
- beRobox(PALTZ)+MiR Mobility:PALTZ 码垛机利用 AI 视觉即时重定向 UR20 机器人,即使盒子发生了变化,也能拾取盒子。在演示中,支持人工智能的托盘搬运车和 MiR600 直接与 beRobox 码垛机一起运行,检索托盘、交换位置并返回m 回到原来的位置,以清楚地展示协调的物料流。总之,这创建了一个灵活的移动系统,可以在任务和位置之间移动,无需固定基础设施,为人形机器人提供实用的端到端替代方案。
- 移动协作机器人 + ROEQ: beRobox 演示旁边展示了一个类似的人形机器人替代方案,其中配备 ROEQ 传送带顶盖的 MiR250 将盒子转移到传送带上。然后,传送带将盒子移至生产线末端,MC250 移动协作机器人将其拾起,运回 MiR250,并将其放置以重复该过程。
- Maple Advanced Robotics Inc.: 一种自主点磨解决方案,无需 CAD 模型或手动教学;操作员只需标记缺陷,由 UR8L 机器人驱动的系统会自动扫描并应用正确的整理配方。
- Trener Robotics: Acteris 是一个具有对话界面的 AI 原生平台,允许操作员通过任何语言的简单聊天输入来部署机器人机器维护作业,设置由 UR7e 机器人在短短 1-2 分钟内处理的新任务。
- Vention: Rapid Operator AI 是一种垃圾箱拣选解决方案,可实现 99% 的首次拣选成功率,只需几分钟即可完成零编程配置。该系统使用 UR12e 机器人和 3D 视觉来处理非结构化零件,以进行实时识别。
“通过在 UR 和 MiR 机器人上部署物理人工智能,我们提供的解决方案使自动化能够与现实世界一起工作,而不是按照我们希望的那样,”Hathout 说。