
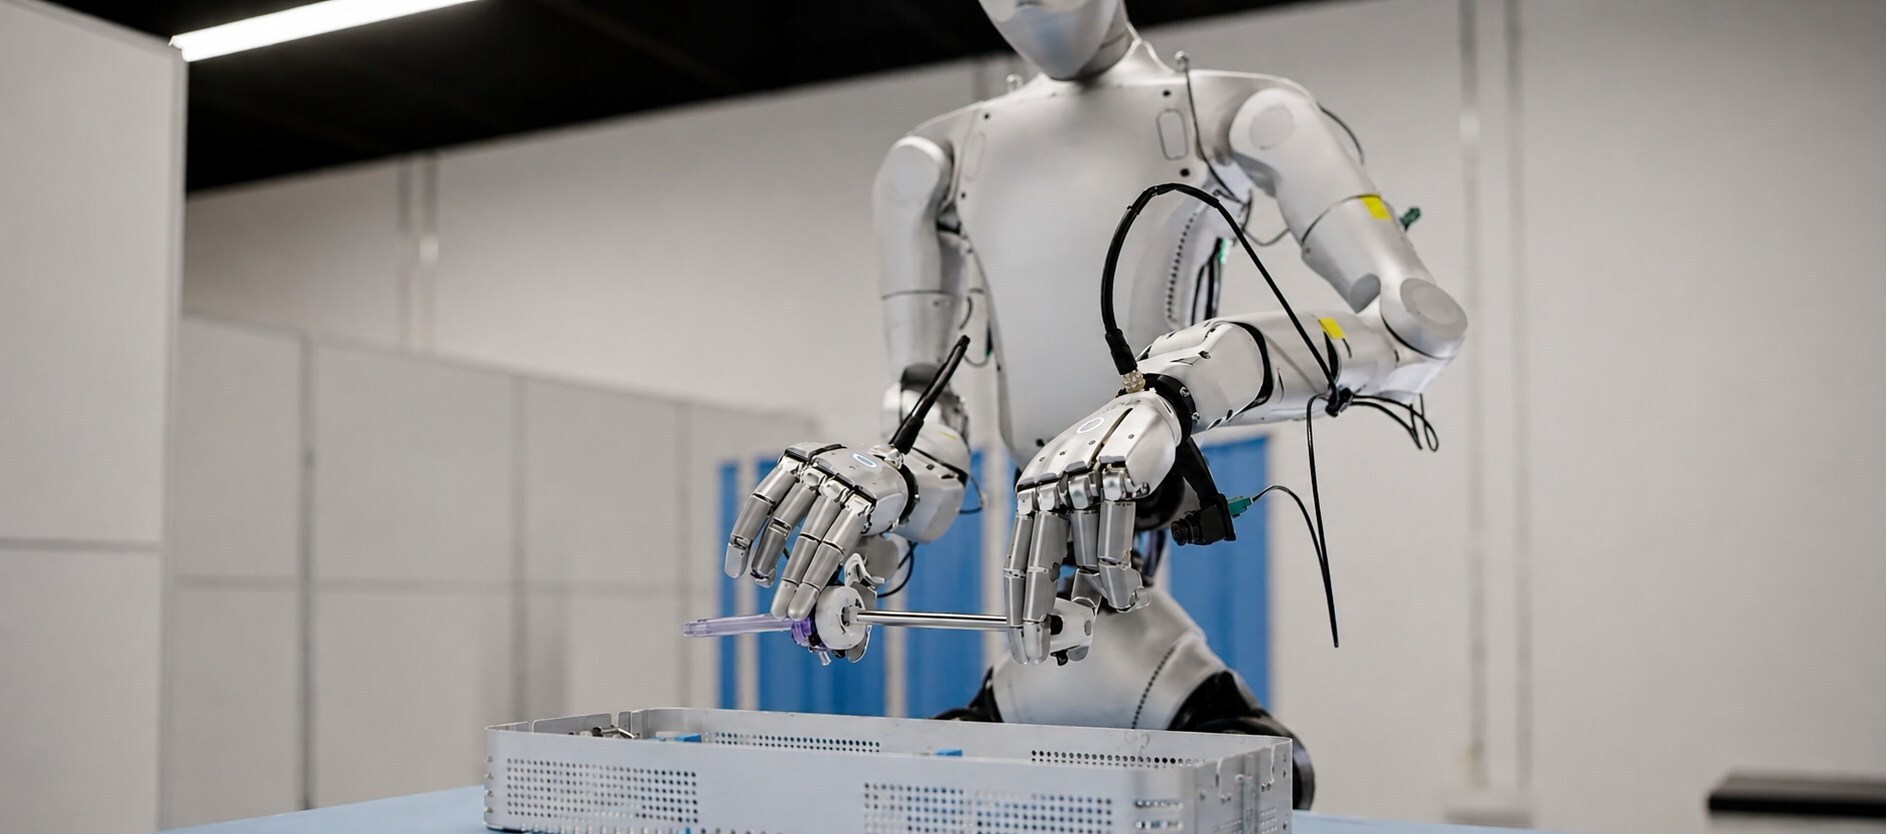

Sharpa 宣布 NVIDIA Isaac GR00T 参考人形机器人是首款基于 Isaac GR00T 开发平台构建的灵巧人形机器人参考设计,采用 Sharpa Wave 机器人手,实现灵巧、有触觉操纵。这种经过验证的配置为开发人员和研究人员提供了最先进的人形机器人,可以更快地构建、微调和部署机器人技能,从而将设置时间从几天缩短到几小时。
随着对通用人形机器人的需求不断增加,开发人员仍然面临着跨越硬件集成、数据收集、模拟、训练、评估和部署的分散工作流程。
NVIDIA Isaac GR00T 参考人形机器人通过将 Unitree H2 Plus 人形机器人和Sharpa Wave 五指触觉手(“身体”),配备 NVIDIA Jetson Thor 驱动的板载计算和 Isaac GR00T 软件和工作流程Sharpa 创始人 David Li 表示:“我们的愿景是让机器人真正高效地发挥作用,通过灵巧的触觉硬件和为其提供动力的 AI 模型来提高精细操作技能。” “与 NVIDIA 合作开发人形机器人参考设计和端到端开发解决方案,是部署能够在真实环境中执行实际工作的机器人迈出的有意义的一步。”
“灵巧的双手对于人形机器人在现实世界中执行有用的操作任务至关重要,”NVIDIA 机器人产品总监 Spencer Huang 说道。 “借助 Sharpa Wave 触觉五指手、NVIDIA Isaac GR00T 和 Isaac Teleop,NVIDIA Isaac GR00T 参考人形机器人为开发人员提供了一个参考设计,用于训练需要触摸、控制和精确度的机器人技能。”
用于物理 AI 开发的最先进的灵巧类人机器人
Sharpa Wave 增强型 NVIDIA Isaac GR00T 参考类人机器人将前沿类人研究的基本构建模块汇集到一个集成系统中,将人体规模的机器人身体与灵巧操作、触觉感知、全身控制和机载 AI 计算配对。
参考设计特点:
- 双 Sharpa Wave 触觉五指手,每只手有 22 个自由度,使机器人的手和身体达到 75 个总自由度,并实现人体规模的灵巧操作。
- 高分辨率数字触觉阵列,每个指尖 >1,000 像素和 0.02N 压力灵敏度,支持高成功率长视距、复杂的操控任务,例如涉及手动旋转和双手操作。
- Unitree H2人形底盘,全身有 31 个自由度。
- NVIDIA Jetson AGX Thor T5000 板载计算,采用 NVIDIA Blackwell 架构、Arm CPU、128 GB 统一内存和可配置的功率范围。
Sharpa Wave:用于人形开发的类人末端执行器
Sharpa Wave 安装在H2 Plus 人形机器人并在 NVIDIA 平台内进行模拟,开发人员可以:
- 与 NVIDIA Isaac Teleop 结合,捕获高质量的上半身演示数据,用于灵巧操作训练和策略开发。
- 使用 NVIDIA 开放模拟框架 Isaac Sim 和 Isaac Lab 中的 Sharpa Wave 触觉参数来模拟、训练和评估灵巧和触觉操作策略,在进行实际部署之前。
- 实时部署灵巧的触觉操纵策略,以最小化模拟与真实的差距、杠杆使用 NVIDIA Jetson 进行机器人推理和控制。