
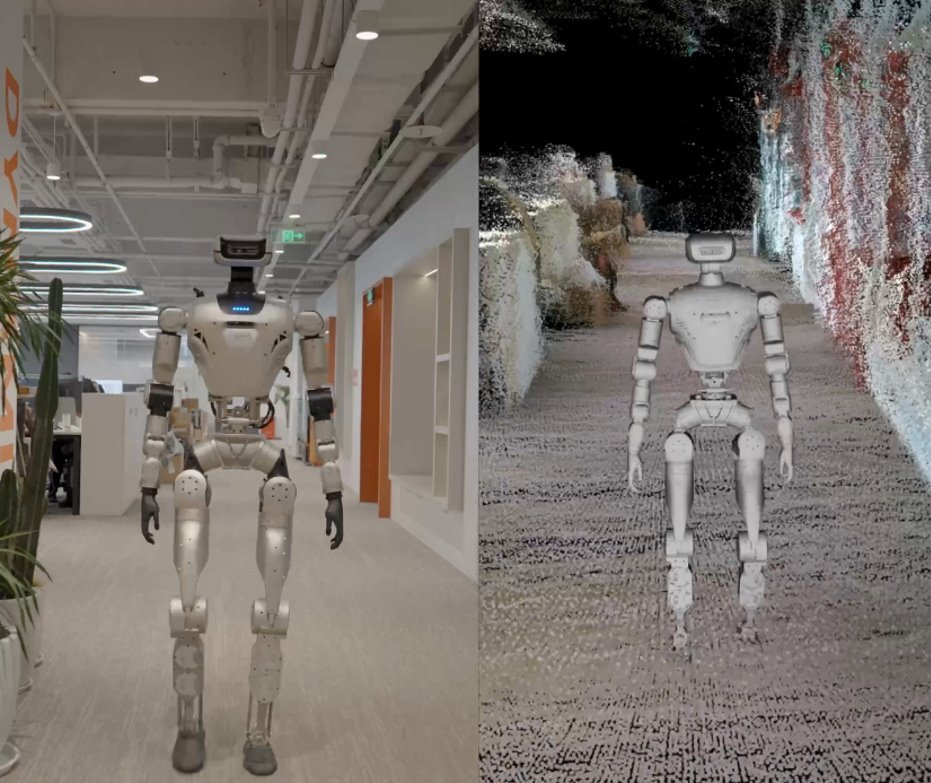

随着类人机器人和机器人从新奇事物走向日常现实,感知不再仅仅与性能有关。这是关于安全的。使机器人能够看到的摄像头、先进的感知和推理软件不仅仅是导航或执行任务的工具;它们是类人生物的视觉皮层,使它们能够在人类环境中移动、工作和行动。
在 NVIDIA GTC 上,RealSense 展示了首个自主类人导航演示,强化了其作为在以人为中心的环境中运行的智能机器的感知支柱的作用。 LimX Dynamics 由 RealSense 深度摄像头和视觉 SLAM(同步定位与建图)提供支持,并与 NVIDIA CuVSLAM 的 NVIDIA 视觉里程计相集成,将展示密集的 3D 深度感知如何使腿式机器人能够自主、安全且可预测地定位、绘制地图和导航。
使用 NVIDIA Isaac Lab 加速了这一复杂的运动和导航堆栈的开发,该实验室是强化学习和政策培训的高保真数字试验场。这种以模拟为先的方法帮助 LimX Dynamics 弥合了“模拟与真实”之间的差距,使类人机器人在 NVIDIA GTC 上首次亮相之前,能够以经过验证的、可预测的安全性掌握复杂的 3D 操作。
RealSense 将展示视觉 AI 如何作为负责任的自主性的基础,使类人机器人技术更接近实际、现实世界的使用。
“类人机器人在不断变化的环境中与人类一起在三维空间中运行,”说道纳达夫·奥尔巴赫 (Nadav Orbach),RealSense 首席执行官。 “如果机器人要在人类旁边安全地工作,感知所承担的责任就超出了原始传感器的范围。它必须充当机器人的视觉皮层,实现准确定位、避免碰撞、地形识别等功能。在非结构化环境中保持稳定、可预测的运动。”
实际上,更安全的机器人技术意味着:
- 准确的定位和绘图,因此机器人始终知道它在哪里以及周围有什么
- 避免与人和移动物体发生碰撞
- 通过对地形、边缘和高度变化的 3D 感知来防止跌倒和稳定运动
- 可预测、人类可读轮式机器人在相对可预测的平面上移动,在平坦的地面上提供速度和效率,但是,它们在完整的 3D 空间中移动,这意味着移动接触点和非线性运动,需要稳定的脚部放置和意识。环境。
用于轮式机器人的仅编码器里程计和 2D LiDAR lack 稳定、安全运动所需的完整 3D 意识。
到目前为止,这一差距限制了部署,迫使许多腿式机器人依赖远程操作、监督或严格控制的环境。
此 RealSense-LimX GTC 演示介绍了一条前进的道路。 RealSense 的密集深度感知与 NVIDIA 视觉里程计和 cuVSLAM 相结合,提供场景理解、定位、地图绘制和导航,使类人机器人能够安全地进行 3D 操作。
密集 3D 感知还解锁了以往难以安全执行的新行为,包括楼梯导航、路缘和海拔检测、不平坦地形穿越以及共享空间中的动态避障。先进的路径规划使机器人能够适应不断变化的条件,例如移动的推车、移动的托盘或进入其路径的人员。
LimX Dynamics 演示凸显了 RealSense 在更广泛的机器人生态系统中不断扩大的作用。实感’十年来的深度创新,包括针对近距离和中距离传感进行优化的主动立体声以及成熟的 SDK 生态系统,帮助机器人团队更有效地进行原型设计和扩展。它正在加速人形系统安全自主的发展。