
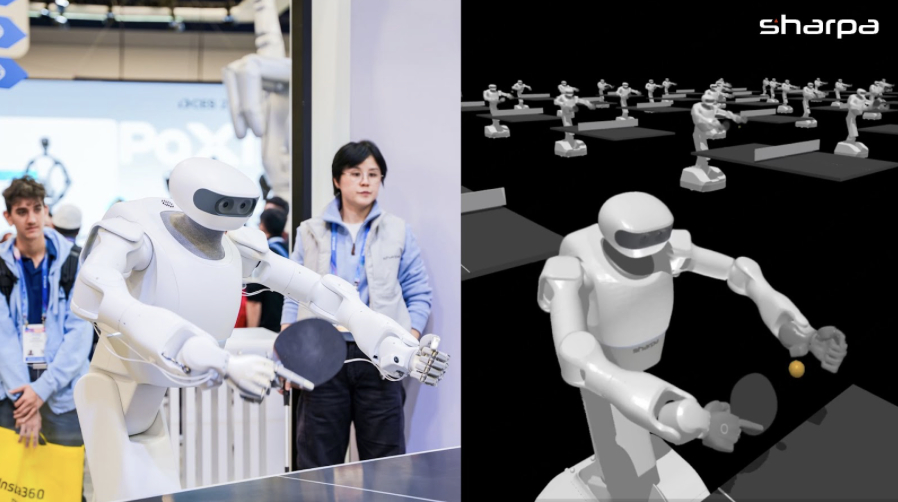

Sharpa 展示了与 NVIDIA 合作的新研究,展示了机器人训练模拟方法的显着改进。
Sharpa 旨在加速能够在消费者和企业市场中执行复杂操作任务的机器人的部署。为了实现像人类一样的灵活性,Sharpa 通过在虚拟环境中使用强化学习 (RL) 训练机器人完成单一任务来利用模拟;或者通过生成用于预训练其视觉触觉语言模型(VTLA)的合成数据。标准触觉模拟通常迫使人们在物理真实性和计算速度之间做出选择。 Tacmap 是与 NVIDIA 合作开发的模拟框架,通过共享的高保真几何表示解决了这个问题。模拟和代码资产将开源,以便向更广泛的机器人社区传播知识。
此外,Sharpa 很自豪其灵巧的手 Wave 已被 NVIDIA 选择来推进数据高效学习的研究。 NVIDIA GEAR 实验室研究人员成功地将通过 20,000 多个小时的人类视频预训练 GR00T 模型获得的策略转移到配备 Sharpa Wave 手的机器人上。这些机器人能够完成组装模型汽车、操作注射器和分类卡片等任务,成功率提高了 54%,证明基于视频数据的训练可以在具有高度拟人化双手的机器人上有效扩展。
荣获 iF 产品设计奖和 CES 2026 创新奖的 Sharpa 将展示其GTC 2026 上的灵活性优先的全栈解决方案,展示了类人手与触觉 VTLA 相结合如何加速生产机器人的部署。 Sharpa 很高兴宣布加入 NVIDIA Inception 计划。
- North,一款集成全身控制和精细局部操作的通用人形机器人
- Wave,一款具有 22 个主动自由度和触觉能力的人形机器人手传感器
- CraftNet,一种 VTLA 模型,包括指导运动的运动大脑(系统 1)和控制与物体接触的交互大脑(系统 0),从而实现毫米级的精确交互。 Craftnet 通过将触觉信号映射到人类视频和手套获取的数据上来优化训练数据。