
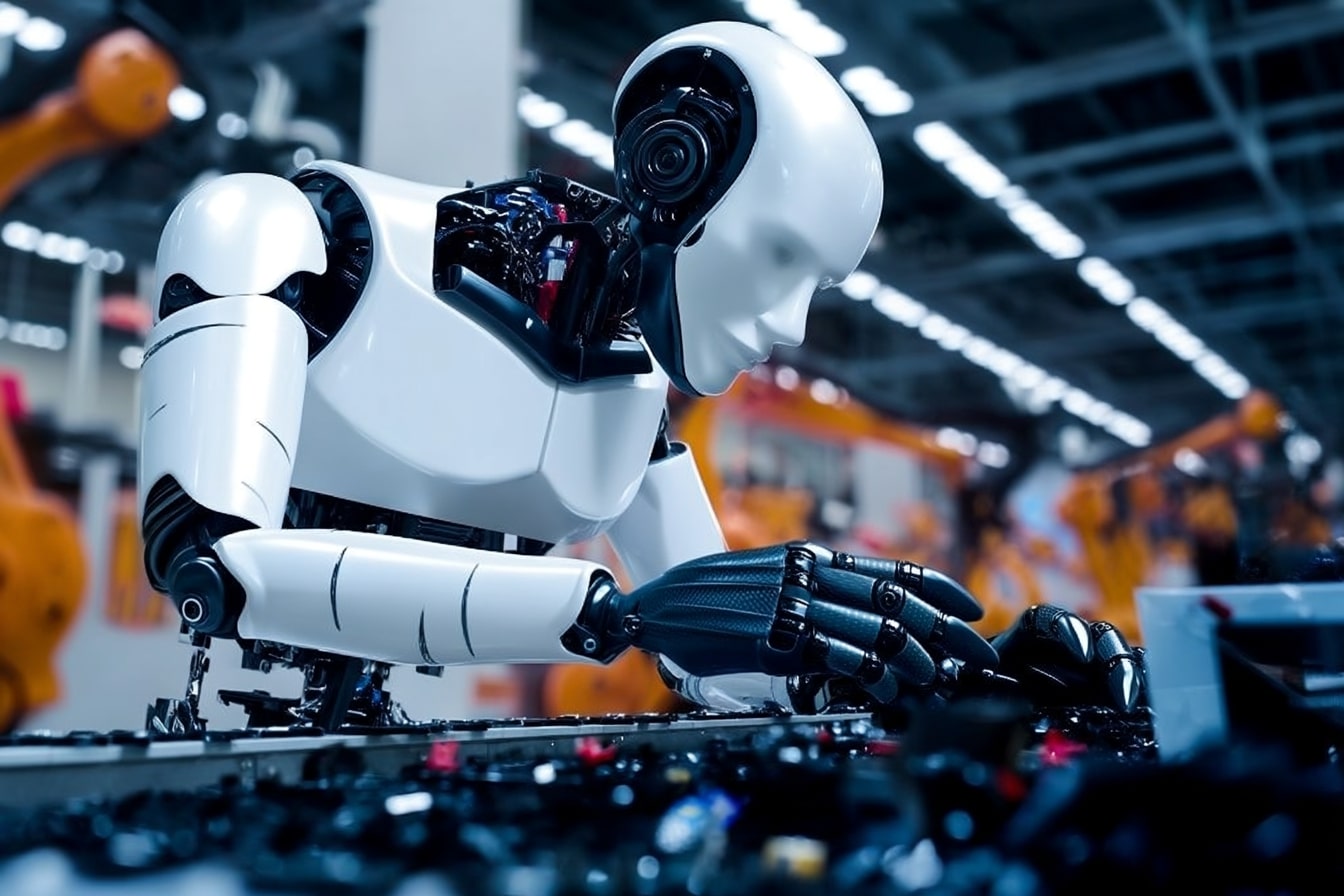

它们能够行走、抓握、保持平衡,并因其类人的外观而着迷:人形机器人具有令人印象深刻的机动性,甚至能够解读面部表情或理解语言。就在几年前,这还只是一个未来主义的愿景,如今已经具体成形。人形机器人的技术发展背后隐藏着人工智能、精密机械和强大驱动技术的复杂交互。小型化在这里起着决定性的作用,因为它可以实现具有高功能的紧凑设计。 FAULHABER 的贡献和现代技术的使用正在为机器人技术发展的下一阶段奠定基础。
两条腿走路是一件复杂的事情,必须精确控制。即使是人类也需要一年的时间才能掌握这些看似微不足道的动作序列以及大约 200 块肌肉、众多复杂的关节和大脑功能的各个专门区域。由于人形机器人的杠杆比不利,最小尺寸的电机必须产生尽可能高的扭矩,以便能够复制类似人类的运动。虽然经典机器人通常用于工业制造或物流等高度结构化的环境,但人形机器人进入了一个全新的领域:日常生活。他们需要在非结构化环境中定位自己,例如,没有一个起居室是与其他起居室相同的,并且每项任务都是单独的。当与人直接接触时,他们的行为不那么抽象,而是实际存在——通常距离很近。
人形机器人构成了人工智能与真实物理世界之间的接口。他们不仅能够处理数字信息,还能将其转化为具体行动。如果运动顺序起作用人形机器人可以顺利、安全地执行许多以前为人类保留的任务——无论是在危险环境中、与人直接接触还是在重复性过程中。他们协助做家务、支持康复、与老年人互动或用于零售业务。它们的优势在于其多功能性和适应人类环境的能力。
驱动系统的作用
人形机器人执行的每个动作的核心都是精确的驱动系统。它决定了手臂举起的顺畅程度、腿部反应的速度或手指抓握的轻柔程度。因此,驱动技术对人形运动的性能、自然性和安全性具有重大影响。小型化、能源效率、动态性和精度是这里的核心要求——只有高度发达的微电机才能实现这种相互作用。这些不仅是决定性的方面在机器人技术领域,也在假肢领域。人形机器人和假肢之间的过渡是无缝的。现代假肢——尤其是手臂或手部假肢——复制人体的运动,并使用类似于人形机器人的原理来做到这一点。电动机、传感器和精确控制可实现直观而有力的运动。在这两种情况下,技术和生物学的完美共生都是决定性的——无论是扩展人类能力还是取代失去的功能。
FAULHABER 代表人形系统的未来
微电机不仅用于人形机器人,而且长期以来也应用于机器人辅助设备,例如电动手和腿假肢。这表明:它们满足特别敏感和要求苛刻的应用中的最高要求。 FAULHABER 开发和制造高精度驱动系统,这些系统安装在全球范围内的现代假肢和人形机器人中s。无论是精细的手指运动还是强大的步进运动——电机都能在最小的空间内实现最大的移动性。这对于复制人类手势所必需的动态运动尤其有利。特别是随着这些系统越来越多地直接与人交互,安全方面和出色的可控性发挥着关键作用。开发合适的概念对于实现人与机器之间顺利、尤其是安全的合作至关重要。这不仅仅是软件控制的问题,保护机制也必须集成到驱动解决方案本身中。 FAULHABER 考虑到了这一需求,推出了功能强大、紧凑且安全的驱动解决方案,非常适合机器人和医疗技术领域的高要求任务。实际上,这甚至可以实现短暂的极端负载,而不会影响组件的使用寿命。与le的密切合作不断增加的研究机构和开发合作伙伴确保 FAULHABER 技术始终处于领先地位