
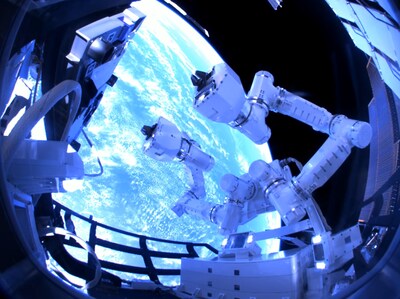

总部位于美国的太空机器人公司 GITAI 宣布,其日本子公司 GITAI Japan Inc. 已获得日本宇宙航空研究开发机构 (JAXA) 授予的合同,对用于加压载人月球车的机械臂系统进行概念研究。该漫游车是日本对阿尔忒弥斯计划贡献的一部分,旨在实现人类对月球极地地区的长期探索。
这项研究的目的是确定机械臂系统的设计和规格,该系统能够主要在无人时期支持月球科学操作,同时在需要时在载人任务期间提供支持。该臂将负责执行一系列关键任务操作,包括风化层挖掘、岩石和土壤样本采集、卸载、搬运和安装科学仪器等大型有效载荷和观察设备。它还将通过远程和自主控制能力来支持科学活动。这些功能预计将显着扩大月球表面研究的范围和持续时间。
该合同建立在 GITAI 在开发和展示先进太空机器人技术方面的良好记录之上。值得注意的成就包括:
- 国际空间站演示:GITAI 机械臂在国际空间站 (ISS)内部和外部成功进行技术演示,执行自主结构组装和维护任务。
- LEO 卫星验证:2024 年,GITAI 成功发射并运行其首个内部开发的卫星近地轨道 (LEO) 中的 16U 级卫星,验证关键卫星总线系统,包括通过反作用轮进行姿态控制和使用推进系统进行轨道机动。
- 月球准备ness:GITAI 的尺蠖型机械臂已完成严格的环境测试,包括风化层暴露、热真空、振动和辐射测试,达到在月球南极极端条件下运行的技术准备等级 6 (TRL-6)。
- 美国扩张:GITAI 已将其总部和制造业务全部迁至加利福尼亚州托伦斯,并为其管理和核心技术团队获得了美国永久居留权。该公司已获得NASA和DARPA等美国领先机构以及美国主要商业航天公司的合同。
这项概念研究代表着在实现自主和远程控制的月球科学操作以及支持通过机器人在月球上进行持续探索方面向前迈出了重要一步。