

将数字双胞胎转变为实时机器人控制的机器人智能公司 Inbolt 表示,它将在芝加哥 Automate 2026 上推出两项新功能,以完善该公司用于机器人引导的 AI 视觉模型。
该公司表示,将在活动期间展示 Inbolt 机器人编程和扩展的 Inbolt 机器人控制。
用于一次性自动化的 Inbolt 机器人编程
通过机器人编程和机器人控制,Inbolt Inbolt 联合创始人兼首席执行官 Rudy Cohen 表示,它涵盖了从虚拟调试到自适应机器人运动控制的完整路径,适用于固定和移动生产线应用。
“机器人部署仍然需要数周时间,因为数字孪生与真实工厂车间无法匹配,工程师在调试过程中手动调整每个轨迹。”Inbolt 联合创始人兼首席执行官 Rudy Cohen 表示。 “通过在单一平台上进行机器人编程、视觉模型和机器人控制,这一差距就缩小了;工程师从 CAD 构建程序,我们的视觉模型可以定位实部,机器人执行规划的路径。机器人制造商已经拥有从感知到运动的一个平台。这就是为工厂车间构建的人工智能感知。”
到目前为止,Inbolt 表示,在工厂车间部署机器人通常需要数周时间,因为工程师会仔细构建生产线的数字孪生体,然后在调试窗口中逐点修改轨迹,因为虚拟环境永远无法完全匹配现实。如果机器人锚定位置偏离 2 毫米,或者零件到达不可重复的位置,则每条路径都需要手动重新示教和调整。
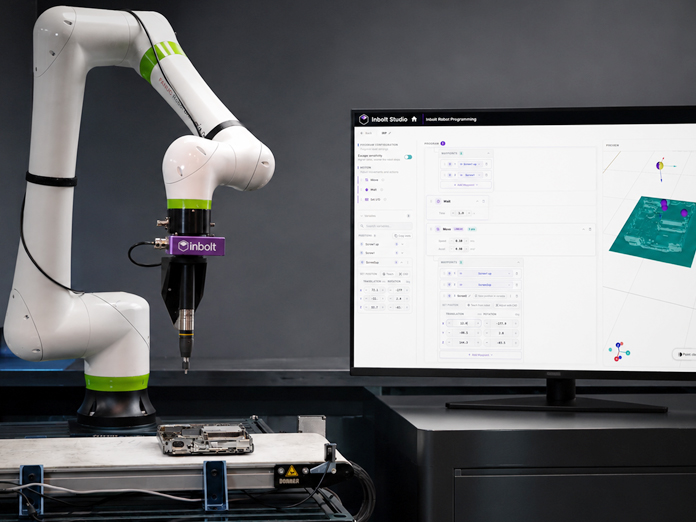
该公司表示其最新版本的 Inbolt 机器人编程(Inbolt Studio 内的编程功能)完全消除了该步骤,工程师可以在零件自己的参考系中直接在 CAD 模型上构建程序。在运行时,Inbolt 视觉模型会定位真实零件并调整机器人的运动以准确执行计划路径。
“无需示教器。没有迭代调整。移动生产线没有单独的工作流程,”科恩说。“现在一次就可以完成数周的调试。数字孪生和工厂车间是同一回事。”
Inbolt 表示,基于 CAD 的版本目前可用于 FANUC、Universal Robots 和 Yaskawa 的动态(移动线)应用,路线图上的品牌覆盖范围更广。
Inbolt 机器人控制和视觉模型更新
Inbolt 表示,其在 Automate 上发布的第二个产品是 Robot Control(该平台的实时机器人运动执行组件)的扩展。该公司表示,它现在在安川上本地运行,加入:
- 发那科
- 库卡
- ABB
- 通用机器人
- 柯马
Inbolt表示,机器人控制以本地控制频率将校正后的关节命令直接传输到机器人的伺服环路中,从而闭合了视觉模型所看到的内容和机器人如何移动之间的环路。安川扩建将其本土机器人品牌覆盖范围扩大到六个,为制造商提供了一个单一的智能层,可以在他们已经拥有的品牌之间进行实时执行。
此外,Inbolt 还发布了 Inbolt 视觉模型的更新,其中改进了全球零件本地化模型。该模型现在可以跟踪更广泛的零件,Inbolt Studio 仪表板可显示每个用例的零件位置、检测状态和实时性能测试。机器人工程师可以在 Inbolt Studio 内的特定工作站上对 Inbolt 的性能进行故障排除和评估。
特别报道
Inbolt
在芝加哥举行的 Automate 2026 展会上,Inbolt 机器人编程和扩展的 Inbolt 机器人控制将展出。
本文导航
- Automate 2026: Inbolt launches vision-enabled robot programming capabilities