

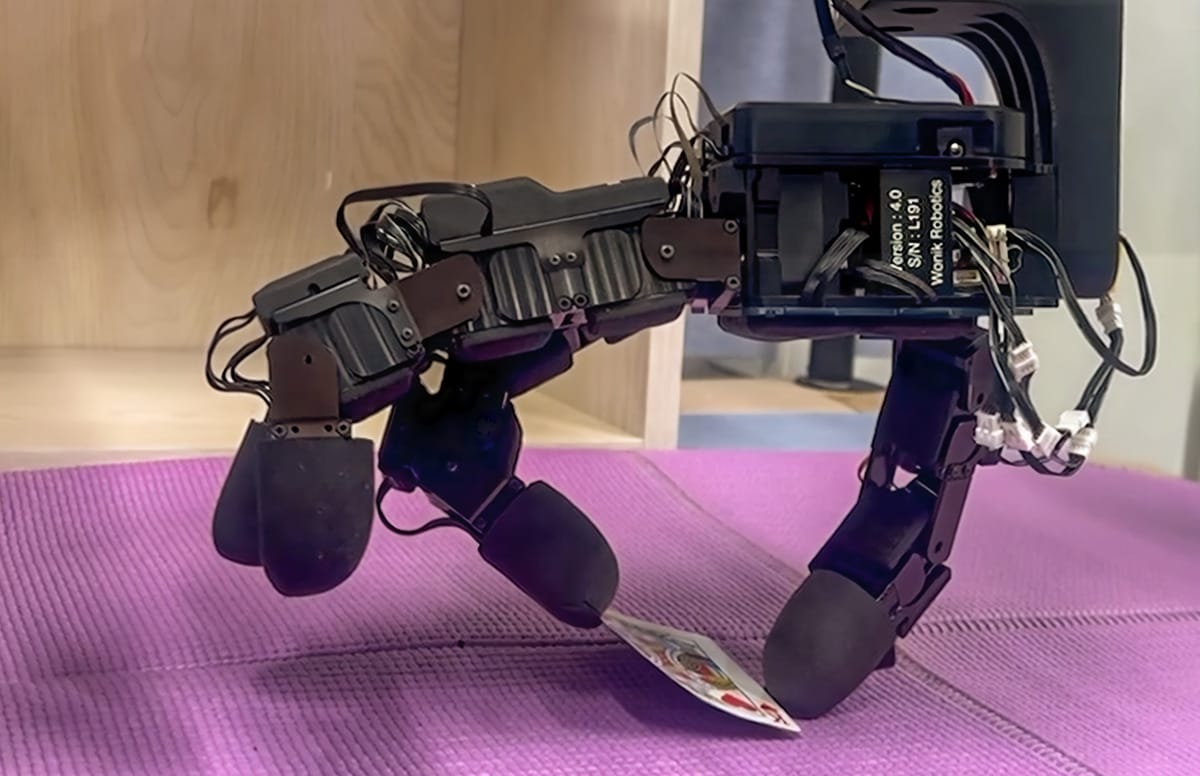
与早稻田大学合作进行的演示,展示了敏感的机器人钉子如何在人类演示后自动拿起纸牌,作为一项学习技能。来源:XELA Robotics
XELA Robotics Co. 计划在 2026 年 5 月和 6 月的三场活动中展示其最新的触觉传感创新,包括本周在波士顿举行的机器人峰会暨博览会。其更新和现场演示将涵盖新的传感器硬件、软件改进以及与领先机器人平台的扩展集成。
机器人峰会上可看到的技术
- 带指甲的机器人指尖:XELA Robotics 率先开发了一种带有六轴力敏感指甲的机器人指尖,还包括分布在牙髓中的 30 个三轴力感应点。机器人指甲与指尖的触觉传感器相辅相成,能够灵巧地抓取极薄的物体,包括薄卡和钥匙,并执行像从表面刮胶带一样复杂的动作。
- uSkin 集成到通用操作界面 (UMI) 中:开源 UMI 抓手通过提供观察人类执行日常任务(例如拿起一瓶水并将其倒入水中)的数据收集,实现人机技能转移的人工智能。玻璃——然后将这种技能转移到机器人夹具上。 uSkin 能够将分布式力矢量测量添加到数据收集中。
- 磁干扰补偿:首次显示于在机器人峰会暨博览会上,磁干扰补偿甚至可以消除来自附近磁铁或铁磁材料的最复杂的磁干扰。这对于工厂中铁和其他金属的处理以及包括磁性夹在内的特殊零件至关重要。它远远超出了之前的附加选项,除了几乎接触传感器的强小磁铁之外,它消除了大多数磁性干扰。
- 增强的精细抓取能力: uSkin 触觉传感器现在具有进一步改进的能力,可以抓取和操纵极其脆弱的物体。这是新软件的结果,其中包括机器视觉来定位物体,提供了更好地控制机器人手臂和增强的第三方图形用户界面,所有这些结合在一起可以快速、轻松地开发先进的机器人任务。 XELA Robotics 展位的参观者可以参加尖端的拾取和放置演示,其中涉及纸折纸鹤和鹌鹑蛋。
- 高耐用性模型:XELA 更新了其提供的指尖盖。如果发生损坏,可以轻松更换,无需更换传感器或指尖本身。更新后的外壳可实现更高的弹性和高力感应,但灵敏度较低。
- 自动重量和硬度检测:现在,配备 uSkin 触觉传感器的机器人举起物体可以自动确定其重量和硬度。
- uSPr DS 的改进版本:usPr 可实现全方位感应和柔软度。 XELA 的最新版本减少了测量中的滞后现象,并且是毛皮然后在不降低敏感性的情况下得到加强。具有最小滞后和高耐用性的全方位传感可以帮助箱式拣选等应用避免损坏周围物体。
- 高速CAN FD通信:该公司表示,其传感器现在通过CAN FD(控制器区域网络灵活数据速率)提供输出,这是一种现代高速通信协议。由于数据传输速率提高(高达 8 Mbps)和更大的有效负载(帧最多可容纳 64 字节,而不是 CAN 中的 8 字节限制),CAN FD 允许在同一数据线上使用更多传感器模块,而不会降低频率。与 XELA 专有的基于事件的通信相结合,即使在许多传感点同时激活时也能确保稳定的性能。该公司指出,最少的布线对于在有限空间内集成许多传感器(例如人形机器人手)非常重要。
- 改进的微控制器:XELA Robotics 表示,其改进的微控制器oved 微控制器可实现更高的频率。例如,用于 Robotiq Hand-E 的 uSPr HE35 现在的运行频率为 500 Hz。 Hand-E 的指尖厚度仅为 6.6 毫米,每个指尖有 60 个测量值,顶层可轻松更换。
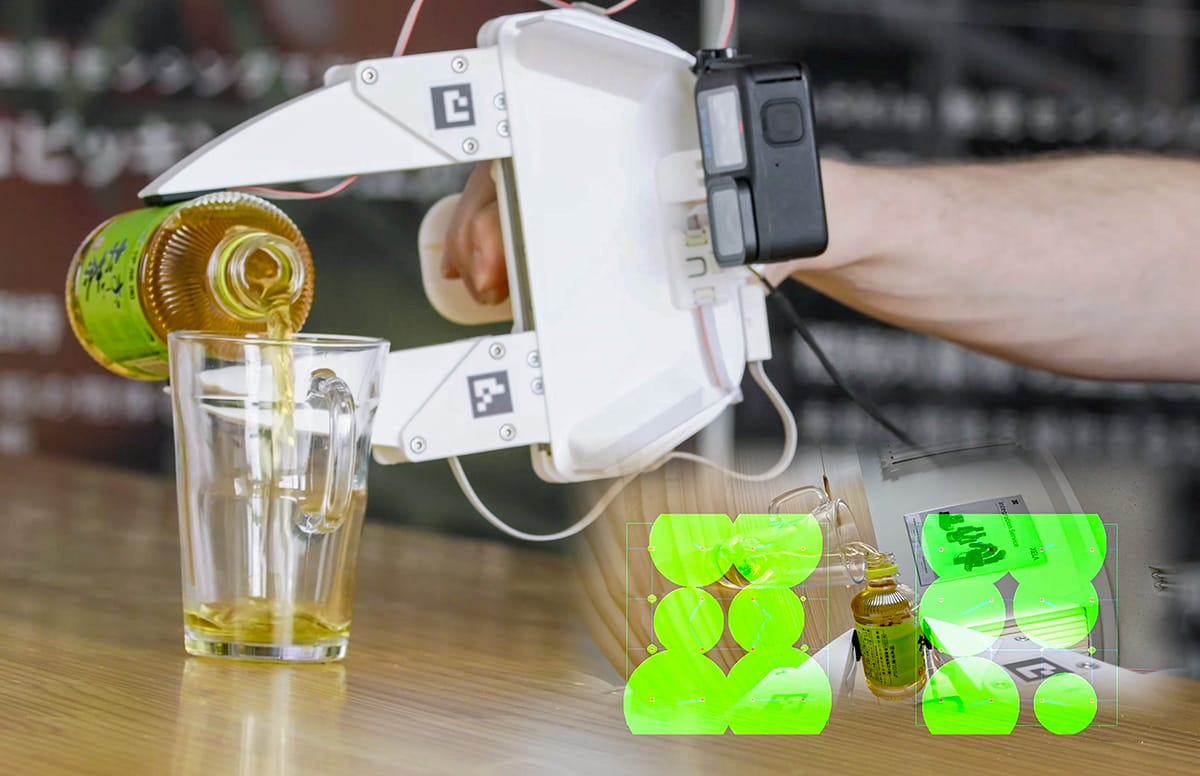
UMI 抓手在指尖配备了 uSkin 传感器,具有实时触觉数据可视化功能。来源:XELA Robotics
XELA Robotics 演示与硬件无关的集成
XELA Robotics 表示,其 uSkin 技术与硬件无关,可以集成到各种机器人手和抓手中。在展会上,该公司还计划用 Tesollo 和 Allegro 的手来展示这一点例如 Robotiq Hand-E 和 2F 夹具。
从独立贴片传感器和单独指尖到完整的机器人手臂演示,展位参观者可以亲眼目睹 XELA 的技术如何轻松地集成到完整的机器人系统中。
- 机器人峰会暨博览会: 5 月 27-28 日,波士顿,展位 616
- ICRA 2026 年: 6 月 1 日至 5 日,维也纳,107 号展位
- Automate 2026:6 月 22 日至 25 日,芝加哥,1888 号展位,南厅。 Xela 将成为 NVIDIA 赞助的人形机器人馆的一部分。
XELA Robotics 成立于 2018 年,从早稻田大学分离出来。这家总部位于东京的公司表示,其团队在机器人和触觉传感方面拥有 70 多年的研究经验。
XELA 专注于触觉数据的实际应用,改善机器人抓取、操纵以及与真实环境交互的方式。其既定目标是随着工作人口的增加,使自动化在各行业中变得可靠、适应性强且易于使用。日本和世界范围内的老龄化问题。