

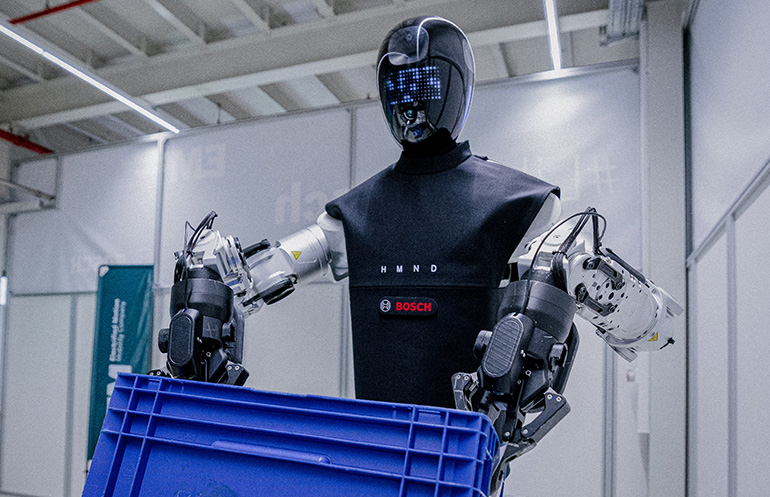
Humanoid 和 Bosh 正在欧洲合作生产和分销 HMND。来源:Humanoid
开发商业上可行的人形机器人的竞赛继续促进行业合作。总部位于伦敦的 Humanoid 今天表示,在 2026 年 3 月成功完成联合概念验证 (POC) 后,该公司正在与 Robert Bosch GmbH 合作扩大生产规模。
“对于 Humanoid 来说,这项协议是我们路线图中的关键一步,弥合了 POC 验证和大规模部署之间的差距,”Humanoid 创始人兼首席执行官 Artem Sokolov 表示。 “我们的目标始终是缩短创新与现实世界融合之间的路径,该协议反映了这一方法。”
“携手并进“与博世合作,作为强大的战略制造合作伙伴,我们致力于将仿人机器人引入工业环境,扩大其部署,并加速物流、制造等领域的采用。”他补充道。
Humanoid 成立于 2024 年,当时名为 SKL Robotics Ltd.,为工业环境设计了 HMND 平台。该轮式移动机械手拥有仿人躯干、头部和两只手臂,可以适应以人为中心的空间中的一系列任务。
编者按:本月在波士顿举行的 2026 年机器人峰会暨博览会将包括一场关于人形机器人的主题演讲和会议,舍弗勒北美人形机器人主管 Al Makke 将参加“人形机器人现状”的主题演讲。立即注册参加。
博世 POC 展示了多样化的箱子处理
在与博世的 POC 中,HMND 01 机器人“展示了复杂工业工作流程中的全部功能”,Humanoid 说道。系统在德国布尔的博世内部物流设施中,我们自动将箱子从传送带转移到手推车上。
POC 涉及在多种占地面积、高度和重量上处理五种尺寸的箱子。该项目的目标包括开发先进的扫描和处理功能、管理来自多个传送带的输入以及展示动态环境中的适应性。
Humanoid 的专有人工智能框架 KinetIQ 精心策划了 POC,两家公司表示,这证实了该方法的技术就绪性和可扩展性。
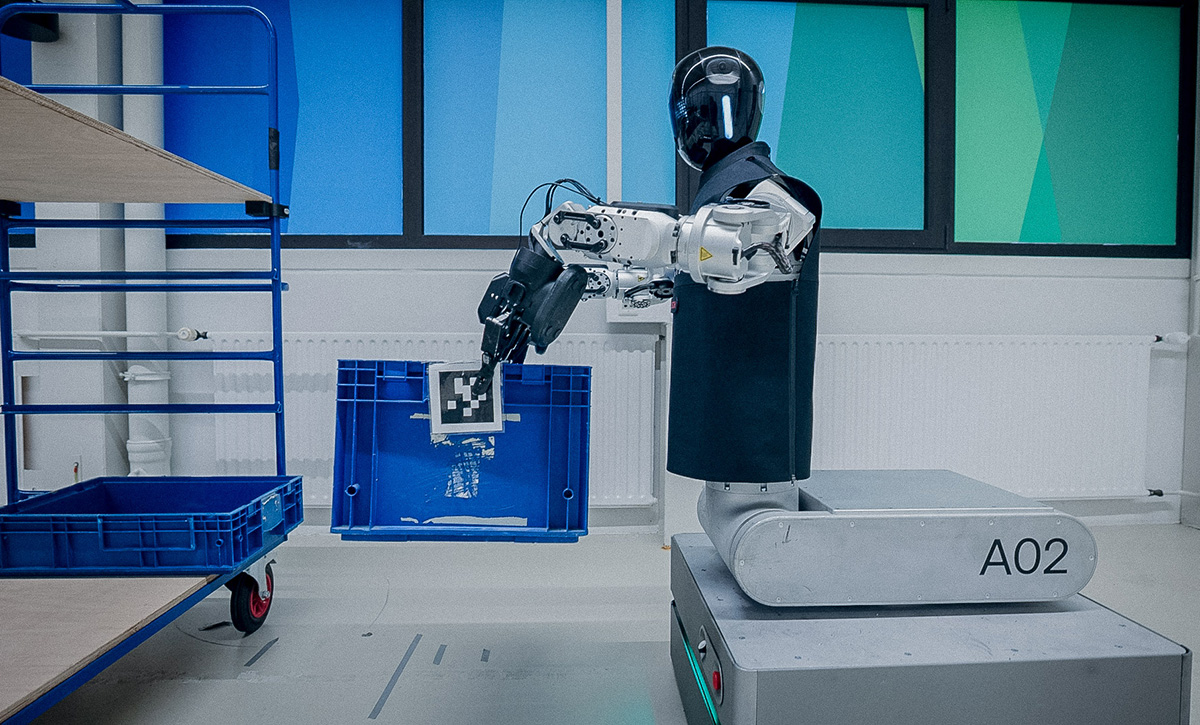
HMND 已在博世成功进行了盒子处理概念验证。来源:Humanoid
合作伙伴准备为欧洲市场生产 HMND
Humanoid 和 Bosch 已同意为欧洲市场制造和部署 HMND 01 机器人。 Humanoid 补充说,它正在投资“卓越设计”(DfX),包括可制造性、可靠性、可维护性和成本的设计,以便为客户提供长期性能和经济价值。
总部位于德国格尔林根的博世将作为 Humanoid 的合同制造合作伙伴。它将通过涵盖硬件设计、生产、供应链和成本优化的结构化 DfX 框架提供战略监督和技术专业知识。
“这种合作伙伴关系建立在对机器人技术在工业领域的巨大潜力的共同信念之上。博世的目标是推进人形机器人技术的规模化,并进一步发展这一领域的未来,”博世企业知识产权主管 Peter Svejkovsky 表示。 “凭借我们的全球生产基础设施和深厚的工业化专业知识,我们是从原型到批量生产的完美合作伙伴两家公司还计划探索将博世组件(例如执行器、驱动器和传感器)集成到未来版本的 HMND 平台中。Humanoid 上个月表示正在与西门子合作。
Humanoid 将推出数千台机器人舍弗勒
上周,Humanoid 表示已与舍弗勒技术公司签署了一项具有约束力的分阶段协议,将其机器人集成到现场制造业务中。首批系统将于 2026 年底前在德国投入使用。
Humanoid 声称,它是迄今为止披露的最大的人形机器人展示项目之一,将其定位为最年轻的获得此类规模合同的公司之一。供应商,到 2031 年将满足其关节执行器 50% 以上的需求。这种合作伙伴关系预计将转化为七位数的执行器
舍弗勒和 Humanoid 在概念验证成功后于 2026 年 1 月首次宣布建立战略合作伙伴关系。最初的机器人部署将于 2026 年 12 月至 2027 年 6 月在德国的两个舍弗勒工厂进行。在黑措根奥拉赫,重点仍将放在推进箱子处理上。
施韦因富特的运营将从为期三个月的能力演示和集成测试期开始。此后将进行为期三个月的现场阶段,以验证接近全面生产规模的稳定、持续运行。
在其机器人即服务 (RaaS) 模式下,Humanoid 将提供系统和服务,包括与车队管理软件的连接、维护、24/7 技术支持、更新和持续的性能管理。
Humanoid 和舍弗勒都计划继续评估性能,并扩展到灵活的任务,例如装配和包装。未来。
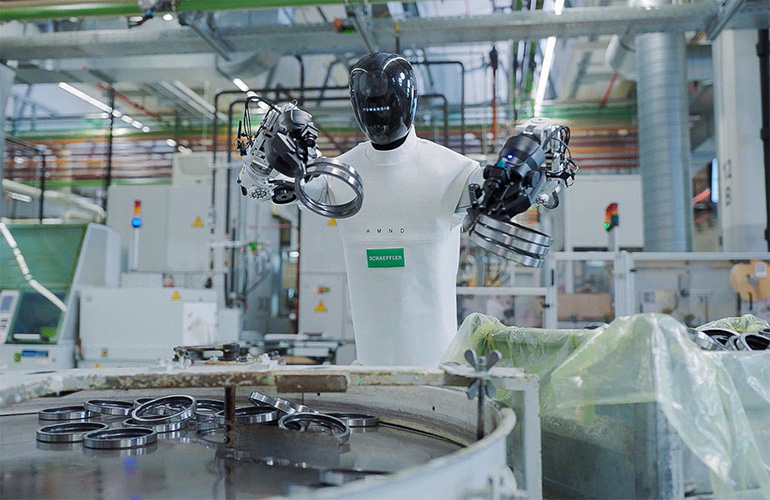
HMND 01 在德国舍弗勒工厂运行。来源: Humanoid
Humanoid 首席执行官讨论扩展计划
Sokolov 回答了《机器人报告》中有关合作伙伴关系的以下问题。
Humanoid 和 Schaeffler 计划在每个阶段推出多少机器人?
Sokolov:我们的协议目标是部署到 2032 年,舍弗勒全球工厂的轮式设备数量将达到四位数。此次部署遵循该公司的产品开发和部署阶段,从 2026 年底开始推出 Beta,然后于 2027 年推出 Gamma,最后于 2028 年开始量产版本。
箱子搬运所需的人工智能和机器人培训有多广泛应用程序?
Sokolov:我们的模拟优先方法的优点之一是能够显着减少所需的实际训练数据量。
例如,对于箱子处理或箱拣选等用例,我们通常只需要大约一到两个工作日的实际数据收集。然后将这些数据与大规模模拟训练相结合,以加速部署。
系统的自主性如何?
索科洛夫:从 2026 年底开始,第一阶段的目标是实现 95% 的自主成功率和 99% 的后备策略成功率。我们的最终目标是在后续阶段将自主水平提高到 99.5% 及以上。
合作伙伴是否正在开发定制机械手?
索科洛夫:对于某些工业用例,可以根据操作要求与合作伙伴一起开发定制机械手。然而,默认的末端执行器HMND 01 Alpha 的系统是专为通用工业应用而设计的三指夹具。
对于 HMND 01 Alpha,目标有效负载为 10 千克 [22 磅] 总有效负载能力,或每臂 5 千克 [11 磅]。对于 Beta 版及更高版本,我们的目标是总有效负载能力为 20 公斤 [44 磅],相当于每只手臂 10 公斤。
为什么 Schaeffler 在当今开发人形机器人的所有公司中选择与 Humanoid 合作?它测试过其他人吗?
索科洛夫:对于舍弗勒来说,我们是一个长期技术合作伙伴,能够快速行动、适应真实的工业环境并构建可扩展的部署。
Humanoid 的与众不同之处在于执行速度、强大的人工智能和软件功能以及非常实用的部署方法的结合。从一开始,我们的重点就是解决实际的工业用例并将机器人集成到现有的工作流程中。
您能否解释一下这些轮式双手操纵器如何比协作机器人或工业机器人更好地满足舍弗勒的需求?
索科洛夫:轮式人形机器人为现代工业环境提供了更加灵活的解决方案。他们可以在工作站之间移动,并在围绕人类工人设计的设施内操作。
世界已经为人类而建。人形形态让机器人可以在现有环境中操作,而无需重新设计基础设施——例如工业机器人。通过贴近人体形态,我们可以使用专为人类设计的设备、工具和设施,并在它们之间轻松切换。许多任务需要人类水平的灵活性和精细运动的操控性。
此外,类人形状有助于更有效的人工智能训练,因为大多数可用数据都基于人类。
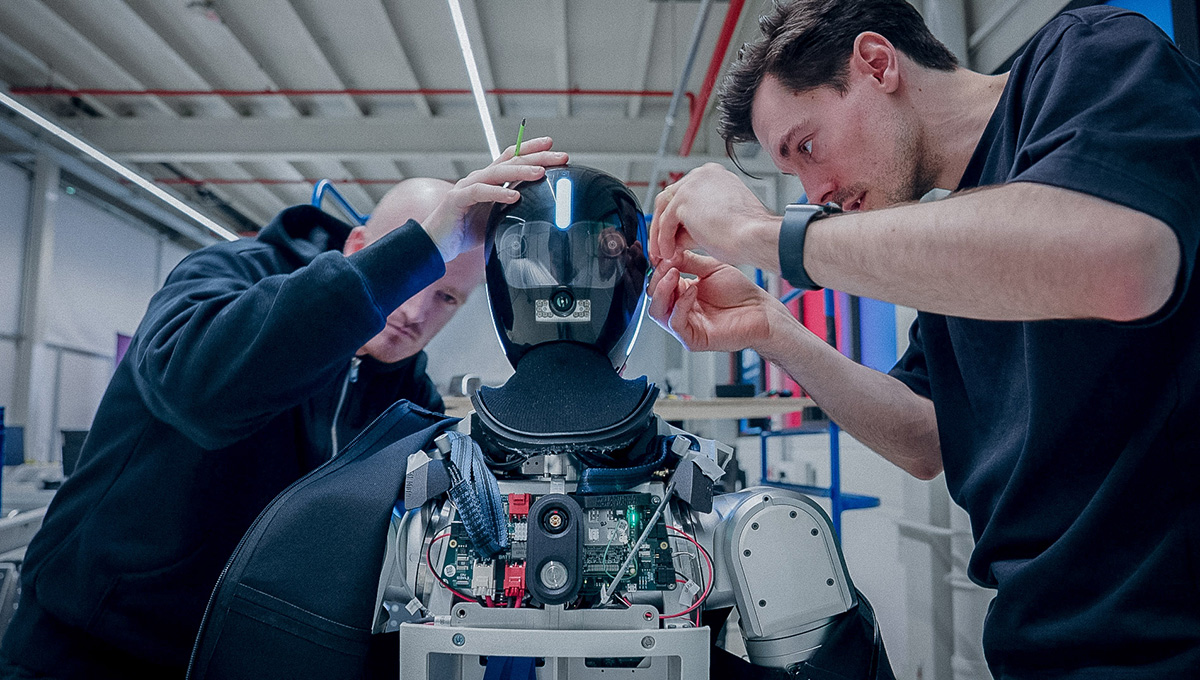
Humanoid 和博世技术人员正在研究 HMND 01。来源:Humanoid