

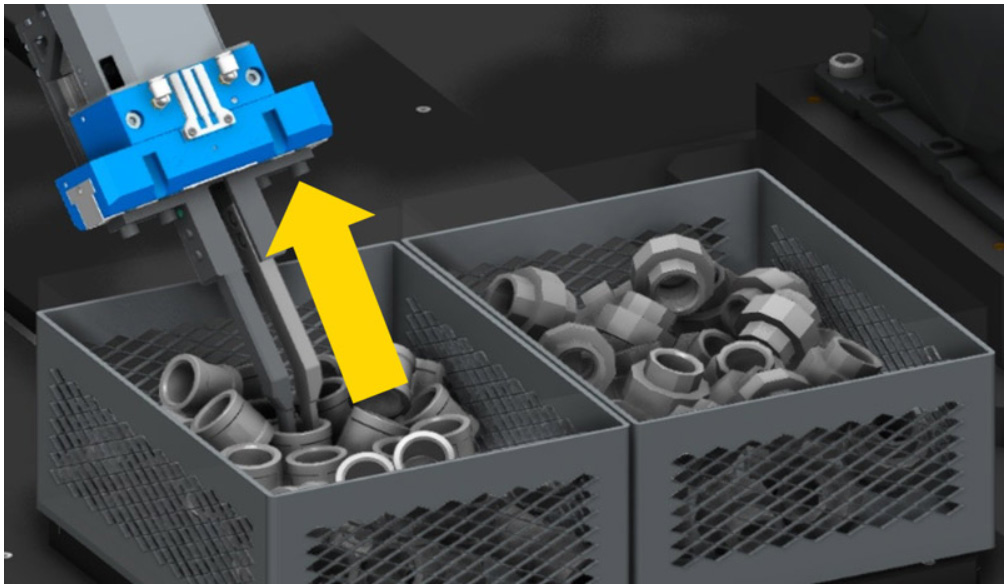
使用物理引擎进行垃圾箱拣选模拟。来源:FANUC
发那科公司上周表示,其已加强其 ROBOGUIDE 仿真软件与 NVIDIA Isaac Sim 开放式机器人仿真参考框架之间的集成。该公司表示,它将在“虚拟工厂”内实现直观操作,并帮助实现准确、集成的数字孪生。
FANUC 正在使用模仿学习和 NVIDIA GR00T 基础模型使其机器人能够折叠 T 恤。该公司指出,其系统使用 NVIDIA Jetson Thor 平台。
编者注:FANUC 因帮助 Wilson Bohannan 提高美国产量而荣获 2026 年 RBR50 机器人创新奖。参见RBR50 获奖者将在下周机器人峰会暨博览会的展厅和售票 RBR50 晚宴上亮相。立即报名参加。
在 Isaac Sim 和 ROBOGUIDE 上运行的“虚拟工厂”
去年 12 月在东京举行的国际机器人展览会 (IREX) 上,FANUC 展示了将 ROBOGUIDE 创建的机器人运动模拟导入 NVIDIA Isaac Sim 的技术。它使用与实际机器人相同的控制算法在虚拟环境中重现了精确的轨迹和周期时间。
通过增强的集成,发那科表示,这两个系统现在可以为机器人测试和虚拟调试提供更实用、更高效的仿真环境。
第一种集成模式将 NVIDIA Isaac Sim 置于最前沿,ROBOGUIDE 在后台运行,以确保虚拟空间中机器人行为的准确。 ROBOGUIDE 与 Isaac Sim 紧密集成,持续直接沟通。
“在这个新环境中,用户可以FANUC 表示:“通过连接到 ROBOGUIDE 的虚拟或物理示教器,可以在 Isaac Sim 中直观地实时操作机器人,就像控制实际的机器人一样。用户可以直接在 Isaac Sim 中执行慢跑操作、示教机器人程序、执行程序并验证结果。这使得 GPU 加速的物理精确传感器和环境模拟中的机器人能够进行直观、高效的预安装研究和流程设计。”
两家公司声称,NVIDIA Isaac Lab 开放式机器人学习框架和 NVIDIA Omniverse 库能够对传统上难以重现的任务进行高精度模拟。示例包括处理电缆等柔性组件或执行插入和组装操作。
在 Isaac Sim 中运行的机器人通过与该合作伙伴声称,ROBOGUIDE 消除了“模拟与真实的差距”。FANUC 和 NVIDIA 表示,组合环境还支持强化和模仿学习,加速物理 AI 系统的评估和部署。
第二种集成模式将 ROBOGUIDE 置于最前沿,而 NVIDIA PhysX 物理引擎则在后台实现高级模拟。 ROBOGUIDE 现在可以使用 PhysX 来精确模拟以前难以模拟的箱子拾取等复杂任务。
可以使用基于物理的建模来真实地模拟随机堆积的零件,而 ROBOGUIDE 的 3D 视觉系统可以识别拾放操作的零件位置。 FANUC 表示,现实世界的场景(例如确定机器人何时无法提取特定零件并选择替代零件)可以通过虚拟方式进行复制。
“这一进步使用户能够在虚拟环境中完成垃圾箱拾取系统的可行性研究,从而无需使用实际零件进行大量试错,”该公司声称。 “C与 NVIDIA PhysX 相结合,ROBOGUIDE 显着提高了设计和部署垃圾箱拣选系统的效率,而这些系统以前需要大量时间和现场专业知识。”
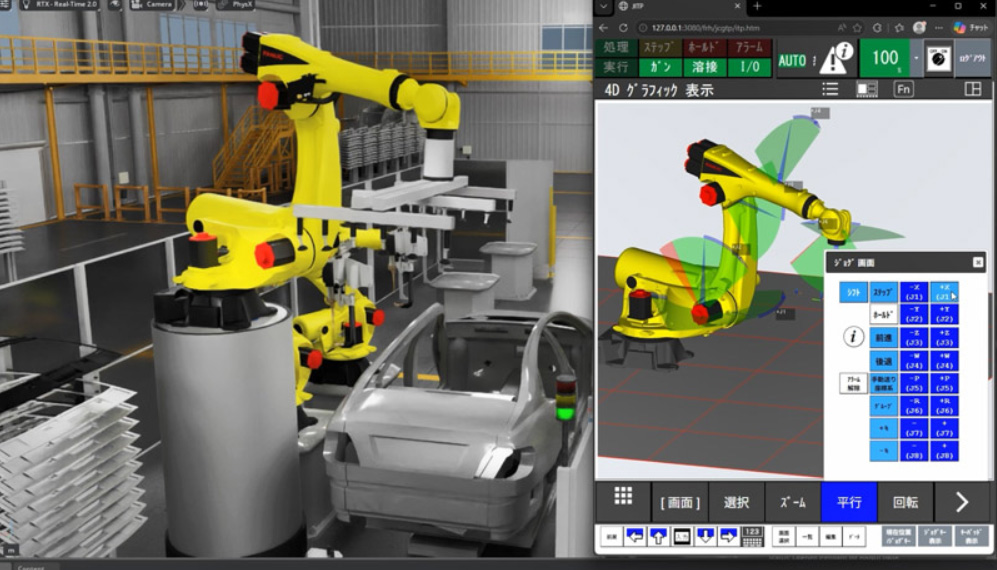
ROBOGUIDE 示教器允许在 NVIDIA Isaac Sim 中操作机器人。来源:FANUC
GR00T N 允许 FANUC 协作机器人折叠 T 恤
At在本月的一次开放日活动中,FANUC 展示了一种双臂系统,该系统使用两台 CRX 协作机器人通过模仿学习来折叠柔性物体(本例中为 T 恤),该系统使用相机进行视觉识别和 NVIDIA Isaac GR00T N 开放式机器人基础模型。
折叠 T 恤等柔性物体需要机器人运动不断适应变化。g 形状,发那科指出。这种折叠通过传统的回放示教或基于视觉的机器人路径补偿很难实现。
该公司将演示操作员使用 CRX 机器人实时执行折叠任务。系统将通过模仿学习从这些例子中学习。双臂 CRX 将接受训练来复制任务并获得完成折叠过程所需的技术。
传统上,模仿学习的机器人动作往往会出现分段和不稳定的情况。两家公司表示,通过将 FANUC 先进的运动控制技术与 NVIDIA GR00T N 模型相结合,该系统将实现平稳、连续的运动。
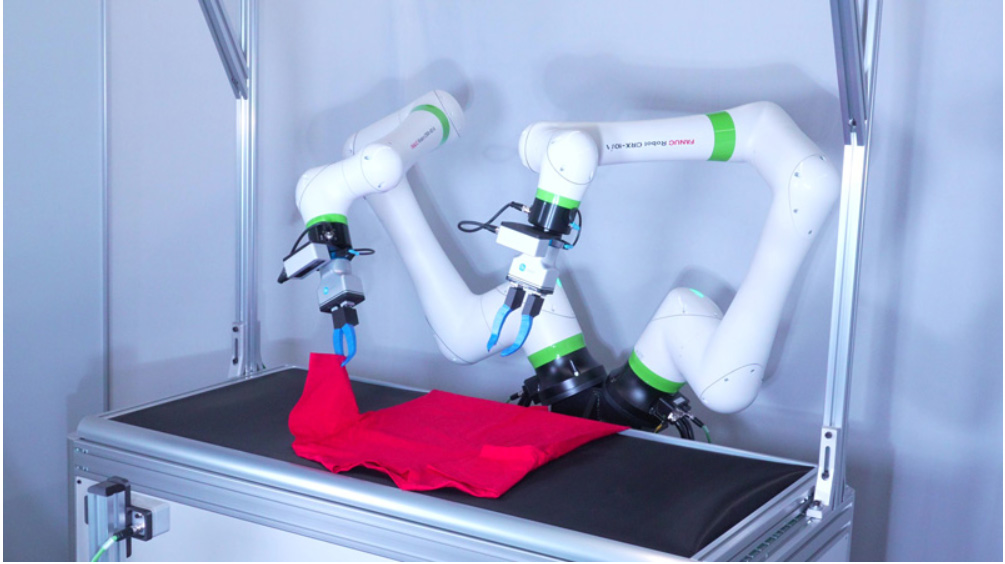
双臂机器人使用模仿学习叠T恤。来源:FANUC
NVIDIA Jetson Thor平台
在IREX,FANUC还推出了基于其开放平台的“避开人类的AI机器人”。该系统已升级为 NVIDIA 最新的机器人计算机 Jetson Thor。
两家公司声称,通过用 Jetson T5000 模块替换 NVIDIA Jetson AGX Orin 模块,该系统的 AI 计算能力提高了 7.5 倍以上。 FANUC表示,Jetson Thor可以让机器人更有效地避开人体移动。
该公司本月的新产品展示还包括机器人在虚拟空间中的操作、高精度模拟、使用NVIDIA PhysX的物理模拟、通过模仿学习训练的双臂机器人演示以及采用最新NVIDIA边缘计算平台的协作机器人。
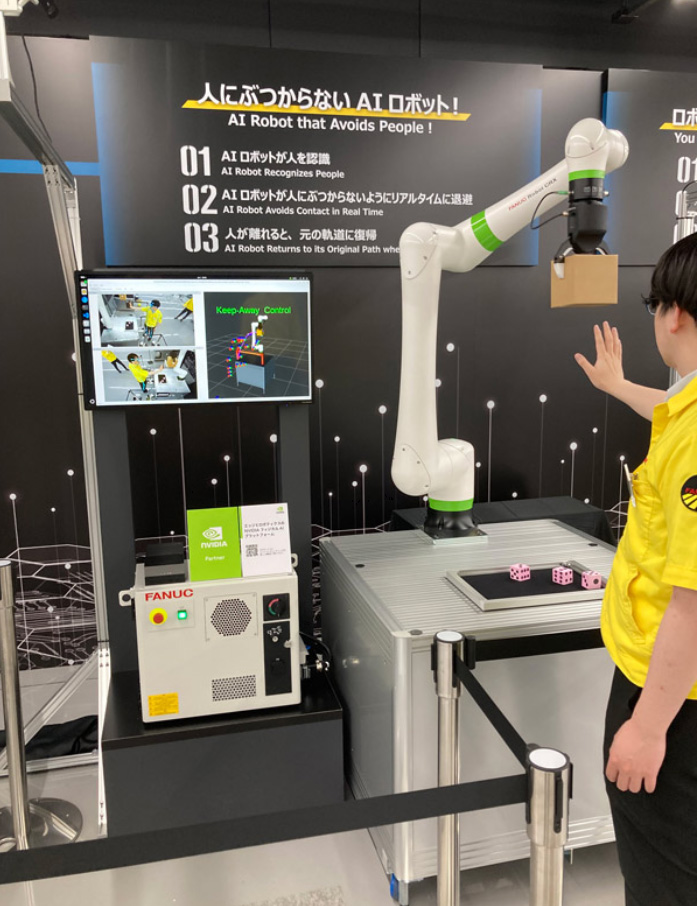
使用由 NVIDIA Jetson Thor 驱动的 AI 的协作机器人。来源:FANUC