

代理人工智能可以在动态环境中结合感知、SLAM、推理和规划。资料来源:Nazlykhan AI,来自 Adobe Stock
机器人在工厂和仓库等结构化环境中实现了令人印象深刻的可靠性水平,其中布局是可预测的,任务遵循预定义的工作流程。然而,现实世界很少能提供这种程度的稳定性。家庭、灾区、建筑工地和户外物流作业等环境是非结构化、动态且不断变化的,给导航带来了挑战。
传统的机器人导航堆栈严重依赖预先映射的环境、确定性控制管道和鲁棒性。基于文件的决策逻辑。同时定位和建图 (SLAM) 等技术允许机器人构建地图并估计位置,但大多数系统仍然假设相对稳定的环境。
当机器人遇到移动障碍物、不完整的地图或不熟悉的地形时,这些假设通常会失败,这将许多部署限制在严格控制的设置中。
代理人工智能引入了一种新方法。通过使机器人能够感知环境、推理目标并动态选择操作,代理框架可以实现更具适应性的导航。让我们来看看这些架构如何实现通用机器人导航并与现有机器人技术堆栈集成。
从反应式机器人到代理导航
机器人导航在过去几十年中取得了显着发展。早期的系统依赖于反应控制架构,旨在实时响应传感器输入。虽然这些方法对特定任务有效,但通常缺乏人们渴望推理目标或适应陌生情况的能力。
随着机器人部署扩展到受控环境之外,需要更灵活的决策能力。
传统机器人架构
大多数现代机器人仍然遵循结构化导航管道:
感知→本地化→映射→规划→控制
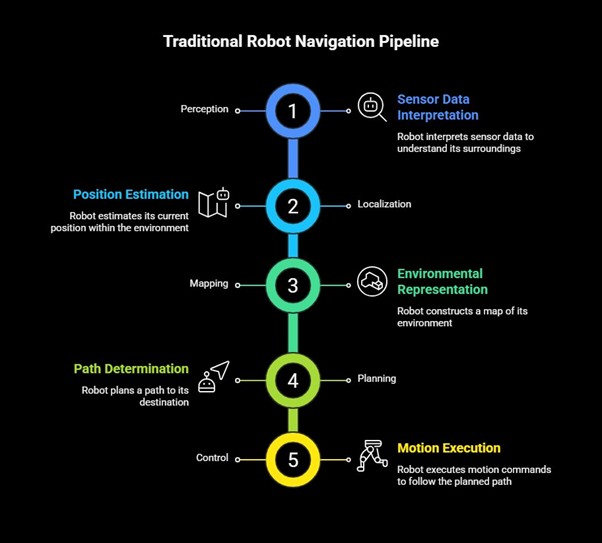
传统的机器人导航管道。来源:Pratik Shinde
在此架构中,感知系统解释传感器数据,定位估计机器人的位置,映射构建环境表示,规划确定路径,控制执行运动命令。该系统是模块化的、可靠的,但也是刚性的。
早期的方法,例如包容架构,强调反应行为,优先考虑传感器驱动的响应而不是更高层次的推理。
传统导航堆栈的局限性
虽然传统的管道在稳定的环境中有效,但在不熟悉或快速变化的条件下却难以应对。这些系统通常假设事先了解环境以及障碍物或任务的有限变化。因此,机器人在遇到不完整的地图、新对象或意外变化时可能会表现出不可预测的行为。
代理 AI 发生了哪些变化
代理 AI 引入了目标驱动规划、迭代推理循环、上下文记忆和跨机器人堆栈的动态工具使用。代理系统不是执行固定序列的模块,而是可以根据当前目标编排感知、规划和控制组件。
机器人不再依赖静态导航管道,而是开始将其功能视为可以调用的工具d 动态地。要了解这些功能如何协同工作,需要检查为代理机器人导航提供动力的核心组件。
代理机器人导航的核心组件
代理机器人导航构建在传统的机器人技术堆栈上,但添加了一个编排层,允许机器人推理目标并动态协调不同的子系统。实际上,这些系统跨四个关键技术层运行。
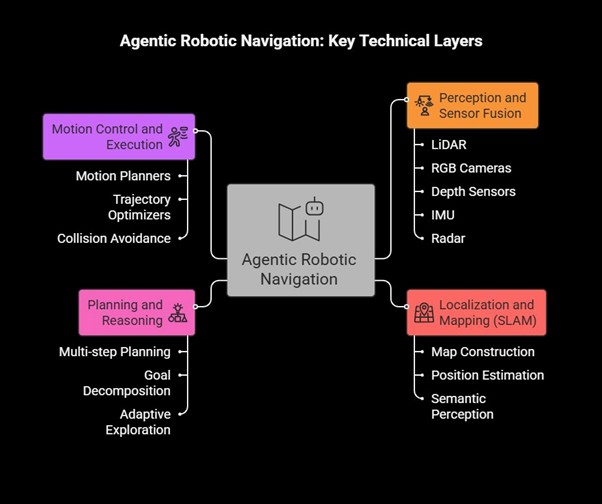
代理机器人导航。资料来源:Pratik Shinde
1。感知和传感器融合
机器人首先需要对其周围环境有可靠的了解。现代平台结合了多种传感模式,包括:
- 用于精确距离测量的激光雷达
- RGB c用于视觉感知的相机
- 用于空间感知的深度传感器
- 用于运动跟踪的惯性测量单元 (IMU)
- 在低能见度条件下实现稳健传感的雷达
传感器融合算法将这些信号结合起来,产生一致的环境表示。代理框架通过允许根据任务上下文动态调用感知模块来扩展此功能,这有助于机器人解释复杂或快速变化的环境。
2.同步定位和建图
SLAM 仍然是自主移动机器人 (AMR) 的基本功能。它使他们能够构建以前未知的环境的地图,并估计它们在这些地图中的位置。
最近的研究将 SLAM 与机器学习和语义感知相结合,以便机器人可以在绘制地图时识别物体和环境特征。代理系统通过动态选择映射策略和d 在探索过程中不断更新地图。
3.规划和推理
传统导航系统依靠A*或Dijkstra等算法进行路径规划。代理架构引入了更高级别的推理功能,例如多步骤规划、目标分解和自适应探索策略。
一些新兴框架将视觉语言模型 (VLM) 与规划代理集成,以使用环境中的语义信息来推理导航任务。
4。运动控制和执行
一旦路线确定确定后,机器人使用运动规划器、轨迹优化器和防撞算法执行运动。这些系统处理实时传感器反馈,以调整运动并防止碰撞。
这些组件共同构成了自主导航的操作支柱。代理系统的主要区别在于如何协调这些功能。了解编排需要检查代理 AI 如何与现有机器人软件堆栈集成。
代理 AI 如何与现有机器人堆栈集成
代理 AI 不会取代传统的机器人基础设施。相反,它充当协调机器人系统内现有模块的编排层。这种方法允许开发人员增强自主性,而无需重新设计整个软件堆栈。
与 ROS 和机器人中间件集成
大多数现代机器人都依赖中间件框架,例如机器人操作系统或 ROS2 管理感知、规划和控制模块之间的通信。代理框架通常作为认知控制层或任务规划器在这些系统之上运行。
这些代理层通过 ROS 和 ROS2、NVIDIA Isaac 等平台以及 Gazebo 或 Isaac Sim 等模拟环境中使用的标准接口和 API 与现有机器人基础设施进行交互。
在此设置中,代理监视系统状态、评估目标并决定哪个子系统应执行下一步操作。
基于工具的导航架构
代理系统将每个机器人功能视为一种工具需要时可以调用。导航堆栈中的常见工具包括:
- SLAM 和地图模块
- 对象检测和感知系统
- 路径规划算法
- 运动控制器
- 地图查询服务
代理不是按固定顺序运行这些模块,而是根据环境条件和任务目标动态选择它们。
动态工作流程创建
传统的导航管道遵循固定的流程:感知、映射、规划和运动执行。代理架构允许机器人动态构建工作流程。
机器人可以观察周围环境,评估其目标,查询地图,生成候选路径,并在执行移动之前选择最安全的路线。当机器人遇到不熟悉或不断变化的环境时,这种动态协调可以提高鲁棒性和适应性。
当机器人在缺乏可靠地图或包含不可预测障碍物的环境中操作时,这些功能变得尤为重要。
在未映射的动态环境中实现导航
自主导航当机器人在包含移动障碍物、未知布局或不完整地图的环境中操作时,这变得更具挑战性。
传统导航系统通常假设稳定的环境和可靠的地图数据,这限制了它们在现实世界环境中的有效性。代理人工智能通过使机器人能够推理其环境并根据条件变化调整其行为来帮助解决这些限制。
情境感知决策
代理系统解释传感器数据和环境信号以实时做出导航决策。代理不是遵循预定义的路线,而是通过环境工程评估环境,以确定应该在哪里进行探索、何时需要避开或重新路由障碍,以及导航策略应如何适应新信息。
此推理层可帮助机器人更智能地响应意外情况。
探索策略
在以前未映射的环境中,机器人必须在探索的同时建立对空间的理解。代理框架可以支持增量地图创建、目标驱动的探索以及探索过程中的路线规划。
最近的研究还将语义感知与地图相结合,以便机器人在导航时能够识别物体和结构特征。
适应动态环境
基于机器学习的导航系统越来越多地使用预测模型来预测移动障碍物并相应地调整轨迹。这种功能使机器人能够在仓库、医院、城市送货路线和灾难等环境中在人员周围安全运行。响应站点。
随着这些功能的成熟,代理导航开始解锁现实世界机器人应用的新类别。
代理导航的新兴应用
随着代理人工智能改善机器人决策和环境意识,它开始解锁跨行业的新应用。曾经需要严格控制环境的机器人现在可以在更复杂和不可预测的环境中运行。
1.自主移动机器人
自主移动机器人已经在仓库、制造设施和履行中心发挥着重要作用。代理导航提高了它们在布局频繁变化或人类共享同一工作空间的动态空间中操作的能力。
通过实时推理障碍物并调整路线,这些机器人可以保持效率,同时提高人机交互过程中的安全性。
2.服务和家用机器人
专为家庭或服务环境设计的机器人面临着高度不可预测的条件。家具布局、家居设计物体和人类行为会不断变化。
基于代理的导航系统结合了感知、推理和上下文理解,因此机器人可以在杂乱的空间中导航并对人类活动做出适当的响应。
3.检查和工业机器人
检查机器人越来越多地用于监控工厂、管道和发电厂等基础设施。这些环境通常包括狭窄的通道、不规则的结构和不断变化的条件。 AI 增强型 SLAM 系统可帮助这些机器人在复杂的工业空间中导航,同时适应环境变化。
4.探索系统
代理导航还支持在远程或危险环境中操作的机器人。例子包括水下航行器、无人机es,以及行星探索机器人。在这些场景中,多代理架构有助于以最少的人为干预协调感知、规划和任务目标。
尽管取得了这些进步,但一些技术和操作挑战仍然限制了代理机器人导航系统的广泛部署。
主要挑战和限制
尽管取得了快速进展,代理机器人导航仍然是一个新兴领域,存在研究人员和工程师继续解决的一些技术和操作挑战。当前的系统在大规模部署变得可行之前必须平衡自主性、安全性和实时性能。
- 计算需求:代理推理通常依赖于大型模型、强化学习策略和复杂的推理管道。这些系统需要大量的计算资源来处理传感器数据并实时做出决策,这可能会给移动机器人的板载硬件带来压力。
- 安全性和可靠性:自主操作的机器人必须保持可预测的行为、强大的避障能力并遵守安全标准。当人工智能系统与动态环境和人类交互时,确保安全决策变得尤其具有挑战性。
- 现实世界的部署限制:自主系统必须在硬件限制、能源限制和严格的延迟要求下运行,同时仍执行复杂的推理任务。
- 可解释性和调试:工程师必须理解为什么代理选择特定的操作或导航策略,但在许多情况下解释人工智能驱动的决策仍然很困难
解决这些挑战将塑造自主机器人和代理导航系统的下一阶段创新。
代理人工智能有望使机器人更加敏捷
代理人工智能有潜力将机器人技术从狭隘编程的机器转变为更多的机器能够适应不同环境的通用自主系统。未来的机器人可能不会执行单一的预定义任务,而是将感知、推理和规划结合起来,在各种场景中进行操作。
几种技术趋势正在塑造这种转变:
- 多智能体协调:机器人团队协作探索环境、共享地图和协调导航任务。
- 与世界模型集成:人工智能系统维护物理世界的内部表示以预测结果和计划
- 具体人工智能学习:通过与环境交互不断改进的机器人。
- 机器人基础模型:在支持感知、规划和控制的多模态数据上训练的大规模人工智能模型。
随着这些技术的成熟,机器人将在结构化环境之外更可靠地运行。下一代机器人不会变得简单执行导航算法;他们会推理环境,动态选择策略,并自主适应新的挑战。
 关于作者
Pratik Shinde 是 Omdena 的内容和 SEO 专家,也是一位全栈数字营销人员,拥有超过六年推动 SaaS、AI 和技术品牌有机增长的经验。
此前,Shinde 为多家全球 SaaS 公司领导了高影响力的 SEO 计划,帮助他们提高权威、流量和转化率竞争市场。