

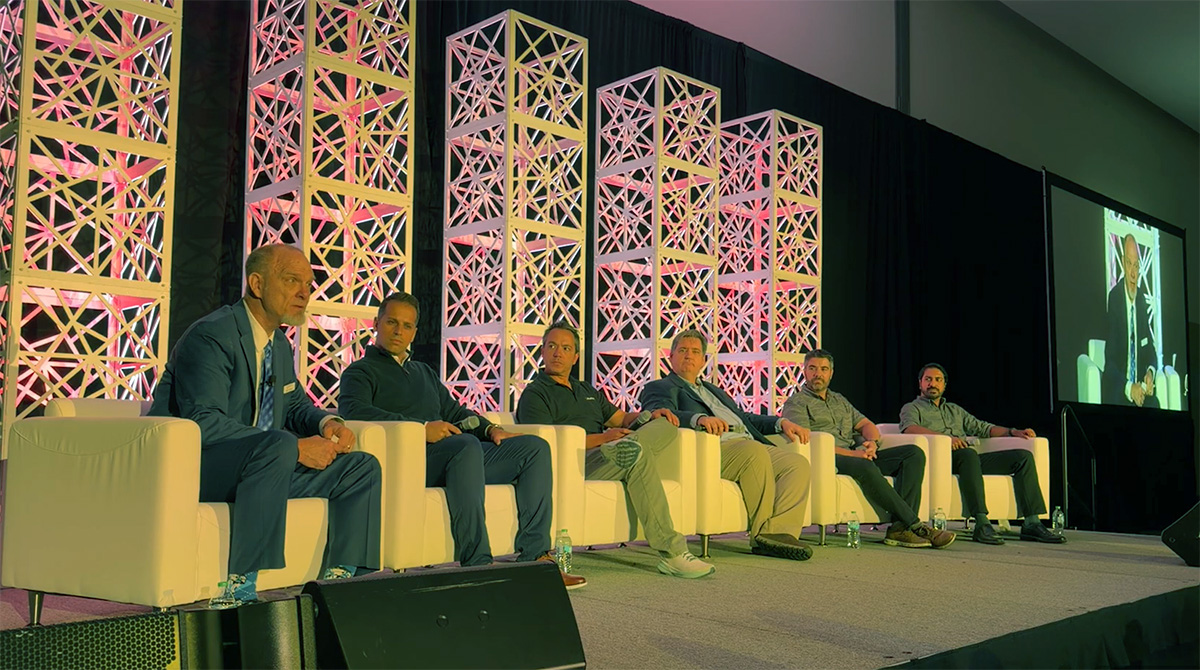
行业专家小组在 2026 年机器人峰会暨博览会上讨论了人形机器人的发展状况。来源:RealSense
虽然机械臂可以说已经掌握了制造能力,但设计和建造可以行走和操纵物体的双足机器人完全是另一回事。此外,该系统在快节奏的环境中与人类工人、叉车和其他机械一起工作也增加了复杂性。在上个月的机器人峰会暨博览会上,主题小组讨论了人形机器人的现状。
会议阵容星光熠熠:
- 舍弗勒北美人形机器人负责人 Al Makker
- Mike Nielsen,RealSense 首席营销官
- Aaron Prather,ASTM International 机器人与自主系统项目总监
- Alberto Rodriguez,波士顿动力公司 Atlas 机器人行为总监
- Pras Velagapudi,Agility 首席技术官
- Mike Oitzman,The Robot 主持人兼高级编辑报告和自动化仓库
在波士顿 Thomas M. Menino 会议展览中心举行的机器人峰会暨博览会包括有关机器人世界(从设计到实施)的精彩主题演讲、演示和小组讨论。在机器人报告中,大约 3,900 名与会者填写了演示文稿并参观了展厅,看到了从组件制造商到网球射击机器人的所有内容。
人形开发人员的目光不仅仅局限于演示
对于波士顿动力公司来说,其 Atlas 项目的北极星使其能够充当体力劳动的通用机器。 Rodriguez 表示,公司在与许多客户进行深入研究时看到的一件事是,除了极少数规模非常大且稳定的应用程序之外,几乎所有工作都是独一无二的。
“我们的路线图正在构建必要的技术,以在硬件级别、驱动行为的模型和架构级别以及非常重要的部署策略级别上推广通用案例,”他说。 “对于集成策略,如果你无法为这三件事中的任何一件事找到通用策略,那么成本就太高了。”
罗德里格斯解释说,波士顿动力公司已从制造中的物流开始,该公司及其母公司现代汽车认为,在这一应用中,通用性和复杂性之间存在良好的平衡。
“你必须处理所有部分 - 例如,像去他指出,“它距离装配线还不够近,你必须处理时间限制和必须与其他人一起工作的安全限制。去年,我们将 Atlas 作为第一次练习引入工厂,对完全数据驱动的架构驱动行为和排序场景进行首次概念验证演示。”
“今年 1 月,我们将其带到了 CES,进行了整整一周的演示,明年,我们将罗德里格斯补充道,“今年,我们将回到工厂展示 Atlas 的更加端到端的演示——一个完整的学习管道,不仅处理行为,还处理整个工作流程、连接到工厂以及处理异常情况。”
他还指出,在波士顿动力公司迈向大规模生产规模的过程中,该公司现已获得了足够的客户(包括现代汽车),并承诺在 2020 年部署 25,000 台类人机器人。波士顿动力有工厂。还做出了额外承诺,到 2028 年将 Atlas 机器人的产能提高到每年 30,000 台。
Agility(以前称为 Agility Robotics)也已经完成了试点项目。它已与亚马逊、GXO、舍弗勒、丰田和 Mercado Libre 等公司合作进行数字人形部署。
“我们确实一直在扩展商业方面,并从中学习,以弄清楚 - 我们需要什么来缩小剩余的差距,从而使我们能够扩大规模?”维拉加普迪说。 “这是两件不同的事情:这是围绕我们从安全案例中需要的东西进行的发现,这对于一个极其强大、动态稳定的机器人来说是所有这一切的重要组成部分。我们如何在这些设施周围移动,并能够在更接近的地方工作,或者在没有人类的情况下工作?”Velagapudi 还指出,Agility 已经与波士顿动力公司和其他公司一起成立了一个 ISO 委员会/工作组,以解决这些问题。研究安全问题,并提出一个解决方案,将其纳入下一代机器人中。
他补充说,Agility 的业务范围已超出其最初的手提包、箱子和容器操作应用范围。现在,它将在未来一年左右转向物品操纵。
机器人安全和标准工作仍在继续
全球机器人安全标准的发展速度与机器人本身的发展速度一样快。 Prather 解释说,ASTM 意识到并参与了众多举措。
“ISO 有两个新小组:由波士顿动力公司 (Boston Dynamics) 领导的安全小组,然后由中国领导数据工作,”他说。 “这是我们与 NIST 合作的下一项工作……一项包含约 10 项测试的人形测试台的提案。”
Prather 详细说明了测试台如何包含运动和操纵等功能。一些生产商会有这些tests 发送给他们,以便他们可以在内部使用它们。但另一个目标是在未来的比赛中使用这些测试台,这样团队就可以在机器人赛事中在全世界面前测试他们的机器人。
Prather 指出,这些测试也旨在帮助机器人标准的制定。 “ISO、ASTM 和 NIST 正在开展安全工作,”他说。 “我们正在开始进行性能可重复性测试,并且还有许多其他工作正在进行中。”
在回答有关人形安全的问题时,Prather 表示,他希望在未来两年内起草第一个安全标准。
然而,小组成员承认,人工智能从根本上改变了格局。确定性的传统安全方法不太适合涉及倾斜行为的复杂系统。这里的一些新的工程挑战包括:
- 准确预测故障行为
- 性能的可重复性
- 风险评估人机交互
- 验证基于人工智能的决策
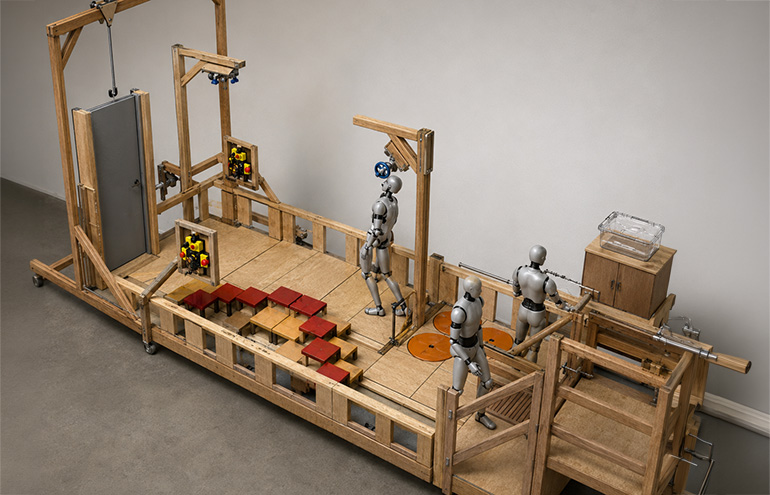
用于标准化测试人形机器人能力的拟议装置的渲染。资料来源:NIST、ChatGPT
需要克服的感知问题
尼尔森在机器人峰会上告诉与会者,RealSense 的增长“非同寻常”,而且事情进展得非常快。
“从趋势的角度来看,我们同时看到了一些事情,而且我们现在能够更快地做事情,”他说。 “其中之一是与芯片和更广泛的人工智能领域的其他技术供应商建立合作伙伴关系,因此我们现在正在围绕模拟做大量工作。sim2real 的差距正在缩小。”
“这一直很重要。Nielsen 表示:“NVIDIA 和其他一些公司目前正在开展一些非常有趣的活动……开发一种通用视觉模型,它允许您以任何您想要的方式使用 RealSense 摄像头,并将其应用到 Isaac 中,这样您就可以实时实现它,包括噪声模型。”
“我们看到的最大差距是采用纯模型并将其应用到现实世界中,并从头开始。”他指出,“因为如果模型中没有内置现实世界的影响,那么你实际上只是在使用面孔和眼球。”
尼尔森还表示,他的公司正在从中国学到很多东西,中国的客户变化速度非常快,他解释说,中国的产品生命周期比其他地区快了 30 到 40 倍,因为对风险的容忍度更高。
“我们看到了......信封。”从机电一体化的角度来看,像跳舞机器人这样的东西,我包括我们那天晚上在 SportsCenter 上看到的内容,”他说。“从可以缓慢移动的机器人到可以移动和做柔道的机器人的转变还有下一步,那就是它们如何自主地做事,以及自治堆栈吗?”
根据 Nielsen 的说法,人形机器人的感知要求与其他系统非常不同。
“在一些基本模式中,您需要接近速度或接近速度的信息密度。 “范围,”他说。“速度是不同的,并且根据机器人的 z 轴而不同,因为摆动手臂比转动躯干快得多。”
“掉落的物体与整体非常不同,所以我们实际上发生了一次事故,我们的一位工程师正在与客户一起做一些他可能不应该用机器人做的事情,结果摔到了他身上,”尼尔森说。“所以,我们正在处理的这些是非常不同的故障,它们具有巨大的影响。依赖感知——找出他们何时失败除了速度、距离、信息密度,然后是场景重建。”
罗德里格斯还提出了一个有趣的观点,即将更高分辨率的图像缩小到与神经网络可以处理的尺寸更兼容。
“我们看到的一个巨大变化是,我们从更少的像素中获得更高质量的更多价值,但最终驱动当今类人机器人所做的大部分事情的行为架构最终会缩小尺寸他说:“我们将图像调整为 240 x 240 像素,因为这就是我们输入神经网络的内容。我们无法将巨大的图像输入[输入神经网络],所以最终我们会删除大量已捕获的信息。”
“相反,我们会更好地使用具有更高动态范围和全局快门的高质量像素,例如,当躯干快速移动时不会出现问题,在接近时具有高分辨率,或者Rodriguez 说道。
价值 20,000 美元的人形机器人问题
业界最持久的问题之一围绕着人形机器人的经济学:技术的成本能否降低到20,000 美元的价格点是可以实现的吗?由于汽车式制造技术、产量的增加、传感器的整合、更好的执行器设计以及一定程度的组件标准化,小组成员对这个概念表示谨慎乐观。
“显然,来自舞台上的一些人和许多其他客户的压力非常有趣,”尼尔森说,“传感器堆栈成本可能非常高,特别是在 AMR 上,它变得非常危险,因为它们携带重物。”
“机器人的总感知堆栈约为 20,000 美元,几乎是我们所说的整个机器人的价格。机器人。这从根本上来说是站不住脚的,”他补充道。“因此,我们一直在做的一些工作就是瓦解这些模式。有时您需要稀疏信息,有时您必须能够读取条形码。这些是需要解决的根本不同的问题,但您不想购买两台不同的相机来解决这两类问题。因此,RealSense 正在加速这项研究——传感器越少越好,同时又不会失去 360 度感知。”
Makke 指出,在 2025 年机器人峰会暨博览会上,一位小组成员表示,他们对这个概念有点悲观。
“我说,‘我看到了你的悲观情绪,我以乐观的态度养育你’,我仍然有同样的感觉,甚至可能更是如此,”Makke 开玩笑说。 “有一件事必须发生,这是先有鸡还是先有蛋的问题。您需要一定的物料清单 [BOM] 成本来证明投资回报率的合理性,因此数量会增加。”
“您必须尝试这些低 TRL [技术准备水平] 技术他说,“我们必须将一些关键组件商品化。”执行器是 BOM 成本的重要组成部分,电机也是如此,传感器和 PCB 也是如此。”
Makke 表示,如果他必须猜测此类定价的时间表,他会说在未来三到五年内。