

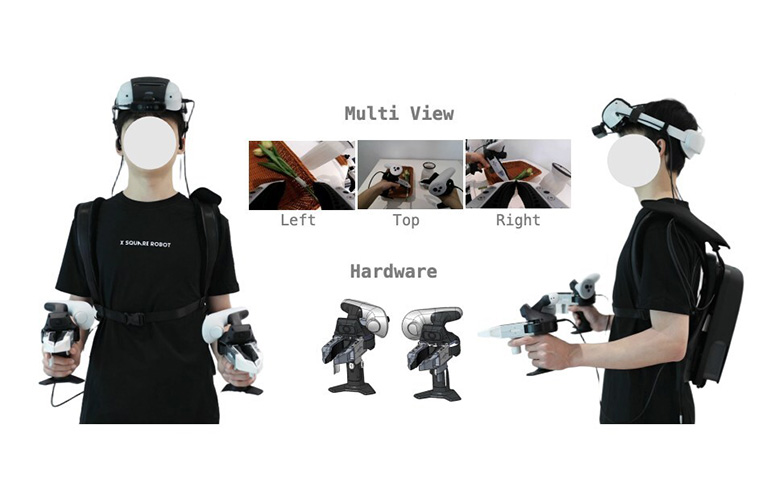
XRZero-G0 系统结合了头戴式摄像头和双腕式摄像头,可捕捉全局背景和详细的手部物体交互。 |图片来源:X Square Robot
为了打破减缓嵌入式人工智能速度的数据瓶颈,X Square Robot 表示已将 XRZero-G0 开源。该公司表示,其新的硬件软件框架在实验条件下将真实机器人训练数据需求减少了 20 倍。
X Square Robot 表示,该系统与 2,000 小时多模式存储库 G0-Dataset 一起发布,通过标准化无机器人数据收集,弥合了人类和机器感知之间的差距。它说这使得人类演示的任务能够得到可靠的检查
该公司将 XRZero-G0 描述为一个全面的硬件软件框架,旨在增强可扩展、高质量、无机器人的数据收集和跨实体策略传输,以实现灵巧的机器人操作。
XRZero-G0 收集机器人训练数据
XRZero-G0 具有符合人体工程学的可穿戴虚拟现实界面,配有多视图摄像头和专用双视图夹具将人类移动性与机器人运动学分离。 X Square Robot 表示,该系统:
- 使用高精度 PICO 4 VR 耳机,具有由内而外的空间跟踪功能
- 配备双物理夹具:H 形压力驱动夹具和 G 形手指驱动夹具
- 支持毫米级精度的 6 自由度姿态估计
- 结合边缘时空解析,实现视觉同步、语言和轨迹数据
- 确保高收集吞吐量和稳定性,实现持续的数据捕获X Square Robot 指出,数据质量一直是无机器人学习的关键障碍。 XRZero-G0 通过闭环“收集-检查-训练-评估”管道正式实现可训练性治理:
- 观察级别:多视图几何一致性抑制视觉运动学错位。
- 运动学级别:具有碰撞和关节限制约束的全身逆运动学过滤器无效
- 政策层面:真实机器人回放作为最终验证标准。
X Square Robot 验证
X Square Robot 表示,它已经完成了对照实验,证明将大约 10 个无机器人场景与一个真实机器人场景相结合,可以在评估任务中实现与纯真实机器人数据集相当的性能。
该公司还扩展了G0-Dataset XRZero-G0 转换为 2,000 小时的数据集t 并将结果开源。该数据集集成了无机器人采集、自动化质量检测、混合数据训练和用于研究目的的真实机器人评估。
G0-Dataset支持大规模预训练和跨实体迁移实验,为机器人研究提供可复制的开放资源,X Square Robot解释道。该公司表示,通过开源 XRZero-G0 并发布 G0-Dataset,它为研究界提供了硬件设计、自动检查管道、训练方法和高质量数据集。
这些资源旨在加速通用机器人和可扩展的嵌入式人工智能的开发,支持向更系统和大规模数据生成方法的过渡。
完整的研究论文可供下载。该代码可在 GitHub 上获取,开放数据集可在 HuggingFace 上获取。