

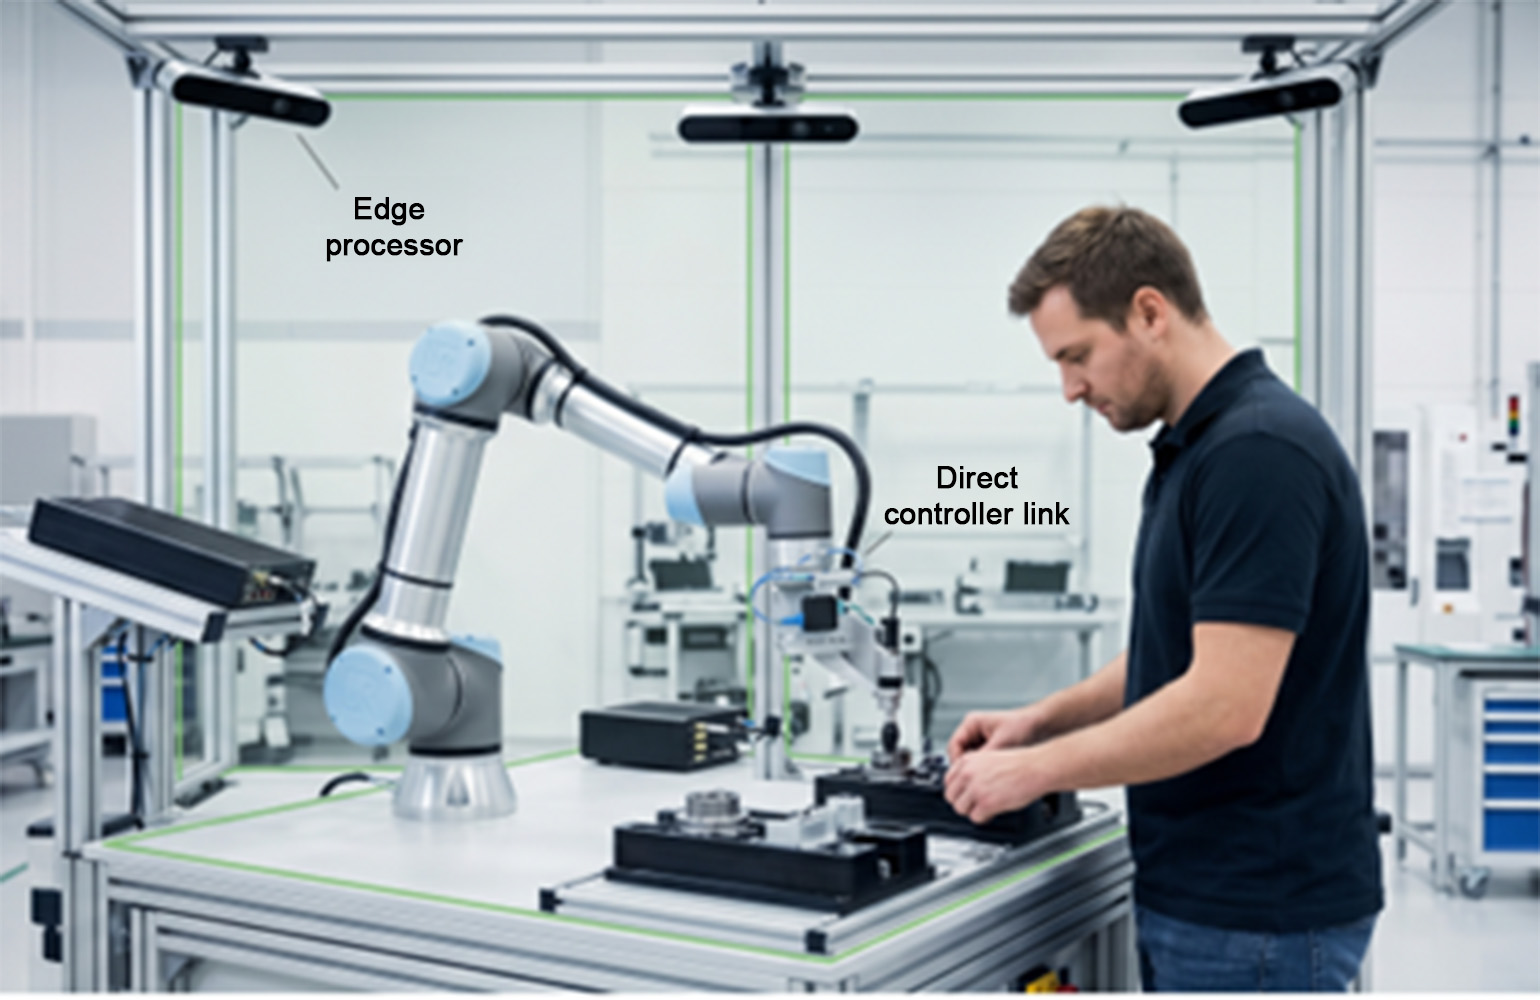
延迟可能会给协作装配单元带来安全风险。来源:Cogniedge.ai
基于云的视觉系统改进了工业分析和预测性维护,但当车间的实时安全性和吞吐量最重要时,它们就显得不足了。在高度混合的协作装配单元中,即使是适度的网络延迟也会将有前途的人机协作 (HRC) 设置变成走走停停的瓶颈。
行业向更多协作机器人的转变需要的不仅仅是更安全的笼子或更低的速度。它需要一种架构,让协作机器人能够动态适应人类运动和疲劳,同时保持周期时间和安全性。
关键是将人工智能推理转移到边缘和电子领域。建立从边缘处理器直接到机器人控制器的直接、低延迟桥接,绕过传统 PLC(可编程逻辑控制器)进行动态运动学调整。
速度和分离监控中延迟的物理原理
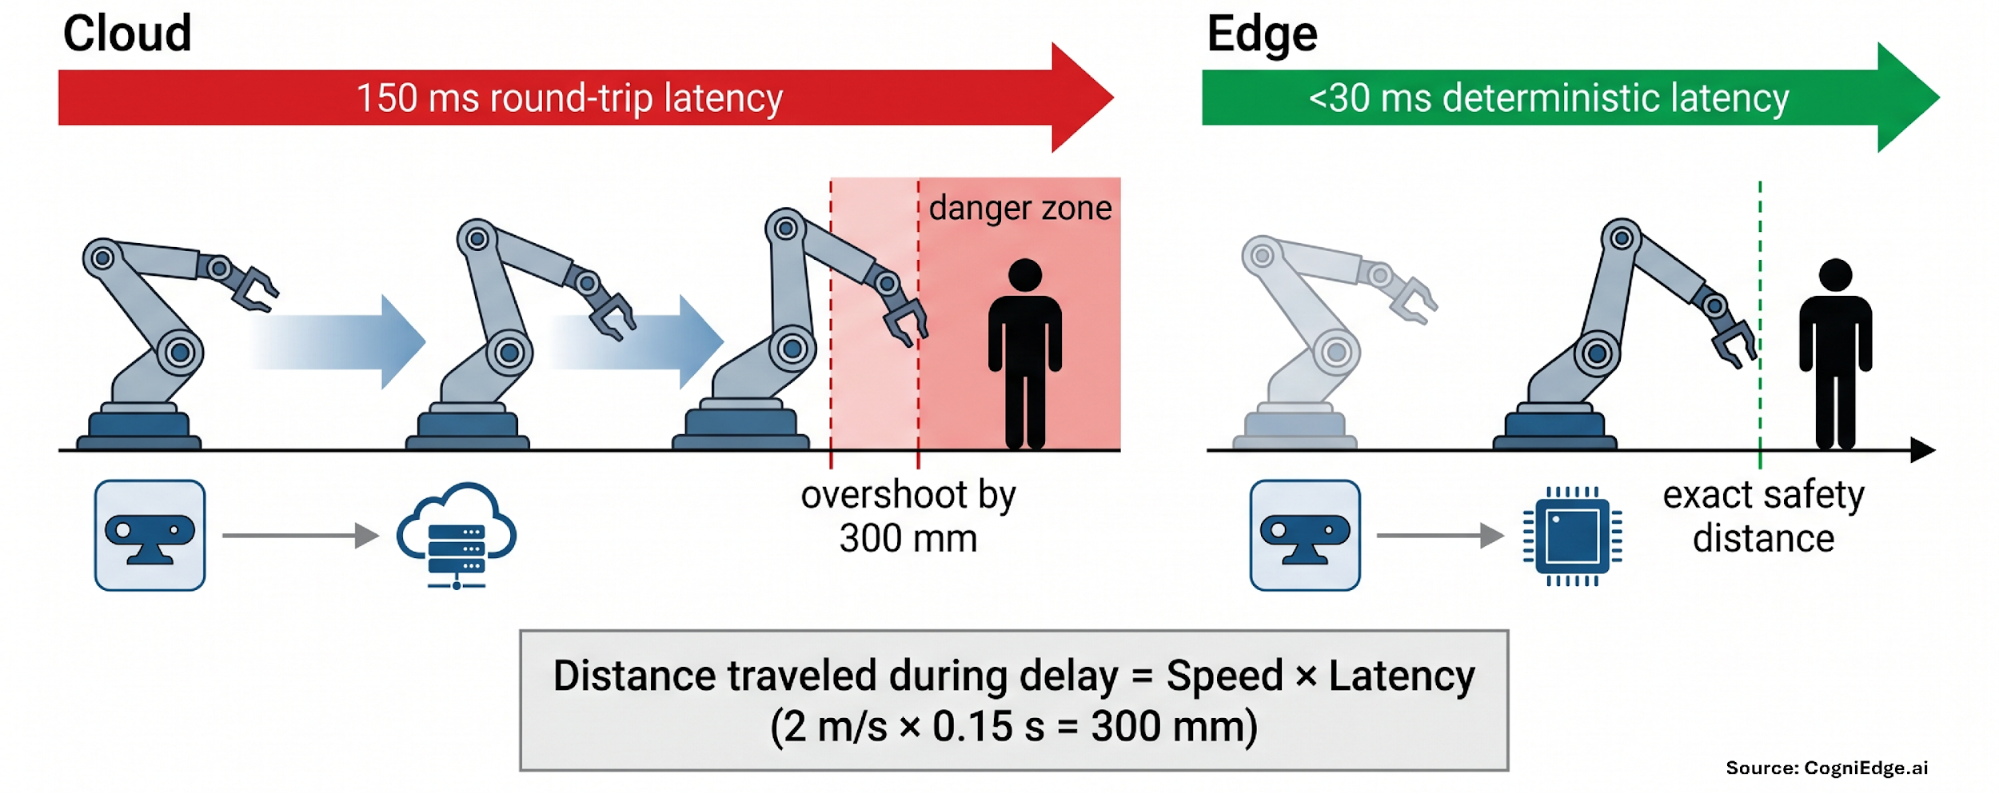
来源:Cogniedge.ai
ISO/TS 15066 将速度和分离监控 (SSM) 定义为协作机器人的核心安全方法。该标准要求机器人与操作员保持一定的保护性间隔距离,如果超出该距离,则降低速度或停止。
考虑一个典型的高保真深度相机,将骨骼跟踪数据馈送到远程服务器。往返时延,包括图传、推理、命令返回,常见仅范围为 100 到 200 毫秒。
以 2 m/s 的中等机械臂速度,机器人在此延迟期间行进 200 到 400 毫米(7.8 到 15.7 英寸)。在紧凑的协作单元中,300 毫米(11.8 英寸)的盲点是安全操作和潜在伤害之间的区别。
为了补偿,工程师扩大了安全区域,并设定了保守的速度或频繁的保护性停止。其结果是吞吐量降低,违背了协作自动化的目的。
动态环境中真正的实时 SSM 需要低于 30 毫秒的确定性端到端延迟,只有当处理发生在距传感器几毫米且决策路径直接连接到运动控制器时才有可能。
为什么传统 PLC 会造成不可接受的瓶颈
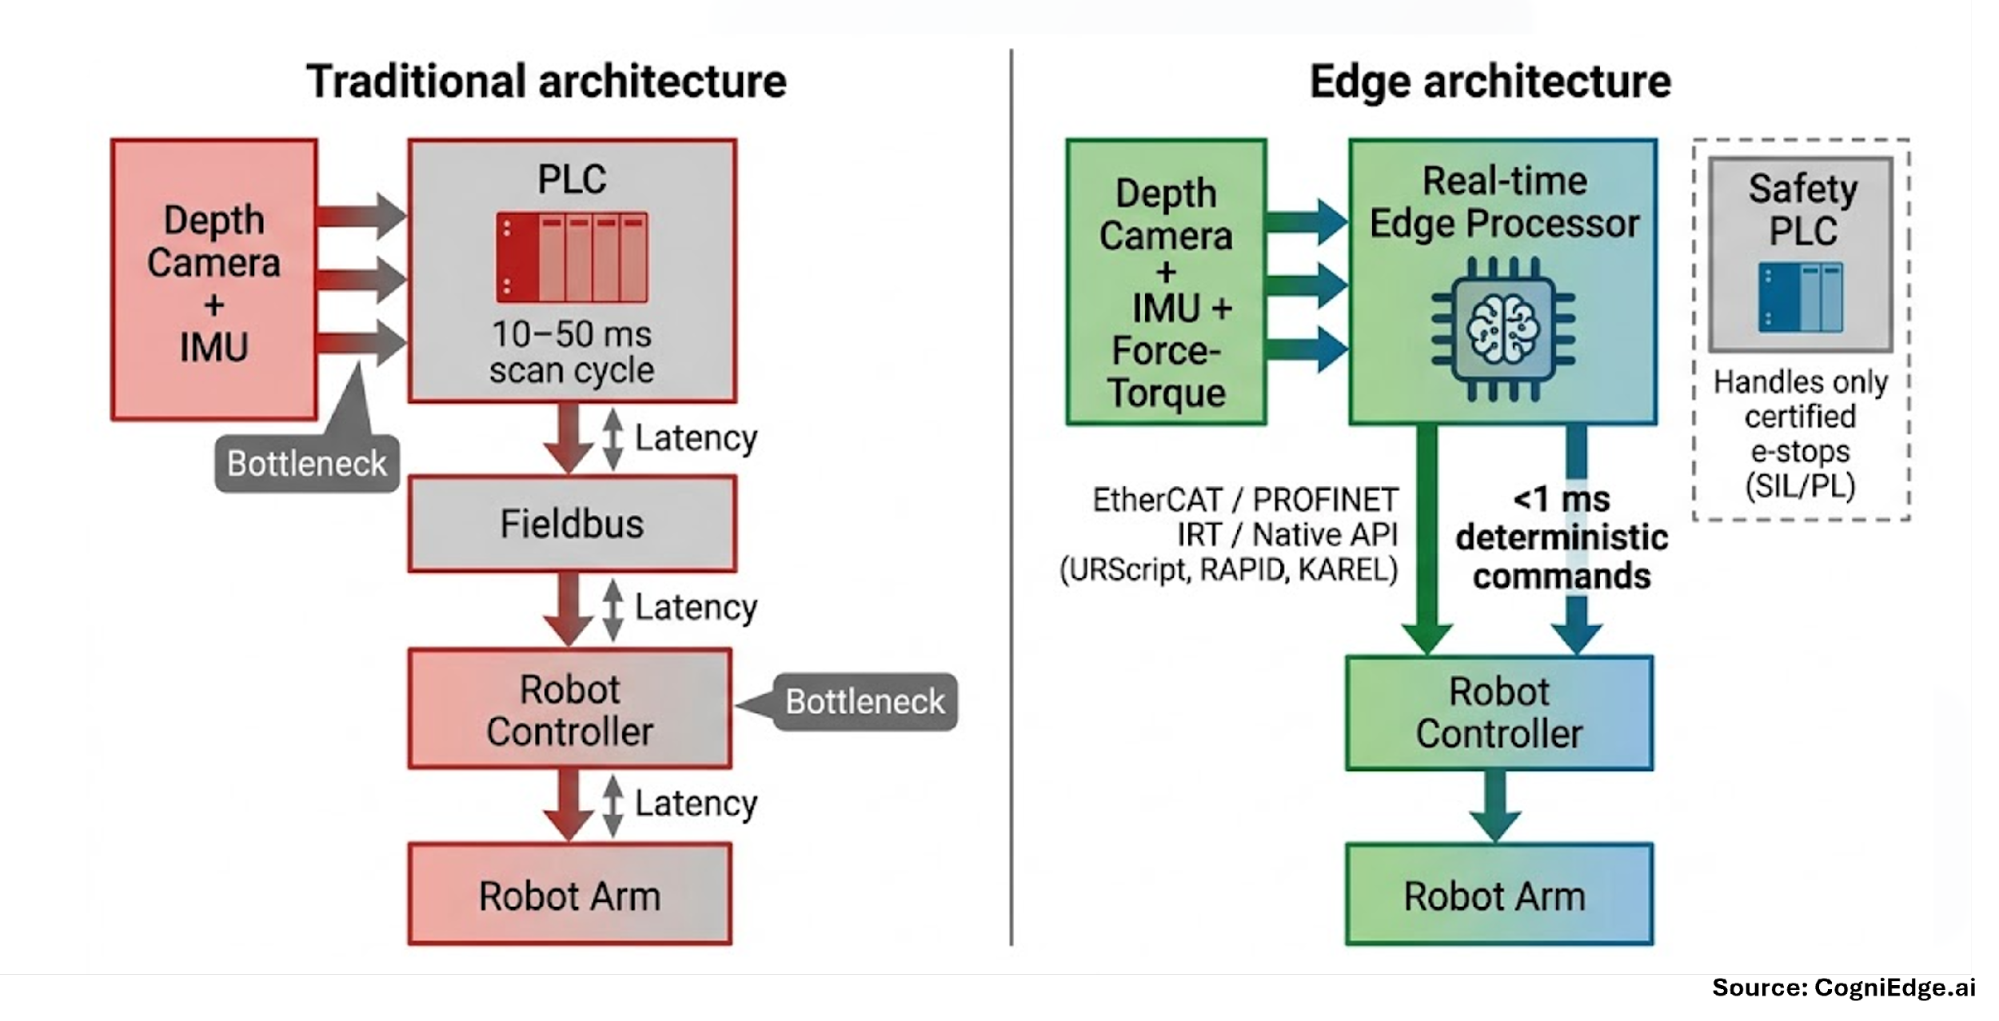
大多数棕地单元仍然依赖于传统的用于安全逻辑的 PLC。这些设备是工程适用于确定性、离散 IO 和扫描周期,通常范围为 10 到 50 ms。它们擅长读取光幕或急停按钮,但难以应对来自现代视觉系统的高带宽、多维数据流,例如骨骼跟踪、微运动分析和操作员状态估计。
通过 PLC 路由边缘 AI 推理会增加另一个完整扫描周期以及现场总线开销。累积延迟破坏了主动 SSM 所需的确定性。
在实践中,许多集成商发现自己被迫以较低的速度运行机器人,或者接受频繁的中断,即使 AI 知道情况是安全的。
来源:Cogniedge.ai
构建直接边缘到控制erbridge
该解决方案是一个本地化实时安全处理器,位于工作单元,直接与机器人控制器通信,绕过 PLC 进行非安全关键但时间敏感的调整。
该层在边缘摄取多模态传感器数据(深度摄像头、IMU、力扭矩传感器),运行低延迟 AI 推理,并通过以下方式将更新的命令注入机器人的运动规划器中:高速工业协议。常见的实现路径包括:
- 当控制器支持现场总线扩展时,EtherCAT 或 PROFINET IRT 可实现亚毫秒级确定性周期。
- 实时 UDP 或本机机器人 API(通用机器人的 URScript、ABB 的 RAPID、FANUC 的 KAREL)用于与运动控制器进行直接套接字通信。
安全级 PLC 继续处理经过认证的紧急停止和 SIL/PL 级功能。边缘处理器充当并行高速通道,连续更新轨迹、速度和力设定值,无需等待下一次 PLC 扫描。这种“安全协处理器”架构在实现主动行为的同时保持完全合规性。
在高混合单元中动态调整运动学
随着延迟间隙的缩小和直接命令路径的建立,协作机器人可以从反应性停止转变为连续的自适应协作。
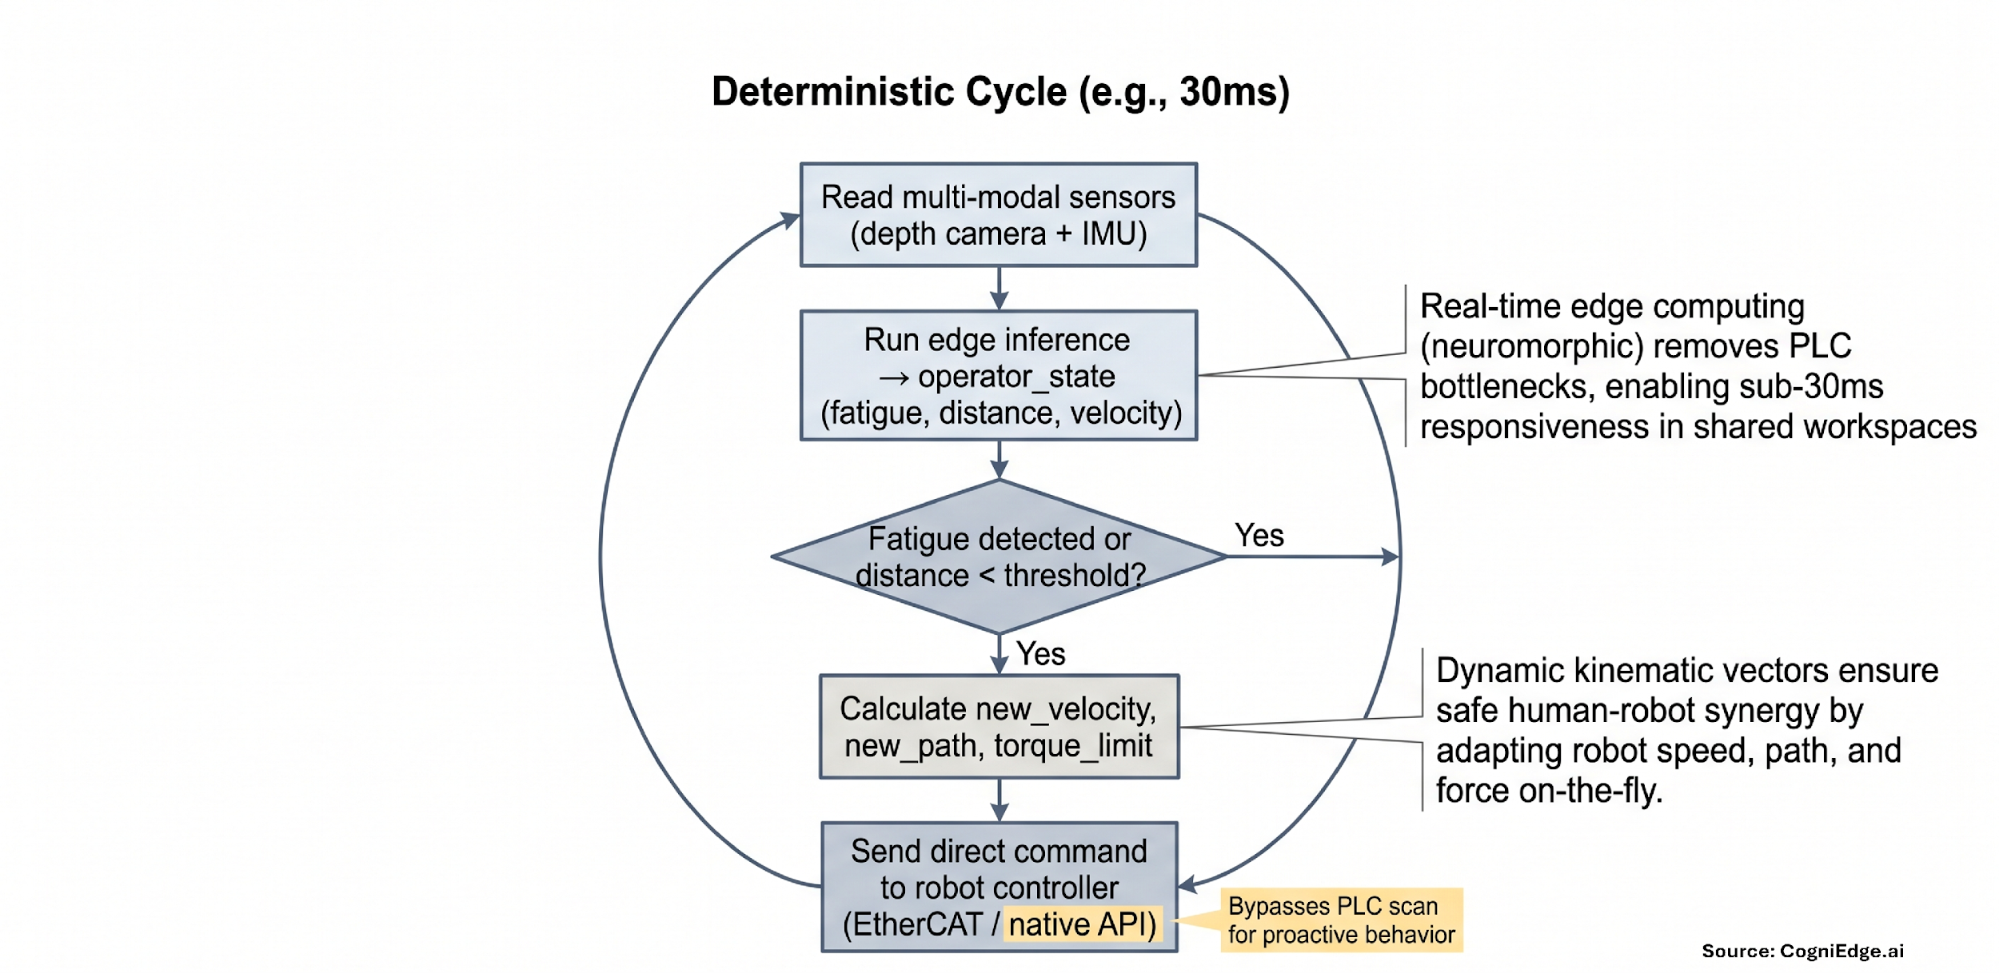
在高混合装配站中,操作员的动作可能会在轮班结束时变得更慢或更不稳定,这可能是疲劳的早期指标。边缘处理器通过骨骼跟踪和速度分析实时检测这些微小偏差。
系统不会触发保护性停止,而是立即发出运动学调整:
- 将最大加速度从 5 m/s² 降低到 2 m/s²。
- 将接近角扩大 15°,为操作员提供更多空间。
这种方法使单元保持连续运动。机器人会根据人类的当前状态调整其行为,而不是默认硬停止,从而保持安全性和生产力。决策循环的简化流程图如下所示:
来源:Cogniedge.ai
协作机器人边缘优先安全的硬件要求
工厂车间的空间和电力有限。此用例的边缘处理器必须在 1 W 以下运行,同时对时态数据流进行实时推理。神经形态芯片和尖峰神经网络 (SNN) 特别适合,因为它们可以处理变化检测和时间序列具有极高效率和低延迟的数据。
这些紧凑、无风扇模块直接安装在工作单元内或附近,通过标准工业以太网连接,并与现有机器人控制器集成,无需新机柜或重新布线。
为系统集成商带来实际好处
通过实施直接边缘到控制器架构,业界最终可以兑现高度混合协作单元的最终承诺:流体相互作用可在不牺牲安全性的情况下保持节拍时间。这一转变为整个制造生态系统带来了直接价值。
对于系统集成商来说,它提供了一种可在棕地环境中工作的可扩展方法,利用跨机器人品牌的标准协议,并保留对安全级 PLC 的现有投资。对于制造商来说,它通过消除传统上会破坏周期时间的频繁微停来保护利润。最重要的是,对于操作者来说它创建了一个更安全、具有疲劳感知能力的环境,在该环境中,机器人充当真正的、反应灵敏的合作伙伴,而不是僵化的机器。
随着协作自动化变得越来越复杂,在控制器级别关闭延迟循环将成为区分成功的高吞吐量部署与受遗留瓶颈限制的部署的决定性因素。
关于作者
 Madhu Gaganam 是 Cogniedge.ai 的创始人兼首席执行官,也是一位工程技术专家,在罗克韦尔自动化、Gartner、NXP 和 Dell 等公司拥有 30 多年的工业自动化经验。作为公认的行业权威,他是 Thinkers360 十大机器人思想领袖、数字孪生联盟联合主席以及活跃的 IEEE RAS 成员。