

相位调节器可以使 AMR 管理更加可预测。资料来源:VisualNest AI、Adobe Stock
可预测性并不意味着稳定。在我的上一篇文章中,我提出了一种基于优先级的架构,旨在确保自主移动机器人(AMR)的可预测性。在讨论阶段调节之前,让我们先看看我介绍的概念:
- 任务层次结构
- 明确定义的交互主体
- 决策的上下文相关级别
- 法律可预测性的中立自治状态
目标是结构清晰:谁在哪个任务中做出决策,在哪些约束下做出决策。然而,结构的可预测性本身并不能保证行为的稳定性。即时的。在仓库、医院或购物中心运行的 AMR 经常遇到动态环境:
- 突然出现障碍
- 人流急剧增加
- 地图不一致
- 传感器噪声
- 相互冲突的恢复场景
在这种情况下,故障不是机械故障。它是计算性的。机器人冻结了。他们在行为之间摇摆不定。他们过度扩展搜索树。它们超出了可接受的决策延迟。本文介绍了一个旨在调节这种不稳定性的控制层。
真正的问题:组合过载
现代自主移动机器人结合了:
- SLAM(同时定位和建图)或定位过滤器
- 全局和局部规划器(A*、Hybrid A*、RRT*、MPC)
- 行为树
- 恢复机制
- 学习策略
每个组件单独都是稳定的。不稳定出现在它们的整合层面。当环境心理复杂性增加,规划者扩展更多节点。当模糊性增加时,行为树的切换会更加频繁。当障碍物地图变得更密集时,反应控制器变得更加激进。
结果不是物理故障。结果是计算分歧。这不是特定算法的缺陷。当外部环境压力和控制堆栈内部冲突同时增加时,就会出现这种情况。
这对应于系统结构动态的加速——外部任务梯度(Delta N)和内部行为分歧(Delta D)的同时放大。实际上,这意味着计算不稳定性的加速增长。在实时情况下,这可以预见地表现出来:延迟增加,处理器过载,决策周期失去确定性。正是在这个阶段,需要在振荡或死锁发生之前进行元级别干预。
如何在不损失的情况下限制复杂性增长NG搜索能力
在使用结构压缩机制(组合压缩引擎(CCE))的组合实验中,事实证明,通过适当的搜索组织,可以在不失去解决方案有效性的情况下显着减少探索的搜索空间。
尽管这些实验是在机器人堆栈之外进行的,但结构约束的原则直接适用于AMR规划:系统必须动态限制搜索深度和分支,而不是替代方案的指数增长。
这正是相位调节器的作用如下所述。结构压缩原理在开放存储库中实现:https://github.com/Zhenis-ref/Combinatorial-Compression-Engine
如果没有相位调节器,AMR 的管理可能会很复杂。来源:ShortFilmStock AI、Adobe Stock
双动态行为相位调节器
提出了一个基于两个实时信号的轻量级监控层。
ΔN 是外部任务梯度。它反映了当前状态的偏差对于自主移动机器人,Delta N 可能与:
- 轨迹跟踪误差
- 局部规划器成本函数的梯度
- 障碍物密度的变化率
- 定位协方差的增长
- 传感器数据新颖性
ΔN 回答了问题:环境将系统推离稳定的程度有多大。
ΔD 是内部行为分歧。它反映了决策堆栈内的冲突。对于 AMR,Delta D 可能对应于:
- 行为树切换的频率
- 频繁行为。恢复分支的产生
- 替代轨迹的发散
- 动作选择的高熵
- 控制信号的高频振荡
ΔD回答了问题:控制过程本身有多冲突?
为什么有两个参数?大多数系统监控环境复杂性或控制器稳定性。很少有人监控这两个方面,而且几乎没有人规范它们的相互作用。对于聚合,可以使用简单的非线性二阶模型:
I = wN * ΔN + wD * ΔD + k * ΔN * ΔD
交叉项反映了外部压力和内部冲突同时增长而产生的临界状态。仅高 ΔN 就可以控制。仅高 ΔD 是可以纠正的。它们的组合形成了不稳定的相边界。
相调节
系统状态可以映射到四个操作区域:
| 区域 | ΔN | ΔD | 系统响应 |
|---|---|---|---|
| 标称 | 低 | 低 | 全面规划深度 |
| 反应性 | 高 | 低 | 缩小范围,反应性优先级 |
| 冲突 | 低 | 高 | 分支限制 |
| 严重 | 高 | 高 | 降级模式 |
上述操作区域在 ΔN – ΔD 相位图上可视化(图 1)
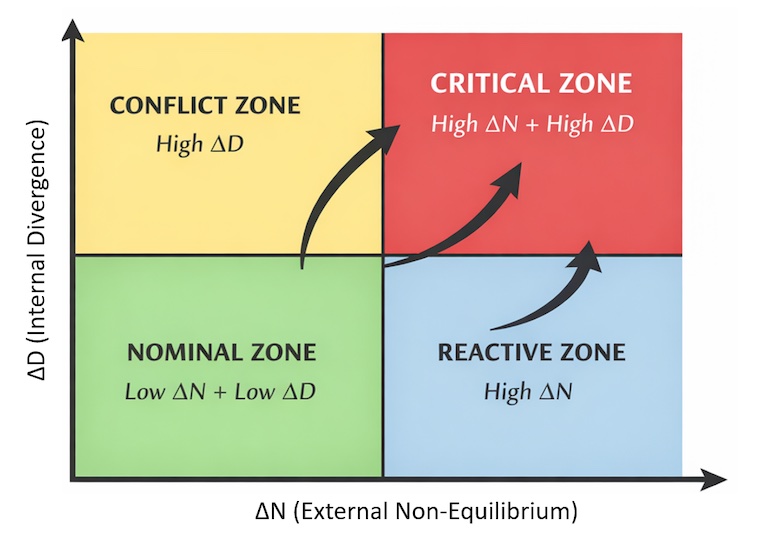
图 1. AMR 系统中计算稳定性的 ΔN-ΔD 相位图。
图 1. AMR 中计算稳定性的 ΔN-ΔD 相位图
ΔN 和 ΔD 可以根据现有的诊断数据计算得出。 ΔN 是以下各项的归一化组合:
- 轨迹误差
- EKF 协方差的增长
- 成本函数的导数
- 动态障碍物的密度
ΔD — 内部不一致的指标包括:
- 行为树切换频率
- 替代轨迹的 KL 分歧
- 全局和本地计划之间的分歧
- 控制信号的方差
调节器无需新传感器即可将现有信号聚合为稳定的不稳定指数。
集成到 AMR 中。堆栈
拱形不需要重写结构。调节器可以作为ROS 2节点实现:
- 订阅诊断主题
- 计算ΔN和ΔD(50-100 Hz)
- 发布不稳定指数
- 动态调整规划器参数
适应示例:
- 减少max_planning_time
- 限制搜索深度
- 减少分支因子
- 禁用资源密集型子树
- 切换到简化的本地规划器
即使环境复杂性增加,延迟也可以保持在计算预算内。
认证的意义
在以前的架构中,可预测性是结构性的。随着相位调节器的引入,可预测性变得动态。系统记录不稳定指数、当前操作区域以及转换历史记录。
降低行为复杂性,并在必要时转换到保护模式通过达到可计算的相边界而不是通过误差的累积来确定。这使您可以在超过延迟预算之前限制复杂性,形成转换到安全模式的可记录标准,并创建转换原因的可重复分析。
基于定量定义的标准转换到保护模式的系统比依赖启发式超时的体系结构明显更具可验证性。
从结构到阶段调节自治
基于优先级的体系结构定义了谁来做决策。相位调节器定义了何时必须限制复杂性。它们共同提供了结构可预测性、实时稳定性和可控的计算复杂性。
开放环境会产生组合压力。管理这种压力是实现可靠自主的下一步。
给 AMR 团队的实用建议
- 如果您的机器人在人群中冻结,不仅要测量延迟,还要测量其行为ree 切换频率 — 这是内部分歧 (ΔD) 的指标。
- 如果恢复行为在定义的阈值以上激活,则您已经处于冲突区域。缩小规划范围。
- 成本图中障碍物密度的增长应自动缩小规划范围 - 否则 ΔN 的增长将导致指数分支。
- 记录操作区域之间的转换。这大大简化了安全审核。
- 降级模式必须正式定义,而不是由超时触发。
相位调节器可以防止机器人故障
AMR 系统不会因执行器故障而发生故障。当决策堆栈过载时,它们就会失败。基于 ΔN 和 ΔD 的相位调节器使您能够:
- 维持确定性延迟
- 防止振荡
- 确保可预测的降级模式
- 提高实际环境中的稳健性它不会取代规划器。它调节它们的复杂性。
在动态环境中稳定性是由系统管理自身计算负载的能力来定义的。
关于作者
Zhengis Tileubay 是来自哈萨克斯坦共和国的独立研究员,致力于研究与人类、自主系统和人工智能之间的交互相关的问题。他的工作重点是开发机器人行为控制的安全架构,并就自主技术的地位提出新的法律方法。
在研究过程中,Tileubay 开发了一种基于任务和交互主体层次结构的行为控制架构。他还提出了“中立自主状态”的概念。
Tileubay已向哈萨克斯坦共和国专利局提交了该架构的专利申请,题为“基于任务和交互主体层次结构、具有情境感知的自主机器人行为控制系统”。可以通过 zhenis.tleubay@gmail.com 联系他。