

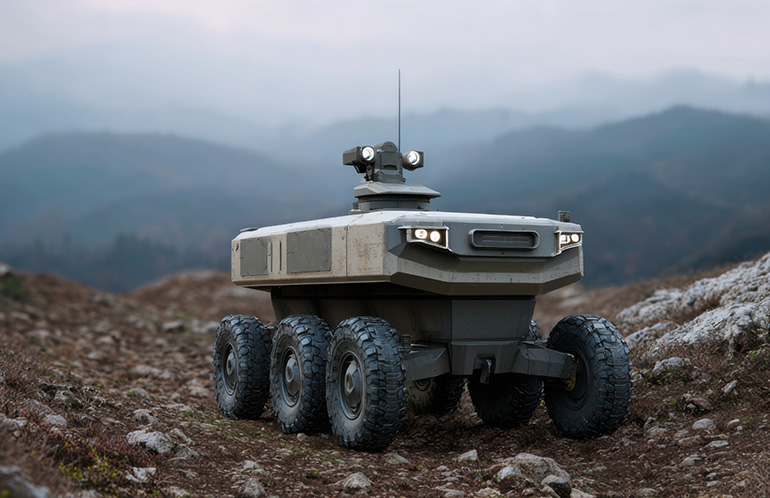
UGV 可以借助振动传感器探索不平坦的地面。资料来源:ckybe,AI,来自 Adobe Stock
几年前,在一次现场试验中,我们有一辆中型无人地面车辆(UGV),攀爬着一块看似无害的破碎地面。没有什么极端的。一些松动的石头,一点灰尘,轻微的倾斜。这种地形你不会三思而后行。
爬到一半时,机器人犹豫了。然后一个轮子轻轻落下,底盘向前倾斜,还没等大家反应过来,它就倾斜了。
奇怪的地方?摄像头的画面看起来不错。激光雷达也没有标记出任何严重的情况。从纸面上看,这条路径是“安全的”。
但机器人在我们之前就知道出了问题。它只是不知道如何采取行动。
机器人看到的和感觉到的之间的差距是移动机器人稳定性和不平坦地形问题的核心。
在现实世界中,地形是存在的。表面可能看起来很紧凑,但在负载下却表现得像粉末。岩石隐藏在薄薄的土壤层下。即使是轻微的车辙也会使重量发生足以使无人地面车辆超过其稳定裕度的情况。一旦跨过这个临界点,恢复就很难顺利。
当今大多数导航堆栈仍然严重依赖视觉驱动。相机、激光雷达、SLAM——它们在构建地图方面做得很好。但他们不会告诉你当你开车经过地面时,地面会如何反应。这就是问题所在。
振动监控完全改变了方法。机器人不再仅仅依赖外部感知,而是开始倾听自己身体的声音。每一次碰撞、每一次微滑、每一次撞击,都是数据。当你开始认真对待这些信号时,它们就会变得具有预测性。
最接近的类比是一个人在松散的砾石上行走。您不会在每一步都以视觉方式分析地形。你感觉到了。你脚下的微小变化会告诉你何时放慢速度、调整平衡或改变方向。
这就是我们试图为机器人提供的东西。
接下来的内容并不是大量理论讨论。这是基于现场的实际工作情况、振动数据的捕获方式、振动数据告诉您的信息,以及如何将其转变为在地面变得不可预测时使机器人保持直立的东西。
为什么振动信号对稳定性很重要
让我们从工程师经常问的基本问题开始:振动实际上如何影响稳定性?
简短回答:它们不仅会影响稳定性,还会影响稳定性。他们揭示了这一点。
每次车轮与地形相互作用时,都会产生力。该力不是恒定的。它的变化取决于表面是硬的、软的、不平坦的还是移动的。这些变化传递l 通过机器人作为振动。
如果你忽略它们,它们就是噪音。如果你分析它们,就会发现它们很有洞察力。
在我们的一次越野测试中,我们驾驶同一个机器人穿越了三个表面:致密的泥土、松散的砾石和松软的沙子。从视觉上看,这三个人看起来都很容易管理。但振动曲线完全不同。
在紧密的污垢上,信号稳定。低振幅,一致。
在砾石上,它变得混乱。尖锐的尖峰,高频的颤动。
在沙滩上,一切都变慢了。信号变得更重,几乎变得迟缓,并伴有明显的低频振荡。这种差异很重要。
高频尖峰通常意味着撞击——岩石、碎片、硬边。这些时刻可能会突然改变负载分布并引发不稳定。
低频振荡更加微妙,但同样危险。它们通常表明失去支撑,例如车轮开始下沉或打滑。你不会突然受到震动。相反,你逐渐失去稳定性。
现在这是重要的部分:您经常会在看到这些影响之前就感受到它们。
我们在流动站式测试期间遇到了这种情况。一片地形看起来很平坦,因为嵌入的岩石上覆盖着一层薄薄的沙子。相机看到平坦的地面。激光雷达看到了干净的表面。
但 IMU 却讲述了不同的故事。当车轮滚过那些隐藏的岩石时,振动信号就会发出高频尖峰。这在机器人物理不稳定之前向我们发出了早期预警。
这就是振动传感如此强大的原因。它不依赖于可见性。它不关心灯光或灰尘。它反映了实际的接触物理学。
在恶劣的环境中,这通常是唯一重要的事实。
用于振动监测的核心传感器
如果振动是信号,那么传感器就是您的耳朵。与任何传感系统一样,布局和质量比大多数人的预期更重要。
从本质上讲,您正在与ee 组件:加速计、陀螺仪和惯性测量单元 (IMU)。
加速计承担着繁重的工作。它们测量沿三个轴的线性加速度,这意味着它们捕获冲击和连续振动。如果车轮撞到岩石,加速度计会立即看到它。如果底盘开始振荡,它也会出现在那里。
陀螺仪添加了另一层。它们跟踪角运动——滚动、俯仰、偏航。这可以告诉您机器人是否开始倾斜或旋转,从而可能导致翻倒。
将两者结合起来,您就得到了 IMU。大多数现代系统都依赖 IMU,因为它们可以为您提供完整的运动图像。
但这就是现实世界经验的用武之地:安装这些传感器的位置与传感器本身一样重要。
将 IMU 安装在质心是标准做法,并且有充分的理由。它为您提供整体运动的稳定参考。但如果您仅使用这些,您将错过很多细节。
在地形崎岖,大部分动作都发生在车轮上。通过在靠近车轮组件的位置添加辅助加速度计,我们获得了更好的结果。这些吸收的局部冲击永远不会完全传播到底盘中心。
我看到的另一个错误是软安装。听起来微不足道,但事实并非如此。如果您的传感器安装座稍微弯曲,您就不再测量真实的振动 - 您正在测量它的过滤版本。这会导致错误的结论。
采样率是另一个实际考虑因素。对于大多数移动机器人来说,保持在 100 到 500 Hz 范围内就足够了。太低的话你就会错过关键事件。如果设置太高,您只会增加处理开销,而没有太多好处。
至于硬件,您不需要外来组件。有大量可靠的加速度计传感器可以应对恶劣的环境,而不会超出您的预算。更重要的是校准和一致性。
实时振动处理技术
原始振动数据很混乱。如果您曾经直接从 IMU 绘制它,您就知道我的意思。它看起来像噪声。
诀窍不是完全清理它,而是清理到足以揭示模式的程度。
第一步是过滤。电机、变速箱甚至结构共振都会引入它们自己的振动,如果不处理这些,它们就会淹没地形信号。
我们通常从带通滤波器开始,以隔离地形相互作用的频率范围。然后,如果存在已知的噪声源(例如以固定频率旋转的电机),我们会放入陷波滤波器来将其消除。
我见过简单的陷波滤波器可以区分不可用数据和清晰地形的情况。一旦信号可用,您就可以进行分析。
时域分析可以让您了解信号如何演变。裂解是事情变得有趣的地方。使用 FFT,您可以准确地看到能量集中的位置。
不同的地形留下不同的指纹。砾石通过高频传播能量。草位于中间的某个地方。沙子会将一切降低并抑制它。
从那里,您可以提取特征。不是几十个——只是一些有意义的。 RMS 幅度、频谱功率,也许还有方差。这通常就足够了。
我们曾经仅使用其中少数特征构建了一个简单的地形分类器,并在低速下获得了接近 90% 的准确率。没什么花哨的。没有深度学习。只需清理数据和良好的特征选择即可。
关键的教训是什么?您并不总是需要复杂的模型。您需要良好的信号。
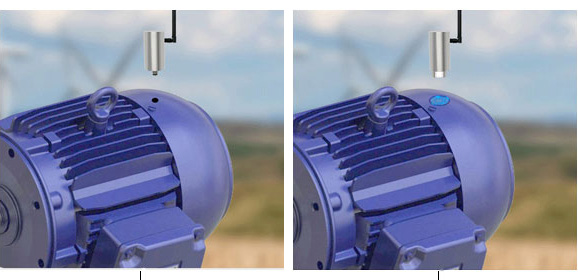
连接三轴振动传感器的不同方法。来源:ATO
根据振动数据进行稳定性预测
这就是事情变得有趣的地方。大多数系统在启动后都会对不稳定做出反应。到那时,你已经有麻烦了。振动监测可以让您从反应转向预测。
传统上,工程师依赖稳定性裕度或力分布模型等指标。这些在受控环境中运行良好,但当地形行为发生不可预测的变化时,就会出现问题。
振动数据填补了这一空白。您不是纯粹根据模型估计力,而是从实际交互中推断它们。这使您的稳定性评估更加贴近现实。
最近,我们看到基于学习的方法占据了这一领域。将加速度、角速度和速度数据输入模型,它会输出稳定性分数。
令人印象深刻的是这些模型的泛化能力。
在一项测试中,我们在草地、砾石和泥土上建立了一个模型。然后我们在它以前从未见过的混合地形上运行它。它仍然表现良好。并不完美,但足够有用。
实际上,这允许您执行诸如门控行为之类的操作。
我们有一辆带有小型机械臂的 UGV。当振动水平超过阈值时,系统将自动暂停手臂运动。仅此一点就避免了几起近端事故。
这里重要的不是模型本身。这个想法是,稳定性成为您持续监控的东西,而不是事后检查的东西。
增强平衡的控制策略
一旦您信任您的振动数据,您就可以开始在控制中使用它。最简单的方法是速度适应。老实说,这是最有效的之一。当振动增加时,减慢速度。就是这样。
这听起来很基础,但它很有效,因为大多数我不稳定问题随着速度的变化而扩大。较低的速度意味着较低的动态力,这使您的系统有更多的时间做出反应。
除此之外,您还可以将振动数据输入控制回路。例如,PID 控制器可以受益于反映干扰水平的附加输入。这有助于减少振荡并提高响应。
传感器融合也发挥了作用。振动数据本身就很强大,但将其与里程计或视觉反馈相结合使其更加可靠。
我们看到的一项实际改进来自于清除内部噪音。通过滤除内部组件的机械振动,控制系统明显变得更加平稳。更少的抖动,更好的平衡。
有时稳定性的提高并不是来自增加复杂性。它们来自消除噪音。
实施挑战和修复
当然,这些都不是即插即用的。噪音是最大的挑战。并非所有振动都有用。有些来自电机,有些来自结构,有些来自环境。目标是在不丢失重要信息的情况下将信号与噪声分离。
用于机器人和无人机的小型 IMU 传感器。来源:ATO
传感器漂移是另一个问题,尤其是陀螺仪。随着时间的推移,小错误会逐渐累积。这就是卡尔曼滤波等传感器融合技术变得至关重要的地方。
然后就是可变性。改变机器人的速度或有效负载,你的振动曲线也会改变。如果您的系统设计不能够处理这种情况,性能会迅速下降。
这里唯一真正的解决方案是测试。不受控制的实验室测试真实地形、真实条件、真实边缘情况。这就是系统所在的地方证明自己。
机器人需要感受地面
如果说这一切有一个要点的话,那就很简单:机器人需要感受地面,而不仅仅是看到它。
移动机器人的稳定性和不平坦的地形挑战无法仅通过更好的地图来解决。它们需要机器与其环境之间建立更深层次的连接。
振动监控提供了这种连接。它将影响、失误和微妙的转变转化为可用的数据。它使机器人能够预测问题而不是对问题做出反应。在一个错误就可能结束任务的环境中,这一切都会变得不同。
这项技术并非遥不可及。可靠的 IMU 设置、一些深思熟虑的处理以及一些现场测试可以让您走得更远。从那里开始,就是迭代。
因为地形总是会给你带来惊喜。目标是确保您的机器人不会长时间感到惊讶。
 关于作者
Faisal Mahmood 是一位经验丰富的数字营销和技术内容策略师,在人工智能、软件开发和 SEO 驱动内容方面拥有丰富的经验。他擅长撰写经过深入研究、基于事实的文章,帮助开发人员、企业和技术团队了解人工智能驱动的工具、编码最佳实践和安全软件开发的最新趋势。
Mahmood 热衷于为全球受众弥合新兴技术和实用见解之间的差距。您可以通过 faisal@aiDetector.pro 与他联系。