

Ouster 提供数字激光雷达、摄像头、人工智能计算、传感器融合和感知软件以及人工智能模型。 |来源:Ouster
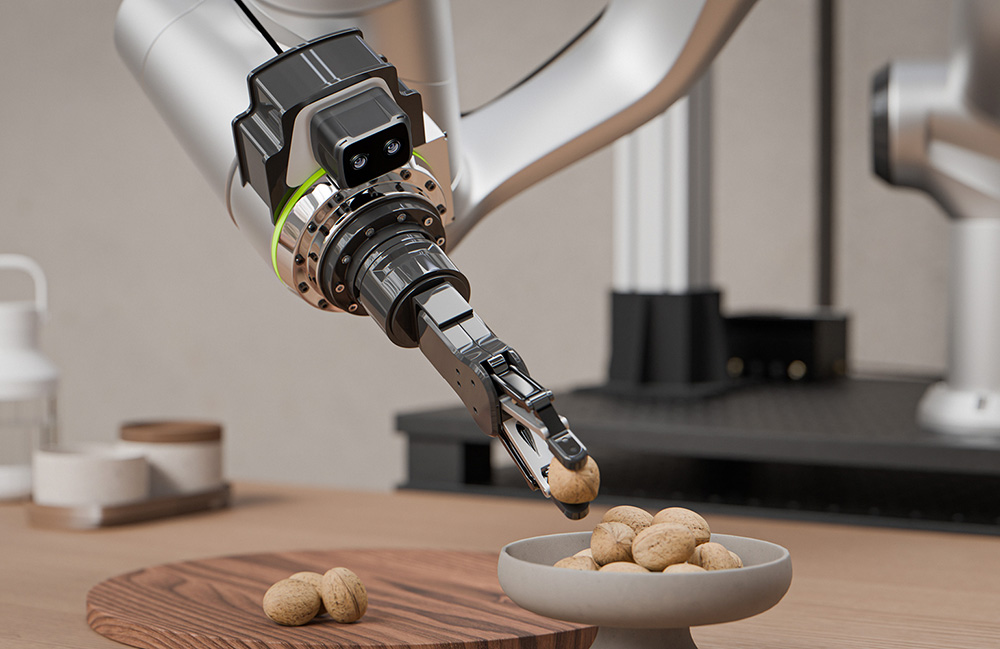
Ouster, Inc. 昨天发布了 Stereolabs ZED X Nano,这是一款紧凑型腕式立体相机,专为机器人操作、模仿学习和高通量数据收集而设计。
“基于 Stereolabs 在人工智能视觉和感知解决方案方面的领先地位,ZED X Nano 使我们能够更深入地进入工业和机器人市场,赢得需要更小外形尺寸放置的新插座,”Ouster 首席执行官 Angus 说道帕卡拉。 “物理 AI 的未来取决于在边缘收集的大量高质量、低延迟图像数据。借助 ZED X Nano,我们为机器人专家提供了重要的帮助升级视觉系统,使机器能够以前所未有的精度感知、思考、行动和学习。”
随着机器人团队扩大模仿学习和强化学习的操作任务范围,RGB 图像质量和端到端捕获延迟已成为关键瓶颈。传统相机依赖 USB 连接,捕获低分辨率 720p RGB 和深度,并且需要 CPU 调节的管道,这会限制吞吐量并增加延迟。
Ouster 设计的 Stereolabs ZED X Nano 可以解决这些问题它的高度比同类解决方案小 40%,并直接安装在旗舰 ZED X 相机系列中相同的 1920×1200 全局快门传感器上,它可以以高达 120 fps 的速度捕获高分辨率 RGB 和深度图像,用于训练数据和操作。
ZED X Nano 从今天开始接受预订。 2026.
ZED X Nano 专为物理 AI 打造,具有 sub-m毫米精度
ZED X Nano 的核心是超低延迟捕获管道,具有从传感器到 GPU 的完全零复制路径,帧同时直接流入 NVIDIA 硬件编码器和 AI 推理管道。
对于数据收集团队来说,这意味着以全分辨率捕获更高吞吐量的数据集。对于部署团队来说,这意味着在具有更多 GPU 空间的相同帧上并行运行感知、分割和策略网络。
Depth 由 Stereolabs 的 Neural Depth Engine 提供支持,这是一种在 Z 轴上具有亚毫米精度的 AI 立体深度系统。 Ouster 表示,与传统结构光或飞行时间相机相比,深度引擎可提供明显更好的横向 (XY) 定位。它为抓取姿势估计、精细放置和装配任务提供了关键优势,在这些任务中,横向误差会直接转化为操作失败。e.该相机的最小深度感应范围为 3 厘米,与市场上的同类解决方案相比,还可以感应更近的物体。
Ouster 在打造 ZED X Nano 时充分考虑了耐用性。该相机配备板载防振 IMU,由坚固耐用的 GMSL2 连接和下一代电缆供电,专为机械臂的重复运动和电缆应力而设计。它用工业级链路取代了脆弱的 USB-C,通过 EMI 电阻和锁定连接器将视频传输距离长达 15 米。
ZED X Nano 是最新的 Stereolabs 产品,提供与 NVIDIA Isaac Sim 和 Isaac Lab 的一流本机集成,以实现模拟到真实的传输,以及本机 ROS 和 ROS 2 支持。构建模仿学习或强化学习管道的团队可以捕获高保真演示,使用匹配的相机模型进行模拟训练,并部署到硬件,所有这些都在同一传感器和软件堆栈上。