

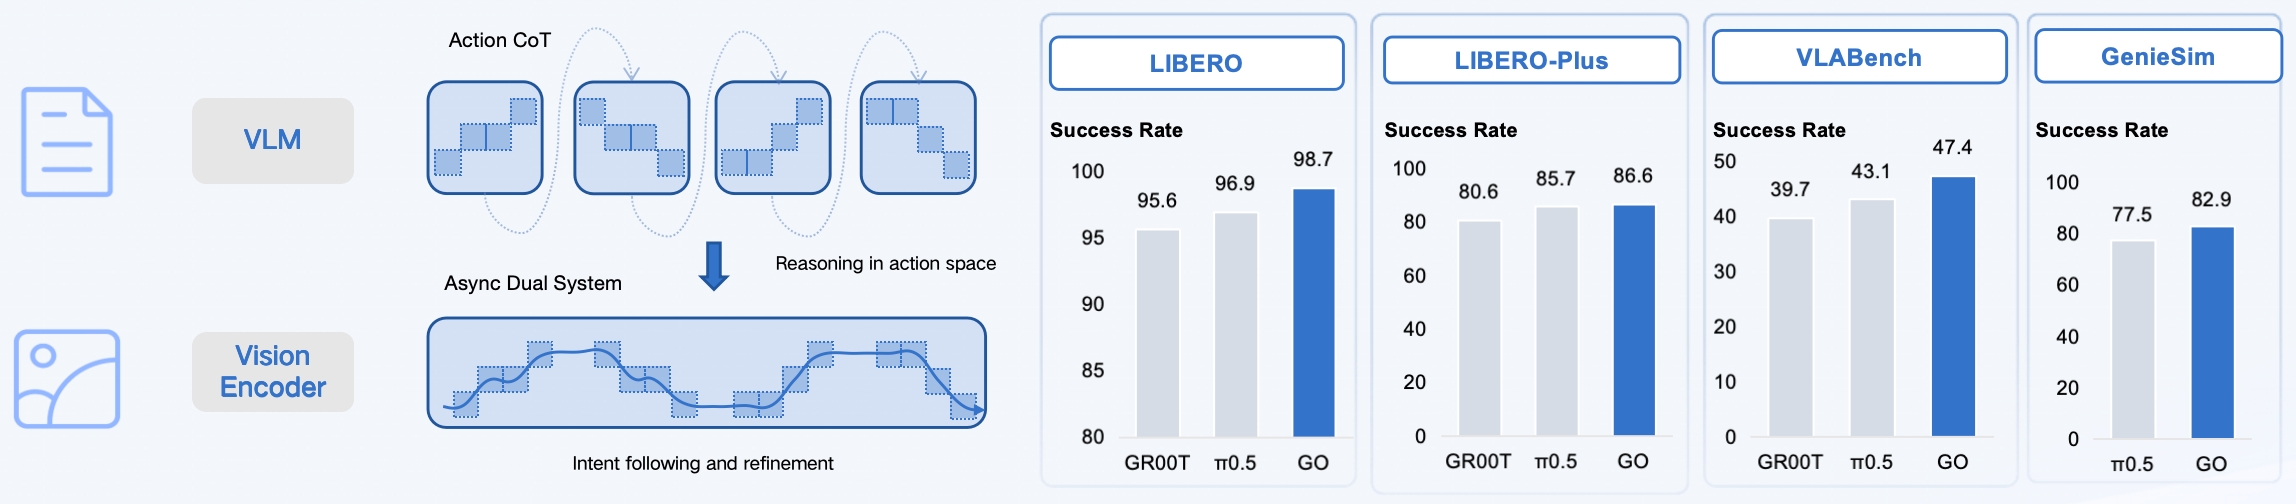
AGIBOT 将 GO-2 的性能与其他领先型号进行比较。 |来源:AGIBOT
AGIBOT 今天推出了 GO-2,这是其下一代实体人工智能基础模型。该公司表示,GO-2 在统一架构内架起了从逻辑推理到精确执行的“最后一英里”。
在其前身 GO-1 的基础上,GO-2 引入了一个统一架构,将逻辑推理和动作执行集成在单个系统中。 AGIBOT 表示,这使得人工智能机器人不仅能够正确规划,而且能够在现实环境中可靠地执行。
该公司声称,GO-2 汇集了数万小时的交互数据,标志着从“黑匣子探索”到“推理与推理的真正统一”的转变。
GO系列从感知到驱动
一年前,AGIBOT发布了Genie Operator-1(GO-1)基础模型,采用ViLLA架构,统一建模视觉、语言和动作。如今,AGIBOT将该模型集成到一站式实体化开发平台Genie Studio中,支持用户部署模型并在大规模现实世界中进行验证应用程序。
GO-1 教会机器人“理解”。该公司表示,它可以解释指令、识别场景并规划任务。然而,随着系统进入更加复杂的现实环境,一个关键问题出现了:即使有合理的计划,机器人的行动也并不总是严格遵守。
这并不是计划的失败;而是计划的失败。 AGIBOT 断言,这是推理与执行之间的断裂。报告称,核心原因是机器人技术中长期存在的挑战:“语义-驱动差距”。
在传统的视觉-语言-动作(VLA)模型中,高级vel 推理信号和现实世界的运动命令仍然断开。这家总部位于上海的公司指出,在执行过程中,控制模块经常绕过推理信号,导致长期任务中累积错误并降低系统稳定性。
GO-2实现了“推理与动作的统一”
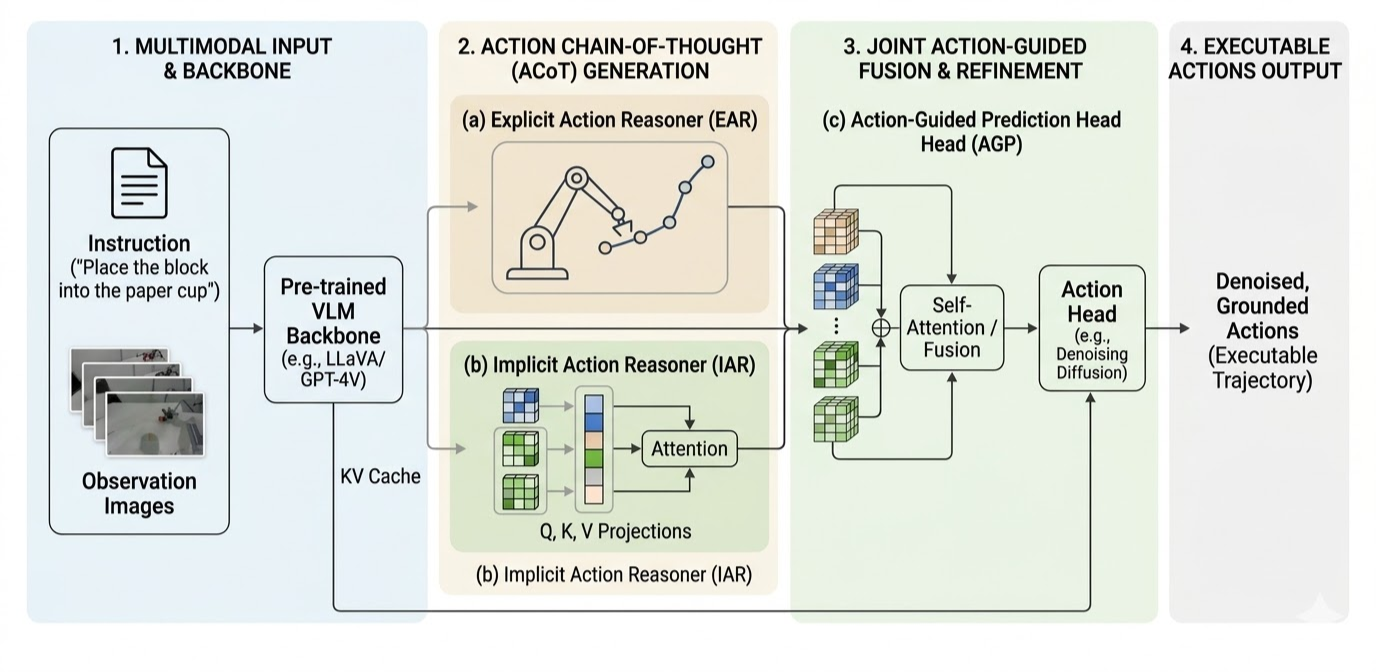
GO-2 使用动作链进行推理。 |来源:AGIBOT
AGIBOT 表示,为了实现推理与行动的统一,系统必须同时解决两个关键问题:
- 如何通过深度空间推理生成“可执行”的行动计划
- 如何确保这些计划在真实环境中稳定执行
AGIBOT 表示,它通过基于两项创新的架构解决了这些问题。第一个是行动n 思想链。与将指令直接映射到原始运动命令的传统模型不同,GO-2 生成高级动作意图序列作为宏观计划。
类似于人类在出手前在心理上模拟篮球投篮弧线的方式,GO-2 使这一过程变得明确。通过动作层面的推理,机器人规划出完整的行为路径并逐步执行。 AGIBOT解释说,复杂的任务被自然地分解为有序的阶段,确保执行建立在清晰、逻辑推理的基础上。
二是异步双系统低频规划,高频跟随。该公司表示,仅靠高级推理无法保证在充满噪音和干扰的现实环境中稳定执行。
为了解决这个问题,GO-2引入了异步双系统架构,将高级推理转化为精确的机器人运动。语义规划模块运行在较低的频率,充当“总指挥”。该模块生成结构化的高级动作序列。这些是通过逐步细化来呈现的,确保推理本身本质上是“可执行的”,为控制提供稳定的几何锚点。
另一方面,动作跟随模块以更高的频率运行。它充当“敏捷执行器”,不断接收高层意图,并将其与实时观察相结合,生成特定的控制信号,进行残余细化以补偿环境噪声。
AGIBOT 表示,这两个系统深度一致。为了确保执行严格遵循推理,GO-2 在训练过程中使用了教师强制机制。它教会模型即使在“近似正确但不完美”的推理条件下也能稳健地执行。
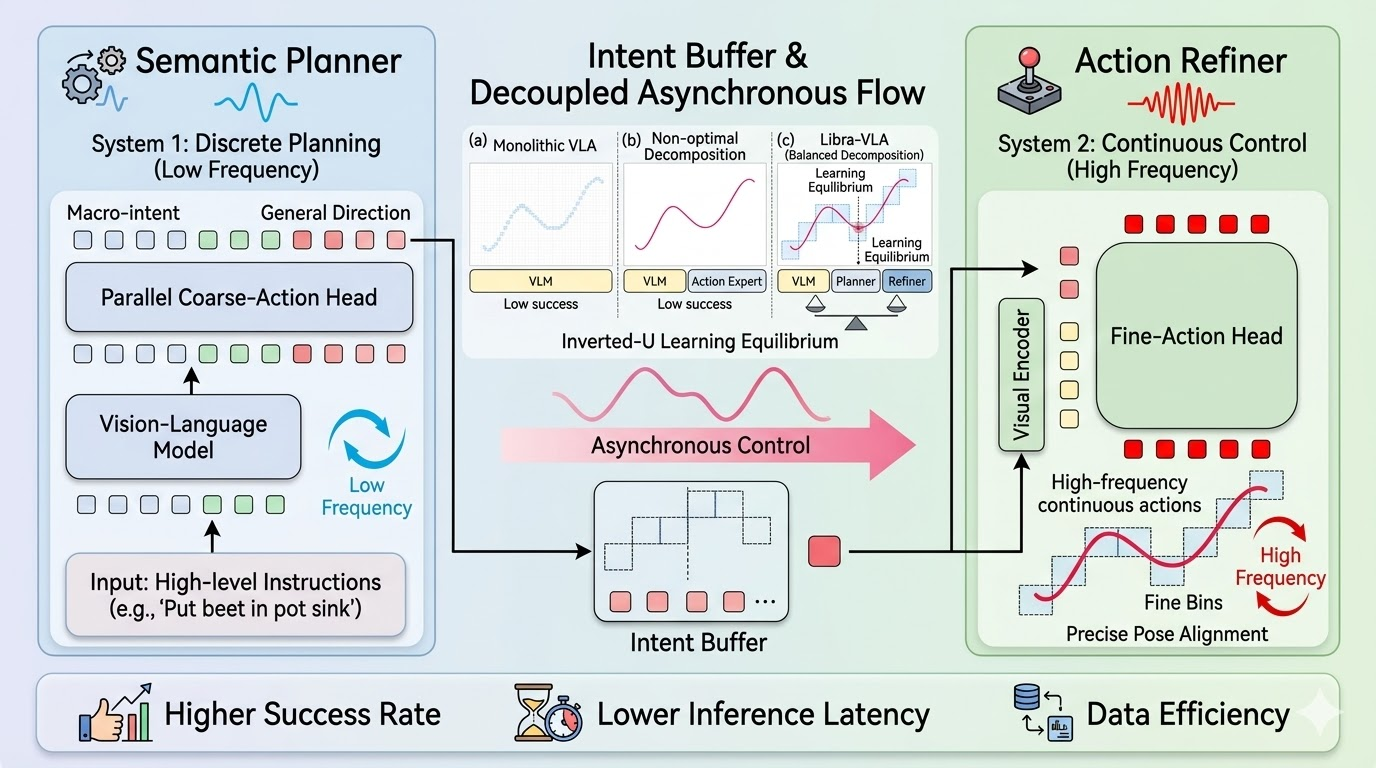
AGIBOT 的 GO-2 采用解耦的异步流程。 | 来源:AGIBOT
GO-2 在不同的基准上执行
通过桥接推理和行动,AGIBOT 表示 GO-2 实现了行为表现上的“范式转变”,显着优于π0.5、NVIDIA GR00T等当前主流模型:
- LIBERO基准:GO-2在空间、物体、目标、长任务等方面均排名第一,平均成功率为98.5%。
- LIBERO-Plus基准:在各种干扰的环境下,GO-2取得了86.6% 的零样本成功率。
- VLABench 基准测试:在跨类别和纹理泛化的严格测试中,GO-2 的平均得分为 47.4,在处理不同对象纹理和未见过的类别方面明显优于现有方法。
- Genie Sim 3.0(Sim-to-Real): 仅根据模拟数据进行训练,GO-2 在实际测试中取得了 82.9% 的成功率。
从模型到部署:在现实世界中实现持续学习
除了模型性能之外,AGIBOT 表示正在扩展GO-2 通过预训练 + 后训练 + 数据反馈循环范例进入实际部署。该系统与 Genie Studio 集成,可实现:
- 跨机器人车队的持续数据收集
- 基于云的协作培训
- 现实环境中的在线后期培训
该基础设施支持大规模部署和持续改进,该公司表示。可支持数千台机器人分布式训练,训练效率提升10倍左右。
该模型还可将任务启动时间缩短至分钟级,实现工业任务分钟级收敛,提升训练效率。速度提高了两到四倍,同时减少了 50% 以上的数据需求。
根据 AGIBOT 的说法,这将 GO-2 从静态模型转变为不断发展的实体系统。
编者注:在 5 月 27 日至 28 日于波士顿举行的 2026 年机器人峰会暨博览会上,将举行有关实体人工智能和物理人工智能的会议。 注册现已开放。
AGIBOT 迈向具有记忆的实体代理
除了稳定执行之外,AgiBot 正在探索下一个前沿:机器人能否记忆并随着时间的推移变得更聪明?
其最新研究推出了 OpenClaw 记忆系统 (arXiv:2603.11558),为机器人提供长期记忆,以重用历史交互中的推理痕迹。
通过组合动作推理、分层执行、长期记忆,AGIBOT表示希望形成一个完整的智能循环:从感知到推理到行动到记忆。