

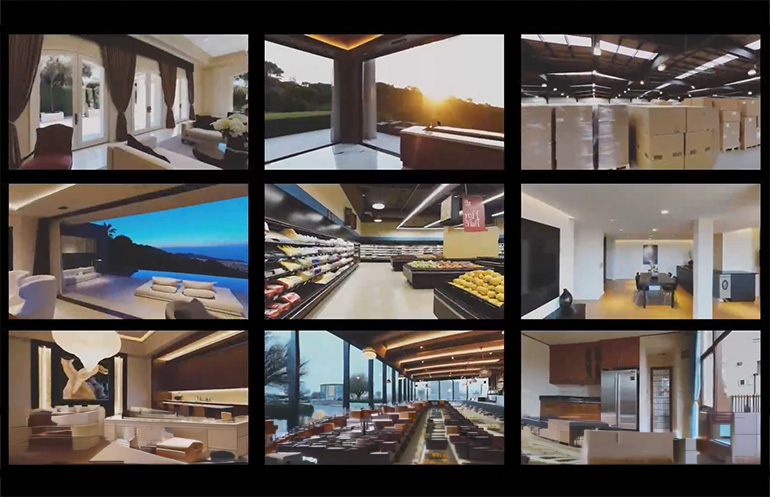
AGIBOT 表示 Genie Sim 3.0 标志着一种转变,即不再将模拟视为工具,而是将其视为大规模开发和评估具体人工智能的基础。来源:AGIBOT
据 AGIBOT 称,虽然机器人技术的最新进展是由模型和算法的进步推动的,但现实世界的部署仍然受到高数据收集成本、有限的场景多样性和分散的基准测试标准的限制。该公司今天表示,已升级其 Genie Sim 3.0 开发环境。
AGIBOT 表示,其平台现在解决了实体人工智能中长期存在的三个瓶颈:环境生成n、数据可扩展性、标准化评价。这家总部位于上海的公司表示,其设计的 Genie Sim 3.0 旨在将场景生成、模拟、数据和评估集成到统一、可重用的基础设施中。
Genie Sim World 通过语言生成环境
Genie Sim 3.0 引入了一个空间世界模型,允许用户通过简单的文本或图像输入生成完全交互式的 3D 环境。 AGIBOT 表示其主要功能包括:
- 多模式输入——无需手动建模或硬件设置。用户可以用最少的输入生成不同的环境。
- 分钟级场景创建 – 神经网络推理可以在几分钟内生成场景,而传统流程需要花费数小时。
- 高保真度 – RGB、深度、激光雷达和其他多模态数据的同步输出确保与真实的机器人感知保持一致
编者注:2026 年机器人峰会暨博览会将于 5 月 27 日至 28 日在波士顿举行,届时将举行有关实体人工智能和物理人工智能以及人形机器人开发的会议。 现已开放报名。
Genie Sim 3.0基准测试提供全面评估框架
针对机器人算法的五项核心能力——指令理解、空间推理、原子技能操作、干扰适应和训练到部署泛化,AGIBOT表示设计了五个相应的任务套件。 Genie Sim Benchmark支持GO-2、Pi系列、GR00T系列等主流模型,对模型在复杂场景下的综合性能进行多维度、系统的评估。
该框架评估了实体AI系统的五项核心能力:
- 指令跟随(GenieSim-Instruction)——衡量自然语言指令与机器人行为之间的一致性

- 空间理解 (GenieSim-Spatial) – 评估几何和语义空间关系的推理
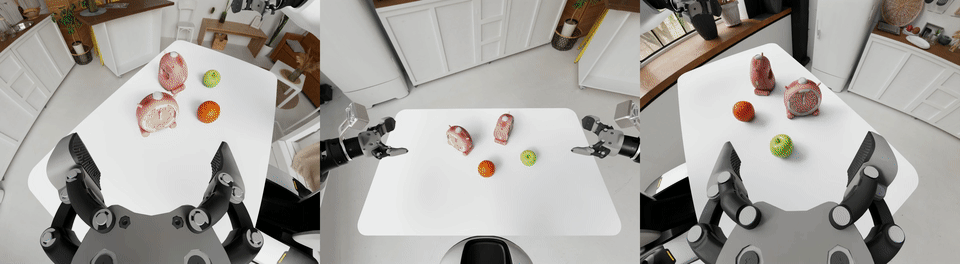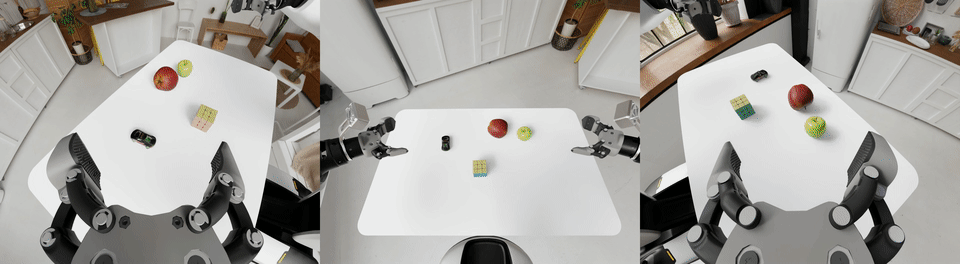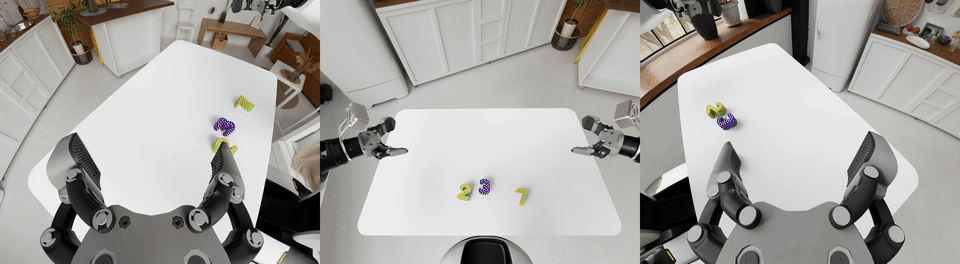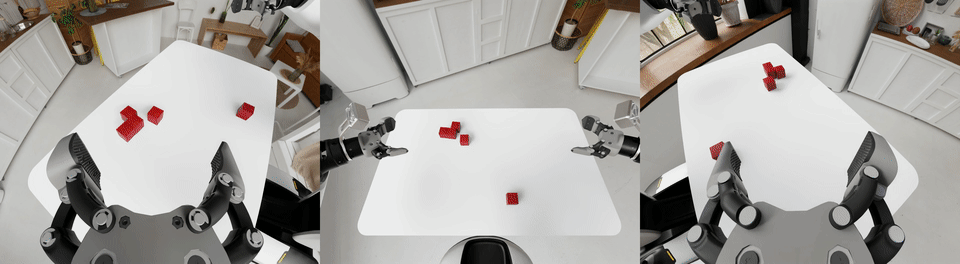
- 操作技能 (GenieSim-Manip) – 评估原子技能的执行情况和长期任务组合

- 鲁棒性 (GenieSim-Robust) – 测试现实世界干扰下的适应性,例如照明变化、传感器噪声和环境变化

- Sim2Real (GenieSim-Sim2Rea) – 包括一系列高成功率的零样本真实机器人迁移评估任务

GenieSim x RLinf:在模拟中扩展强化学习
Genie Sim 3.0 还引入了与 RLinf 框架的深度集成,为具体人工智能实现了完整的强化学习 (RL) 管道。
AGIBOT 表示,这补充了视觉-语言-动作 (VLA) 模型,使用低成本的 RL 后训练来桥接从“广义理解”到“精确微操作”的最后一英里。它列出了具有以下功能:
- 解耦物理和渲染引擎 – 支持高频 (1,000Hz) 物理模拟以及高保真视觉观察
- 大规模并行模拟 – 显着提高数据吞吐量并加速模型收敛
- 闭环训练和评估 – RL 代理可以直接在 Genie Sim 任务中进行训练和评估,内置奖励信号
- 标准化 Gym 界面 - 确保与 RLinf 和更广泛的生态系统工具的兼容性
“这种集成实现了从大规模模拟训练到评估的无缝管道 - 弥合了一般理解和精确控制之间的差距,”该公司表示。

Genie Sim 3.0 与 RLinf 框架集成,形成强化学习流程。来源:AGIBOT
AGIBOT 为实体 AI 构建统一的基础设施
通过结合大规模仿真数据、大语言模型 (LLM) 驱动的环境生成和标准化评估,AGIBOT 声称 Genie Sim 3.0 汇集了完整的开发流程堆栈:
环境→数据→训练→评估
该公司声称,这可以显着减少传统上机器人开发所需的工程开销,从而实现更快的迭代和更广泛的实验。
“随着模拟与现实之间的界限不断缩小,并且随着环境生成的时间从几小时缩短到几分钟,Genie Sim 3.0为大规模部署嵌入式人工智能提供了关键基础。”
像 Genie Sim 这样的开放、共享基础设施可以在加速技术发展方面发挥关键作用。AGIBOT 表示,全球机器人生态系统。
https://www.youtube.com/watch?v=AtRK6JDWUoA