


AGIBOT 的机器人采用灵巧的设计来收集和使用数据。来源:AGIBOT
根据 AGIBOT 的说法,随着机器人研究从受控实验室环境转向现实环境,对大规模、高质量数据的需求变得越来越重要。该公司今天发布了 AGIBOT WORLD 2026,这是一个开源异构数据集,据称旨在系统地支持实体智能的五个关键研究路径。
“该数据集具有结构化、高质量且精确注释的现实世界机器人数据,为开发人员和研究人员训练下一代实体 AI 系统提供了坚实的基础。”AGIBOT 表示。
编者注: 2026 年机器人 Summit & Expo 将于 5 月 27 日至 28 日在波士顿举行,届时将举行有关实体人工智能和物理人工智能以及人形机器人开发的会议。 报名现已开放。
AGIBOT WORLD 遵循自由形式的数据收集策略
AGIBOT WORLD 2026 涵盖广泛的现实环境,包括商业空间、家庭和日常场景。 AGIBOT 表示,这抓住了机器人在实践中必须处理的复杂性、可变性和不可预测性。
与基于重复和脚本演示构建的传统数据集不同,这家总部位于上海的公司采用了自由形式的数据收集方法,其中远程操作员根据实时条件动态执行任务。
它声称这种策略可以显着增强每个情节的多样性,并提高多个维度的泛化性,包括对象类别、初始配置和任务执行序列。 AGIBOT称其机器人采用灵活的轮式底座,艺术精确的头部和腰部运动以及升降俯仰功能,可实现高效、自然和高度可传输的数据收集。
同时,AGIBOT 在模拟中构建 1:1 数字孪生环境,所有相应的模拟数据与真实世界数据集一起发布

AGIBOT 表示,自由格式的数据收集可确保全面概括。资料来源:AGIBOT
创新弥合了数据与真实机器人行为之间的差距
“实体人工智能的一个基本问题仍然是:数据是否真正反映了机器人作为一个集成系统的运作方式?” AGIBOT 指出。为了解决这个问题,该公司推出了多项功能:
- 全身控制 (WBC): Th它可以协调手臂、腰部和手部的控制,使机器人能够作为一个统一的系统而不是通过孤立的运动更流畅地执行任务。
- 第一人称超视距远程操作:机器人的感知与操作员的感知一致,从而实现更直观、连续和可转移的控制。
- 力控制数据收集:AGIBOT表示,它结合了接触动力学和力反馈,不仅捕获运动该公司声称:“这些功能共同确保数据集更准确地代表真实世界的机器人行为。”。

全身控制可以让整个机器人平稳移动。来源:AGIBOT
工业级硬件为数据管道提供数据
AGIBOT解释说,数据集是在其G2硬件平台上收集的,该平台集成了高性能关节执行器、多模态传感器和高性能域控制器,以支持精确的力控制和可扩展开发。
配备了Zhixing 90D夹具和灵巧的OmniHand,G2可以捕获同步的多模态数据,包括RGB(D)、触觉信号、激光雷达点云、IMU 数据和全身关节状态 - 在统一的管道内。
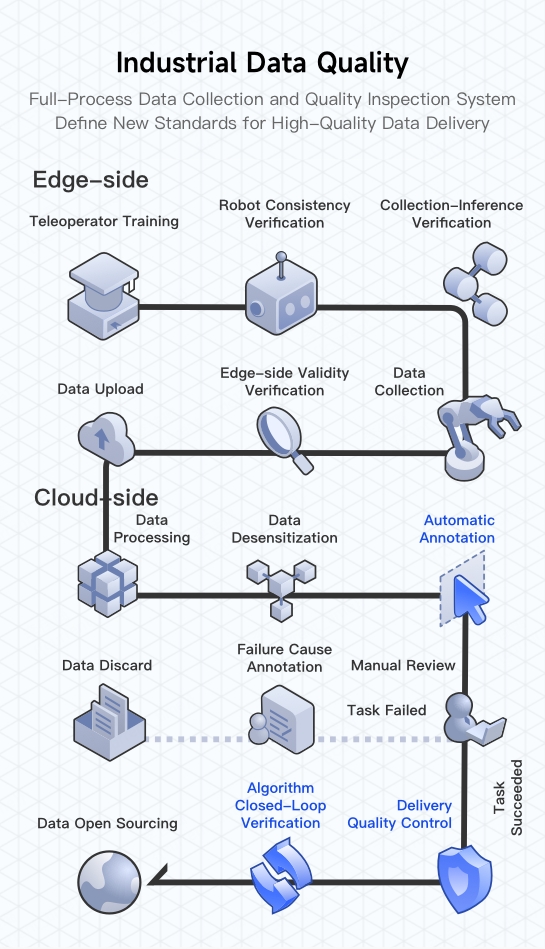
AGIBOT 补充说,每个数据片段都通过其“工业级”数据处理系统进行严格的清理和验证,确保为大规模模型训练和研究应用做好准备。
来源:AGIBOT
第一阶段发布:模仿学习
该公司表示计划分五个阶段发布 AGIBOT WORLD 2026,每个阶段都体现一个核心研究方向
第一个版本侧重于模仿学习,这是一种使机器人能够从专家演示中获得复杂物理技能的关键范例。该阶段包括主要在商业和服务环境中收集的数百小时的真实数据。
- 任务级描述(段级指令)
- 动作序列(逐步执行)
- 原子技能标签(例如,拉、拉、拉)。地点)
- 对象注释(2D 边界框和属性,例如名称和颜色)
“重要的是,错误恢复轨迹也被保留和注释,”AGIBOT 说,“这种分层注释框架涵盖了高级任务。到低级动作 - 提供训练更强大和适应性更强的实体代理所需的保真度和纠正先验。”

AGIBOT WORLD 2026 使用分层注释框架。来源:AGIBOT
AGIBOT WORLD 是对具体化人工智能生态系统长期承诺的一部分
AGIBOT 表示,它是一小群采用长期、基础设施驱动的方法来具体化 AI 生态系统的初创公司之一。
该公司很早就认识到高质量数据是解锁下一代机器人功能的基础,因此一直开源数百万级的现实世界和模拟数据集。
AGIBOT 表示,这一努力反映了其在实体智能方面的更广泛目标:实现访问民主化高质量的机器人数据。通过 AGIBOT WORLD 生态系统的不断发展,该公司旨在为全球机器人社区做出贡献,并加速嵌入式人工智能从研究实验室到现实世界应用的转变。

AGIBOT WORLD 2026 在真实场景中进行训练。来源:AGIBOT