

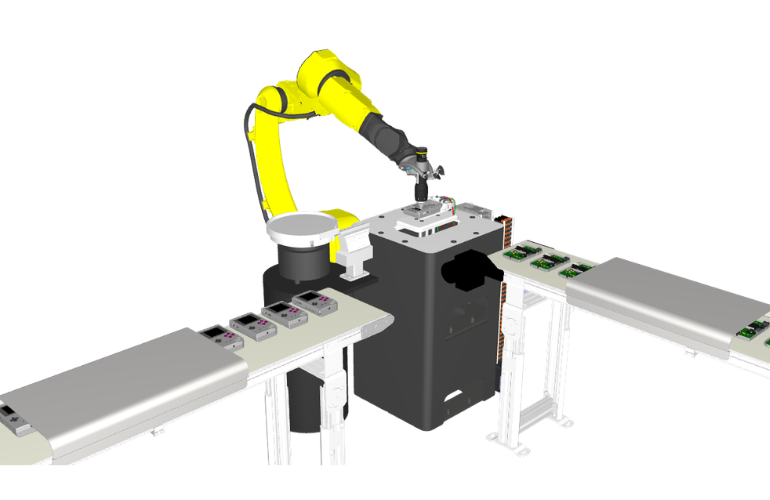
模拟和离线编程功能不仅限于加工,还包括装配、精加工和焊接等任务。 RoboDK 软件的屏幕截图显示了旨在确保高级装配应用程序快速、安全编程和部署的模拟。图片来源:RoboDK
近年来,由于机器人成本降低和灵活性提高,机器人加工越来越受欢迎。与大型数控机床相比,工业机器人价格相对便宜,易于移动,并且可以可以在多种应用中重新部署。
数控机床是航空航天等精度关键领域的黄金标准,因为它们的可预测性很高。然而,对于对高混合/小批量批次感兴趣的公司以及那些不受严格航空航天要求限制的行业的公司来说,数控机床可能是一种过度设计的解决方案。
对于木材、泡沫、塑料、铝等材料,甚至越来越多的硬质材料,机器人为过度设计的数控解决方案提供了成本显着降低的替代方案,而无需牺牲必要的质量
了解机器人的复杂性
到目前为止一切都很好,但机器人引入了独特的复杂性。例如,数控机床在明确定义的矩形工作空间内运行,而机器人的工作空间是球形的且依赖于关节。这意味着即使目标点位于机器人的可达范围内,也可能无法以所需的方向访问它。
这些约束是可以管理的,但仅当它们是提前理解的,这需要最终用户具有丰富的机器人单元设计和编程知识。
编程瓶颈
手动编程、测试和验证机器人加工应用程序所需的时间是加工机器人部署的主要瓶颈。这就是离线编程 (OLP) 软件,尤其是那些具有集成 CAM(计算机辅助制造)功能的软件,可以发挥真正作用的地方。
对于简单的机器人应用,例如拾取和放置,手动编程仍然很常见。加工应用非常不同。它们通常要求机器人遵循具有数十万甚至数百万个点的路径。每个点都必须正确定位、正确定向,并且在没有碰撞、轴限制或奇点的情况下执行。
手动定义此类路径是人力不可能实现的。即使是适度复杂的形状也需要人类程序员无法达到的精度和可重复性水平
此外,手动方法往往依赖于机器人加工单元上的反复试验和反复调整,直到应用程序正常工作。这会占用设备,将部署时间延长到数天和数周,并增加零件报废和工具损坏的风险。
离线编程可以产生真实的结果
离线编程消除了繁琐的手动编程要求,并编写了实现自动化加工单元所需的代码。这加快了部署和重新部署速度,使公司能够快速采用自动化。
OLP 使最终用户无需在机器人上进行编程,而是可以在安全的虚拟环境中工作,该环境将真实单元从机器人本身镜像到工具、固定装置、工件和所需的工艺参数。该软件使用 CAM 策略从 CAD 模型自动生成加工路径,而不是手动编码点。
使用离线编程工具,需要数天或数周手动设置的加工应用程序可以在一小时内完成编程、模拟和最终完成。 OLP 还可以实现手工无法实现的复杂几何形状。此功能使最终用户能够探索富有想象力的策略和应用程序。
所有这一切都在没有生产停机的情况下发生,因为机器人单元和代码在部署之前经过离线验证和编程。您希望您的机器人将时间花在加工上,而不是等待人类发出最新的试错指令。
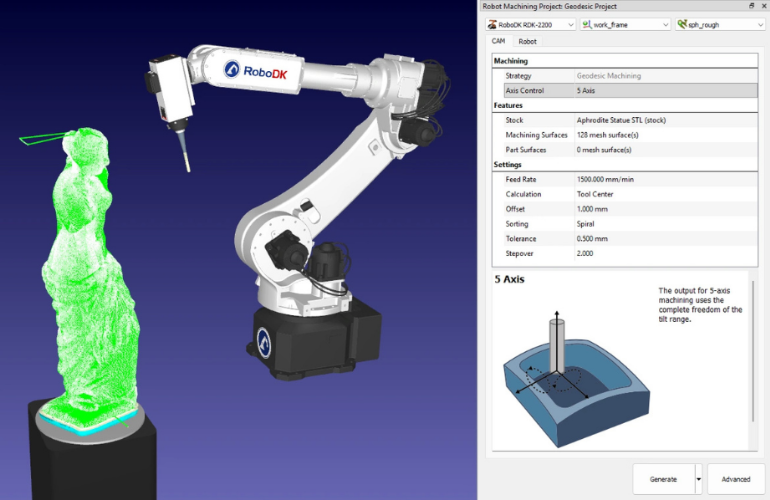
RoboDK CAM 等 OLP 软件可以快速测试不同的机器人路径,even 关于复杂零件。这使用户能够探索他们的创造力。图片来源:RoboDK
模拟奇点
机器人很容易出现奇点、关节极限违规和意外碰撞,特别是在狭窄而复杂的工作空间中。加工应用中涉及热量或材料沉积的错误可能会损坏高价值零件,并需要漫长的恢复过程。
离线仿真软件允许工程师在部署之前检测并解决潜在问题。该软件自动评估整个刀具路径的可达性、关节运动、碰撞风险和工艺连续性。原本会在周期中出现的问题可以通过虚拟方式识别和修复。
集成 CAM 很重要
并非所有 OLP 刀具都同样适合加工。有些最初是为机器人技术开发的,后来扩展到以有限的方式支持加工。其他系统最初是 CNC CAM 系统,后来添加了机器人支持。
Inte磨碎的 CAM 很重要,因为机器人加工不仅仅是用不同的手臂进行 CNC 加工。它需要协调控制刀具方向、材料策略,有时还需要多个同步轴(例如转台或定位器)。
CAM 功能可实现自动刀具路径生成、高级多轴策略和材料去除模拟。这使得用户不仅可以看到机器人如何移动,还可以看到零件本身在加工过程中如何移动。如果没有这种集成,用户将被迫采取变通办法,从而增加项目的时间花费、风险和整体复杂性。
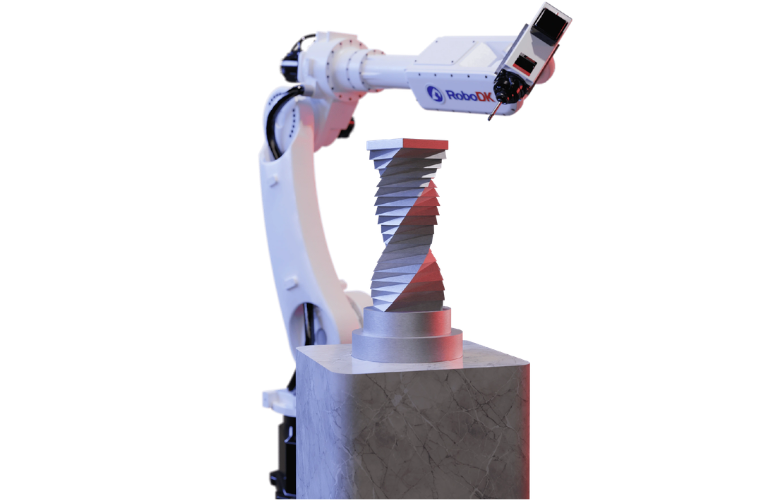
RoboDK CAM 等 OLP 软件会根据 CAD/CAM 设计自动生成代码。这使得能够加工几乎不可能手动编程的复杂几何形状。图片来源:RoboDK
在高混合环境中快速部署
离线编程软件可以为高混合/小批量制造商带来巨大的变化。当每个加工作业都有不同的要求时,编程在总周期时间中占据主导地位。设置时间从几天和几周缩短到几分钟,使公司能够更快地获得自动化投资回报。
OLP 工具还可以在进行物理设置之前以数字方式测试不同的机器人放置、工具方向和加工策略。在许多情况下,OLP 软件是在购买任何机器人硬件之前购买的,从而使团队能够根据实际需求评估可行性并测试大量机器人和外围设备。
离线编程的基本要求
在加工应用方面,并非所有离线编程软件都是相同的。以下是需要寻找的最重要功能的简要清单:
- 集成 CAM 功能
自动刀具路径生成、材料策略和多轴加工支持。 - 准确的机器人模拟
执行前检测奇点、关节限制、触及问题和碰撞。 - 材料去除可视化
能够模拟零件在加工过程中的变化,而不仅仅是机器人运动。 - 易于使用
直观的软件减少了对专业程序员的依赖,并缩短了学习曲线。 - 支持同步轴
机器人与转台、定位器或外部轴的协调,以实现复杂的设置。
机器人加工代表了未来柔性制造的发展,但其成功取决于摆脱示教器的“试错”。通过采用带有集成 CAM 的最新 OLP 软件,制造商可以将长达数周的部署转变为不到一小时的任务。问题不再是“机器人可以加工零件吗?”但是“您能多快指示它执行此操作?”
要查看离线编程的实际情况,请下载 RoboDK 试用版,在几分钟内模拟加工项目。
关于作者
Albert Nubiola 是 RoboDK 的创始人兼首席执行官,RoboDK 是一家领先的工业机器人仿真和离线编程软件提供商。凭借在机器人校准和运动学方面深厚的技术背景,Nubiola 于 2015 年创立了 RoboDK,该公司是 CoRo 实验室的衍生产品。自那时起,RoboDK 平台已发展到支持来自 80 个不同制造商的 1,000 多个机械臂,使各种规模的企业都能实现高级自动化。 Nubiola 经常为机器人社区做出贡献,专注于软件灵活性和制造效率的交叉点。