
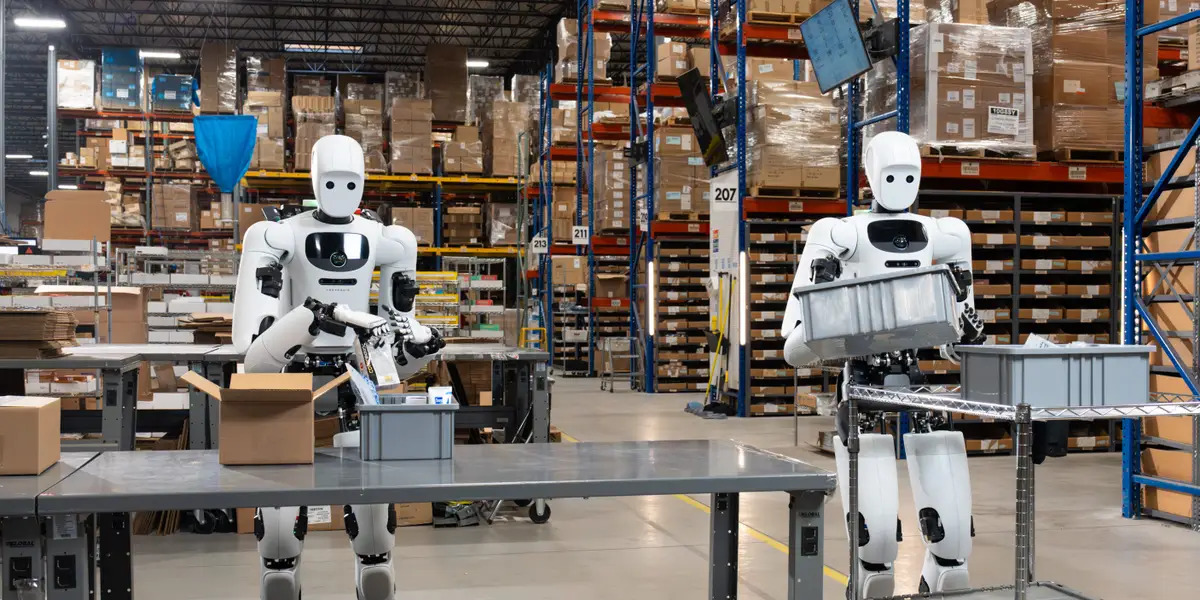

人工智能驱动的机器人公司 Apptronik® 宣布新扩建的 Robot Park™ 开业,这是其位于德克萨斯州奥斯汀的人形机器人旗舰数据收集和培训设施。位于奥斯汀的工厂在世界各地的客户和合作伙伴站点中建立了不断增长的全球机器人公园网络,该公司计划很快在更多城市开设新的机器人公园地点。
Apptronik 还推出了 Apollo 2™,这是其人形机器人平台的当前版本,有双足和轮式配置。 Apollo 2 旨在通过大规模数据收集来学习现实世界的工作,使 Apptronik 能够跨各种任务和环境收集各种数据。作为 Apptronik 与 Google DeepMind 研究合作的一部分,Apollo 2 收集的高质量数据有助于推进 Gemini Robotics - Google DeepMind 的机器人基础人工智能模型。
Robot Park、Apollo 2 和研究合作伙伴共同努力ip 与 Google DeepMind 形成一个集成系统,用于快速开发和部署人形机器人智能。随着 Apollo 2 机器人车队已经在机器人园区以及全球主要客户和合作伙伴站点活跃起来,Apptronik 正在加速实现可扩展的、现实世界的人形机器人部署之路。
“业界花了数年时间在演示中展示机器人的功能。我们专注于它们每天在工作中能做什么,”Apptronik 首席执行官兼联合创始人 Jeff Cardenas 说道。 “我们正在与 Google DeepMind 机器人团队一起构建一个持续学习循环:机器人在真实环境中的实际任务中工作、收集数据并在每个周期中进行改进。Robot Park 能够实现数据收集,而 Apollo 2 正是使这一切成为可能的机器。这就是从早期原型转向真正的、可部署的人形机器人的方式。”
人形智能的燃料:可扩展数据集合
像 Apollo™ 这样的人形机器人需要大量的现实世界数据来训练具体的人工智能模型,使机器人能够自主操作,而机器人公园就是其中大部分数据的产生地。在奥斯汀新扩建的近 90,000 平方英尺的设施内,采用双足和轮式配置的 Apollo 2 机器人可以学习各种客户用例,执行物流、制造、零售和其他客户驱动的活动中的任务。
为了大规模捕捉多样化的现实世界经验,类似的数据收集工作流程已在不断增长的机器人园区网络中部署,包括我们的研究合作伙伴 Google DeepMind 以及 Mercedes-Benz 和 GXO(全球领先的汽车制造商)等客户。高科技、大容量物流。通过远程操作和自主执行的结合,Apollo 2 机器人不断生成大量高质量的训练数据。这个不断增长的数据集用于训练并完善 Gemini Robotics 人工智能模型,为 Apptronik 的商业车队做好实际部署的准备。
虽然 Robot Park 提供了物理体验的基础,但 Apptronik 的平台旨在适应 Gemini Robotics 和具体人工智能科学的发展。如今,该公司通过最先进的远程操作堆栈和高保真物理模拟捕获高质量数据,以加速硬件设计和算法开发。这种多模式方法使 Apptronik 机器人能够从各种经验中学习,确保平台能够随着人工智能的最新进展而扩展。
Apollo 2:用于现实世界学习的模块化人形平台
Apollo 2 是一款模块化的人工智能驱动的人形机器人,一年多来一直是 Robot Park 背后的主力。 Apollo 2 作为数据收集和培训平台而构建,可通过在机器人园区部署来实现持续学习离子以及客户和合作伙伴站点。
通过提供模块化配置的 Apollo,Apptronik 可以优化各种操作环境中的数据收集。轮式底座配置的设计符合工业移动机器人的现有安全标准,使其能够轻松适应现有的客户操作。双足配置为复杂环境提供了最大的适应性,使 Apptronik 能够在现实场景中不断完善其步行平台的安全性和可靠性。
“对于真正有用的人形机器人,安全性和可靠性必须与功能一起进步,”Apptronik 首席商务官 Barry Phillips 表示。 “Apollo 的模块化设计是对客户对适应性自动化需求的直接响应。通过将 Apollo 开发为模块化平台,我们能够在不同的配置中部署相同的核心人形技术,包括轮式机器人,符合当前的工业安全标准,双足机器人具有最大的适应性。这种方法帮助我们为当今的客户打造更好的机器人,同时为未来广泛采用人形系统奠定基础。”
Apptronik 通过 Apollo 2 平台证明和学习的一切都直接为其下一代商业产品 Apollo 3 的开发提供动力。通过利用 Apollo 2 今天与 Google DeepMind 合作生成的海量数据流,即将推出的商业车队将以前所未有的开箱即用的具体智能首次亮相。