
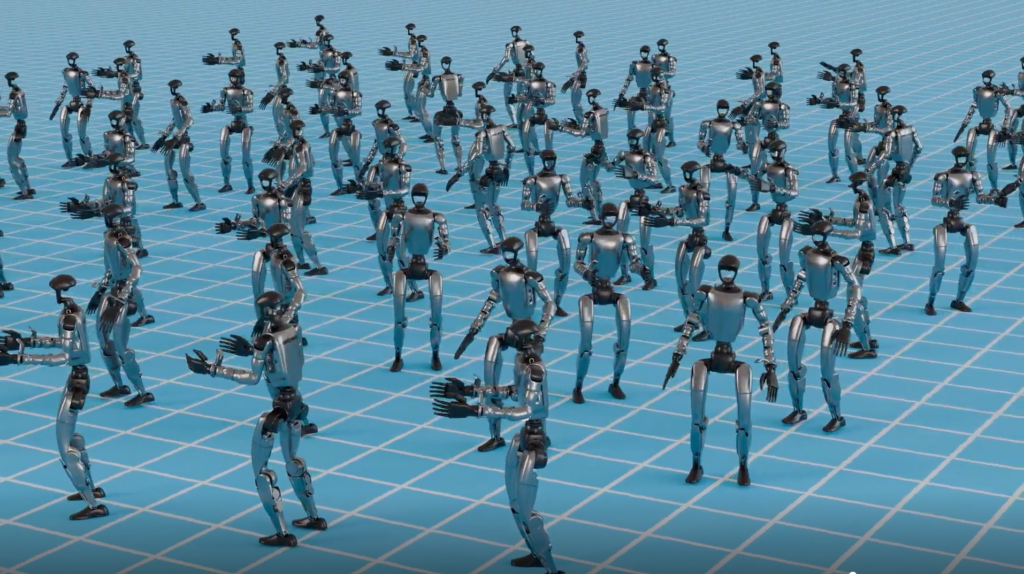
类人机器人和其他机器人可以从“虚拟健身房”的训练中受益。来源:SoftServe
当今机器人面临的挑战不再局限于自动化任务。它正在适应不断变化的环境,而这种变化仍然是最困难的问题之一。
随着行业从编程自动化转向物理人工智能(在物理世界中感知、推理和行动的系统),这种区别变得越来越重要。全球机器人市场正在迅速发展,根据 Future Market Insights 的预测,从 2026 年到 2036 年,预计复合年增长率 (CAGR) 将达到 19.6%。
自主需要经验,但现实世界的经验昂贵且缓慢,而且有时收集不安全。这就是为什么“虚拟健身房”正在成为机器人开发的重要组成部分。
虚拟健身房是一个高保真模拟环境,机器人可以在进入现场操作之前进行训练、失败、恢复和验证,从而使物理测试更加集中且风险更低。它结合了数字孪生、高保真模拟、合成数据、强化学习、传感器建模和硬件在环测试。
模拟与真实的差距是一个生产问题
模拟与现实的差距经常被作为一个技术问题来讨论。在生产机器人技术中,这也是一个部署问题。
现代机器人被派往那些无法整齐排列的地方。移动机器人必须在每小时变化的仓库交通中移动。机械臂可能需要以不同的角度、不同的包装、或者具有以视觉模型以前从未见过的方式反射光的表面来挑选相同的产品。
这些 sma所有差异都足以将成功的模拟变成失败的部署。基于学习的机器人技术会有所帮助,但它并不能消除对经验的需求。
模仿学习通常是一种实用的入门方式,尤其是对于现实世界的操作任务,但它仍然依赖于良好的演示、仔细的评估和足够的变化来教导系统“正常”的真正样子。
在真实硬件上收集经验通常是昂贵的学习方式。物理试验可能会停止生产、磨损设备并产生安全风险。他们还错过了团队最关心的许多情况,因为在正常测试期间,堵塞、物体掉落、未遂事件、泄漏、托盘损坏和传感器故障可能不会经常发生,无法成为有用的训练数据。
虚拟健身房为团队提供了一种可控的方式,在他们出现在现场之前生成这些条件。
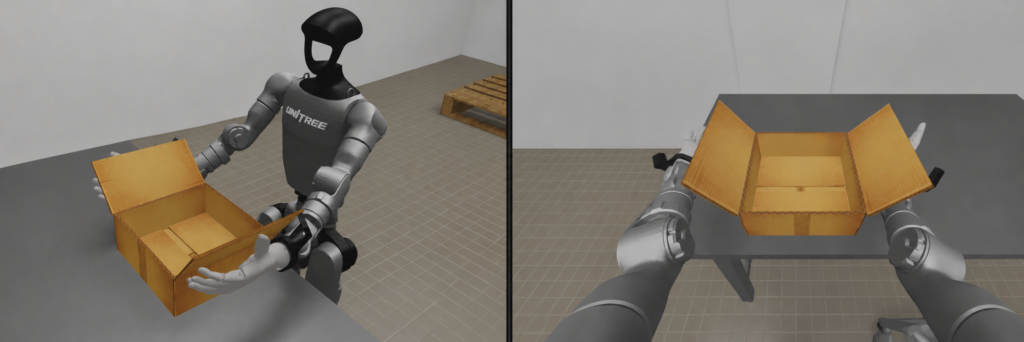
机器人和人工智能需要超越简单模拟的真实体验。来源:SoftServe
虚拟健身房保真度应该遵循失败模式
一个有用的虚拟健身房不仅仅是机器人的 3D 模型。
这意味着保真度应该是有选择性的,而不是过度的。移动机器人路线规划器不需要与机器人填充过程相同的物理水平;或者用于搜索流体、热或结构缺陷的检查机器人。
CAD 几何结构、夹具、相机放置、工具、材料属性、安全区域和自动化逻辑在仓库中。使用时,可能需要通道几何形状、托盘位置、SKU 变化、人体运动、交通模式和车队行为。
最强大的虚拟健身房结合了多种建模方法:
- 第一原理物理学可以表示运动、碰撞、接触和动力学。
- 数据驱动的残差模型可以纠正难以通过分析捕获的影响。
- 协同仿真可以在机器人运动、流体、热力时连接专门的求解器。行为或材料应力相互作用。
- 降阶模型、神经常微分方程和物理信息神经网络等替代模型可以比全尺寸模拟更快地近似复杂行为,同时保留足够的物理精度以供工程使用。
机器人不仅是可视化的,而且可以在不同的组合中进行训练,而这些组合在物理上是不切实际或危险的。
合成数据将缺失案例转化为测试案例
对于感知驱动的机器人技术,虚拟健身房也是一个数据引擎。
工业视觉模型需要在多种条件下识别零件、托盘、工具、阀门、缺陷、表面、障碍物和人员。现实世界的数据通常无法涵盖足够的变化 - 新产品可能仅以 CAD 文件形式存在,罕见的缺陷可能不可用,安全关键事件可能风险太大而无法重现。
当合成数据与真实部署环境绑定时,而不是作为通用模拟输出生成时,它是最有用的。在丰田物料搬运欧洲公司的案例中,我们的团队使用合成数据来改善叉车在仓库条件下的感知,在仓库条件下,托盘标签、地板纹理、阴影、颜色和照明可能存在显着差异。
使用 NVIDIA Cosmos 训练的模型在真实数据集上实现了 89.6% 的精确度和 84.7% 的召回率,而纯模拟器模型仅达到了49.4% 召回率。训练后调整视觉效果以更好地匹配客户的环境(包括标签、颜色、地板和阴影)后,现实世界数据的准确率和召回率分别提高到 99.5% 和 92.8%。
这并不能消除对现实世界数据的需求。通过将真实世界的数据用于校准、验证和纠错,它使真实世界的数据变得更有价值。
实用的工作流程是合成优先、真实校准并不断更新。模拟涵盖了操作范围>>有针对性的物理样本揭示了模型的错误所在>>现实世界的验证确认了性能。然后,操作错误会反馈到数字孪生中进行重新训练。
但是,如果模拟与部署堆栈保持断开连接,那么它的价值就有限。机器人团队还需要了解系统在连接到 PLC 逻辑、边缘设备、传感器、安全系统、车队编排和操作工作流程时是否会正常运行。
在工业领域在试用环境中,我们发现虚拟调试可以将调试时间缩短 30% 至 50%。对于机器人团队来说,更快的仿真周期意味着可以在投入硬件或生产时间之前评估更多场景。
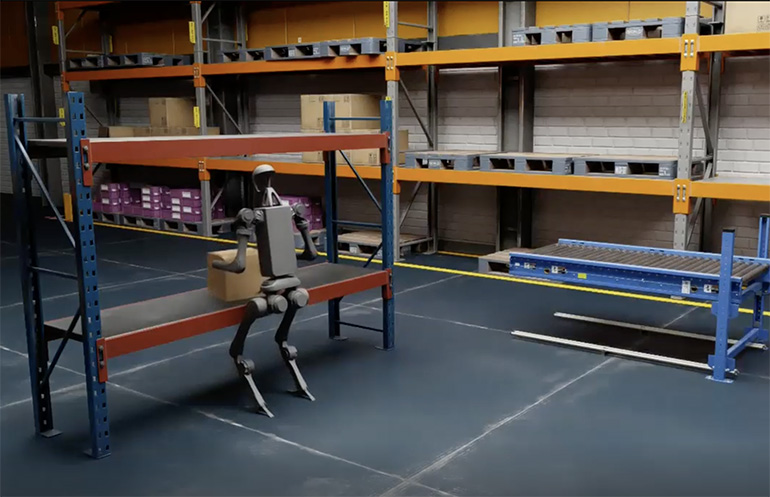
虚拟调测可以节省部署时间。来源:SoftServe
虚拟健身房是实际部署工作流程的一部分
生产就绪的虚拟健身房应该是更大生命周期的一部分。有用的工作流程有五个阶段。
- 评估正确的用例。并非每个机器人任务都需要高级模拟。最有力的候选者是高方差、高价值或高风险的任务:复杂的拾取、焊缝跟踪、机器人和密闭空间检查、自动化物料移动或停机成本高昂的操作。
- 对环境进行建模。数字孪生应包括机器人、工作单元、传感器、材料、布局、流程约束和相关物理效应。忠诚度应该由任务驱动。仓库导航模型不需要与流体填充过程或海底检查场景相同的物理原理。
- 在模拟中训练策略和感知模型。这可能包括强化学习、基于课程的培训、合成数据生成以及正常和异常场景下的压力测试。安全约束应该从一开始就成为培训的一部分,而不是在最后添加。
- 根据现实进行验证。 应使用硬件在环测试、真实遥测、有针对性的物理试验和传感器日志来将模拟预测与实际行为进行比较。我们的目标是找出差距,而不是假装它已经消失。
- 部署和改进。容器化策略和感知模型可以在边缘设备上运行,而操作数据则反馈到模拟环境中。随着时间的推移,虚拟健身房不仅成为一个开发工具,而且成为机器人车队的持续改进系统。
许多机器人程序陷入工作试点和生产就绪系统之间,因为机器人可以执行任务,而周围的堆栈(感知、本地化、安全逻辑、编排、边缘部署、数据管道和系统集成)仍然不完整。
虚拟健身房将更多的复杂性移至上游,允许团队测试机器人行为、操作工作流程和危险。在交付硬件或生产时间之前的场景。
随着机器人技术从单独的机器转向必须在不断变化的环境中感知、决策、行动、恢复和改进的协调物理人工智能系统,这一点变得更加重要。真实世界测试仍然是必要的,但机器人在生产中第一次不应该遇到最重要的故障。
 关于作者
Mariusz Janiak 博士是德克萨斯州奥斯汀市的 SoftServe Inc. 的学术讲师、工程师和机器人首席架构师,专门从事高级控制、运动规划和分布式实时系统。他的背景涵盖大学研究、欧盟合作项目和行业驱动的机器人开发,包括人形机器人和创新媒体制作技术方面的工作。