

Robbyant 是蚂蚁集团旗下的实体人工智能公司,今天宣布发布 LingBot-VA 2.0,这是一个实体原生世界动作模型。
该公司表示,这一版本标志着机器人基础模型的关键转变,从重新利用数字世界模型转向为物理世界原生设计模型。 Robbyant表示,LingBot-VA 2.0不是依赖于微调的数字内容生成模型,而是从头开始构建,以满足物理环境中动态建模、因果预测和实时执行的原始需求。
机器人世界动作模型的新时代
Robbyant表示,将世界模型与具体人工智能相结合一直是人工智能行业的主要焦点之一。然而,大多数主流方法依赖于为数字内容设计的视频生成模型,然后针对机器人控制进行微调。因为内容创作优先考虑的是视觉质量和创造力,而机器人控制则需要执行效率该公司表示,这种强制适应往往会导致知识遗忘和泛化能力下降。
Robbyant
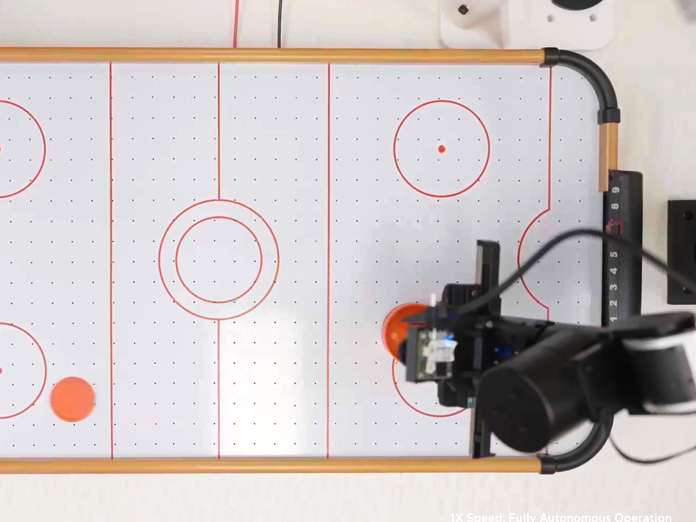
从快节奏的空气曲棍球、易碎芯片拾取到传送带分拣和长视界办公桌整理,Robbyant表示,LingBot-VA 2.0保持了未来视觉预测、潜在动作解码和真实观察重新扎根在一个闭环中,展示了跨任务的稳定控制。